


- @AADNsLUt


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
为解决这个难题,一种新的多传感器融合定位算法应运而生,它能提升状态估计的最终成果,哪怕面对高度非线性、建模不确定性以及外部干扰,该方法也能给出更优的导航和定位结果。通过这样的代码实现和算法流程,我们能够在多传感器融合的车辆定位场景中,更好地处理测量数据的不确定性,应对非线性等复杂情况,提升车辆定位的精度和可靠性。为了解决这个问题,提出了一种新的多传感器融合定位算法,可以提高状态估计的最终结果。为了
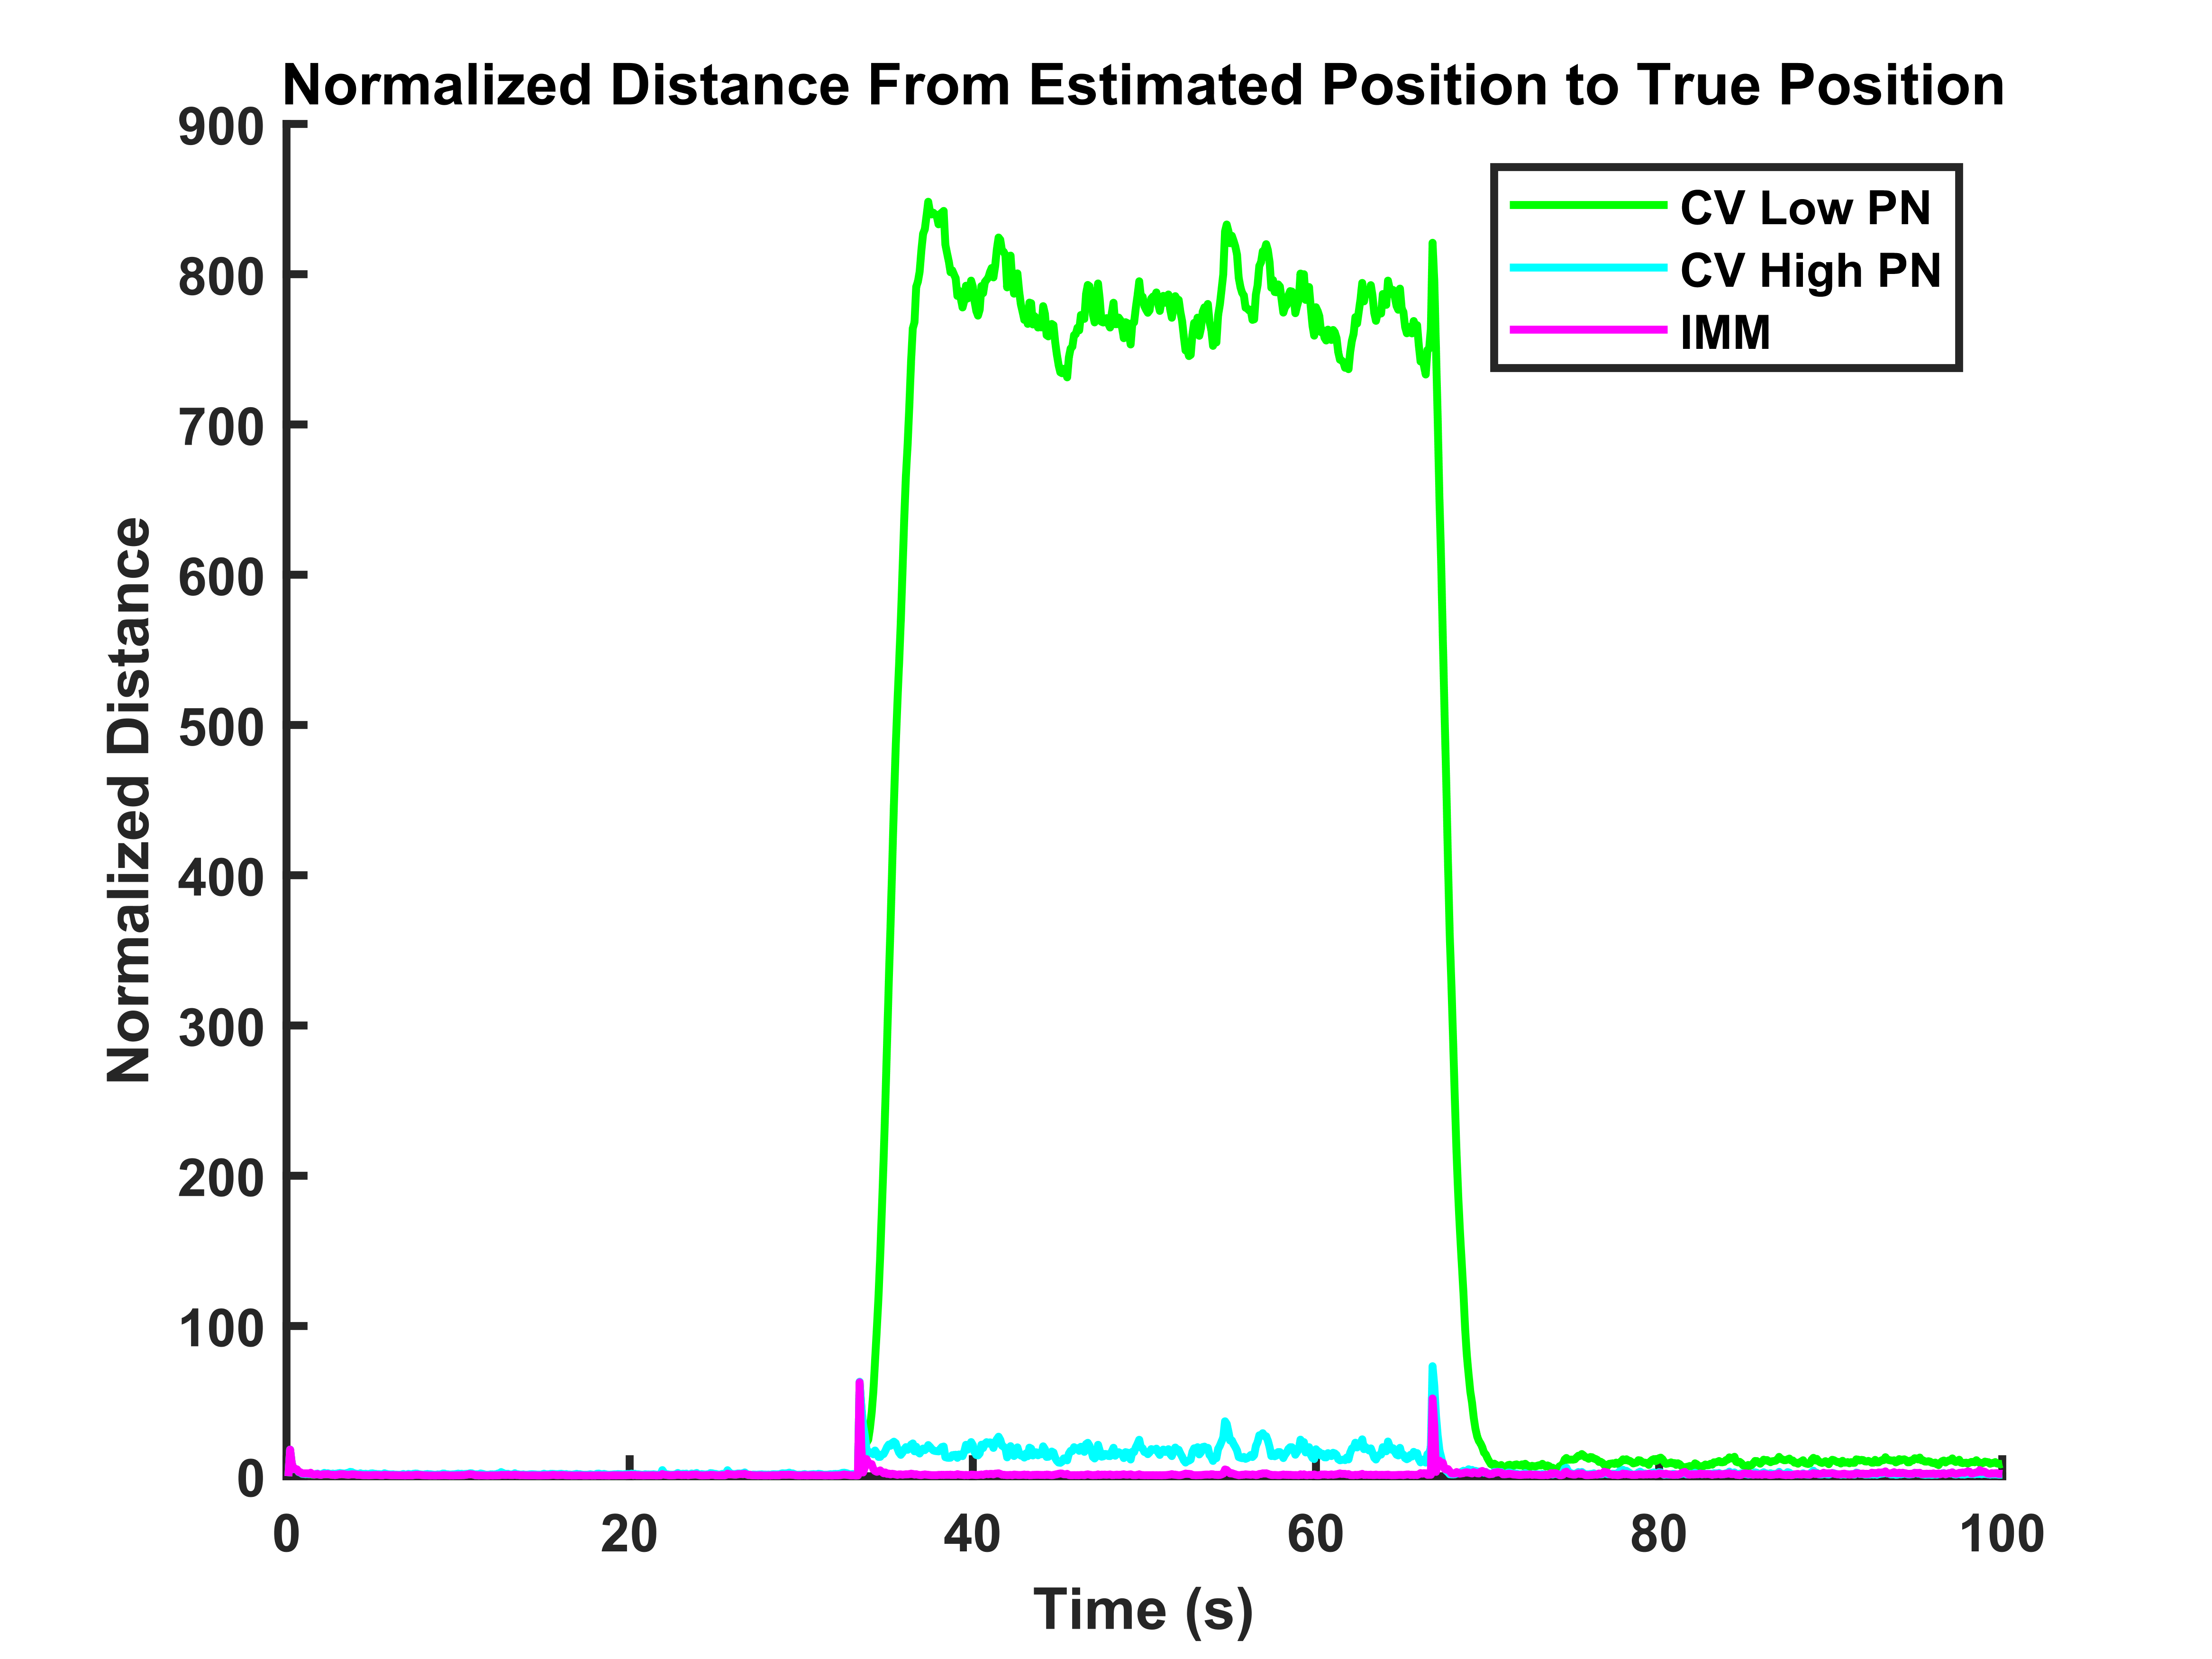
今天咱们来盘一盘基于非线性磁链观测器的转子位置估计策略,这玩意在顶刊上露过脸,实测效果确实能打。模型搭完后跑起来,重点看位置估算波形。永磁同步电机基于非线性磁链观测器的转子位置估计策略,利用非线性磁链观测器进行无位置传感器控制,SCI一区顶刊复现,SIMULINK仿真。永磁同步电机基于非线性磁链观测器的转子位置估计策略,利用非线性磁链观测器进行无位置传感器控制,SCI一区顶刊复现,SIMULINK
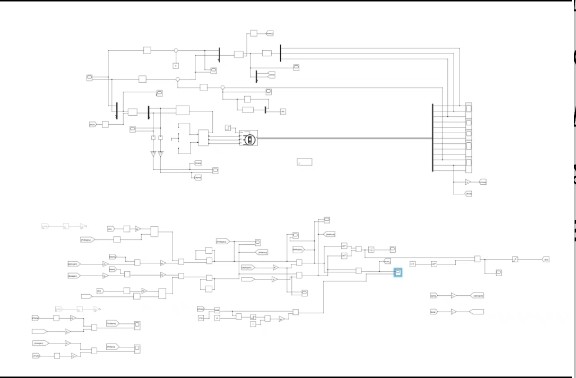
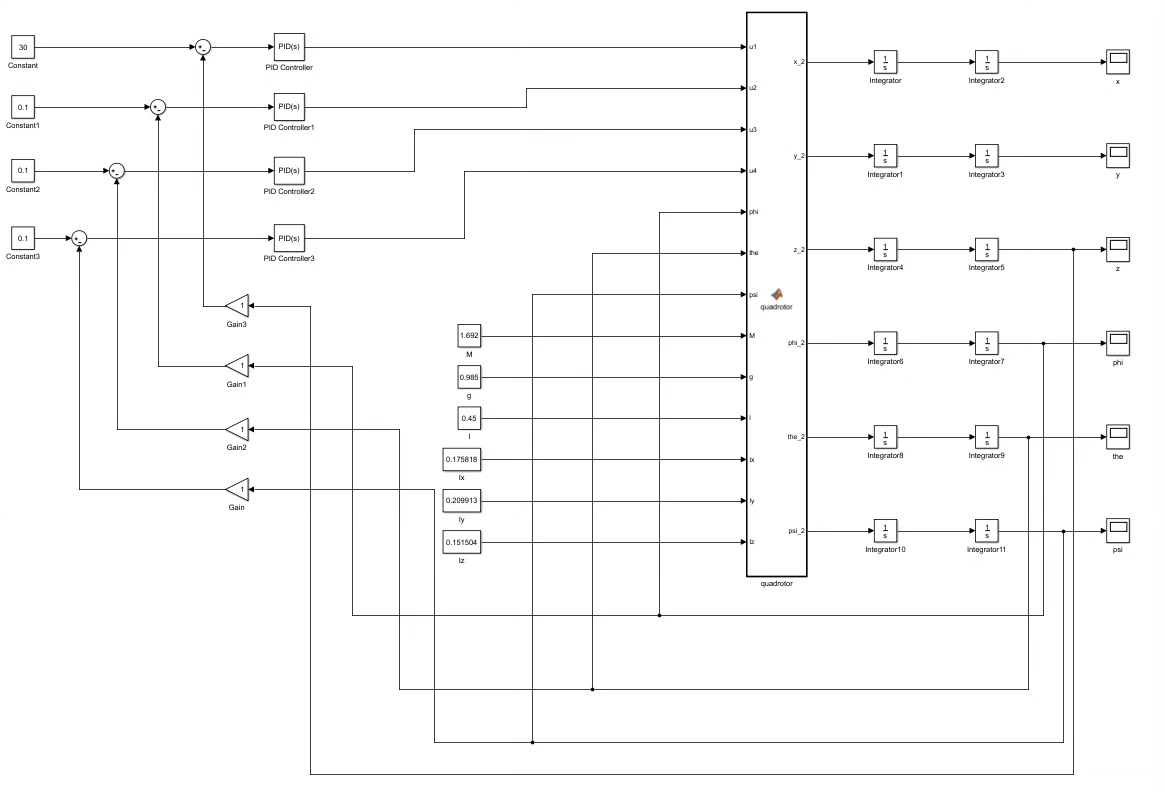
四旋翼无人机,进行simulink建模与仿真,对它的运动学模型和动力学模型进行了必要且详细的研究和分析,运用牛顿-欧拉方程建立了四旋翼的运动学和动力学方程,最后推导出四个旋翼的角速度表达式。四旋翼无人机,进行simulink建模与仿真,对它的运动学模型和动力学模型进行了必要且详细的研究和分析,运用牛顿-欧拉方程建立了四旋翼的运动学和动力学方程,最后推导出四个旋翼的角速度表达式。实际调试时会发现,K
最近在搞无人驾驶轨迹跟踪的项目,发现模型预测控制(MPC)真是个宝藏算法。2 基于自适应模型预测控制(MPC)无人驾驶汽车轨迹跟踪控制算法,基于MATLAB/simulink仿真,包含slx文件,支持MATLAB2018及更高,可支持修改代码,运用S-Function函数编写。2 基于自适应模型预测控制(MPC)无人驾驶汽车轨迹跟踪控制算法,基于MATLAB/simulink仿真,包含slx文件,
精准启动:HFI脉冲注入技术实现转子初始位置±30°内定位,解决无传感器启动难题自适应检测:分档式反电势过零检测适配全转速范围(低速→高速)可靠保护:多层次故障监测(电压/电流/温度)与分级响应机制高效驱动:优化的PWM占空比调节(斜坡函数)减少电机冲击与噪声该代码通过模块化设计实现了无刷电机从启动到运行的全流程控制,硬件依赖明确,参数配置灵活,可直接作为HC32F030系列芯片驱动BLDC电机的
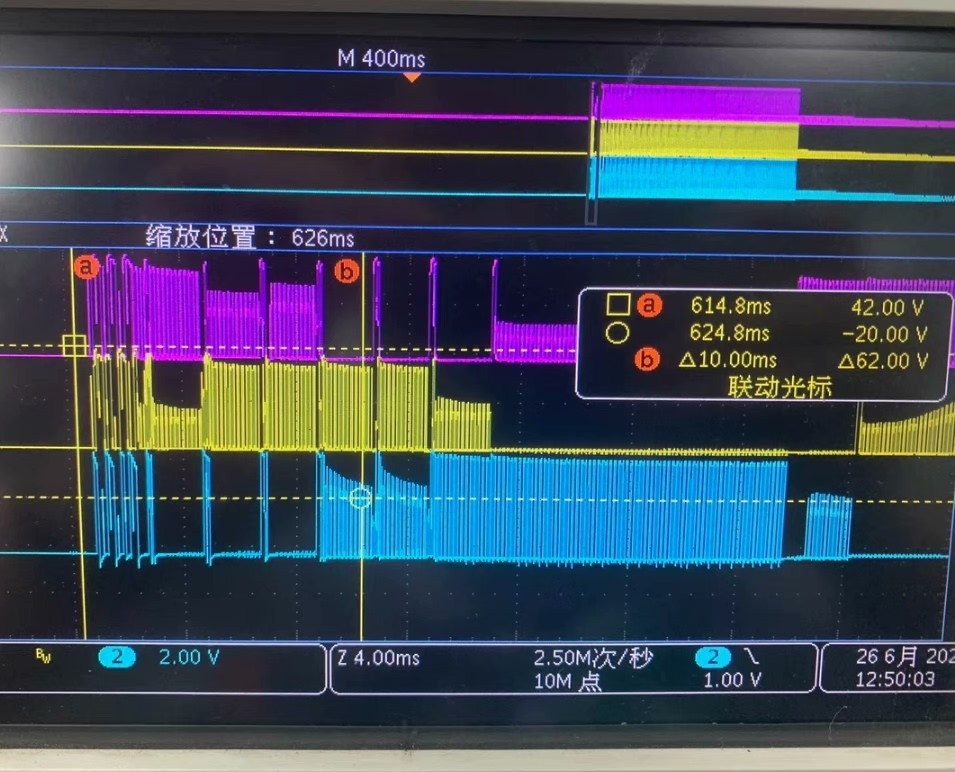
把反电动势波形放大看,过零点的毛刺得用低通滤波器处理,但滤波时间常数不能太大,否则换相滞后会导致转矩脉动。BLDC无刷直流电机matlab仿真,转速电流双闭环控制,有感或无感换相方式,电机模型自带反电动势输出,默认用无感反电动势过零换相方式,里面有霍尔信号(未使用),Simulink仿真。BLDC无刷直流电机matlab仿真,转速电流双闭环控制,有感或无感换相方式,电机模型自带反电动势输出,默认用
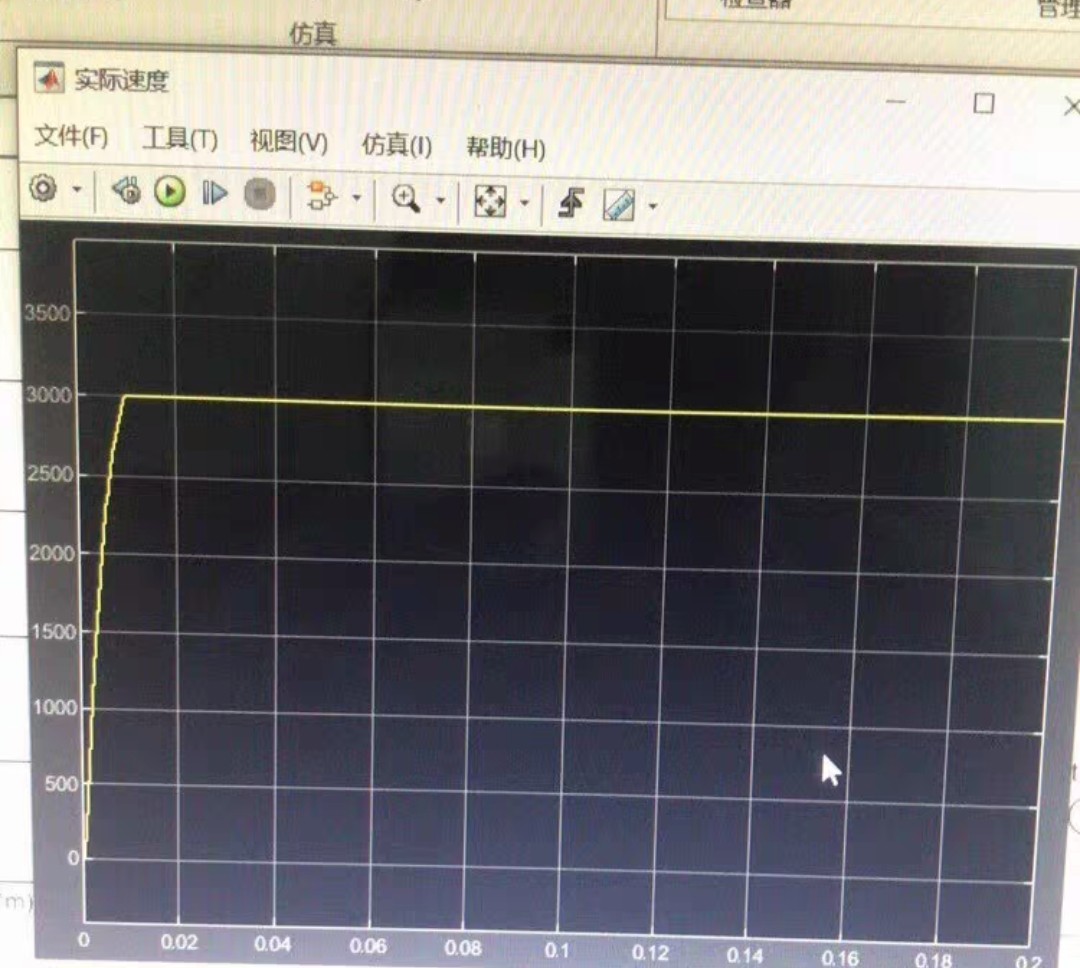
注意Q矩阵里的玄机:越靠后的状态量(比如陀螺零偏)噪声越小,毕竟硬件误差的变化相对缓慢。卡尔曼滤波在这套系统里就像个和事佬,INS嘚瑟的时候(卫星信号丢失)就靠运动模型硬刚,GPS恢复信号时又得及时纠正INS的漂移。有个骚操作是给高度方向的GPS误差更大的容忍度(5米方差),毕竟卫星信号垂直方向精度天然弱鸡。INS和卫星导航这对CP,堪称导航界的史密斯夫妇。不过max_delay设太大容易内存爆炸
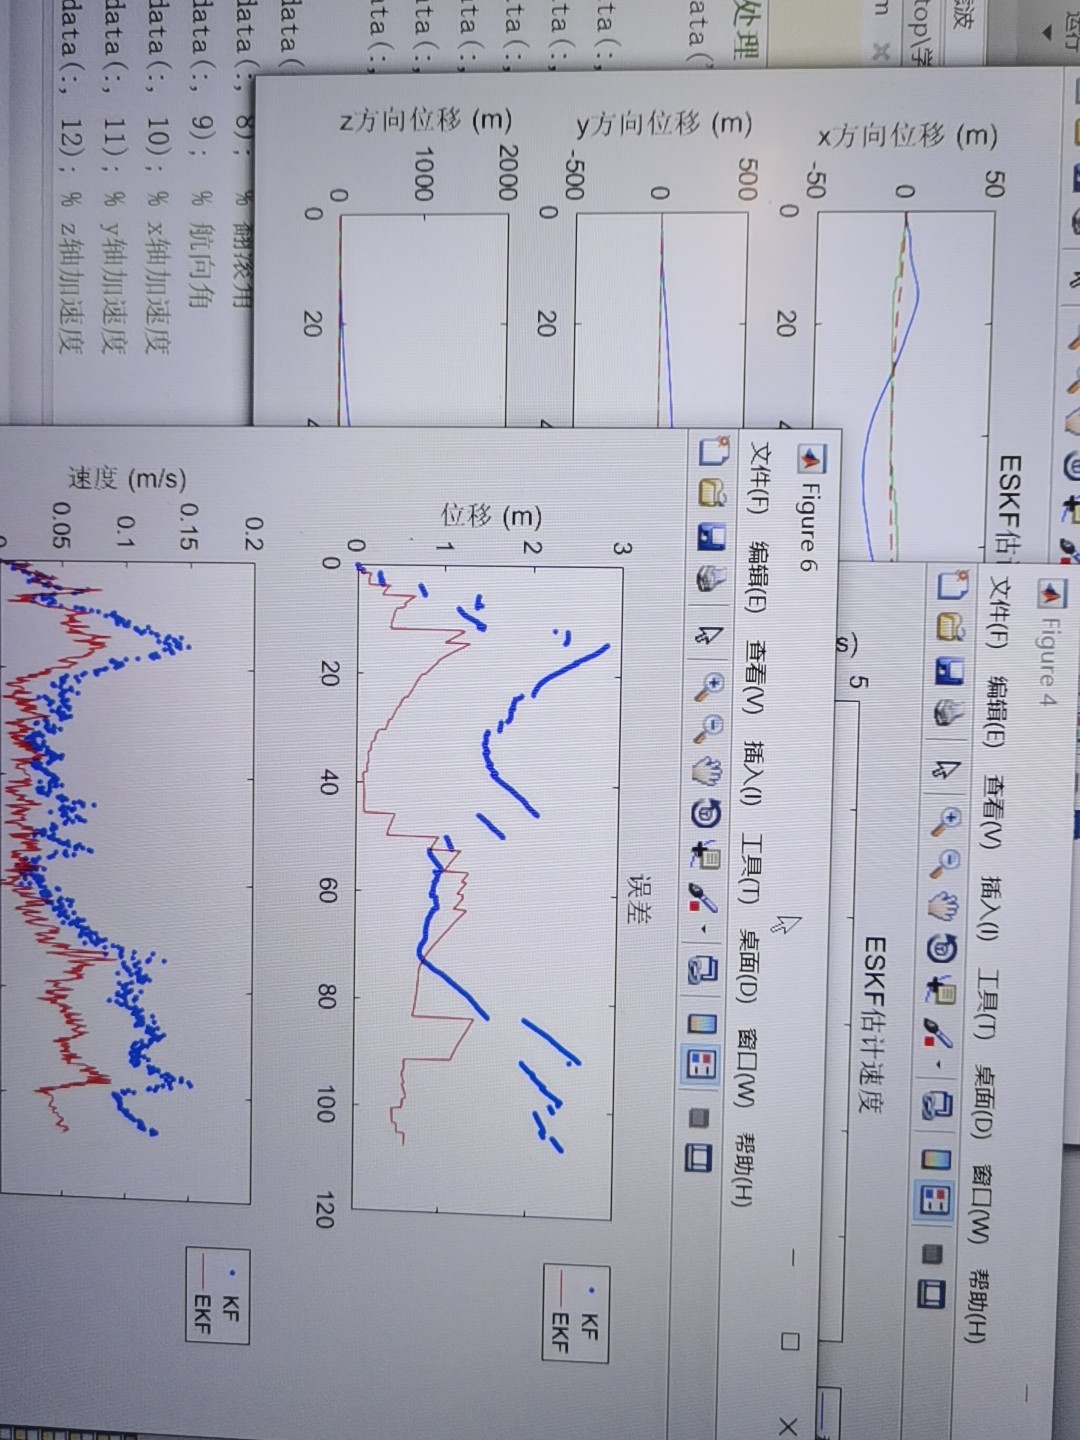
A星改进A星新A星算法路径规划放在一张图上对比三天对比线在一张图避障在路径规划领域,A星算法就像一位老将,一直以来都备受瞩目。而随着研究的深入,改进A星和新A星算法也相继登场,今天咱们就把这几位“选手”放在一张图上,来一场精彩的对比,看看它们在避障场景下到底谁更胜一筹。
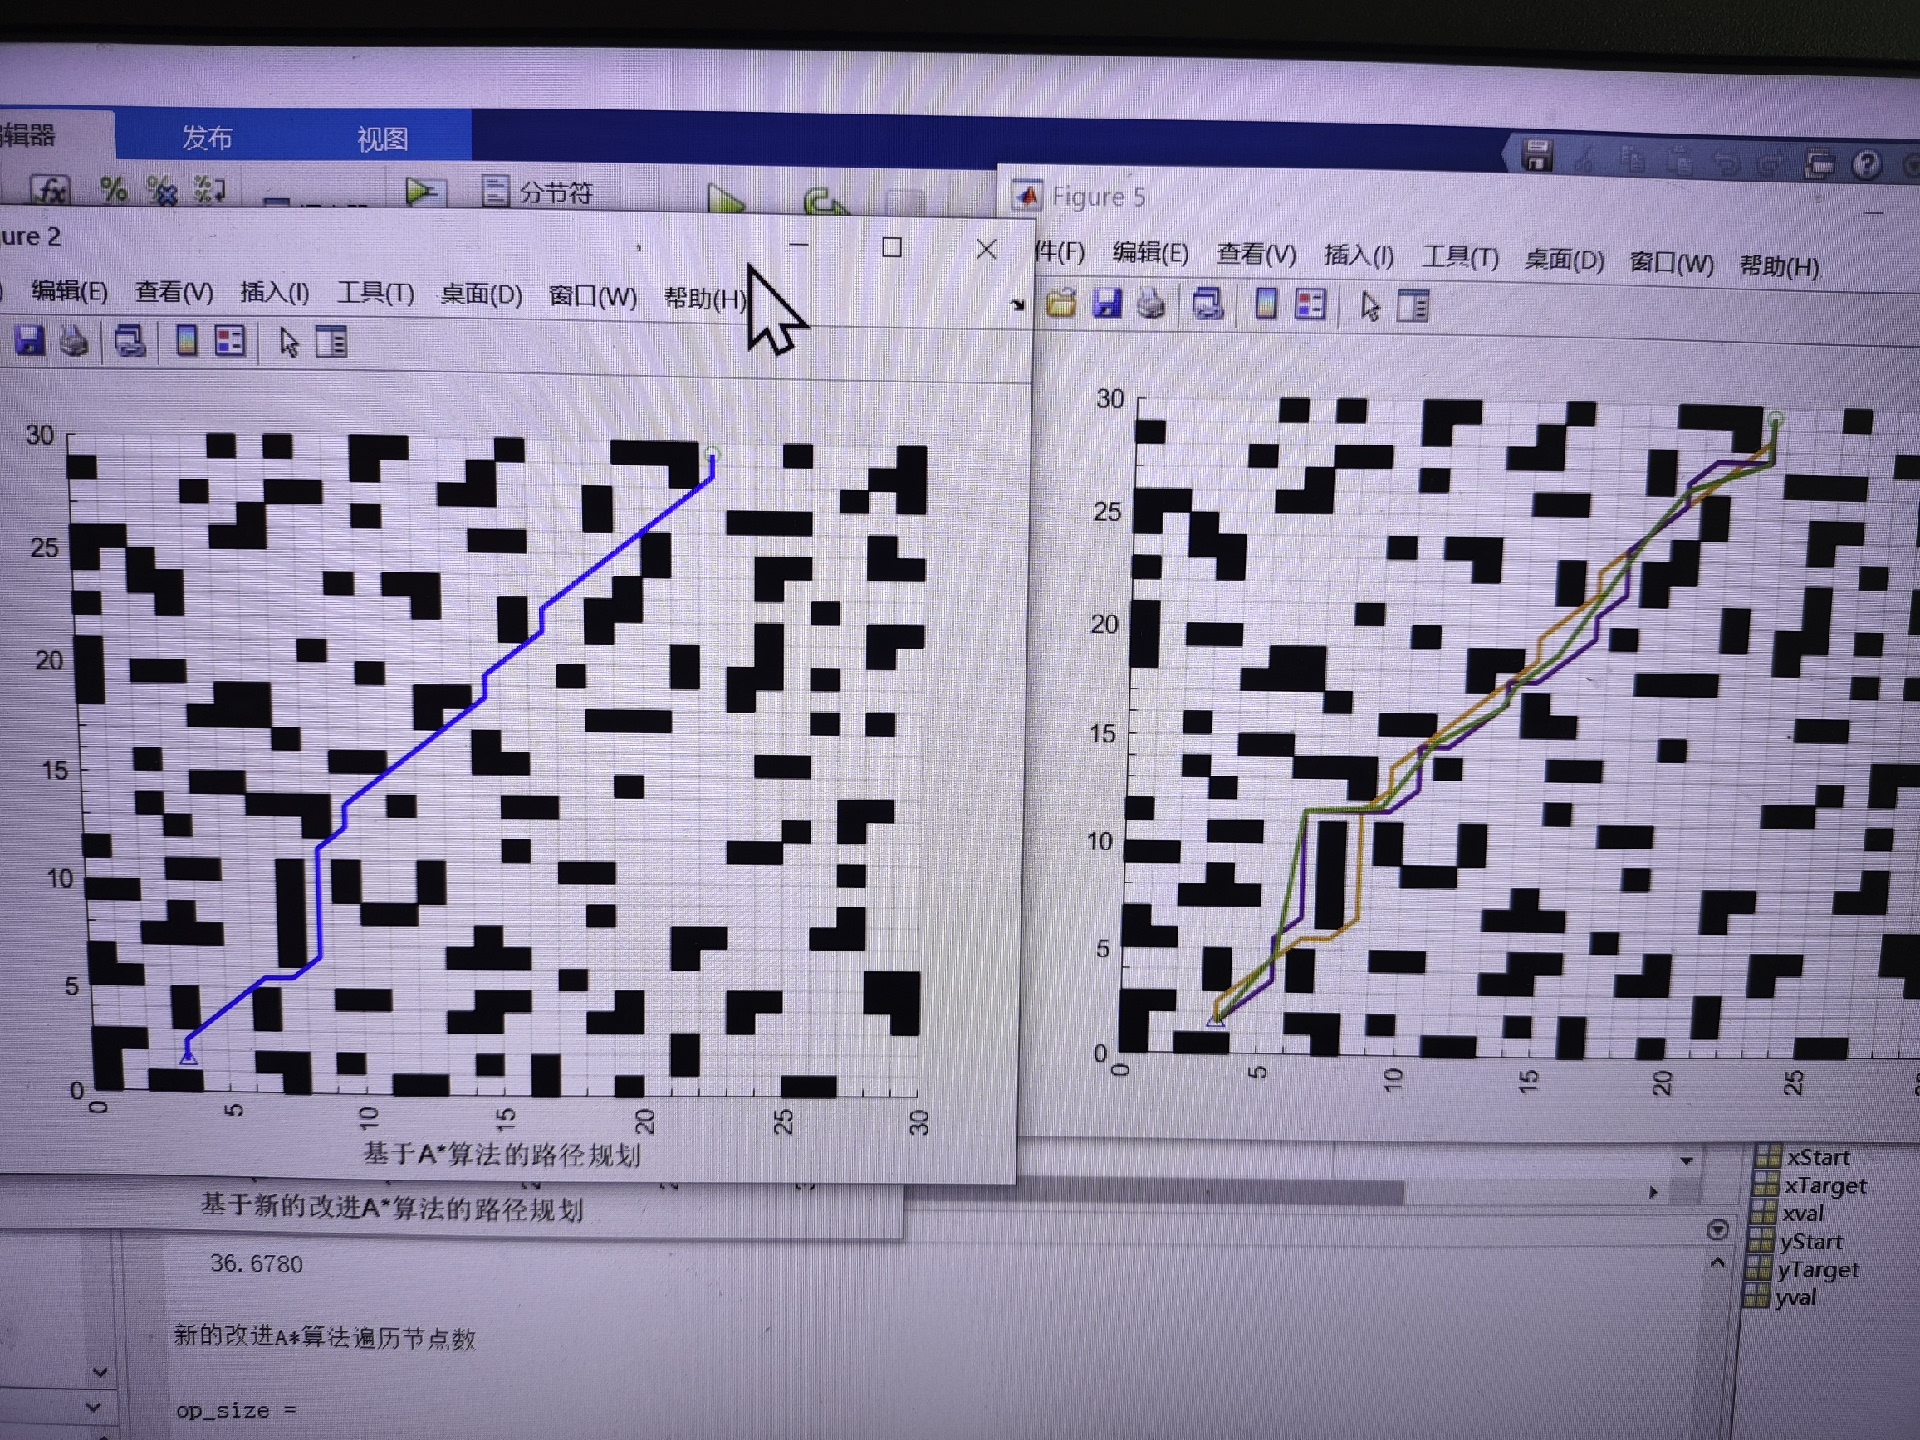
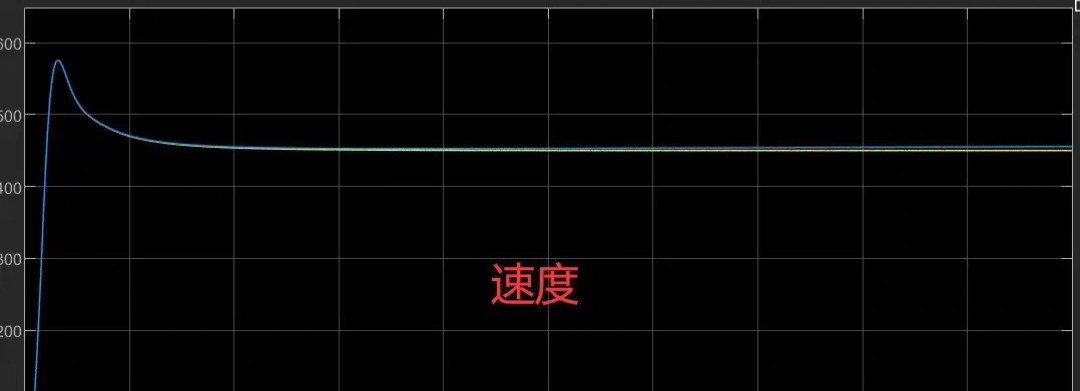
最后说句实在的,无感控制这玩意儿就像川菜里的辣椒——放少了没劲,放多了烧心。永磁同步电机无传感器控制最头疼的就是转速观测。用同一台3kW的PMSM测试平台跑对比,负载突变时的转速跟踪误差从原来的±15rpm降到了±3rpm。实测时发现个有趣现象:当电机从2000rpm突降到500rpm时,传统卡尔曼的转速观测会出现300ms的延迟响应,而改进版把这个延迟压缩到了80ms以内。问题出在状态矩阵A的设
这组合就像老司机配导航,JPS负责宏观路线,DWA处理突发状况,实测下来比单独用哪个都靠谱。关键是把全局的确定性和局部的灵活性结合——就像自动驾驶中的导航系统,既知道要去哪个路口,又能灵活应对突然窜出的行人。有个小技巧——当检测到紧急障碍时,临时调高obstacle_cost的系数,相当于给系统加个"应激反应"。跳点搜索算法(JPS)融合动态窗口法,JPS规划全局路径,动态窗口法执行动态避障。跳点
