


- @2508_94308418


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
2026年,人形机器人产业迎来爆发,国内出货量超4万台,全球占比达97%。产业链呈现“上游厚、中游薄、下游多元”特征:上游核心零部件(如减速器、传感器)占BOM成本70%以上,国产化率提升至75%-90%,但高端仍存差距;中游本体制造需强整合能力,面临量产与可靠性挑战;下游工业场景率先落地,推动技术迭代。三层协同紧密,真实场景反馈反哺上游创新,全栈研发企业正填补产业链薄弱环节,推动具身智能从“能动
具身智能机器人控制精度因场景而异:微纳操作可达30纳米,工业装配普遍实现±0.015mm至±0.05mm重复定位精度,力控精度达±0.1N,控制频率提升至4kHz,实现高速精准。精度非单一指标,取决于机械、传感、算法与系统协同,需根据实际需求匹配设计,而非堆参数。
传统工业机器人解决的是“怎么做得快、做得准”的问题,而具身智能机器人解决的是“怎么让机器自己知道该做什么、怎么做”的问题。
摘要: 2026年,具身智能机器人加速渗透工业场景,全球市场规模预计突破300亿美元,中国用户支出超110亿美元。然而,工业机器人定制化面临周期长、成本高、适配难等挑战。行业通过“端到端”一体化交付模式(如灵猴、擎仓机器人案例)缩短部署周期,提升效率。由你创团队专注具身智能机器人定制,提供从需求分析到运维的全链路服务,助力3C、汽车等行业实现快速落地。行业正从单点试点转向规模化复制,核心竞争点在于
这篇文章揭示了机器人灵巧手研发面临的多重技术挑战。文章指出,尽管现代机器人已能完成复杂动作,但灵巧手仍是"最后一厘米"的难题。主要原因包括:1.人手结构的超高复杂度难以完全仿制;2.自由度、成本和可靠性的"不可能三角"制约;3.微型化空间内塞入多组件的工程难题;4.传动系统(连杆/腱绳/直驱)各有明显缺陷;5.触觉反馈精度不足;6.高昂的研发生产成本。文章强

2025年全球人形机器人销量达1.8万台,但故障频发成为行业痛点。硬件方面,灵巧手寿命仅6周(单只维修费超6000美元)、关节过热、摔倒损伤等问题突出,年维护成本高达购机价的10%-30%。软件层面,系统延迟导致摔倒、传感器漂移、"Sim2Real鸿沟"等问题难以排查。业内正探索大小脑一体化方案以减少通信延迟。目前售后体系不完善,过保维修费用昂贵,但保险机构已开始介入。文章建议
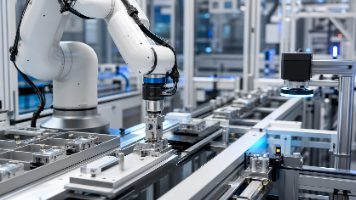
摘要: 机器人视觉分拣系统通过“感知-决策-执行”闭环实现高效精准分拣,由智能识别(工业相机)、传输(编码器跟踪)和分拣(机械臂)三大子系统协同完成。核心技术包括图像采集(2D/3D相机)、手眼标定(坐标转换)、深度学习目标识别及动态抓取规划,在物流、电子等领域可实现99%以上准确率,速度达120次/分钟。针对不同行业需求(如精密制造、食品),需定制视觉算法与执行方案。随着3D视觉与AI融合,该技
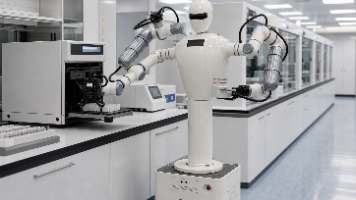
【摘要】2025-2026年人形机器人进入量产落地阶段,应用场景快速拓展。工业制造成为核心领域,小米、宝马等企业已实现汽车装配、3C电子等高精度作业,优必选更开创多机协同生产线。仓储物流方面,京东与智元合作的机器人在真实仓库完成全流程作业,神州控股实现自动化拣选。商业服务逐步实用化,餐饮、零售及高危特种作业均有突破,但家庭场景仍需技术突破。行业呈现三大趋势:落地加速(工业订单显著增长)、结构化场景
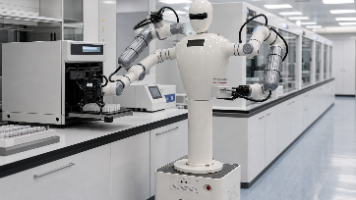
工业级高精度机器人正向智能作业单元演进,核心特点体现在四个方面:一是微米级重复定位精度(±0.02mm);二是铸铝/碳纤维结构配合谐波减速器、双编码器等组件确保机械刚性;三是基于EtherCAT总线和先进算法的控制系统实现精准运动;四是融合视觉、力觉等多模态感知的智能化决策能力。这类机器人已广泛应用于精密装配、医疗检测等领域,并通过深度定制满足不同场景需求,正从单纯执行设备发展为具备环境感知和自主
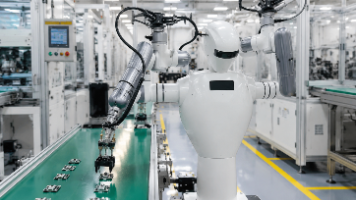
摘要: 机器人视觉分拣系统通过“感知-决策-执行”闭环实现高效精准分拣,由智能识别(工业相机)、传输(编码器跟踪)和分拣(机械臂)三大子系统协同完成。核心技术包括图像采集(2D/3D相机)、手眼标定(坐标转换)、深度学习目标识别及动态抓取规划,在物流、电子等领域可实现99%以上准确率,速度达120次/分钟。针对不同行业需求(如精密制造、食品),需定制视觉算法与执行方案。随着3D视觉与AI融合,该技