- @2508_94224262


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
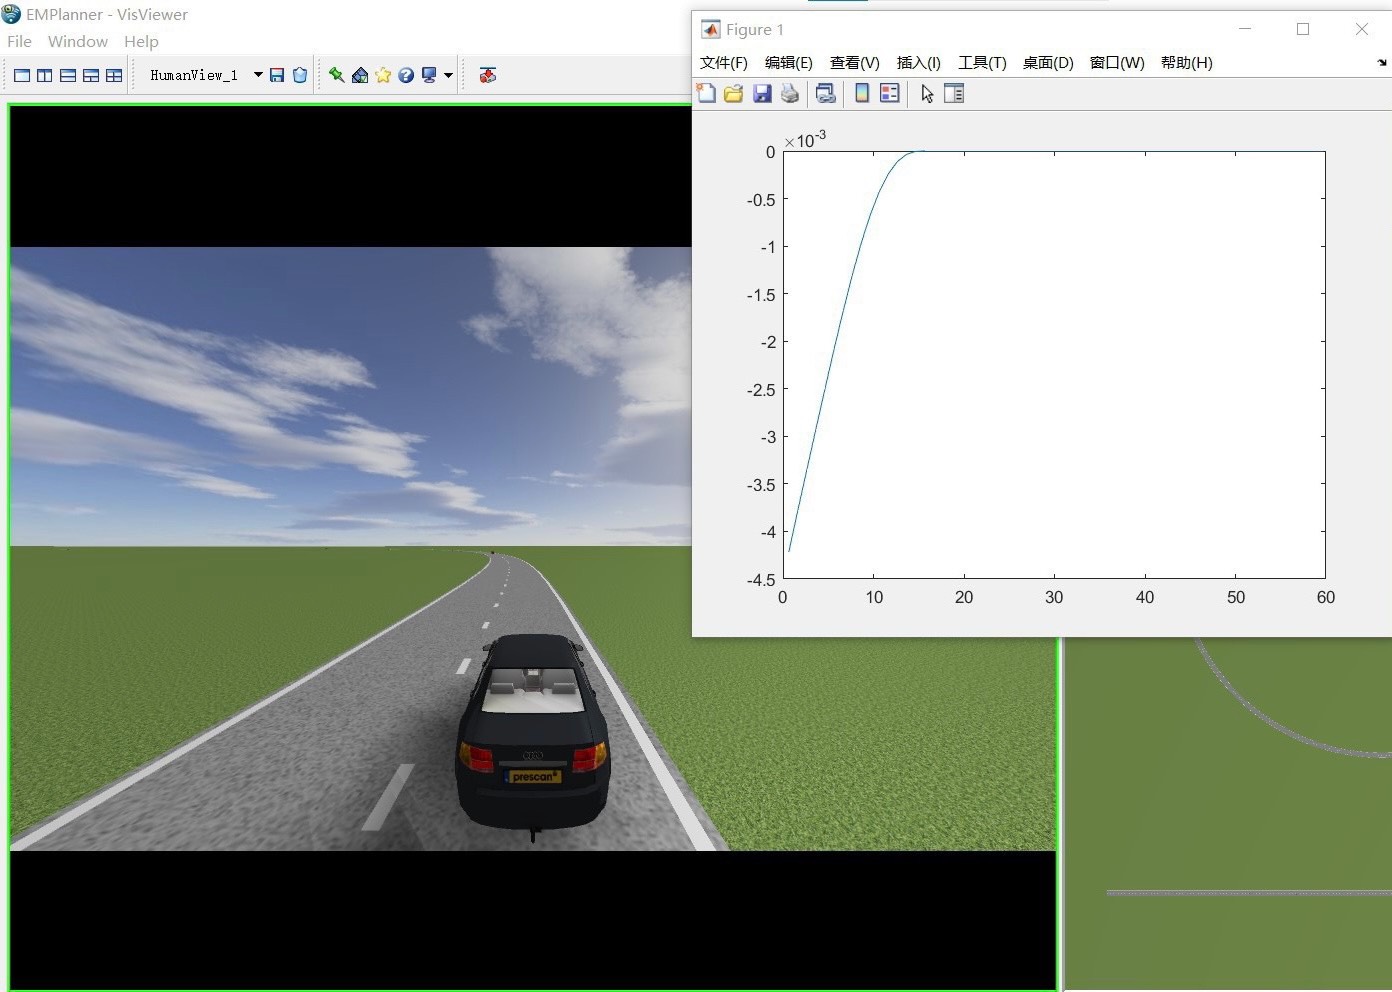
在Prescan里搭了个双向四车道的场景,随手扔了几个突然出现的纸箱当障碍物。最后给个实测数据:在包含3个移动障碍物的场景中,平均避障反应时间0.82秒,比驾校教练踩副刹的速度还快。直接把虚拟摄像头、激光雷达数据和真实的车辆动力学特性揉在一起,调算法的时候终于不用在真车上玩心跳了。调试时发现积分项容易导致方向盘抽风,后来加了个积分限幅才解决。LQR的参数矩阵Q调了整整两天,最后发现把横向误差的权重
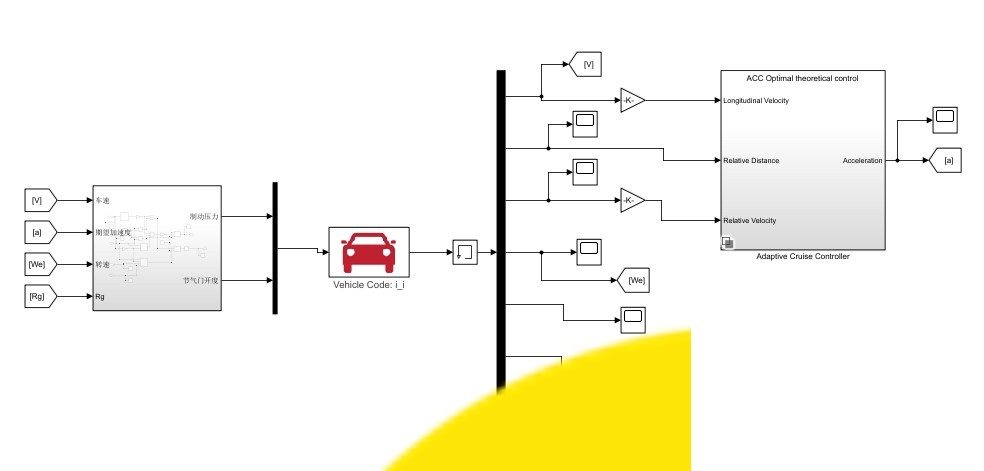
基于模型预测控制(自带的mpc模块)和最优控制理论的Carsim与Matlab/simulink联合仿真实现汽车主动避撞和跟车功能(acc自适应巡航),包含simulink模型(其中有车辆逆纵向动力学模型、逆发动机模型、切换控制逻辑等),Carsim模型,资料。(最好用Carsim2016版本及以上版本,模型不是很难,适合新手初步学习)最近在折腾基于模型预测控制(MPC)的汽车主动避撞和自适应巡航
最近给某包装产线做的控制器,IO部分直接怼了16路光耦隔离,电源模块用反激式设计扛住24V浪涌。原理图里最骚的是模拟量采集电路——运放前端怼了个TVS阵列,过压直接钳位到3.3V,实测扛住了产线上电焊机干扰。调PID参数时别信教科书那套,先怼Kp到电机能转,再慢慢加Ki,Kd基本用不上。整套方案验证时最离谱的bug是FPGA发热导致时序错乱,后来在PCB背面贴了散热片,还重写了约束文件才稳住。这玩
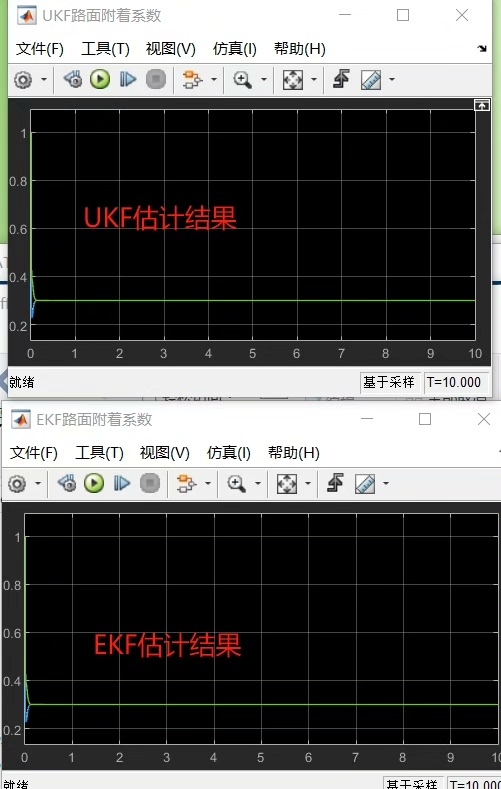
不过要注意过程噪声的设置,太大容易震荡,太小则响应迟滞,建议先用默认参数跑,再根据具体车型微调。重点是这个Dugoff轮胎模型,纯Simulink模块搭建,不用写一行代码——对,就是直接拖拽标准模块实现的(图1)。直接上干货,今天咱们来聊聊怎么用Simulink现成的卡尔曼滤波模块做路面附着系数估计。估计模块:无迹卡尔曼滤波,扩展卡尔曼滤波,均是simulink现成模块应用无需S-function
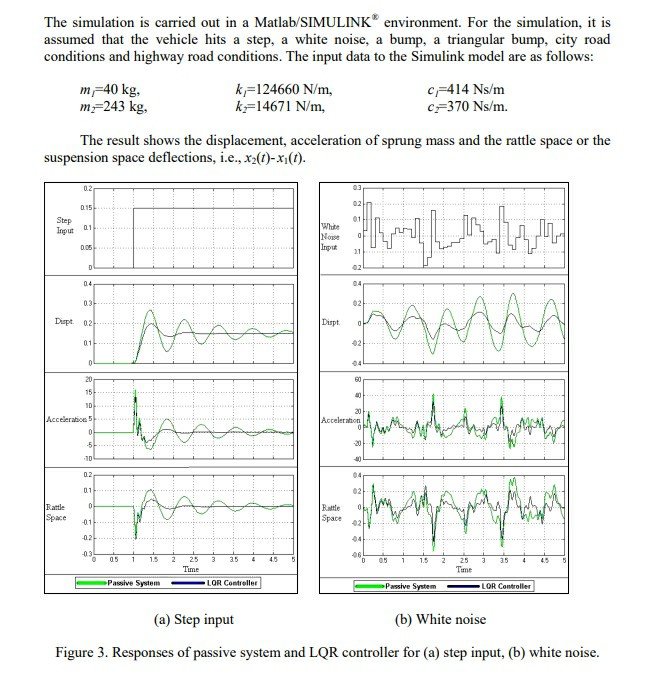
模型架构上,两者都用了分层设计:上层决策(LQR的增益调度/模糊推理),下层执行(作动器力计算)。但别被表面参数骗了,实际调参时得开着仿真边跑边调——就像老司机说的"参数是试出来的,不是算出来的"。今天咱们就扒开Simulink模型,看看LQR和模糊PID这两种经典算法是怎么在五自由度悬架模型里较劲的。先说个真实场景——当你开车碾过减速带时,车身跳动和轮胎抓地力之间的博弈,就是这些控制算法的主战场
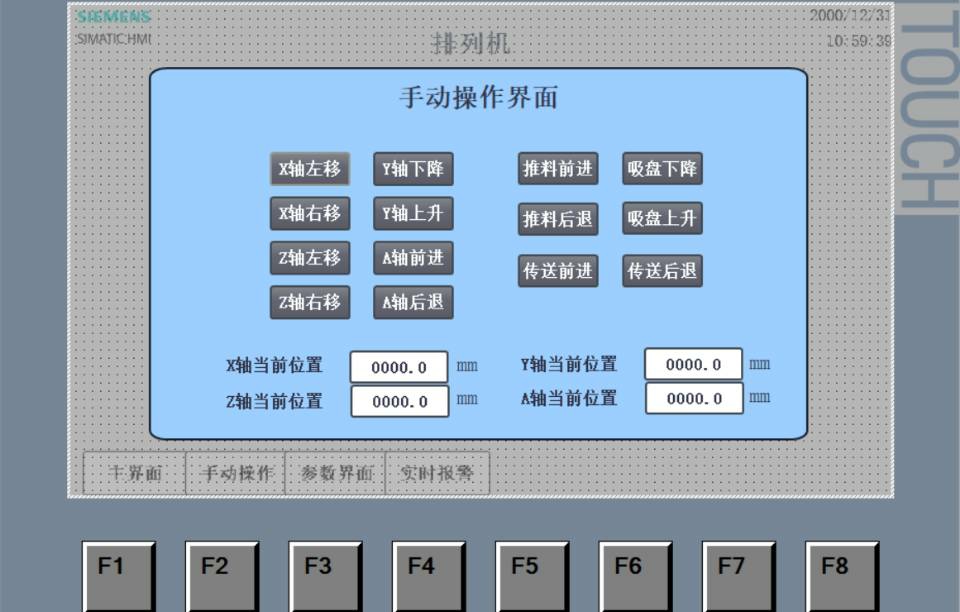
西门子FB284伺服v90profinet程序西门子触摸屏程 序,新能源行业自动排列机,真实项目,V90 走PN 口控制4轴,自己写的RFID读写FBSCL和西门子运动控制FB块开放,直接复制可用,没有密码,详细注释,轴状态全解析,报警代码全解析,RFID 读写,MES 通讯,SCL 语言,CAD电气图。去年接了个新能源电池模组排列机的项目,硬是用V90伺服配着Profinet搞定了四轴同步,顺手
测试时发现,正点原子板子的DDR3带宽比Zedboard高20%,所以同样的模型在领航者板子上能跑到35fps,而Zedboard只有29fps。记住:每次改完PL部分,一定要重新导出硬件平台到SDK,否则死都不知道怎么死的!注意这里用了行缓存策略,解决图像数据流处理时的时序问题。这里有个坑要注意:ZYNQ的FPGA部分处理浮点太奢侈,训练完记得做权重量化。硬件端部署才是重头戏。工程完整代码:包括
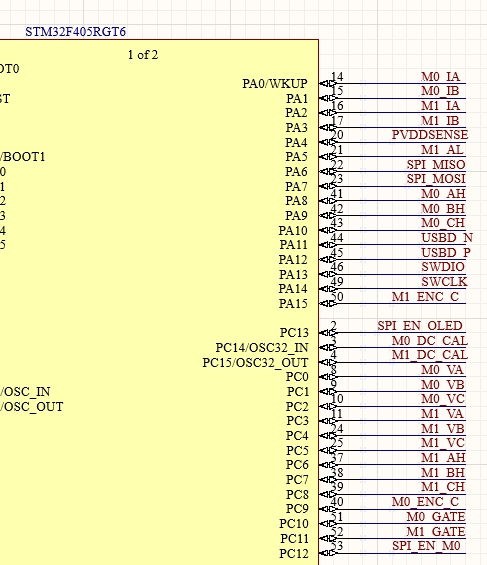
STM32环形串口队列程序 大数据串口收发实时不丢包 串口程序平常产品开发中编写或移植的程序并亲自测试通过,均为工程文件格式,可直接编译使用。该程序为大数据量吞吐的串口收发例程,中断接收,边收边发,采用大数据环形队列,处理过程超快不丢包,接收buffer可以定义成2K,4K,8K均可。也可以用到其余单片机上在平常的产品开发中,串口通信是极为常见的需求。特别是当涉及大数据量吞吐时,保证实时性且不丢包

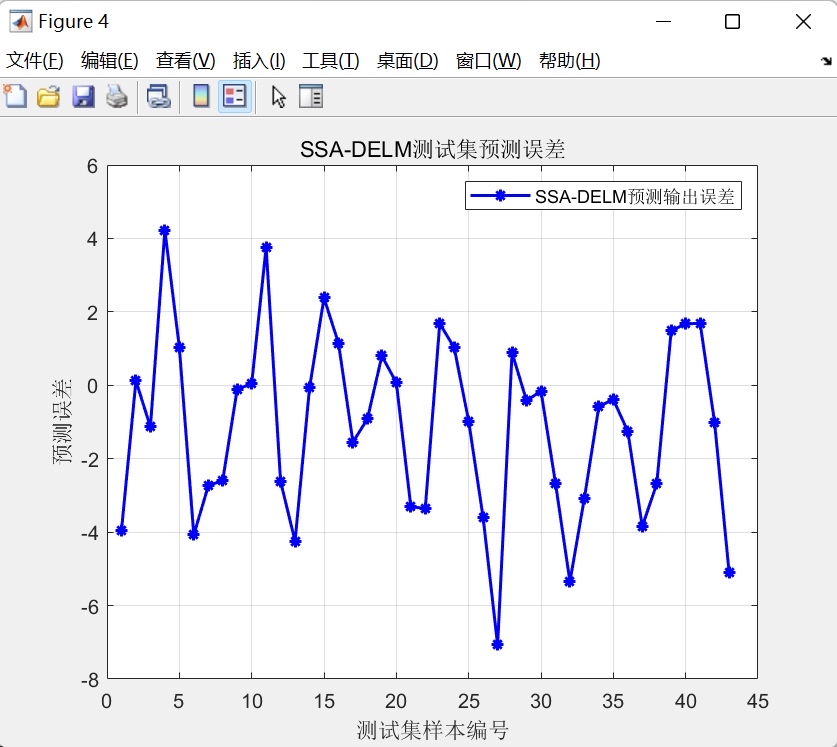
麻雀优化算法是一种群智能优化算法,灵感来源于麻雀的觅食行为。它主要包括觅食(探索)、报警(避免危险)和跟随(学习邻居)三个主要行为。简单来说,麻雀会根据当前食物的丰裕程度调整自己的觅食策略,同时还会警惕周围的危险,保持群体的安全。这些行为被模型化之后,可以用来解决各种优化问题。参数少,实现简单。适用于复杂非线性优化问题。具有较强的全局搜索能力。深度学习机(DELM)是一种基于多层感知机(MLP)的
整个项目跑下来最大的感悟:医疗AI模型的落地,30%靠算法,70%靠数据质量和领域知识。在后续优化中,我们增加了动态学习率调整策略,在验证loss出现平台期时自动切换优化器(从SGD切到Adam),准确率提升了2.3个百分点。不过要真正用于临床,还需要解决模型可解释性和小样本学习的问题,这又是另一个故事了。生成的矩阵不仅算指标,还能定位错分样本。拿到威斯康星乳腺癌数据集的时候,发现原始数据是.ma