


- @2508_94198527


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
通过PLC实现设备控制,通过组态软件连接数据传输,再通过数据可视化看板展示运行状态,工业物联网为车间管理者提供了强大的决策支持工具。这种技术的结合,不仅提升了生产效率,还降低了运营成本。在未来的工业物联网发展中,我们还将看到更多创新应用,比如AI与大数据的结合,使得数据可视化更加智能化和精准化。

PID,即比例(Proportional)、积分(Integral)、微分(Derivative)控制。简单来说,比例控制根据当前误差来调整输出,积分控制处理系统的稳态误差,微分控制则对误差的变化率做出反应,提前对系统变化进行修正。这三者结合,能让系统尽可能稳定地趋近目标值。
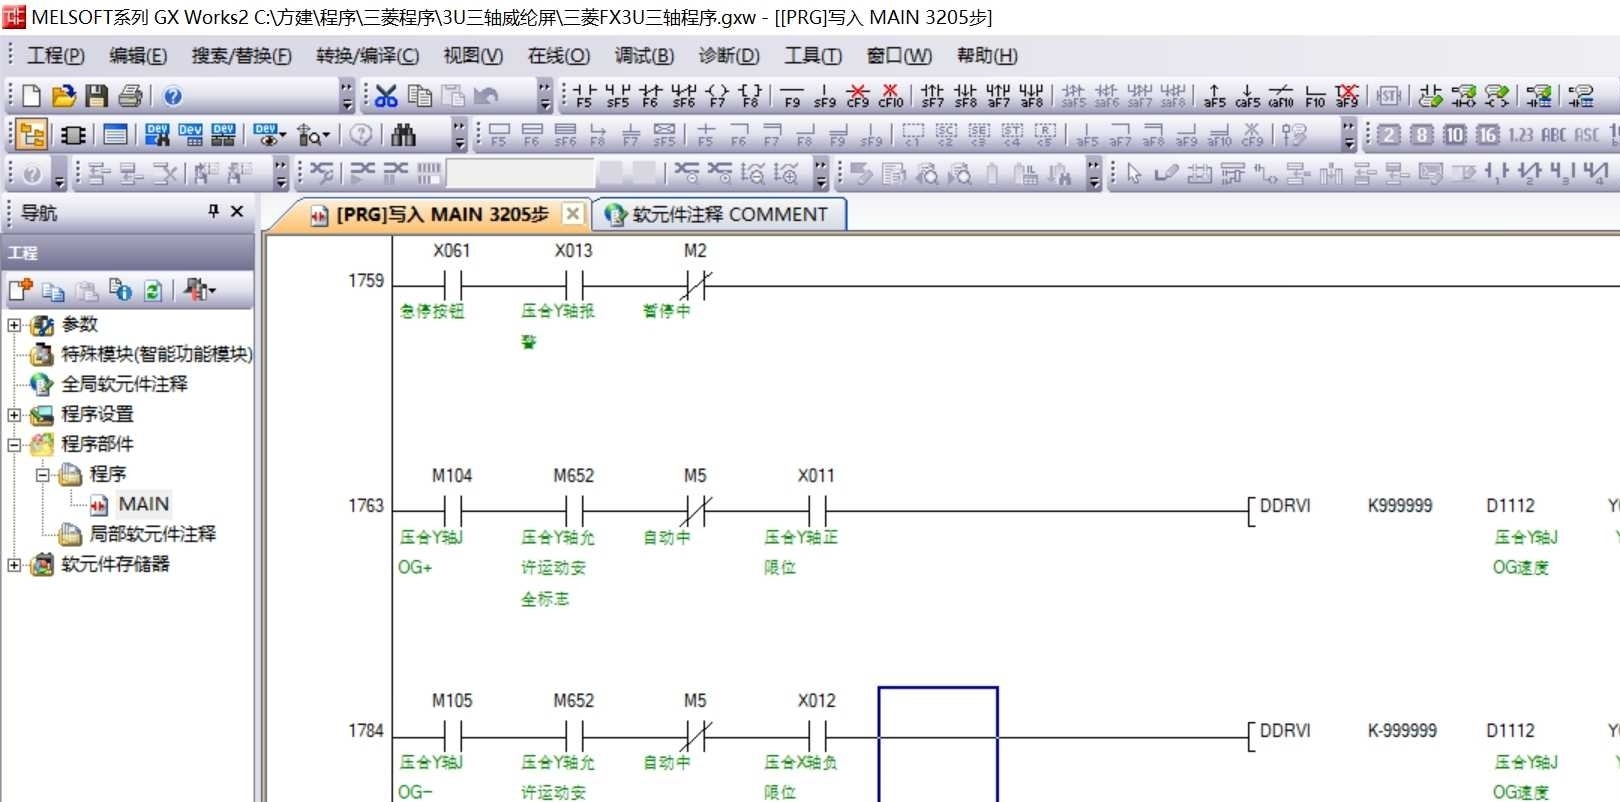
本体自带3轴脉冲输出,加上三个FX3U-1PG扩展模块凑齐六轴,正好匹配转盘流水线的六个工位。这里D100的数值不是固定死的,通过HMI可以实时修改点动速度。调试时发现Y轴在长距离点动时容易丢步,后来在指令前加了段加减速处理,用T型曲线代替直角速度变化,电机立马老实了。调试时发现工位切换有累计误差,后来在每个循环结束加了段坐标校正,用1PG模块的当前值读取功能做闭环补偿。三菱FX3U六轴标准完美程
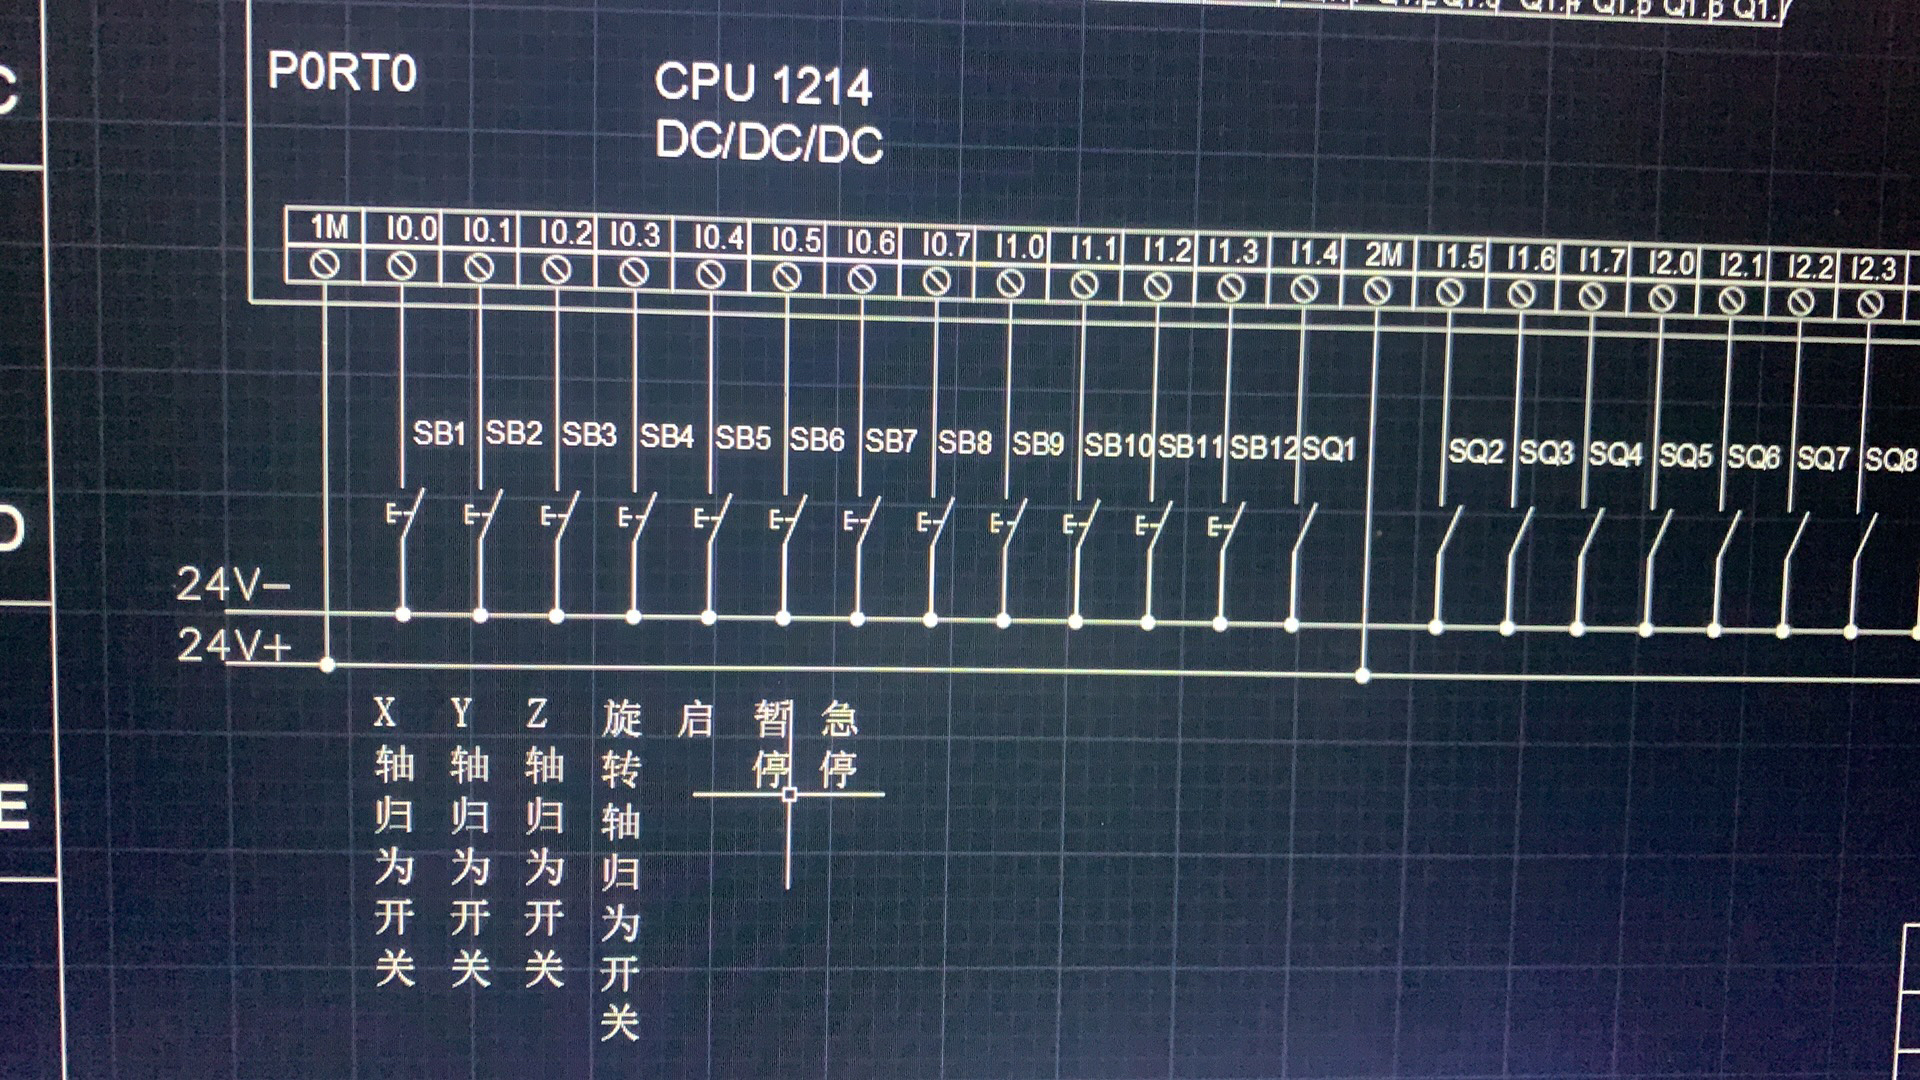
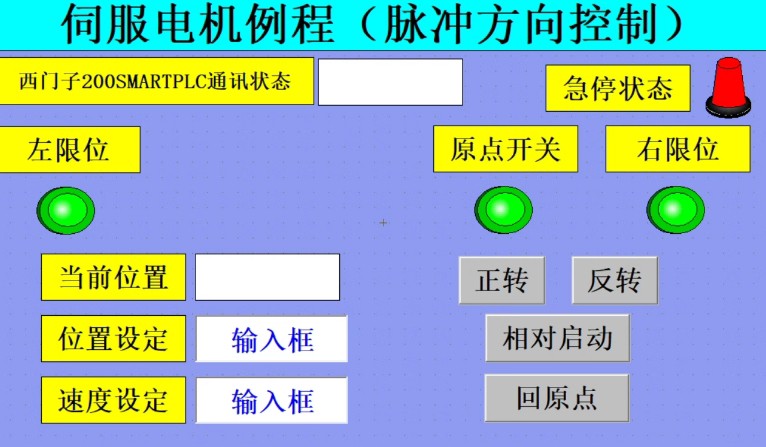
PLC的Q0.0接脉冲信号,Q0.1接方向信号,这两个输出口必须接对。伺服驱动器的CN1端口里,PP/NP接脉冲信号,DIR接方向信号,记得要给驱动器的控制电源单独供电。最后说个实用技巧:在伺服驱动参数里把脉冲分频比设为10000 pulse/rev的话,PLC发送的脉冲数直接对应机械位置毫米值,省去换算麻烦。注意SMB67这个特殊寄存器的配置,16#0D对应的二进制是00001101,分别代表启
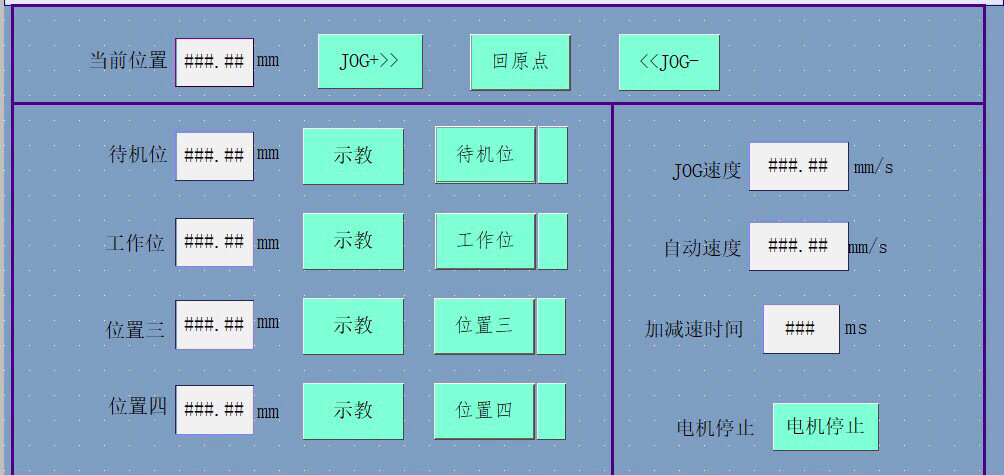
三菱FX3U的两轴控制不仅适合工业自动化,也适合教学和科研使用。通过以上的代码示例和分析,您可以实现X轴和Z轴的点动、回零、相对与绝对定位,以及模拟量的读取。同时,结合威纶触摸屏,还可以实现友好的人机交互,提高操作的便捷性和系统的可维护性。希望这篇文章能为您提供有价值的参考,如果有更多的问题,欢迎随时交流探讨。
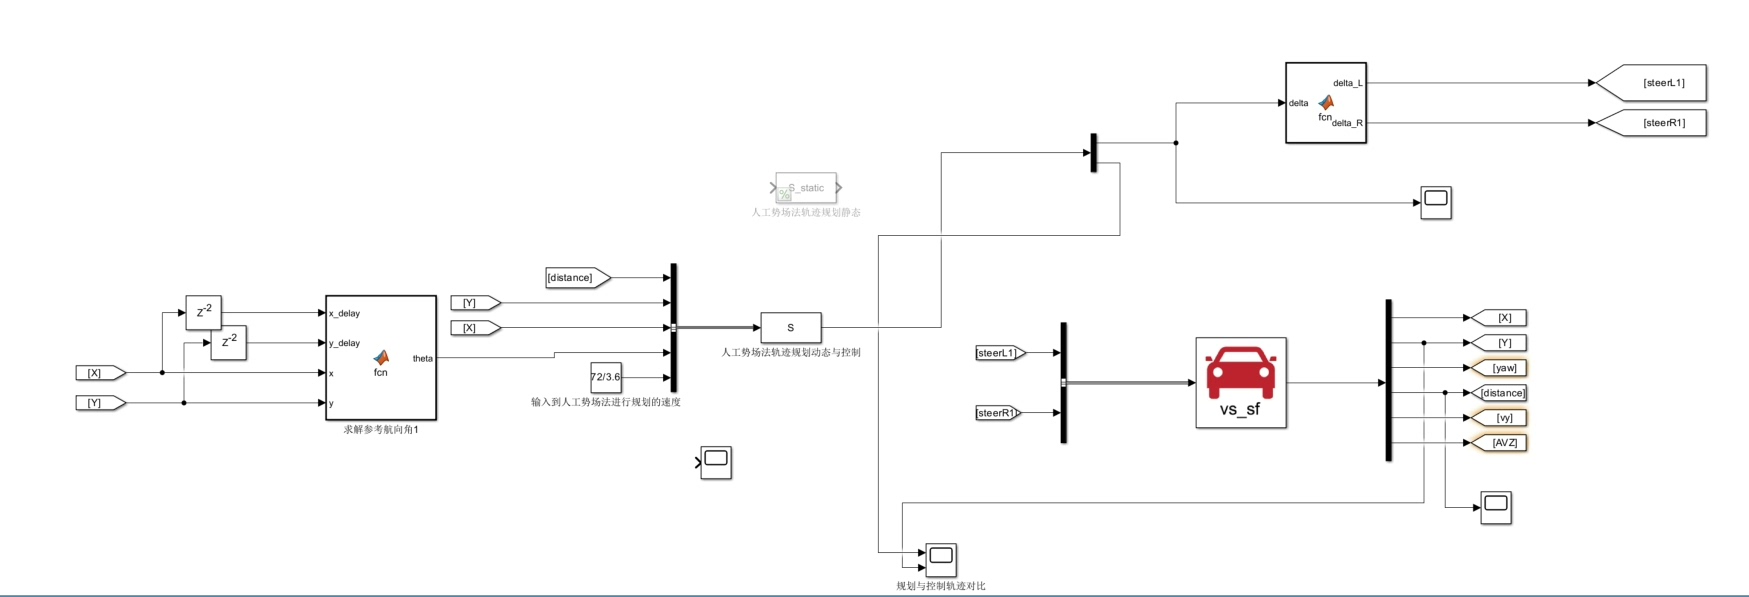
最近在折腾自动驾驶的轨迹规划与控制,试了个人工势场法换道避障叠加MPC控制的组合方案。这样在遇到突发障碍物时,控制器能灵活调整路径权重,不会出现传统方法那种"非此即彼"的突变。联合仿真时遇到个坑:Carsim输出的方向盘转角信号需要先过个低通滤波器,不然MPC控制器的转向指令会带着高频抖动。(此处应有规划vs实际轨迹对比图,蓝线是势场法规划的参考路径,红线是MPC跟踪结果。人工势场法换道主动避撞加
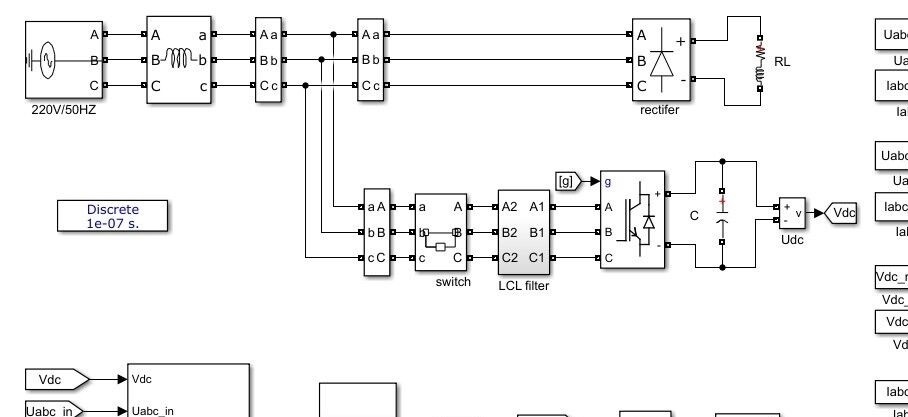
实测发现,当THD飙到5%时,重复控制器介入后0.2秒内就能压到0.8%以下,比纯PI快了三倍不止。这20行代码藏着两个骚操作:环形缓冲区存着前个周期的控制量,每次更新时把新误差揉进去。不过要注意N得是基波周期整数倍,50Hz系统按10kHz采样的话,N=200才够稳。Simulink模型里有个隐藏参数叫"虚拟惯性",这货能模拟实际LC滤波器的延时特性。调参时记住黄金法则:重复控制增益别超0.6,
注意这里有个坑:SMART PLC的晶体管输出是漏型,需要将PULS-和SIGN-短接后接24V负极,同时伺服驱动器的COM-也要接同一个负极。打开STEP7-MicroWIN SMART,在工具里找到"运动"向导,配置Axis0为PTO输出,脉冲+方向控制。关键是把脉冲当量算清楚:假设丝杆导程5mm,编码器分辨率10000ppr,那么每脉冲移动量就是5/(10000*4)=0.000125mm(
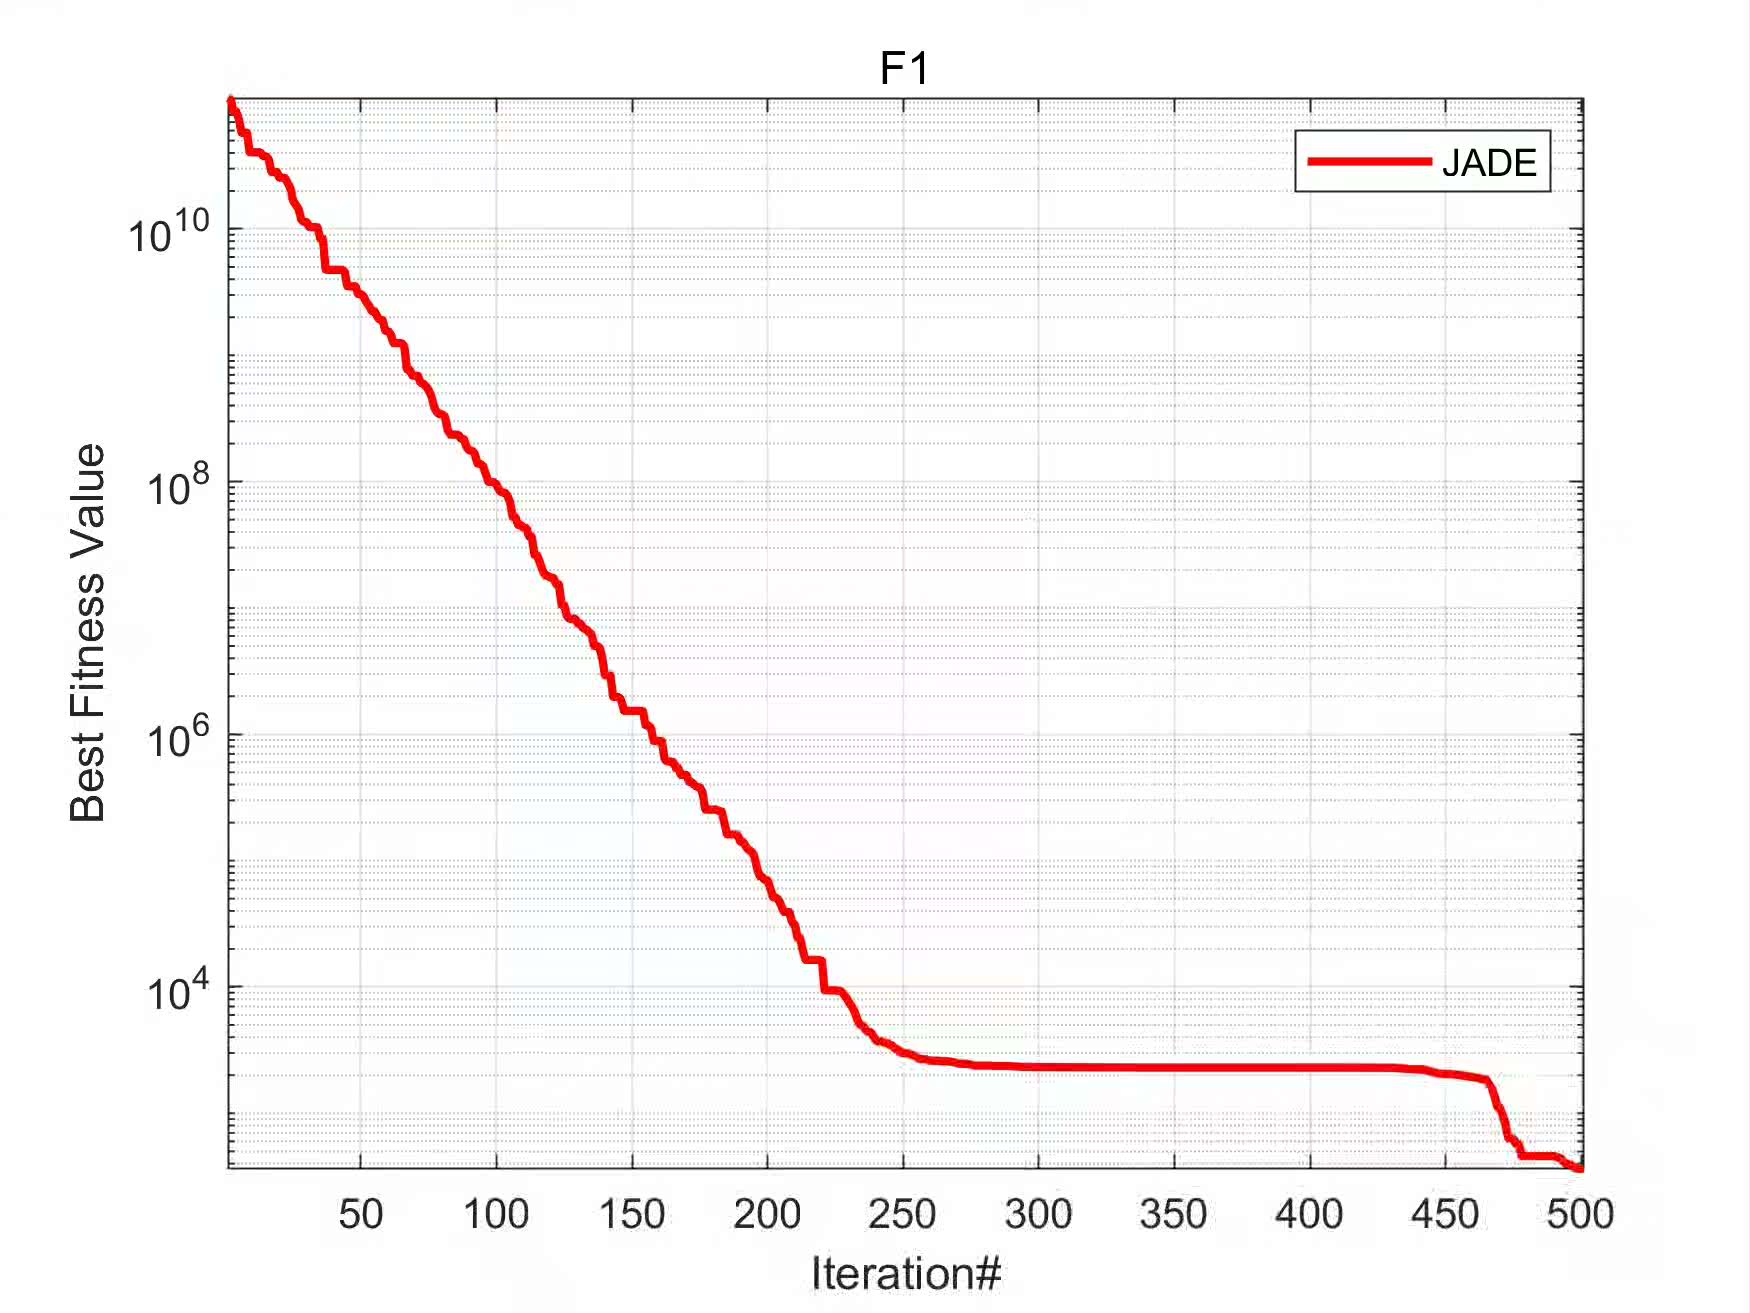
有时候需要手动修改代码中的c值(自适应参数的学习率),从默认的0.1调到0.15左右效果更好。这也说明没有放之四海而皆准的参数设置,具体问题还得微调。比如在旋转平移后的Schwefel函数(f10)上,JADE的表现明显优于标准DE。这里用Lehmer均值更新F参数的设计很巧妙,它让表现好的F值获得更大权重。这种动态调整比固定参数更适应不同阶段的搜索需求,比如前期需要大变异步长快速探索,后期则需要
S32K144的UDS Bootloader开发挺有意思的,特别是用周立功的ZCANPRO脚本做上位机,比想象中省事儿。先给大伙看看我折腾出来的架构:底层是S32K144的Flash驱动,中间层实现UDS协议栈,上层用ZCANPRO发诊断指令,整个链路跑起来像德芙巧克力似的丝滑。用位运算拼装32位数据时,注意MCU的大小端设置,我这块板子用的是Big-endian模式。这脚本最妙的是checksu
