- @2503_94171280


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
激光雕刻机图片解析C#上位机stm32f407控制板源码视频中机器运行慢是因为测试激光头功率小,跑快了光斑在像素点烧蚀时间短打不出痕迹,需要速度快把激光头功率加大即可支持多种常用图片格式的转换例如jpg转bmp,支持彩色图片转灰度图,灰度图转二值图也称黑白图,转换完成点击工具栏中的计算路径按钮,上位机自动解析图片把像素坐标发送给控制板,点击开始加工按钮开始打印。操作简单,图片可通过鼠标进行拖动和缩
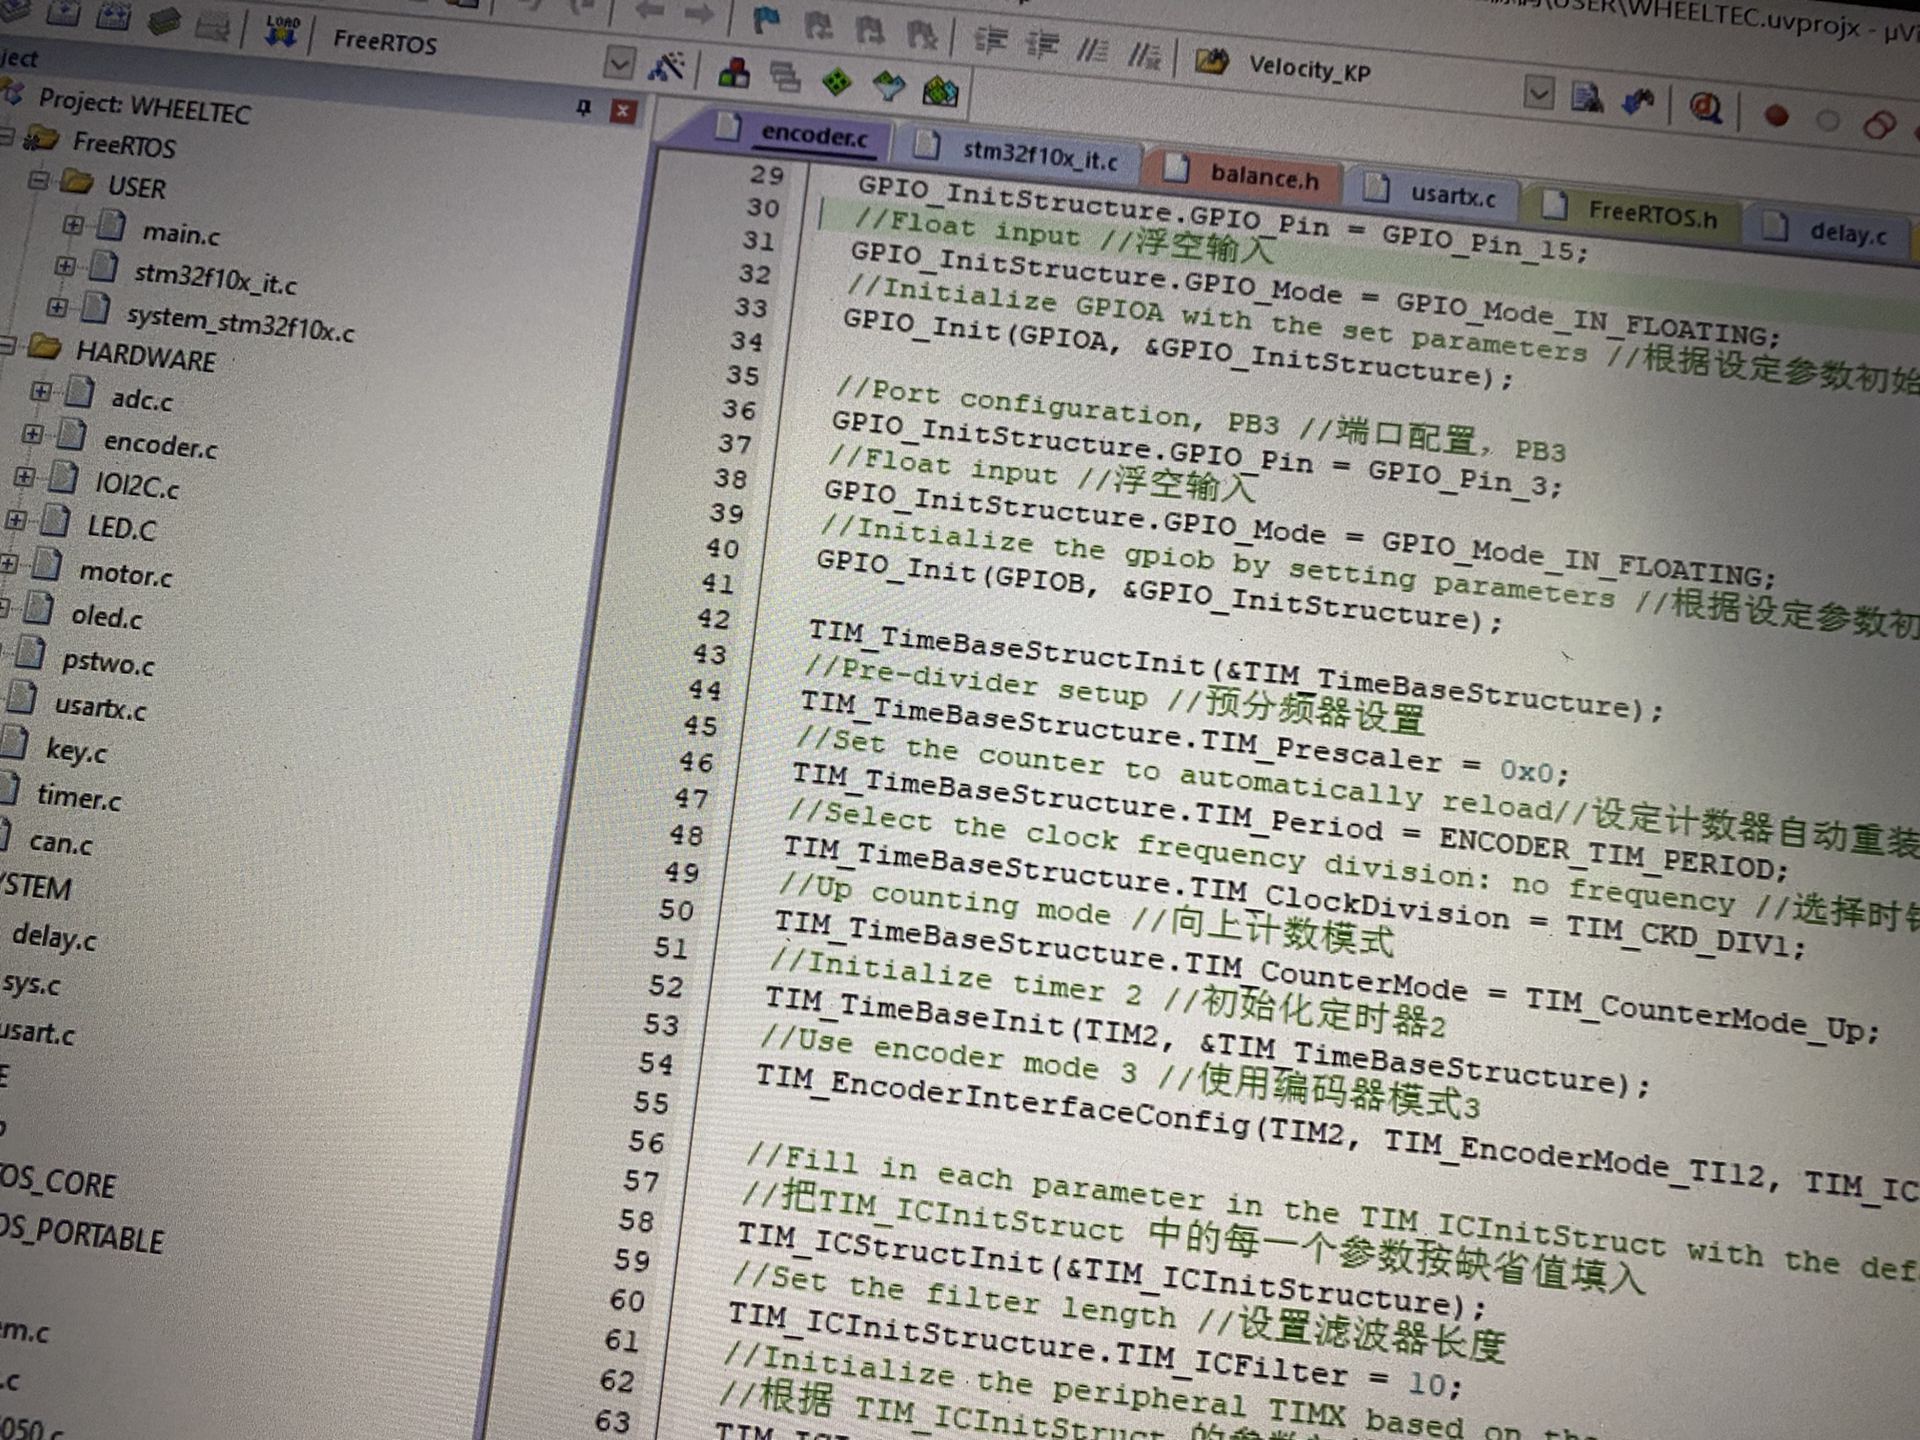
后来在电机驱动电源和单片机电源之间加了个磁珠,又在PCB上怼了十几个104电容才搞定。代码里所有全局变量都加了volatile,中断里该关的总中断一个不落。咱们的STM32智能车底盘藏着两个带光电编码器的直流电机,这玩意儿可比普通电机高级多了。特别加了COBS编码防止数据粘包,上位机那边用PyQt5写了个监控界面。完整代码已经扔GitHub了,需要的老铁自取。下期打算讲讲怎么用ESP32搞无线控制
整套设计跑下来,深有体会的是:SAR ADC本质上是个时序敏感的数字游戏,从建模时的理想参数到实际电路的时钟偏差补偿,每个环节都可能让性能断崖式下跌。最近在折腾一款10位100MHz的SAR ADC设计,从系统建模到电路实现踩了不少坑。这段主要模拟DAC阵列的随机失配,发现当单位电容偏差超过0.5%时,有效位直接掉到9.5以下。仿真时发现如果不做时钟树平衡,最高位转换会引入0.7LSB的误差。10
想要魔改的话,比如在代价函数里加入跟车距离约束,或者调整状态转移的曲率阈值,直接改对应参数就行。不过要注意动态规划的特性——任何代价项的调整都可能影响整条轨迹的走向,有时候会出现"牵一发而动全身"的蝴蝶效应。对比Apollo的EM Planner,这个Matlab版本少了QP优化层,轨迹平滑完全依赖DP的节点采样密度。注意碰撞检测直接用了1000的固定惩罚值,这种简单粗暴的处理在实际项目中可能需要
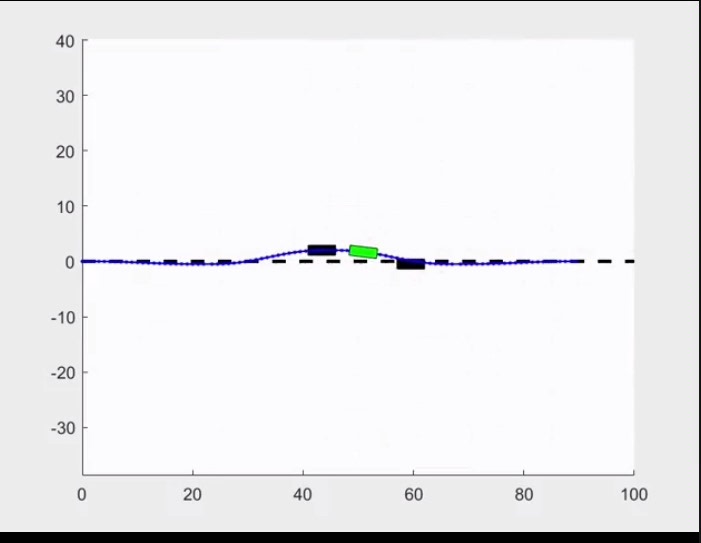
无人机集群编队协同控制在当今科技飞速发展的时代,无人机不再仅仅是孤立的个体,无人机集群编队协同控制技术正逐渐崭露头角,展现出巨大的应用潜力。无论是在军事领域执行侦察、攻击任务,还是在民用领域用于物流配送、农业监测等,无人机集群编队协同控制都有着不可替代的优势。

量产 自动驾驶 无人驾驶 adas 车道居中lka/lca控制算法 matlab simulink模型,量产模型,可生成代码,内含角度控制,扭矩控制两套逻辑,可用于学习,也可进行仿真或实车跑,但需要根据环境进行封装,附角度控制简易说明以及扭矩控制标定在自动驾驶这个前沿领域,量产级别的技术研发是迈向未来交通的关键一步。今天咱们就来深入聊聊自动驾驶中车道居中 LKA(车道保持辅助)/LCA(车道居中辅

基于深度强化学习的混合动力汽车能量管理策略1.利用DQN算法控制电池和发动机发电机组的功率分配2.状态量为需求功率和SOC,控制量为EGS功率3.奖励函数设置为等效油耗和SOC维持在当今追求环保与高效的时代,混合动力汽车的能量管理策略至关重要。深度强化学习为这一领域带来了新的解决方案,今天咱们就聊聊基于深度强化学习,利用DQN算法来控制混合动力汽车电池和发动机发电机组功率分配的能量管理策略。
卡尔曼滤波四元数姿态角仿真程序,EKF,UKF算法对比,附带C语言压缩包。新增完整的单片机UKF实验项目代码!基于stm32h750+mpu9250+w25q64实现串口输出姿态角度和保存校准参数。附带测量一次运行时间的创新功能,通过核心板按键的方式校准IMU单元。软件工程调用keil中自带库方式组织,大大减小了软件包大小!!最近在研究姿态解算相关的内容,给大家分享下卡尔曼滤波四元数姿态角仿真程序

【EI期刊控制复现】基于非线性干扰观测器(NDOB)的滑模控制(SMC)Boost变换器关键词:DC-DC boost变换器;负载扰动;输入电压扰动;非线性扰动观测器(NDOB);滑模控制(SMC)该方法在负载电阻和输入电压变化时具有更好的抗干扰能力。在电力电子领域,DC - DC boost变换器是一种常见且重要的电路拓扑,用于将较低的直流电压转换为较高的直流电压。然而,实际应用中,负载扰动和输

代码虽短,却完整呈现了高斯模型的核心假设:稳态条件、连续排放、均匀风速场。打开高斯烟羽模型的Python实现代码,首先映入眼帘的是那个充满物理美学的数学公式。这个计算大气污染物扩散的经典模型,用不到50行代码就完成了从理论到可视化的完整实现。有意思的是坐标系的处理——x轴沿着风向展开,y轴横向展开,z轴垂直方向。这种坐标转换让计算式保持着数学上的简洁。这种用数组运算代替循环的判断,正是NumPy向