- @2503_94160172


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
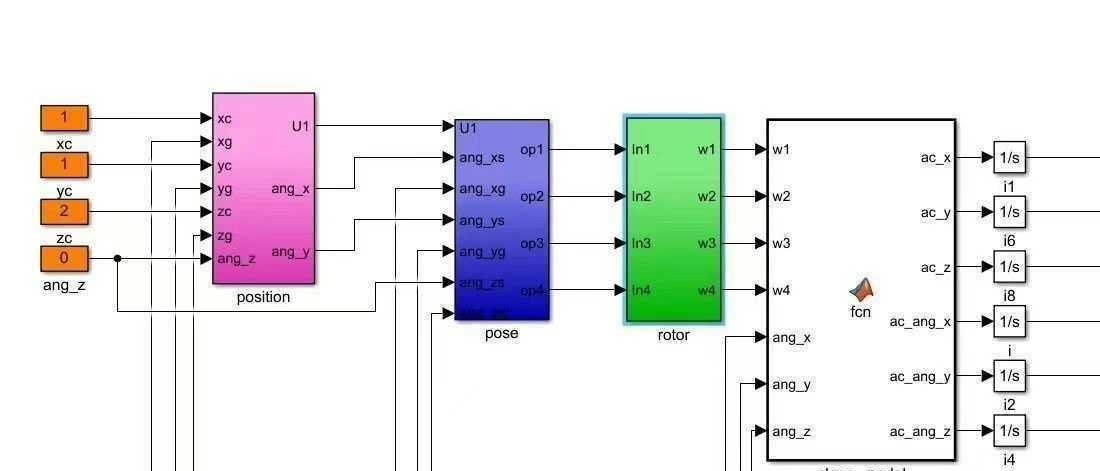
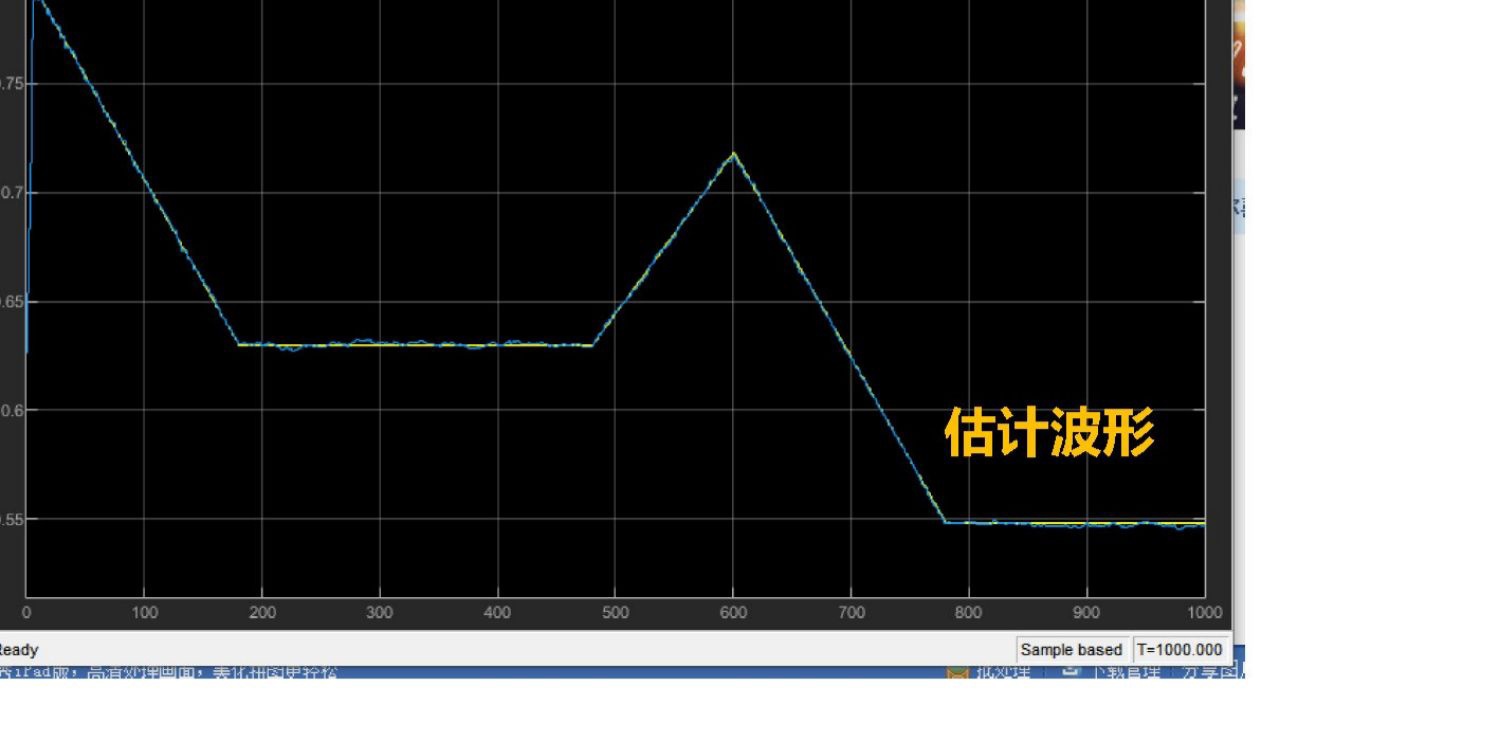
PID控制是一种经典的反馈控制算法,它通过比例(P)、积分(I)和微分(D)三个环节对误差信号进行处理,进而调整控制输出,使系统能够快速、稳定地跟踪目标轨迹。在四旋翼无人机中,对于位置和姿态的控制都可以运用PID算法。自适应滑模控制结合了滑模控制的鲁棒性和自适应控制对不确定参数的自适应性。滑模控制通过设计滑模面,使系统状态在滑模面上滑动,从而达到期望的控制效果。而自适应部分则根据系统的不确定性实时
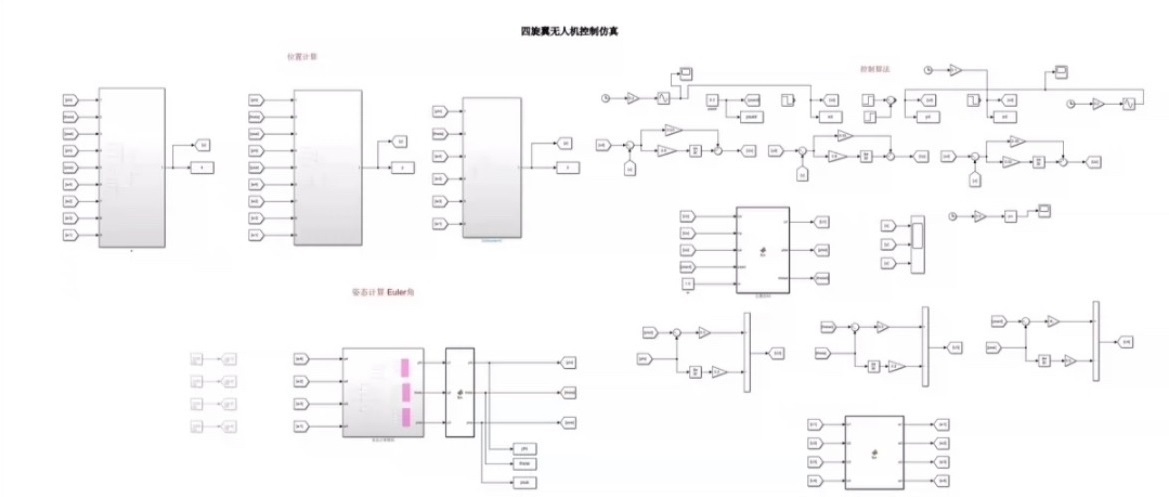
我个人的习惯是先调节高度(z轴)的PID,然后再调节水平位置(x, y轴)的PID。如果你遇到文件或变量不能识别的警告,别慌,这通常是因为MATLAB找不到你的文件。3. 如果想加快运行速度,可以设置S-Function的采样间隔,或者把所有数据导到(to workspace 模块)工作空间,再用脚本文件绘制动态效果。2. 如果想去掉simulink模块的封面图(simulink的封装技术),右键
注意看H矩阵的生成,这里调用了自定义的dOCV_dSOC函数,其实就是OCV-SOC曲线的一阶导数。实际项目中,这个曲线的准确性直接决定EKF的收敛效果。当电池处于静置状态时,P值应该自动收缩到较小范围,这个动态变化过程能直观反映算法的工作状态。玩过BMS开发的都知道,SOC估计是电池管理的核心问题之一。今天咱们直接上硬货,聊聊怎么用Simulink搭个带扩展卡尔曼滤波(EKF)的SOC估计模型。
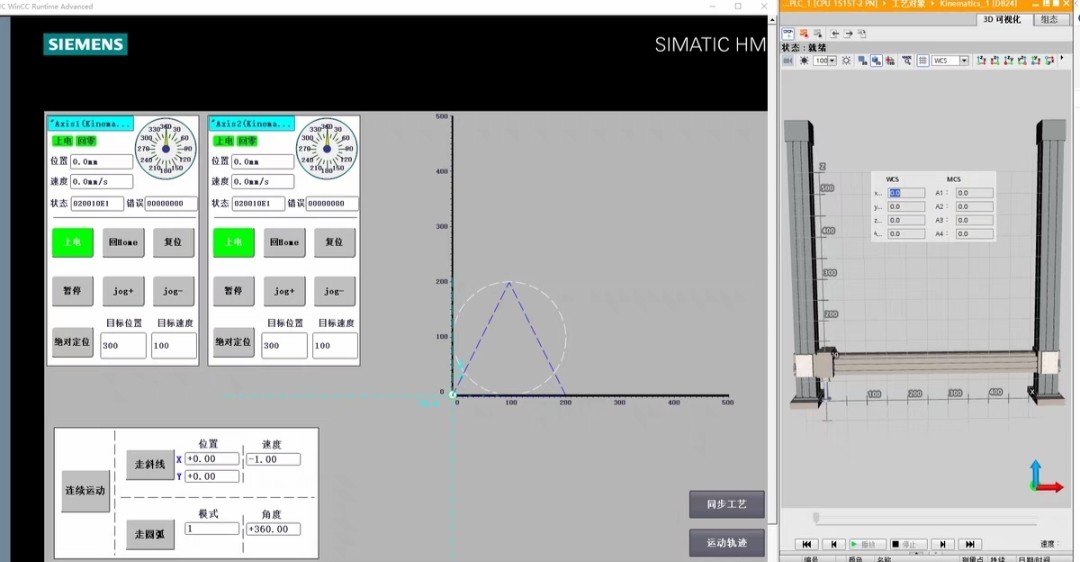
最后整合HMI的时候,在WinCC里塞个Web控件加载Unity做的机械模型,旋转视角时能看到机构间隙补偿的实际效果。当虚拟的伺服电机开始画完美8字时,比实体设备跑通还有成就感——至少不用收拾满地的电线头。这时候要当心加速度突变引发的位置超调,别让虚拟轴飞出屏幕——别问我怎么知道的。PLC的扫描周期和运动控制器的时钟必须锁死,不然画出来的圆可能比甲方设计的logo还抽象。WinCC面板才是灵魂画手
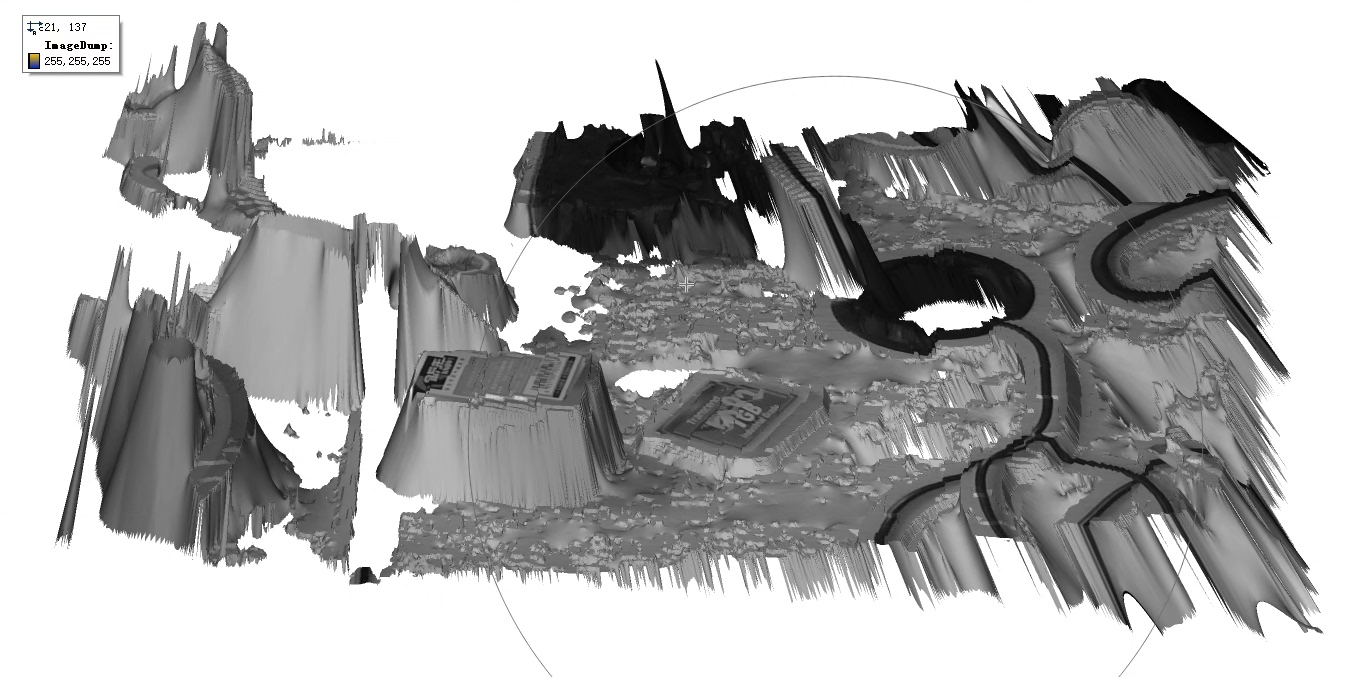
halcon双目相机标定+三维点云生成程序官方例子改的在机器视觉和三维重建领域,双目相机标定以及基于标定结果生成三维点云是至关重要的任务。今天就和大家分享下我基于Halcon官方例子修改,实现双目相机标定与三维点云生成程序的过程。
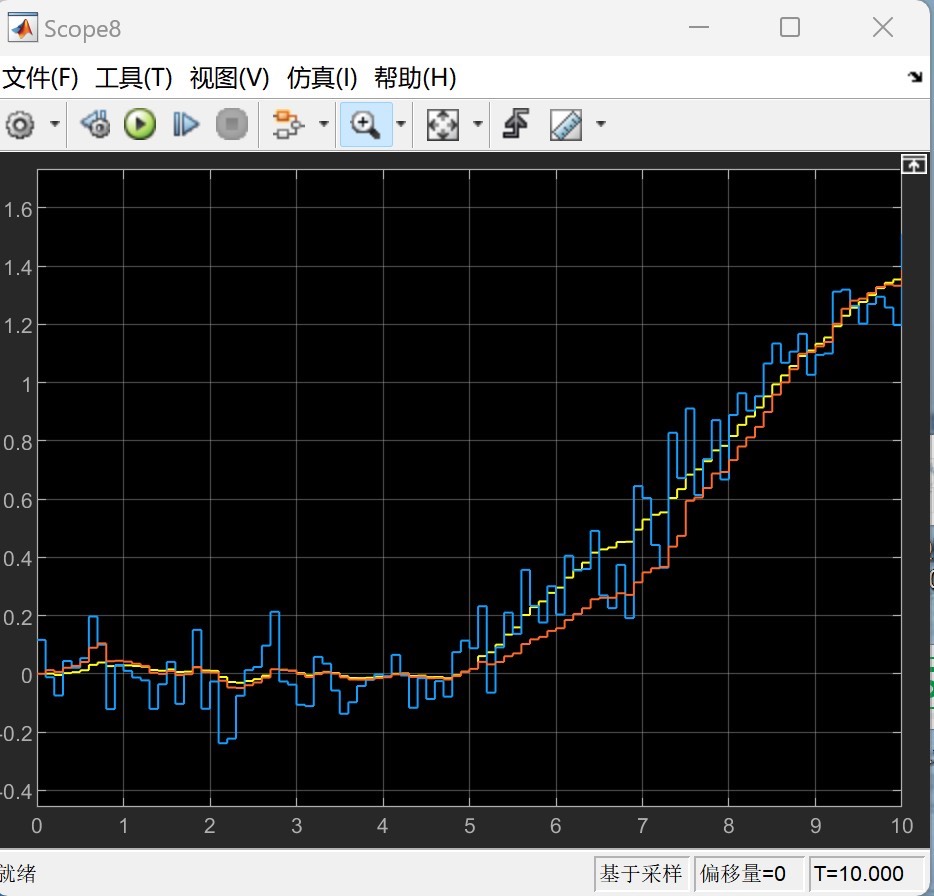
卡尔曼滤波估算车辆质量——matab simulink仿真模型在车辆动力学研究以及相关工程应用中,准确估算车辆质量是个关键问题。而卡尔曼滤波作为一种高效的递归滤波器,能在存在噪声的情况下,对系统状态进行最优估计。今天咱们就聊聊如何用Matlab Simulink搭建仿真模型来通过卡尔曼滤波估算车辆质量。
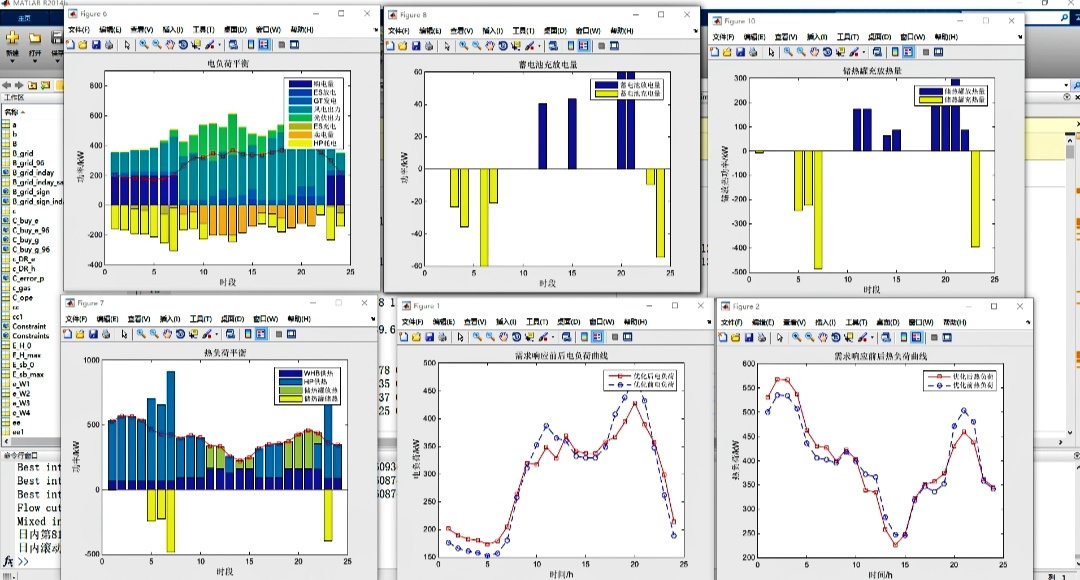
在日前阶段,以源-荷日前预测数据和分时电价数据为基础,利用价格型需求响应机制引导用户积极参与负荷调整,从而平滑了负荷曲线,减小了系统调峰压力,在此基础上,以微网运维成本、购电成本、购气成本和污染物排放惩罚成本之和最小为优化目标建立了日前优化调度模型;这套系统里头塞了风力发电、光伏板、微型燃气轮机这些发电主力,还配了蓄电池、储热罐这种"充电宝",连余热都不放过用锅炉回收,热泵还能把电能和热能来回倒腾
毕竟全套资料都摊开了,连商业方案最爱的G代码预读缓存算法都没藏着掖着。先看硬件架构:PCB底板四层沉金工艺,电机驱动和主控区域用铜箔做了物理隔离。特别是编码器反馈电路,用了光耦隔离加差分信号传输,实测抗干扰能力比某品牌工控板强两档。USB运动控制 (五轴雕刻机系统)全部开源 不保留任何关键技术,PCB可直接生产,C++6.0源码,从13.7-18.2所有版本,本产品为可复制资料,支持五轴联动,支持
三菱fx3uPLC和昆仑通泰触摸屏控制松下伺服电机使用例程3,带CAD接线图,带伺服电机使用手册最近在项目中捣鼓三菱FX3U PLC和昆仑通泰触摸屏来控制松下伺服电机,过程挺有趣,踩了不少坑,也学到了不少东西,今天就来给大家分享下这个使用例程,还带上CAD接线图以及伺服电机使用手册的相关要点。
内环姿态环负责快速调整无人机的姿态,让它按照指令姿态飞行;外环位置环则根据目标位置来调整姿态环的输入,从而实现精确的位置控制。力矩方程组则控制着无人机的姿态,像俯仰、滚转和偏航。总之,四旋翼无人机位置姿态控制是个充满挑战和乐趣的领域。通过动力学模型、PID控制器等知识,我们能让无人机更加稳定、精准地飞行。通过建立合适的仿真模型,能提前预估无人机在各种情况下的表现。里面的内容详细又简洁易懂,照着一步