


- @2503_93896960


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
成功的S型规划应该看到六个关节速度曲线都呈完美的钟形,要是出现锯齿状波动,赶紧检查是不是计算频率和物理步长没对齐。下次可以试试把s_curve替换成五次多项式,对比下哪种更适合你的应用场景——反正我站S曲线,无他,帅尔。六轴机械臂的S型轨迹规划就像给机器人装上老司机的刹车——既不让末端抖成帕金森,又能精准刹停在目标位置。当t从0到totalTime变化时,返回值从0平滑过渡到1,非常适合作为轨迹的

配合自适应变异策略,当群体适应度方差小于阈值时,随机选20%粒子进行高斯扰动。实测在抓取实验中,这套组合拳让成功率达到98%,比原版PSO高22个百分点。实测某型号机械臂的轨迹规划时间从23秒降到了17秒,但还不够——有些关节跑到极限位置时会抽搐。这个反向制动操作让机械臂运动更顺滑,试跑时关节抖动次数减少了68%。实际部署时发现,加上0.3的权重系数能让机械臂动作更拟人化,避免突然的剧烈运动。先看

举个栗子,当给定10个路径点时,需要构造一个7对角矩阵。这段递归实现的关键在参数p的控制,五次样条就把p设为5。4.将NUBUS规划的轨迹用在3自由度机械臂的仿真中,获得机械臂各关节角度、角速度、角加速度曲线;1.采用五次非均匀B样条(NUBUS)对给定路径点(机械臂末端点)进行平滑拟合,获得光滑轨迹;这里有个坑——边界条件处理。搞完这一套,看着机械臂行云流水般的运动曲线,你会明白——所谓工业美感

机械臂关节空间轨迹规划,五次非均匀B样条轨迹规划采用matlab函数编写而成,简单易用,替换自己关节值就能用。在机器人领域,机械臂的轨迹规划是至关重要的一环。今天咱们就来讲讲机械臂关节空间的五次非均匀B样条轨迹规划,而且是用Matlab函数实现的哦,简单到爆,只要替换你自己的关节值就能直接上手。

边缘计算环境中基于启发式算法的深度神经网络卸载策略 本文综合考虑基于DNNs的应用响应时间、计算能耗和租用服务器的价格,使用启发式算法设计四种不同的任务卸载策略即基于终端设备的不卸载策略、基于云服务器的完全卸载策略、基于端云的部分卸载策略和基于端—边—云的多重资源卸载策略,同时综合粒子群算法和模拟退火算法提高算法的计算效率和计算结果的精准度。

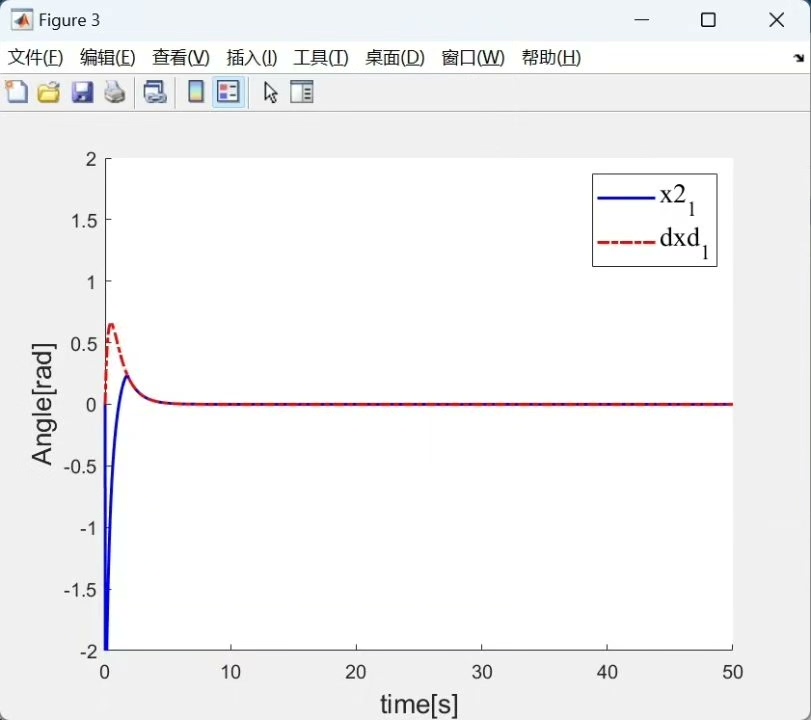
二自由度机械臂的非奇异终端滑模控制matlab脚本M参考资料如图1所示。跟踪性能如图2,3,4,5所示。由于只是复现,以后系统模型并不是资料内,故没有把参数调到最优。最近在研究二自由度机械臂的控制问题,采用了非奇异终端滑模控制方法,并用Matlab脚本来实现,在这里和大家分享一下过程与心得。
不过MATLAB的全局优化工具箱已经内置了DE实现,想偷懒的话可以直接调ga函数,把算法类型设为'DE'就行。这时候就得把任务拆成两部分,一部分本地算,另一部分丢到边缘服务器去。跑个200代看看收敛情况,把alpha设为0.7(偏重降低时延),最后得到的帕累托前沿呈现出明显的时间-能耗权衡关系。有意思的是,当任务量超过某个阈值时,卸载比例会突然跳到90%以上——这和理论上的临界计算量公式吻合。这个
