- @2500_94318063


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
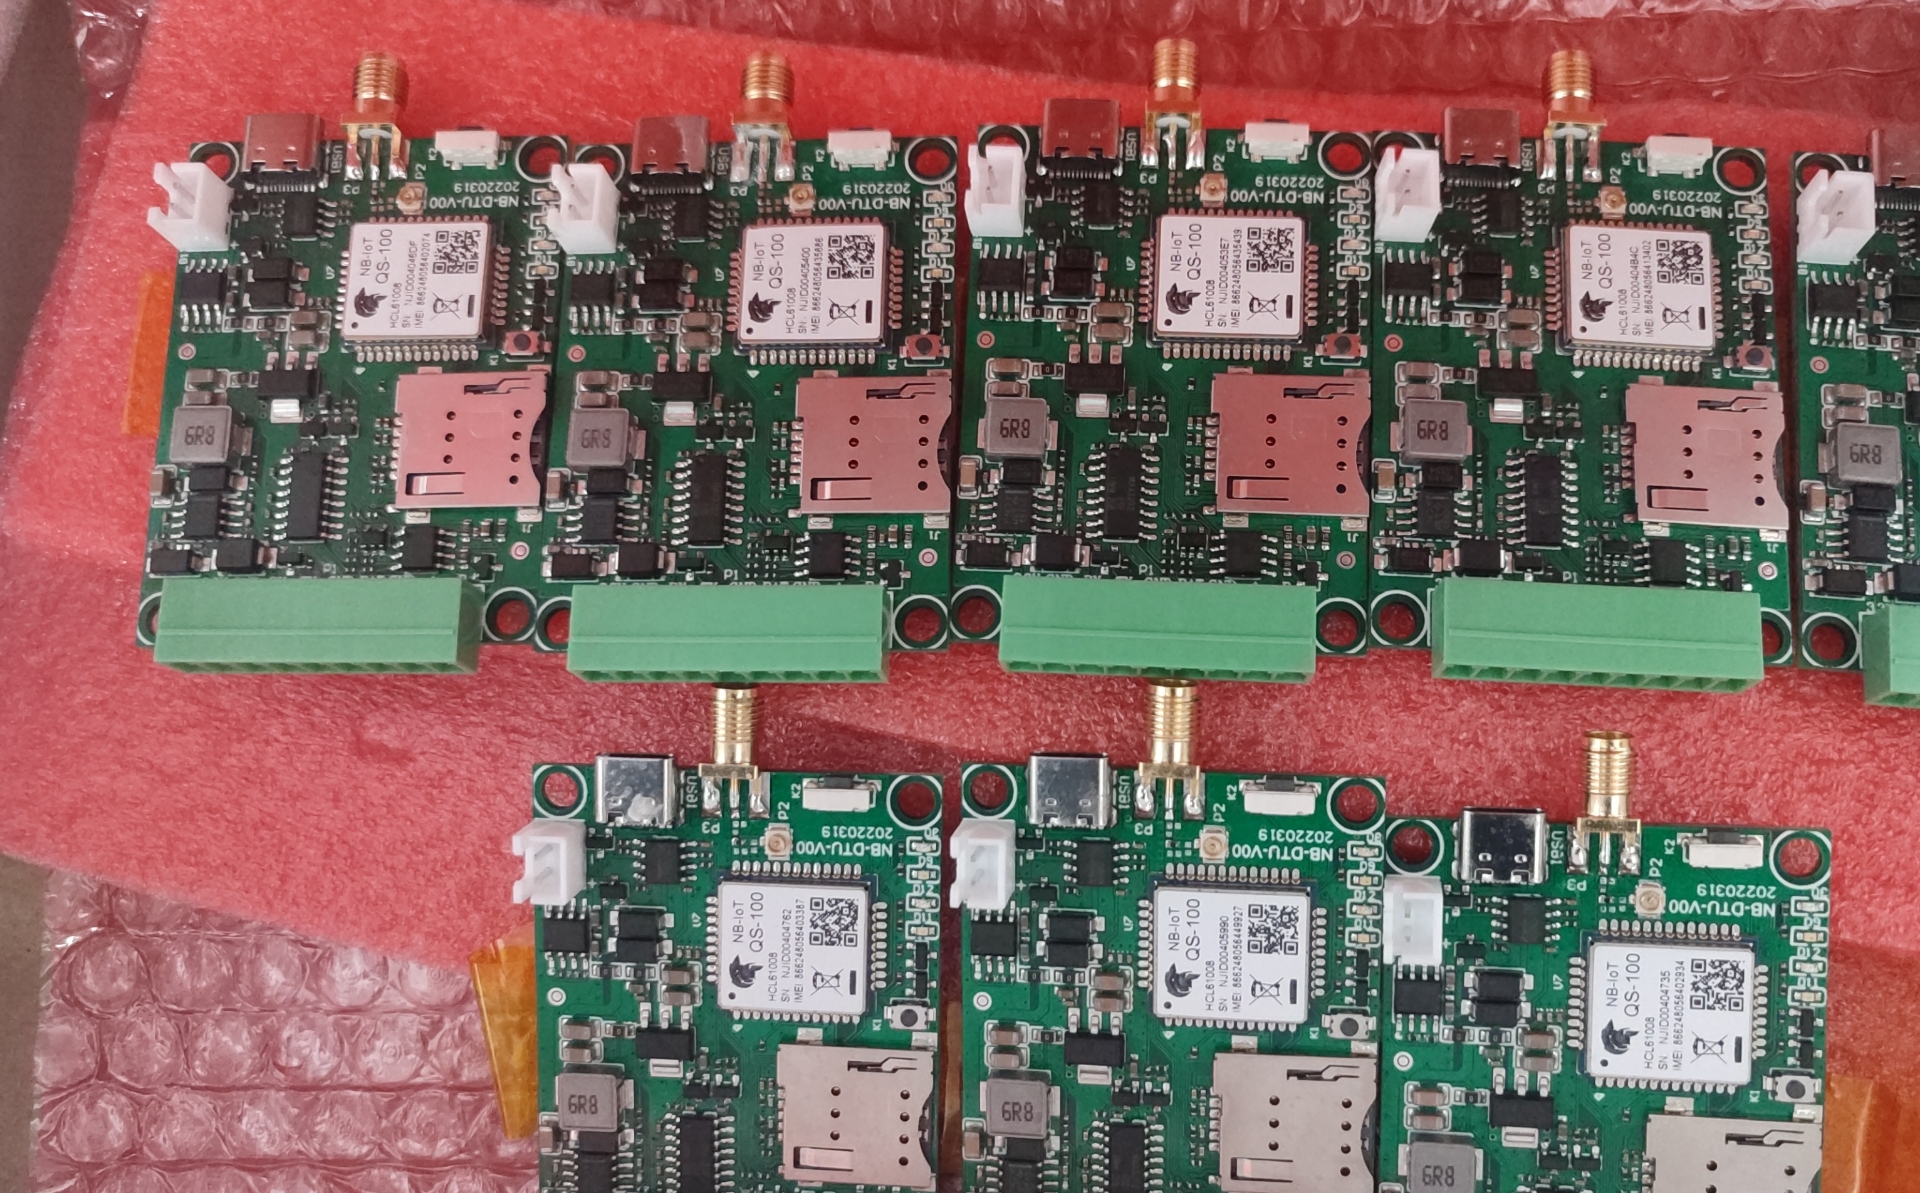
今天咱们来唠唠NB-IoT Open MCU QS100这个神仙方案,说真的这玩意儿能把功耗做到0.7μA的水平,简直是把省电玩到了极致。专业nbiot open MCU qs100方案,tcp udp mqtt协议,低功耗0.7ua,软硬件方案设计,PCB设计,数据收发代码开发,另有cat1 WiFi等常用无线模块。专业nbiot open MCU qs100方案,tcp udp mqtt协议,
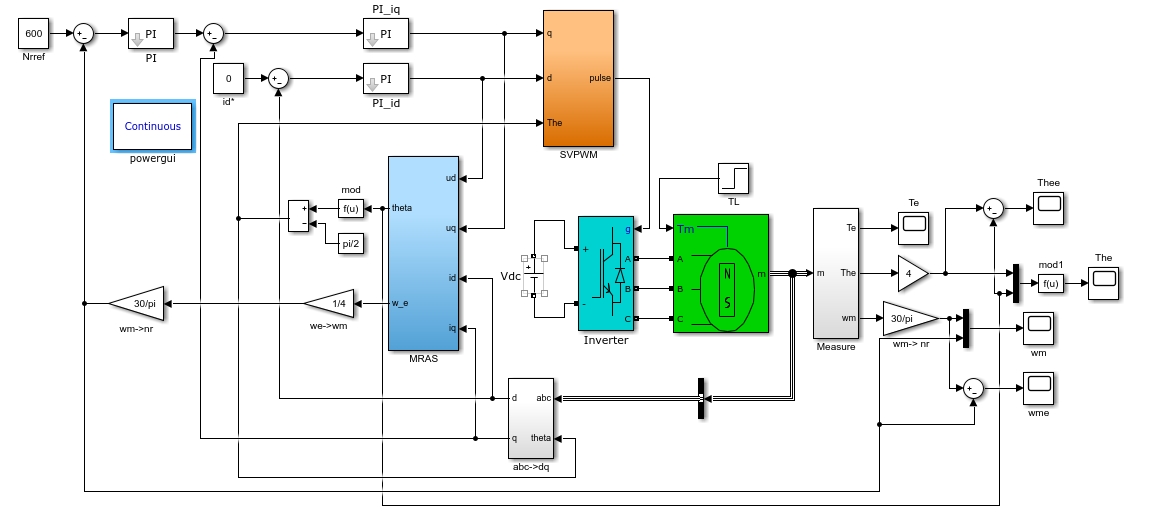
基于MRAS的三相PMSM无速度传感器控制。在电机控制领域,三相永磁同步电机(PMSM)因其高效、高功率密度等优点被广泛应用。然而传统的PMSM控制往往依赖速度传感器来获取电机转速信息,这不仅增加了系统成本、体积,还降低了系统可靠性。于是,无速度传感器控制技术应运而生,今天咱们就来唠唠基于模型参考自适应系统(MRAS)的三相PMSM无速度传感器控制。
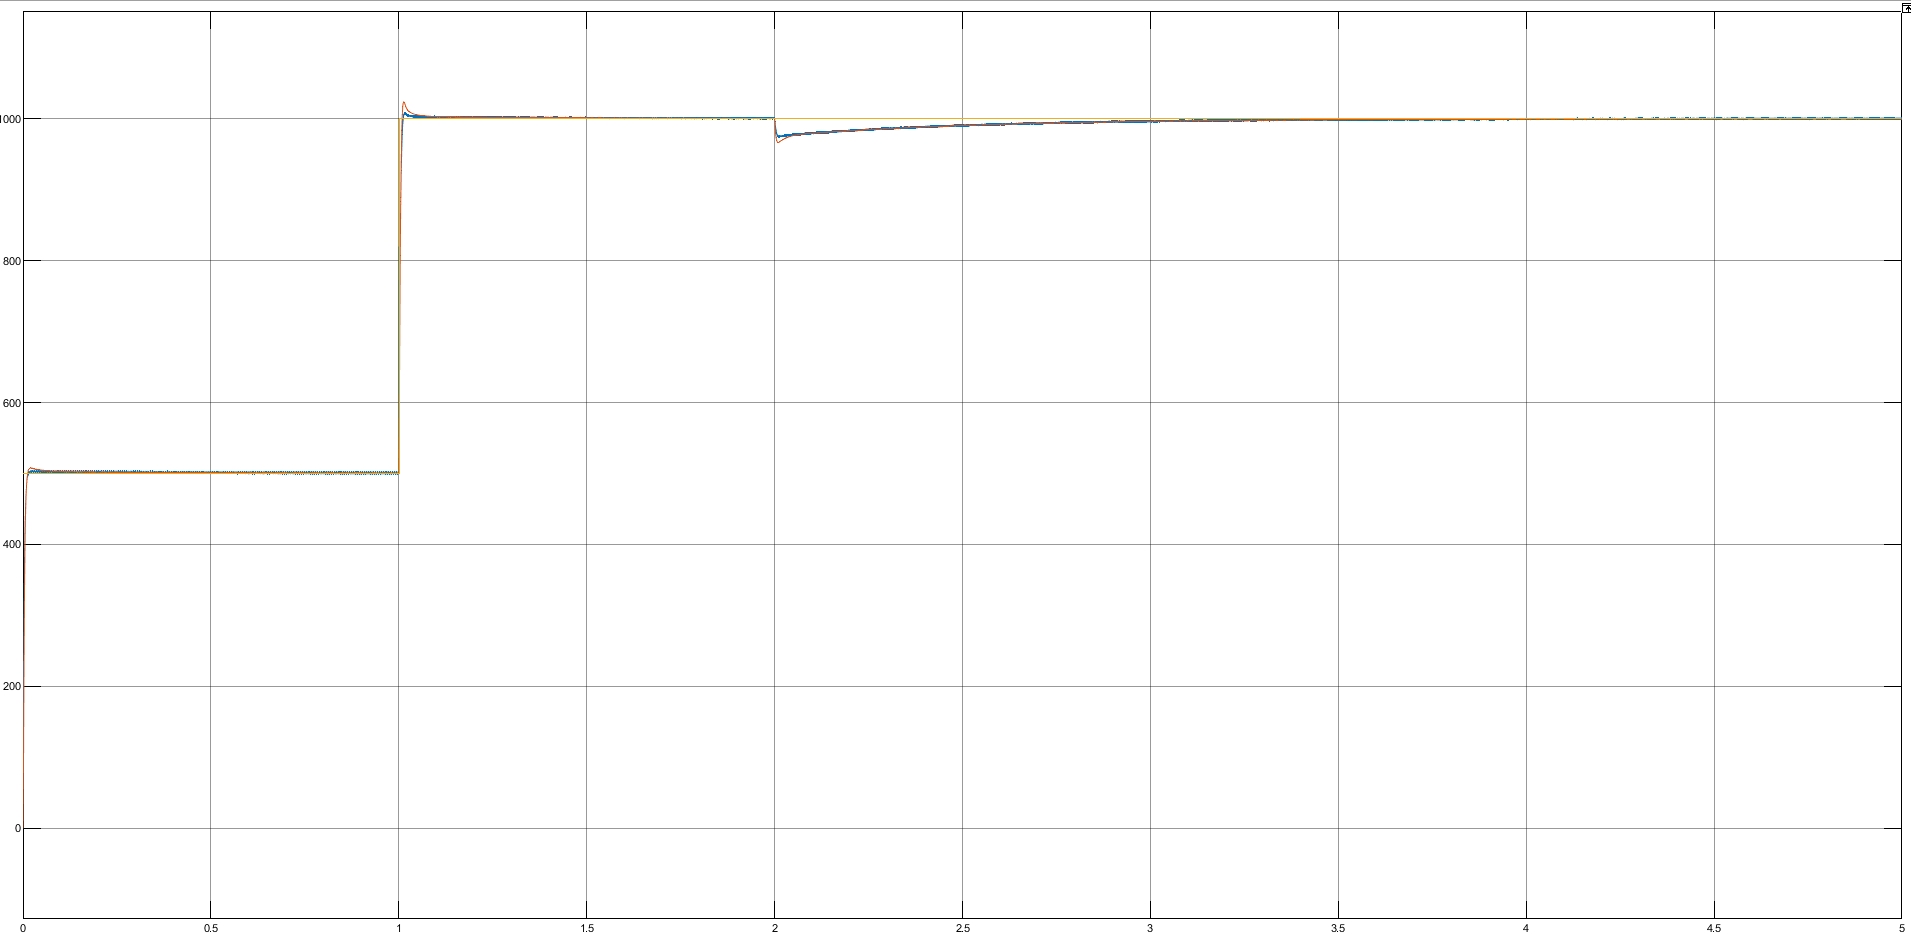
仿真结果对比传统PI控制,在突加负载时转速波动从±15rpm降到±3rpm,位置估计误差在1000rpm时小于0.5机械角度。咱们搞电机控制的都清楚,无位置传感器控制就像在玩"盲人摸象",特别是当系统存在未知扰动时更是头疼。最近折腾了半个月的ADRC+ESO组合方案,实测效果确实有点东西,今天就把仿真过程和关键代码掰开了说说。搞控制就像炒菜,火候到了自然香,参数整定急不得。永磁同步电机自抗扰无位置
永磁同步电机全速域无位置传感器控制(高频注入+改进滑膜控制方法,PMSM矢量控制仿真)永磁同步电机-PMSM的仿真-原理-算法-复现1)关于PMSM控制算法的文章复现、matlab编程仿真等均可,Matlab/Simulink仿真建模 分析建模 文献复现、matlab 编程、simulink仿真,SVPWM。2)关于PMSM的算法辅导,论文实验指导3)有关于PMSM的双闭环矢量/PID/ADRC自
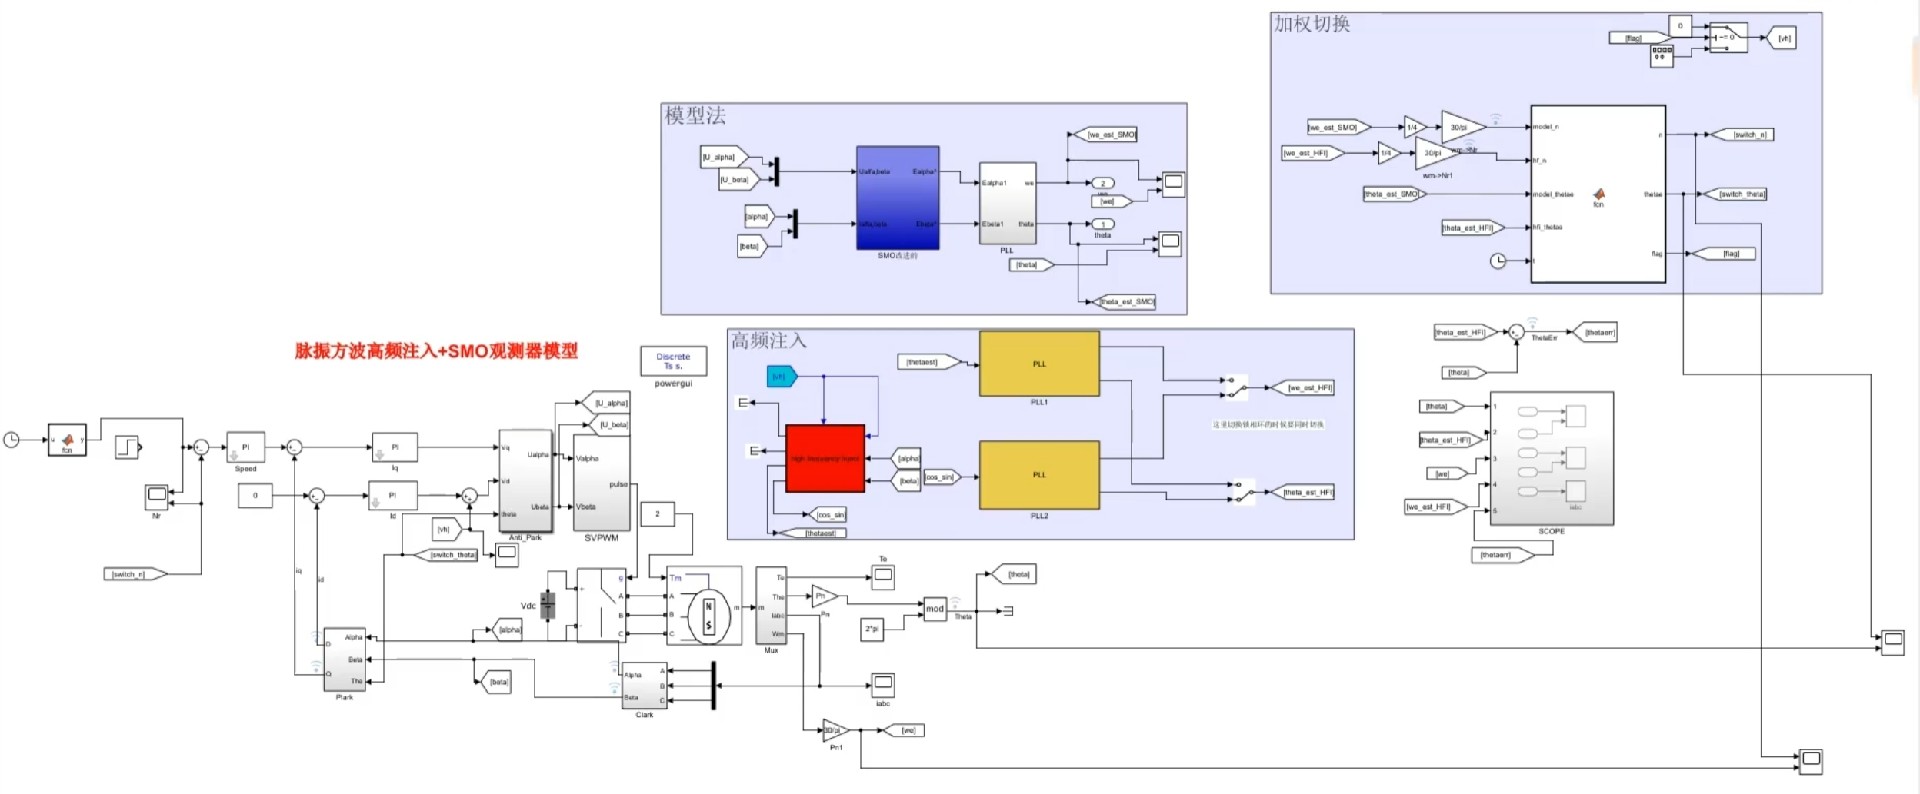
车道保持系统(LKA)是自动驾驶中的一个重要功能,它的目标是帮助车辆在车道内自动行驶,减少驾驶员的疲劳。数据采集:通过摄像头、雷达等传感器获取车道线信息。数据处理:对采集到的数据进行处理,识别车道线的位置。决策:根据车道线的位置,计算出车辆需要调整的方向。执行:通过控制转向系统,调整车辆的方向。反馈:实时监控车辆的行驶状态,不断优化控制策略。LQR(Linear Quadratic Regulat
信捷PLC程序插键槽机全套程序方案,用信捷plc触摸屏伺服驱动,绝对值伺服电机。信捷PLC程序插键槽机全套程序方案,用信捷plc触摸屏伺服驱动,绝对值伺服电机。PLC通讯绝对值伺服,回绝对值原点,绝对值伺服电池记忆零点,不用重复对刀回零。PLC通讯绝对值伺服,回绝对值原点,绝对值伺服电池记忆零点,不用重复对刀回零。带plc程序,触摸屏程序,伺服参数,变频器参数注释说明,以及思路清晰。带plc程序,
基于分布式驱动电动汽车的路面附着系数估计,分别采用无迹卡尔曼滤波和容积卡尔曼滤波对电动汽车四个车轮的路面附着系数进行估计。本模型参考sci二区顶刊,开发了分布式驱动电动汽车路面附着系数估计的进阶版本,可在高速,低速下,对开路面,对接路面四种组合工况下对路面附着系数进行准确估计估计。该模型利用无迹卡尔曼滤波,容积卡尔曼滤波对路面附着系数分别进行估计,容积卡尔曼和无迹卡尔曼均由S- function编

三菱fx-5u轴定位,Modbus RTU RS-485与测微计通信案例 ,包含编程软件,plc和维伦触摸屏程序,plc地址规划表,手册,轴定位和Modbus通信视频教程,设备运行视频等。plc程序框架逻辑清晰,功能全面。最近在项目中捣鼓三菱fx - 5u轴定位以及通过Modbus RTU RS - 485与测微计通信这块,过程那叫一个曲折但也超有意思,今天就来给大伙分享分享这个案例。
道路病害检测数据集 包含rdd一共 5w3 张包含:横向裂缝 0、纵向裂缝 1、块状裂缝 2、龟裂 3 、坑槽 4、修补网状裂缝 5、修补裂缝 6、修补坑槽 7数据集已划分为训练集/验证集相关YOLOv5/YOLOv6/YOLOv7/YOLOv8模型可直接使用的Yolov8map值 0.751920*1080最近在研究道路病害检测相关项目,今天就来和大家分享一下用到的数据集以及适配的YOLO系列模
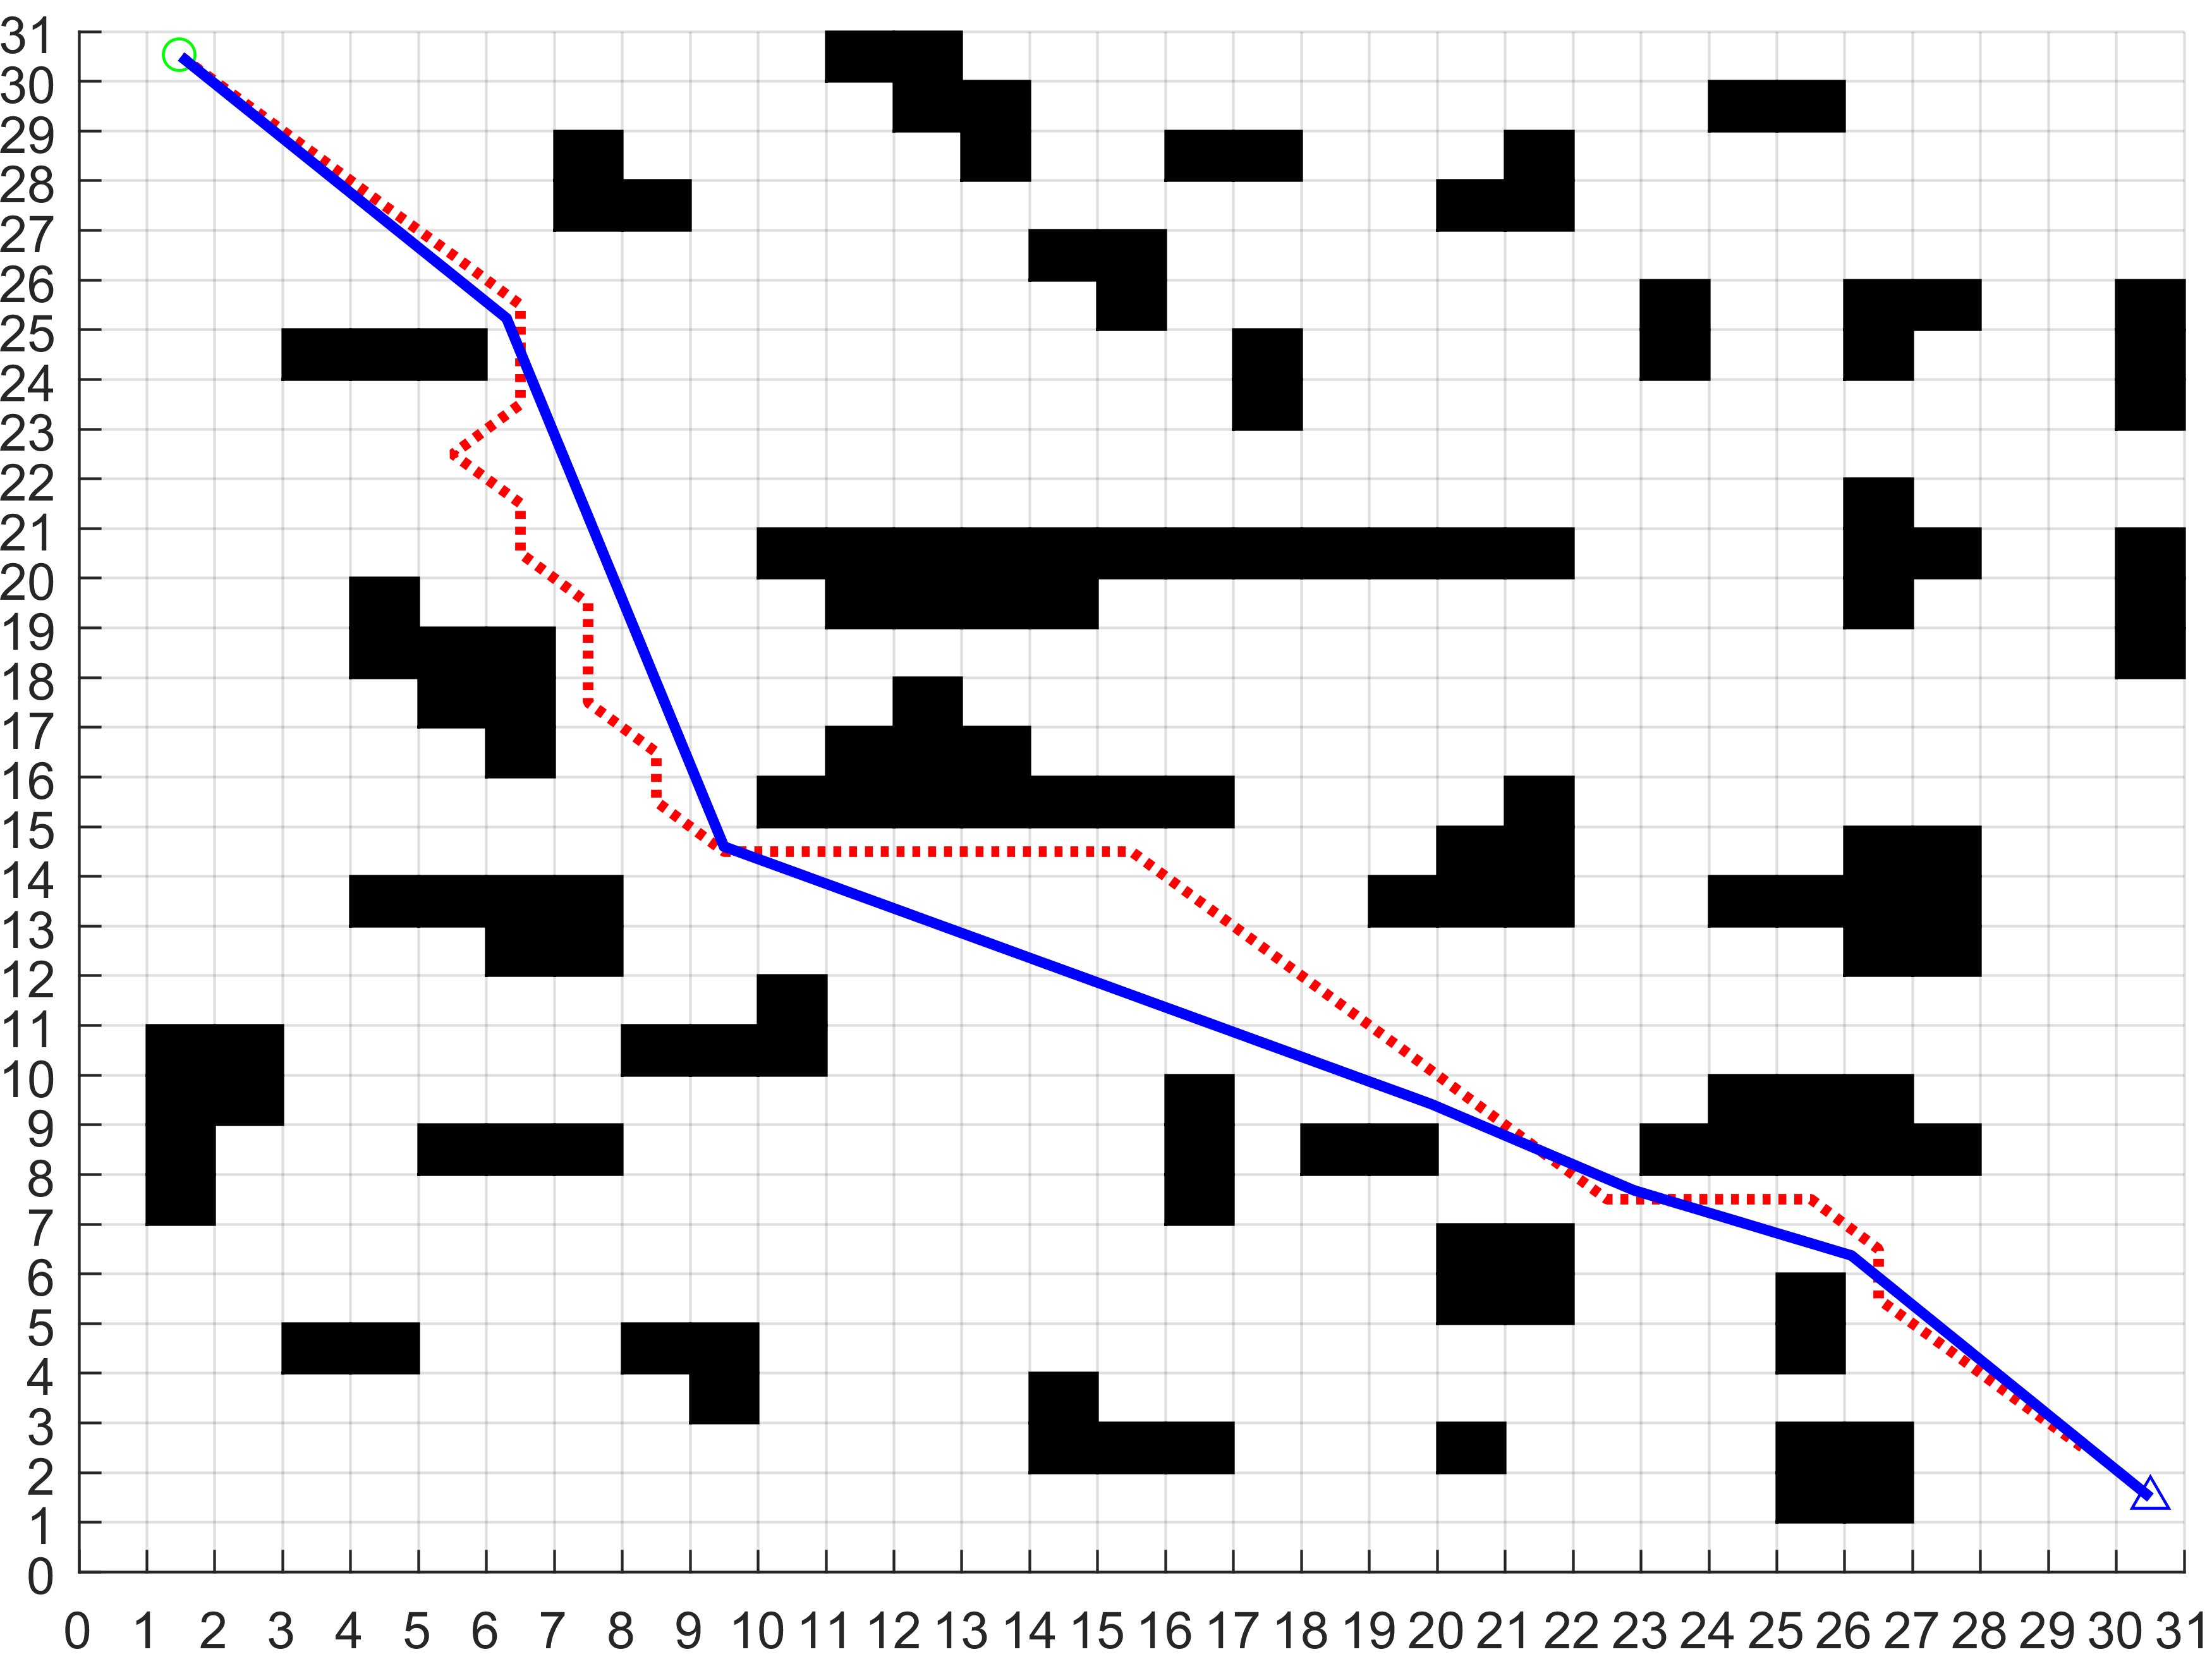
障碍通过后,速度快速恢复,整个过程加速度曲线平滑,没有出现突变——这对实际电机控制非常重要。看对比图(假装有图),传统路径(红色)几乎擦着障碍物走,改进后的(蓝色)明显保持安全距离。DWA迅速计算新速度,配合A*的全局信息,生成一个C形绕行轨迹,同时保持与静态障碍物的安全距离。改进A*算法做全局路径规划,融合动态窗口算法DWA做局部路径规划既可规避动态障碍物,又可与障碍物保持一定距离。改进A*算法