- @2500_94317807


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
搞轴承故障诊断的兄弟应该都听过PHM2012这个经典数据集,7个全寿命周期振动信号带标签数据,用来做寿命预测和特征分析再合适不过。matlab轴承全寿命信号处理及时域,频域特征提取,数据集phm2012,自己的数据集改成自己的对应向量长度及样本个数即可。matlab轴承全寿命信号处理及时域,频域特征提取,数据集phm2012,自己的数据集改成自己的对应向量长度及样本个数即可。文件,改改路径就能跑自

今天,我们就来聊聊如何通过GUI界面设计,将Matlab与Simulink的仿真模型结合起来,特别是在整流电路、逆变电路以及交流电机、直流电机的仿真中。在这个模型中,我们创建了一个简单的直流电机仿真电路,包括一个直流电源、一个直流电机和一个负载。通过Simulink的图形化界面,我们可以直观地看到电路的连接方式,并通过设置参数来调整电机的性能。通过Simulink的图形化界面,我们可以直观地看到电

这个双闭环结构就像给电机装上了智能导航——转速环把控宏观方向,电流环负责微观执行,配上电流滞环这个"急刹车"机制,系统响应那叫一个干脆。有次现场调试,编码器联轴器有0.1mm偏心,直接导致转速波动±5rpm。Ts),Ki=Kp/(4*Tau),其中J是转动惯量,Tau是机电时间常数。异步电机有速度传感器矢量控制,matlab,仿真模型。双闭环控制,控制精度高,响应速度快,抗负载扰动性能强。异步电机
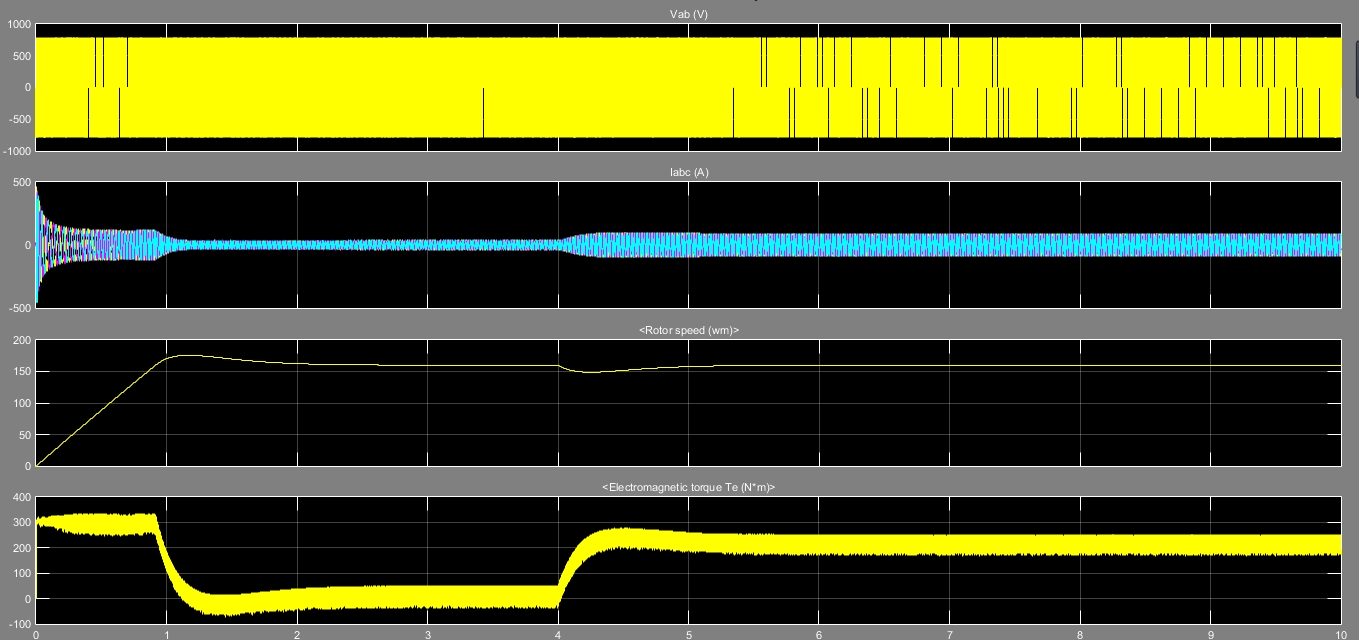
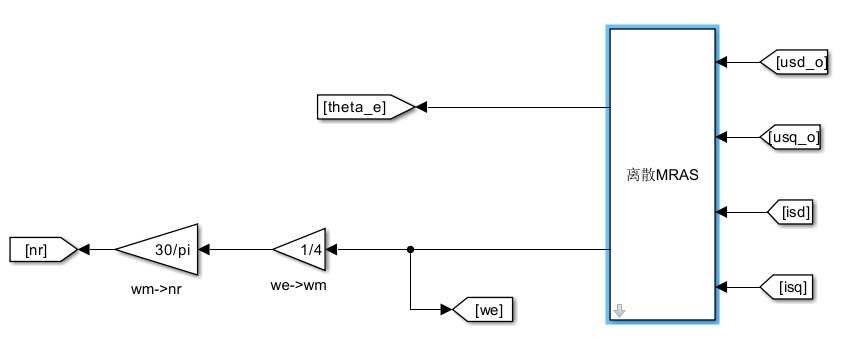
本文通过仿真分析,探讨了基于模型参考自适应的三相永磁同步电机高速低载波比无速度传感器控制方案。通过复矢量PI控制器的设计和实现,该方法在高速运行状态下表现出优异的控制性能。未来,随着硬件计算能力的提升,该控制方法有望在更多实际应用场景中得到推广和应用。
本DEMO是一款基于C#语言开发的轻量级高并发物联网服务器接收程序,专注于硬件数据接收与管理,不包含Web端功能。系统采用.NET Framework 4.6框架构建,整合了SQLite数据库存储、高并发TCP通信、设备管理、数据监控等核心能力,适用于物联网场景下多设备数据采集与控制需求,可稳定接收硬件设备上传的多通道数据并提供实时监控与历史数据查询功能。

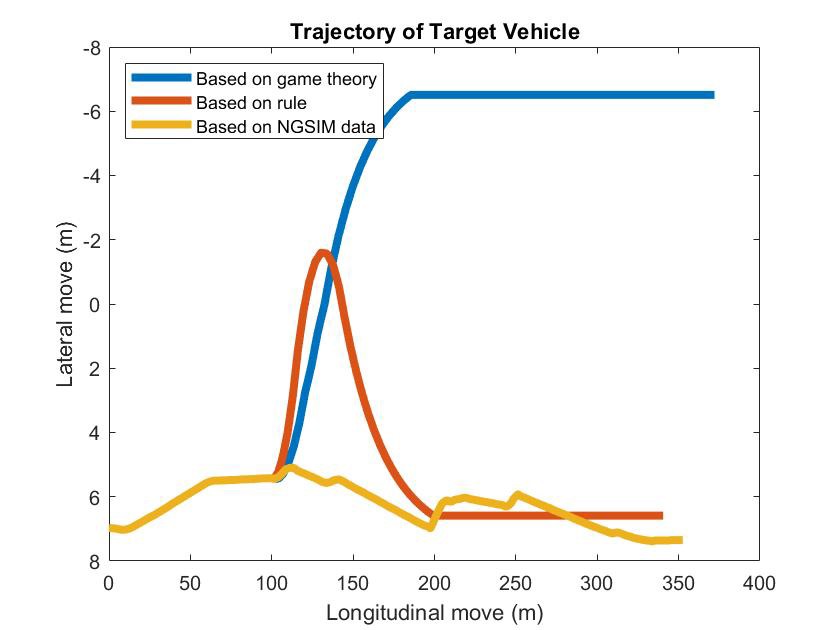
NGSSIM数据集为我们提供了丰富的交通场景数据,包括车辆轨迹、速度等信息。我们利用这些数据来预定义路径,为后续的换道决策模拟提供真实场景基础。# 读取NGSSIM数据# 提取车辆轨迹相关信息# 根据车辆ID分组,获取每个车辆的轨迹# 预定义路径可以是某个车辆的一段时间内的轨迹上述代码展示了如何从NGSSIM数据集中读取数据,并提取特定车辆的轨迹作为预定义路径。这些预定义路径能够模拟真实世界中的车
文章复现:电压控制,Python本文提出了一种基于DRL的数据驱动的MA-AVC方案来缓解大规模能源系统中的电压问题。将MA-AVC问题表述为一种具有启发式划分代理方法的马尔可夫对策。对MADDPG算法进行调整和修改,集中从操作数据中学习有效的策略。学习良好的基于DRL的代理可以实现以分散的方式控制电压分布的令人满意的性能。所提出的协调员可以根据学习中的系统状态,自适应地调节合作水平。最后,在伊利
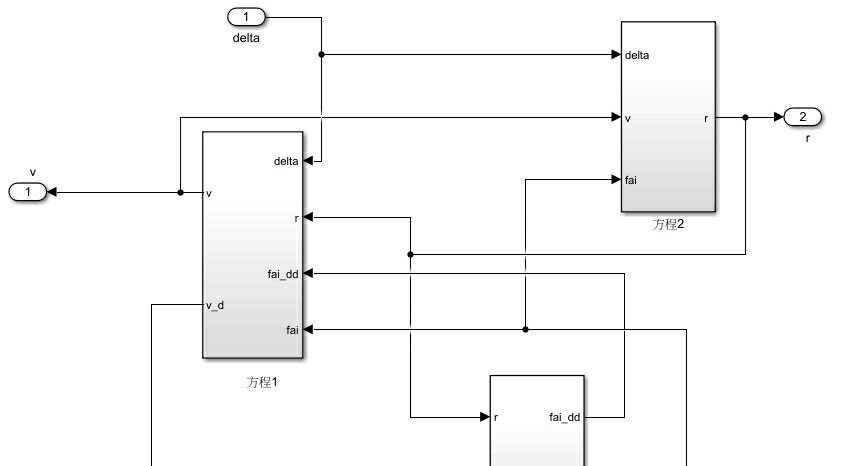
最后扔个彩蛋:在二自由度模型里加个Goto/From模块把轮胎力引出来,立马就能升级成考虑滑移的三自由度。汽车二、三自由度模型 汽车二、三自由度模型 本人用了三种不同方法搭的汽车线性二自由度simulink模型,文档里包含有具体的车辆数值。汽车二、三自由度模型 汽车二、三自由度模型 本人用了三种不同方法搭的汽车线性二自由度simulink模型,文档里包含有具体的车辆数值。适合初学者学习simuli
别小看杜邦线连接,我的第一辆小车就因为舵机电源接错烧过主板。前两周重点吃透资料包的《ROS七日特训营》视频,配合hands-on-lab文件夹里的20个案例。资料包括:入门必看视频等,激光雷达小车整套资料,视觉与激光雷达融合整套资料(源码,视频,底层电路图)等,后期的算法视频。还会把自己读研期间收集的将近500g的所有资料都一并转送,也包括guyue,shenlan学院的各种不同方向的资料。根据自
雷赛这波HBS86H驱动方案有点意思,直接给咱整了个全闭环控制体系。咱先瞅瞅这货的硬件架构——双核MCU配专业驱动芯片,电源部分直接怼了个TVS阵列,防浪涌设计硬核得一批。这代码妙在动态调整比例系数,大偏差时暴力输出,接近目标时温柔微调。注意看那个5个脉冲的死区设置,直接让电机到位后断电,实测能省30%功耗。这双重协议设计挺实用,现场调试用自定义协议更快,上位机对接用Modbus更规范。注意CRC