- @2301_80066900


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
在使用STM32F407VET与GY-33模块进行串口通信时,遇到了接收数据乱码的问题。通过串口调试助手发现,无论发送什么数据,接收到的都是中文乱码或不相关的内容。尝试了中断和DMA方式,问题依旧。经过多次调试和更换配置,最终发现问题的根源在于时钟频率的不稳定。将高速时钟从外部晶振切换为内部时钟后,串口通信恢复正常,数据接收准确无误。这一经验表明,在串口通信中,时钟频率的稳定性对数据传输的准确性至
rt-thread4.1.1在配置pwm以及在其它外设上是我用的比较顺利的版本,配置过程中基本上没什么报错,并且官方教程也都使用.
Gmapping通过激光雷达扫描环境并结合机器人的运动信息(里程计),实时生成环境的2D栅格地图(Occupancy Grid Map)。地图数据以格式发布,用于后续的路径规划和定位。Gmapping本身仅负责建图,导航功能需结合其他ROS包(如navigation包中的move_baseamcl等模块)实现。map_server)→ 3.(AMCL)→ 4.(控制器)。
RT-Thread与ROS通信实践:基于rosserial的串口通信实现 本文分享了使用RT-Thread的rosserial软件包实现STM32与ROS通信的完整过程。在ROS端需安装rosserial相关组件,RT-Thread端建议使用4.1.1版本,并详细说明了软件包配置要点。通过创建cpp文件实现了ROS话题的发布与订阅功能,包括发布"chatter"话题和接收&qu
本文分享了使用ROS控制小车的两种通信方案:UDP协议和无线串口模块。作者首先尝试通过WiFi内网透传使用UDP协议,但因校园网限制和虚拟机网络问题,改用无线串口模块(LoRa)实现ROS与STM32的通信。详细介绍了两种方案的代码实现,包括ROS节点订阅/cmd_vel话题、数据格式转换、串口通信配置等。测试发现UDP传输流畅但受网络限制,而串口方案存在明显延迟。文章还记录了开发过程中遇到的问题
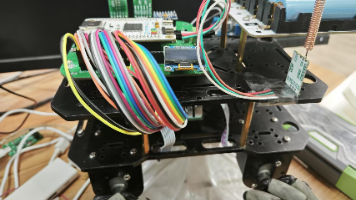
通过__HAL_TIM_GET_COUNTER(&htim3)获取计数脉冲数(这个时候的脉冲数是减速比乘编码器线数乘四分频),所谓减速比,实际就是电机(减速比为30)输入轴转30圈通过减速器(通常为齿轮系统)将能量从高速低扭矩以低速高扭矩的能力形式传送到外部输出轴才转一圈,所以实际脉冲是外部脉冲的30倍.3.T1,T2都测量,可以利用A相和B相的相位差,实现四倍频(后面计算电机速度的时候脉冲应除4