


- @whysnlc


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
关键点: 1.响应消息,UDN_DELTAPOS;映射函数,OnDeltaposSpin; 消息结构体,typedef struct _NM_UPDOWN{ NMHDR hdr; //通知代码的其他信息 int iPos; //当前位置 int iDelta; //位置的增减量,单击向上箭头此值为负数(默认)(取决
文件:C:\\Users\\Administrator\\Desktop\\sourcedata\\bj922690.08O对文件的说明:每行80个字节 困惑1 and 困惑2如下代码:ifstream ifile("C:\\Users\\Administrator\\Desktop\\sourcedata\\bj922690.08O");char buffer[75];
C++中使用getline()时判断是否读到文件尾的方法:ifstream ifile("1.txt");string data;while(!ifile.eof()){getline(ifile,data);}在C#中用ReadLine()函数读行的时候,若读到了最后一行,则reader.ReaLine()=“”;所以C#里面这样判断:string data
除了该处代码需要修改,nav2_no_map_params.yaml也需要修改,bt_navigator改为nav2 humble里面默认的部分,另外,建议global_costmap中的width/height改大,例如从50改到500,不然容易出现超出global_costmap范围的提示。GIT上的nav2_gps_waypoint_follower_demo是基于ros-iron编写的,其
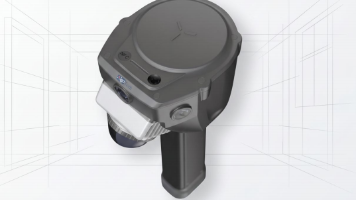
摘要:ATS360-EDU是上海代数律动研发的SLAM多源融合扫描开放平台,集成激光雷达、IMU、相机、GNSS等传感器,支持4G/WIFI/蓝牙等多种通讯方式。设备提供主控平台开放接口,用户可通过192.168.4.1:8081访问SLAMWebOS桌面,实现数据监控、模块状态查看、工程管理等功能。系统支持实时数据采集与下载,包含传感器标定、差分配置、网络监测等工具,采集数据涵盖图像、点云、IM
中心对外提供数据服务中心igs服务器地址:ftp://ics.gnsslab.cnPANDA软件tables目录,每天更新;包含我们自己的精密轨道和卫星钟差:whu目录;igs数据和产品;IERS数据和产品。IGS实时数据流主页:http://ntrip.gnsslab.cn/homecaster: ntri
vscode中编译时当前工作目录的设置
视觉SLAM原理
1.Excel软件中的FINV()函数。当已知自由度,求某累计概率所对应的F值时,可以使用Excel软件中的FINV()函数。有了此函数,即可省去查F分布表的麻烦。该函数的语法格式为:FINV(Probability,Degrees_freedom1,Degrees_freedom2)。 其中各参数意义如下:Probability为与F累积分布相关的概率值。Degrees_freedom1为分子自