- @weixin_51500295


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文介绍了Fast-LIO2激光雷达SLAM系统在Ubuntu20.04上的环境搭建流程。主要步骤包括:安装Ceres、GTSAM、Livox SDK2等依赖库,配置Eigen3.3.7,编译Fast-LIO2项目。同时详细说明了网络IP设置和雷达配置文件修改方法(需根据雷达SN码调整IP地址)。最后通过运行livox2pointcloud节点启动系统,可实时显示雷达点云和里程计坐标信息。整个过程
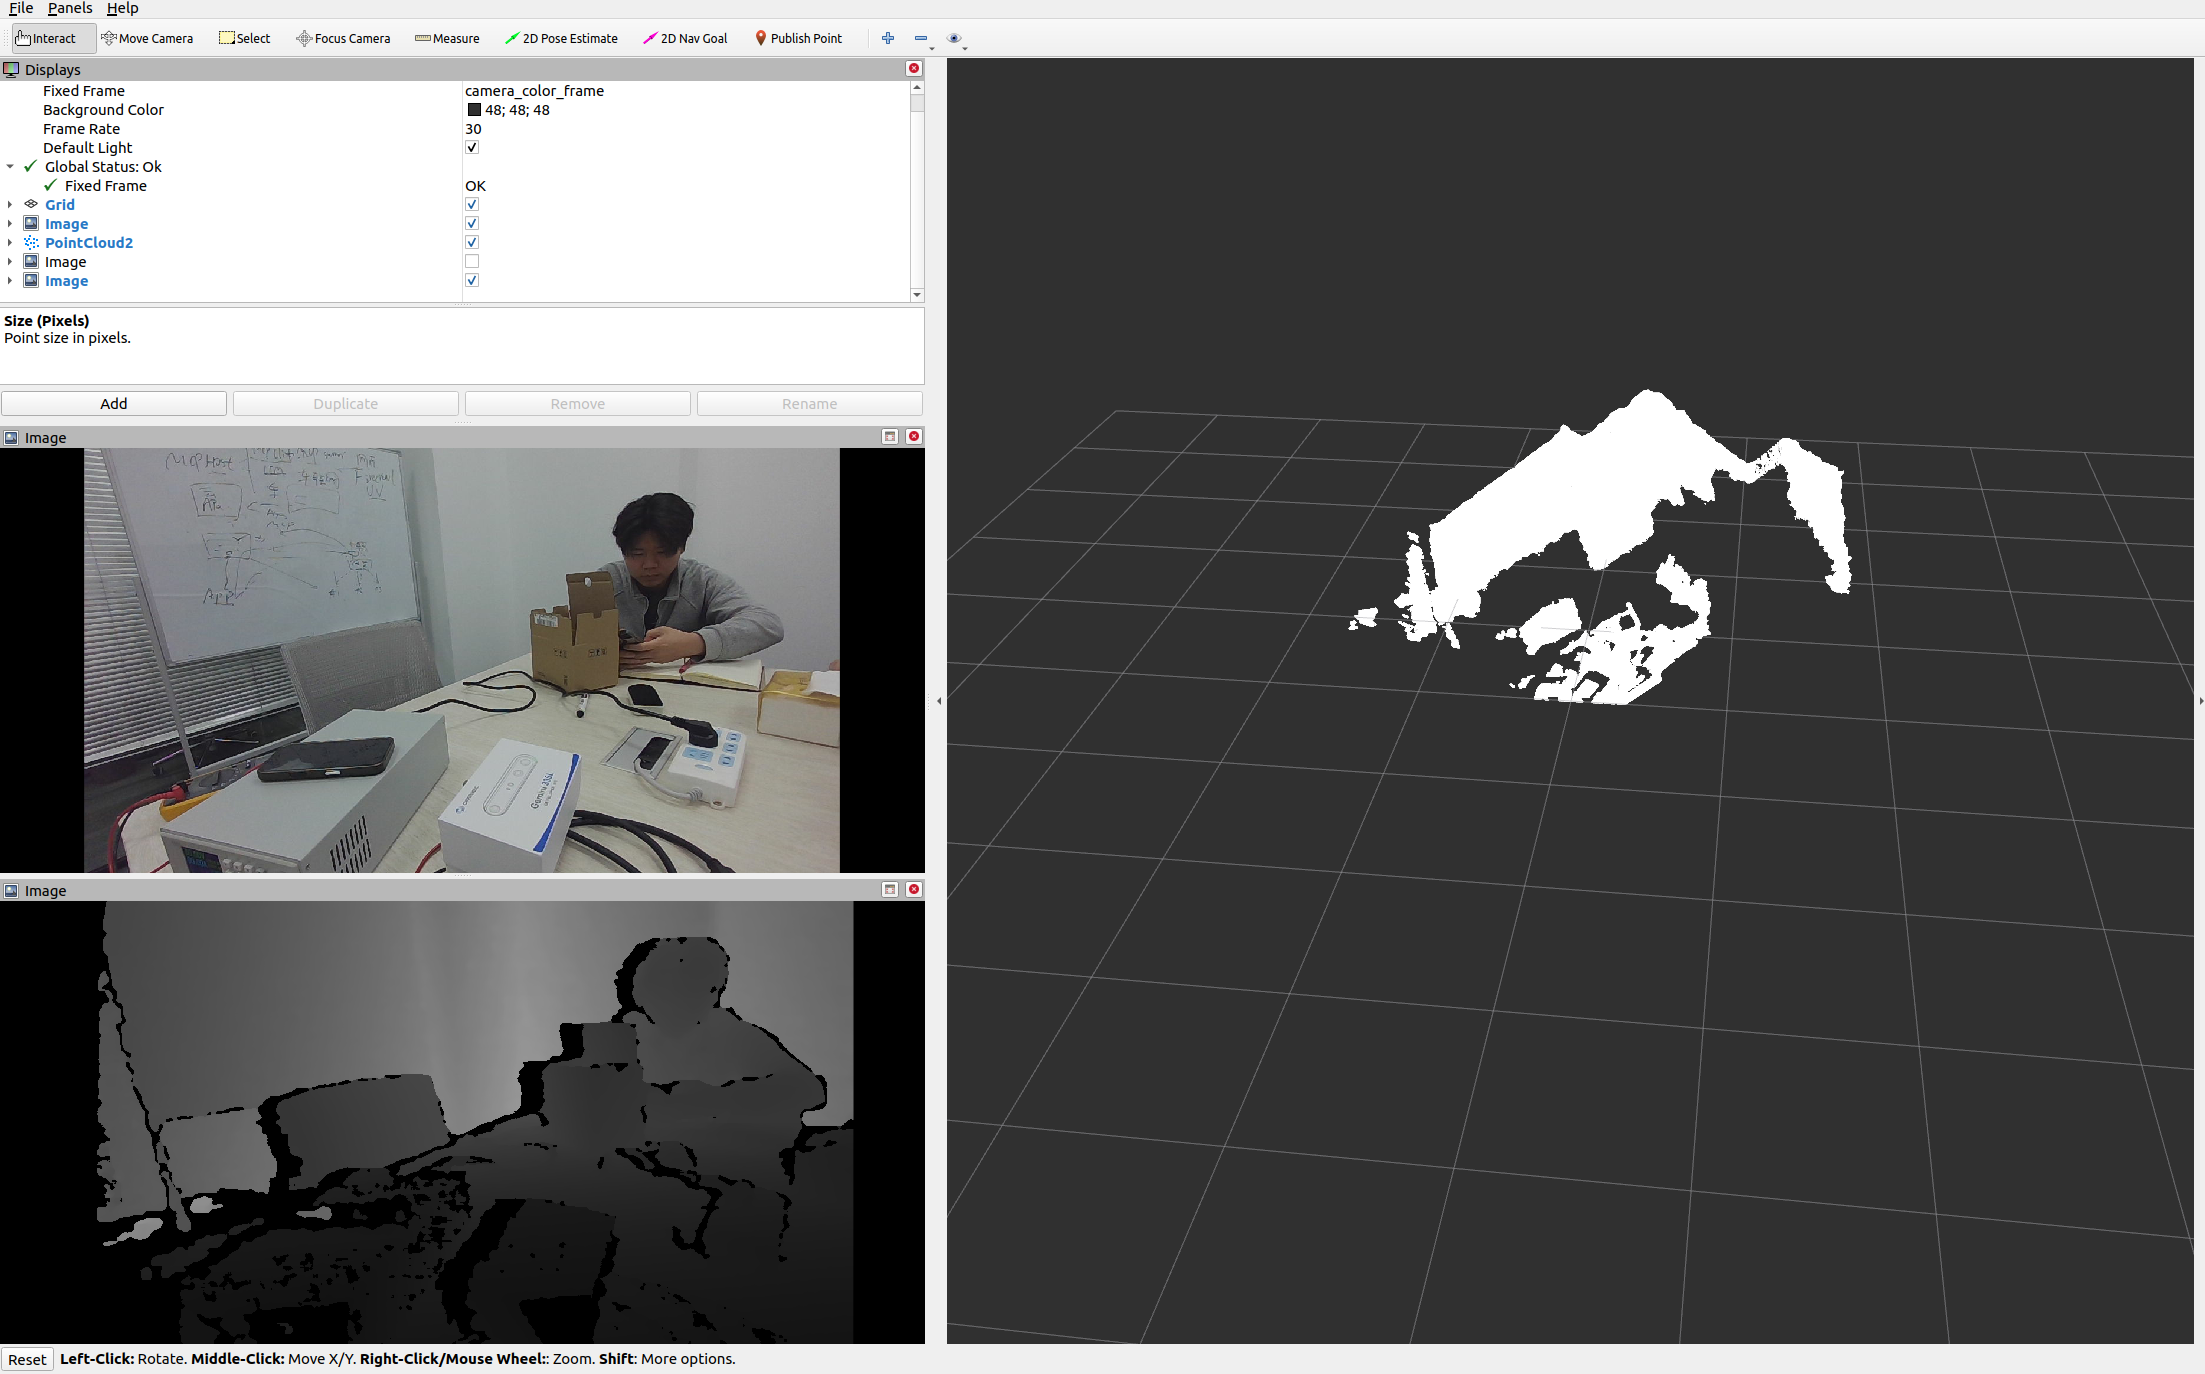
本文介绍了在Ubuntu20.04系统下配置奥比中光Gemini335L相机的详细步骤。首先安装ROS1noetic及相关依赖库,创建ROS工作区并克隆源码。在编译遇到dwarf.h缺失错误时,通过安装libdw-dev解决依赖问题。配置udev规则后,通过roslaunch命令启动相机,并在rviz中查看RGB图像、深度图像和点云数据。整个流程涵盖了从环境搭建到设备调试的全过程,为使用该3D相机
本文介绍了一个基于RRT全局规划和局部规划的机器人自主导航系统。局部规划采用CMU团队设计的343条预采样路径方案,通过体素网格进行实时碰撞检测。针对复杂环境中的局部规划局限性,系统引入RRT全局规划器进行改进,采用20%偏向目标采样策略和重布线优化机制。创新性地采用"航点指引"策略,将全局路径拐点作为局部规划的阶段性目标,既保留了局部规划的灵活性又获得全局引导。实验表明,该系
本文详细介绍了在Ubuntu20.04系统上安装ORB-SLAM3的过程。主要包括:1)安装必要库文件(Eigen、OpenCV4.2.0、Pangolin0.6、Boost1.77);2)下载编译ORB-SLAM3源码,修改CMakeLists文件和环境变量;3)解决编译过程中的报错问题;4)配置双目相机话题并测试运行。文中提供了每个步骤的具体命令和常见错误的解决方法,最终成功运行ORB-SLA