


- @weixin_44887311


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
新加坡科技设计大学团队研发的ALBATROSS,是一种从飞机投放、被动自旋降落水面并自动翻身的仿生帆船机器人。仅用3个执行器和3个传感器,通过重心设计实现被动自扶正,双翼帆兼具空中升力与水面推进功能,尾舵仿鱼尾兼具转向与低速推进。其极简设计融合被动动力学与多功能结构,实现快速部署与低功耗自主航行,为偏远水域环境监测提供高效新范式。
视触觉传感器通过“以图像测触觉”突破传统触觉局限,实现高分辨率、稠密几何感知与深度学习兼容。自MIT GelSight提出以来,历经结构优化、算法协同到任务集成三阶段演进。北邮&清华团队推动其在灵巧手系统中落地,实现微力感知与三模态对齐。未来方向聚焦多模态融合、系统级智能、数据标准化、低成本制造及主动探索,推动机器人从“能感知”迈向“懂接触”。
麻省理工学院Raphael Zufferey团队研发出重250克的扑翼机器人,成功复现潜水鸟类“飞行—游泳—跃水—俯冲”全行为链。通过超柔性机翼、中性浮力设计及优化尾部与出水角度,机器人在水空介质间实现高效切换,揭示了跨介质运动的物理适配机制。研究为水空两栖机器人设计提供新范式,深化了对生物力学的理解,彰显“以造促学”的科学价值。
AthenaZero是现代汽车集团资助的RAI研究所研发的低惯量双臂机器人,通过准直驱执行器、传动远程化与高带宽控制,将有效质量降至与人手相当(约2.76kg),实现30.8m/s投球、18.3m/s接球及82%击球成功率。其核心突破在于打破传统高减速比设计,以低反射惯量硬件匹配动态任务需求,推动机器人操作从“准静态”迈向“动态”。该研究揭示:算法进步需硬件协同,未来操作系统需统一控制、传感与认知
AthenaZero是现代汽车集团资助的RAI研究所研发的低惯量双臂机器人,通过准直驱执行器、传动远程化与高带宽控制,将有效质量降至与人手相当(约2.76kg),实现30.8m/s投球、18.3m/s接球及82%击球成功率。其核心突破在于打破传统高减速比设计,以低反射惯量硬件匹配动态任务需求,推动机器人操作从“准静态”迈向“动态”。该研究揭示:算法进步需硬件协同,未来操作系统需统一控制、传感与认知
KAIST研发的四足机器人RAIBO2以4小时19分52秒完成马拉松,耗电1280Wh(66%电量),总运输成本(TCOT)仅0.25,低于人类的0.37。研究团队通过精确拆解损耗结构,优化机械轻量化与驱动板电阻设计,并结合强化学习策略降低触地冲击与能耗,实现每瓦时续航超三倍于现有机器人。实测验证其在复杂地形中高效节能,下坡可回收能量,为仿生机器人能效突破提供新范式。
佐治亚理工学院研究揭示可穿戴电阻抗肌电(EIM)信号核心机制:EIM主要反映肌束长度与激活状态,而非肌肉力,其与力的关系依赖关节运动学。通过多模态同步实验及双频比率分析,证实低频/高频比值(R10k/R100k)可分离激活信息,而电抗比值(X10k/X100k)反映结构变化。在行走中,主成分分析实现跨参与者、无需校准的肌束长度估计。该研究为EIM作为低成本、低功耗的神经肌肉感知方案提供理论基础,推
苏黎世联邦理工学院团队研发磁驱动柔性内窥镜,结合实时图像拼接与基于图像的自主导航,在活体绵羊模型中成功实现胎儿镜激光凝固术。该技术突破柔性器械在开放腔体中“无约束漂移”难题,通过纯图像反馈控制消除手部震颤,提供全局视野,显著提升手术精度与安全性,降低医生负荷,为微创手术在子宫、胃、膀胱等大型腔体中的应用带来重要突破。
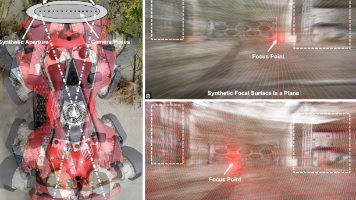
受昆虫“侧向摆动”启发,林茨大学等机构研究团队提出一种合成孔径传感方法,使四足机器人在植被、废墟等高遮挡环境中通过侧向运动提升视觉推理能力。该技术利用机器人自身运动生成合成孔径,实现低成本、实时、波长无关的遮挡移除,显著增强多视角3D视觉与大型多模态模型的场景理解能力,可在不依赖深度估计的情况下识别被遮挡背景,为野外探索、搜救与环境监测提供新范式。
DIDO提出一种高效视频生成方法,将多步去噪的动态信息蒸馏至单步前向传播,通过交互感知表示与动态区域压缩,聚焦机器人操作中的关键交互动态。实验表明,其在保持实时性的同时显著提升控制性能,在LIBERO、RoboTwin及真实机器人任务中均优于现有加速方法,验证了“任务相关动态”比完整视觉生成更适合作为机器人决策依据。