


- @weixin_44521964


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
鼠标点击蓝色的进行拖动,依靠时间的顺序,模拟,首先,他们之间的空白区域为1s左右,模拟焊钳下压然后通电焊接的过程,焊接完成后,动臂打开回到home点,点击播放演示动作。#场景为电阻焊的动臂动作#,在PDPS中,电阻焊或者凸焊螺母的设备,需要将钣金件放在设备上,动臂下压,然后焊接,然后再打开。然后将两个动作打包,需要选择上图中的group tocompound。调出关节运动和位置编辑,更新home点
简单来说,指针就是一个变量,但这个变量存储的不是实际的数据值,而是另一个变量的内存地址。通过操作指针,你可以间接地读写该地址中存储的数据。这在需要灵活访问不同数据区域、编写通用函数或处理复杂数据结构时非常有用。POINTER(指针)ANY(可变指针)这里我们重点讲解POINTER类型。POINTER是 TIA Portal 中用于实现间接寻址和动态内存访问的强大工具。它通过存储一个6 字节的内存地
此时,不需要 mount到robot,用create frame建立fr1和fr2,分别使用cycle center法和2点法,确定4个吸盘中心位置和两个吸盘中心位置,在空间中的位置如上图所示,一左一右。吸附顺序,机器人从pounce位姿先到供料台1,用抓手1吸取1个小工件,然后去供料台2,用抓手2吸取1个较大的工件,两个都抓取后往主线转台工装放置,放置顺序为先放大件,再放小件。place1为放置
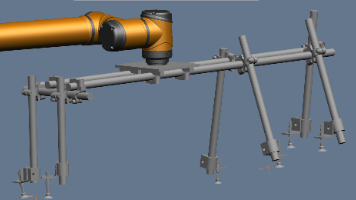
以下是关于FANUC机器人。
3. **在OB1中调用**:你拖拽这个FB到一个DB上(实例化),然后你**只能看到和连接**你定义在 `Input`/`Output` 上的管脚。| **`public`** | **`Input`, `Output`, `InOut` 管脚** | **这就是你问的 `public`**。| **`private`** | **`Static`, `Temp` 变量** | 这相当于FB内部
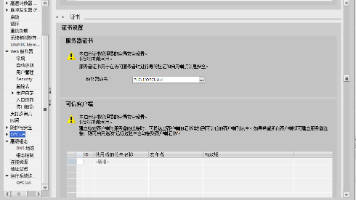
而且我特别强调,你看截图里,我强调必须开启可信任客户端>PLC_1/OPC UA证书但是应该做成了,不然我怎么用opc uA helper软件做的视频演示,当时应该用的V16的PLC,我当时做的,给你讲的,我感觉有点不对啊,所以问问你,一会我翻开当时我的PLC文件去看看到底怎么回事。**但是,** 当年V16的编译器比较“宽松”,它允许你在“可信客户端”列表里手动添加一个无关的证书(比如你放进去的
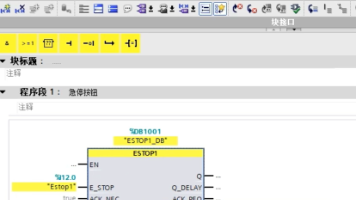
ack_nec 为acknowlege necessary 即为急停按钮恢复,是否需要设置复位,不选择则为自动复位。time_del为Q输出的延时,即E_stop触发之后(1变0),Q点输出的延时时间。ack为复位的信号,这里选择非安全模块的I点,也就是复位按钮的信号。E_stop为安全模块的输入通道。
工业拍照相机尤其是卷帘相机,常常拍摄静止物体,专用相机如读码相机除外,输出的多为图片,交由软件分析诸如实现以下功能,如和Model图片比对,输出某一ROI域的颜色是否正确,输出某一特征物体相对比模板相片的变化,来计算相对位移或者角度叉,告诉执行机构进行修正,进行精确定位,这里不再赘述。相机拍摄的图片,目前笔者所见过的面阵500万彩色相机,输出TIFF或JPEG格式的图像,1英寸的传感器尺寸。分辨率
