


- @weixin_42734533


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
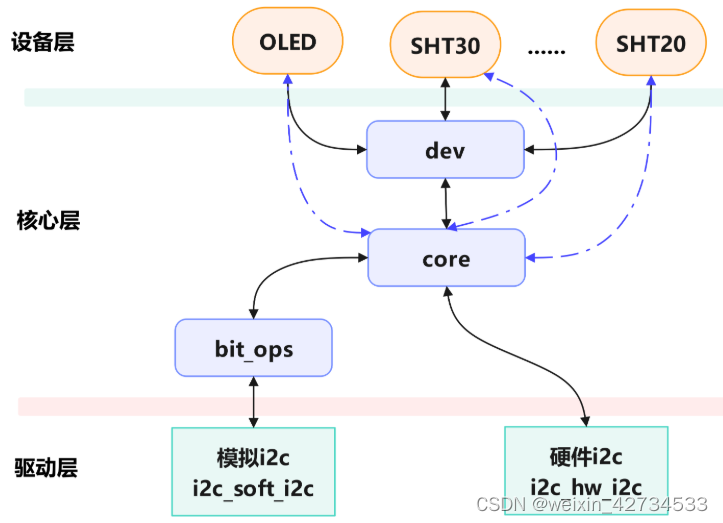
参考/rt-thread/components/drivers/rtc/下的RTC的设备驱动框架源码,了解RTC设备类封装的函数及相关接口体。综上,针对某一操作,传递至设备框架层的函数能够有效调用驱动层的函数,驱动层的函数调用设备SDK衍生出的函数,进而实现对硬件的操作。同理,从设备驱动框架层到IO设备管理接口层,又是上层对下层的一次抽象。在RT-Thread中,I/O设备管理层和驱动设备框架层

本篇博文将继续介绍点云数据的预处理内容,本篇主要介绍点云数据的分割处理。利用点云数据的轮廓、分布、几何等特征,对数据进行分割处理,并根据数据间的不同的特征对数据进行分类。点云数据分割是进行场景目标识别的前提。经数据滤波算法处理后的点云数据,对所要识别的对象而言仍存在大量无效的背景点,因此需要点云数据分割并对不同类别的点云数据进行聚类,才能更好地进行数据特征提取与识别。针对实际检测环境,本文将通过随
其主要实现软件I2C的时序等逻辑,并提供对应的I2C的收发处理函数,为drv_soft_i2c层提供提供了(struct rt_i2c_bit_ops)注册接口和(rt_i2c_bit_add_bus)接口,为i2c_core层提供主机模式的数据处理函数i2c_bit_xfer()。i2c_bit_xfer函数的实现,根据i2c协议实现响应的读写时序。rt_i2c_bus_device_regis
pycharm 获取管理员权限一、创建.sh二、设置当前用户执行sudo python时免密码三、pycharm项目中配置环境一、创建.sh通过which python (查看系统安装的版本,若是python3就输入python3)获取python指令的所在路径:$ which python3/usr/bin/python3如上所示,得到python3所在的路径/usr/bin/python3 ,
vim libraries/SConscript ,删除 pico-sdk/src/rp2_common/pico_standard_link/new_delete.cpp(切记不要注释,要删除)
提示:文章写完后,目录可以自动生成,如何生成可参考右边的帮助文档@基于点云配准的场景目标杆件位姿估计1 前言本章主要介绍场景中桁架杆件目标的位姿获取方法及过程。本文采用点云数据配准的方式获取场景目标的位姿信息[50]。通过创建桁架杆件目标的模型点云数据与实际场景中识别的桁架杆件目标的点云数据进行配准,计算两点云数据之间的变换关系,进而求得实际桁架杆件目标的位姿。为了提高两组点云数据在数据配准过程中
@基于多层条件阈值判据的目标杆件识别前言如上节所述,基于模型特征描述匹配的目标识别方法,对场景点云数据的精度要求高,且要求识别过程视角保持不变,因此基于模型特征描述匹配的目标杆件识别方法在实际识别过程中存在适应性不足的问题。根据当前的实验条件和实验要求,考虑到桁架杆件外形特征,本文提出多层条件阈值判据的目标杆件识别方法。该方法需要针对场景点云数据子集创建最小包围盒,根据杆件特征设置不同的阈值条件,
本片博文将主要介绍几种基于点云数据的基本特征描述方法,包括:点法向量估计、点特征直方图(PFH)、快速点特征直方图(FPFH),接下来将依次对齐原理、实验及相关代码进行展示与介绍。特征描述一、点云特征描述在点云数据分割、目标识别、位姿配准、表面重建等点云数据处理算法中,点云特征描述起到尤为基础和重要的作用。根据特征的空间尺度进行分类,可分为单点、局部及全局特征。针对点云数据的局部和全局特征,目前已
多客户端与服务器数据互发基于上几节描述,本节进行多客户端与服务器的数据互发。创建服务器,每当一个新的客户端与服务器建立连接后,创建新的线程用于与客户端进行数据交互与处理;每个客户端同样创建线程,主线程用于发数据,子线程用于读数据文章目录多客户端与服务器数据互发server端client 端编译运行输出server端#include <stdio.h>#include <stdli
xml.etree.ElementTree对xml文件的基本处理操作