


- @weixin_40919495


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
通过上一步,我们已经获得标定矩阵和旋转中心。那肯定需要验证这两个参数是否准确。验真方法就是计算将图像点和标定矩阵转换过的坐标点,和标定时的参数差距多大。将对理论值-实际值求平均值就能得到RMS。
由上一章仿射变换矩阵可知有6个自由变量,那只需要3对不共线的视觉坐标和机器坐标就能够得到这个六个参数。但实际上考虑到各种误差:机构,相机,图像算法...,我们通常会用更多点来提高标定精度,最通用的坐标自然是9点标定。在计算机视觉及机器人相关领域,对于姿态估计和坐标变换等问题,当仅存在3个点时,通常可采用几何方法来计算自由变量。然而,一旦点的数量增加,例如增加一个点,此时仅依靠几何方法将难以求解,最
本文介绍了如何配置ClaudeCode连接DMXAPI(中国多模态大模型API聚合平台)的开发流程。主要内容包括:1)安装Node.js和NPM环境;2)通过npm全局安装ClaudeCode;3)重点说明Windows平台的两种安装方案(推荐WSL方案);4)配置关键环境变量(API密钥、模型参数等);5)项目启动流程和VSCode集成方法。文章特别强调Windows用户需注意权限管理和环境兼容
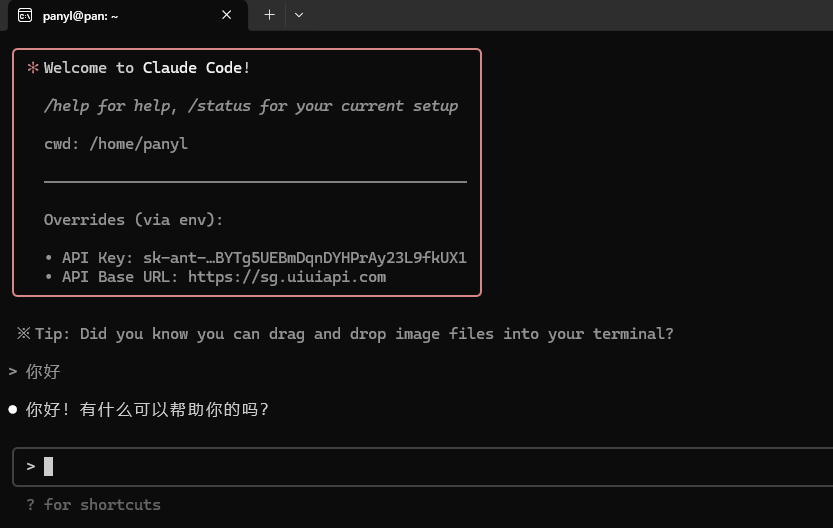
本文介绍了如何配置ClaudeCode连接DMXAPI(中国多模态大模型API聚合平台)的开发流程。主要内容包括:1)安装Node.js和NPM环境;2)通过npm全局安装ClaudeCode;3)重点说明Windows平台的两种安装方案(推荐WSL方案);4)配置关键环境变量(API密钥、模型参数等);5)项目启动流程和VSCode集成方法。文章特别强调Windows用户需注意权限管理和环境兼容