


- @weixin_38498942


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
随着人工智能技术的爆发式发展,个人AI智能体已经从科幻概念走进了我们的日常开发环境。你是否也想过拥有一个完全自主、隐私安全、不受云端限制的专属AI助手?今天要介绍的开源项目 OpenClaw,正是为此而生,并手把手教你在高通RB5上部署OpenClaw个人AI智能体网关。

视频设备的 USB 设备类定义或 USB 视频类定义了 USB 上的视频流功能。将wpa_supplicant.conf(更新的文件)推送到设备,路径为:/data/misc/wifi/#adb push wpa_supplicant.conf /data/misc/wifi/要在主机 PC 和 RB5 平台之间建立通信,请连接 USB 电缆以启用 Android 调试桥 (ADB) 实用程序,并
高通机器视觉快速指南1. 介绍1.1 开发板设置1.2 工作站设置1.3 安装1.4 启动后的初始化2. 应用2.1 在线应用程序2.2 播放应用程序1. 介绍机器视觉 (MV) SDK 是一个 C/C++ 编程 API,由库、头文件和应用程序组成。1.1 开发板设置对于操作系统版本为3.1.3.1或更早版本的Snapdragon Flight板卡,首次刷板后需要固定主目录的所有权。cd /hom
高通机器视觉快速指南 二3 校准3.1 一个良好的位置3.2 追踪相机3.3 立体相机校准3.4 高分辨率相机校准3 校准尽管设计用于演示可集成到系统中的 MV,但这些应用程序也可用于校准摄像机和立体设备。3.1 一个良好的位置虽然校准不需要已知目标(例如棋盘),但它确实需要具有良好纹理和光照条件的静止场景。日光下的远景效果最佳,如下例所示。在这里插入图片描述像下面这样的室内场景也可以,但需要更加
可以通过支持 SNPE 的应用程序(使用 SNPE C/C++ API 编写的应用程序)部署模型 DLC(量化或非量化)。(通过 input_list 文件),都会生成一个输出文件夹,其中包含保存为原始文件的输出张量,其大小将与模型的输出层匹配,如下图所示。SNPE SDK 提供 C/C++ API,用于创建/开发可在指定硬件(CPU、GPU 或 HTP)上加速运行模型的应用程序。工具(使用 C

对于 AI Engine Direct (QNN) 中的量化 SDK 是来自训练数据集的 50 到 200 张图像的代表性数据集 作为校准数据集提供给 QNN 转换器。QNN SDK 提供离线工具,用于在 Qualcomm 硬件上加速转换、量化、优化和部署模型。为设备上编译模型时 执行,为此使用正确的交叉编译器工具链非常重要 架构来确保编译后的共享对象 (.so) 与 设备作系统。转换/量化步骤完
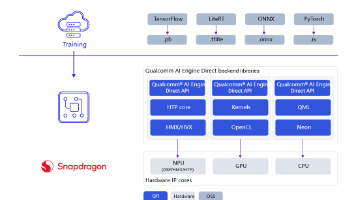
在基于 Arm 的 CPU 上执行模型时, 需要模型 .so(对于 RB3Gen2 目标,必须交叉编译 .so 使用 aarch64-ubuntu-gcc9.4 工具链)、后端 .so 库和输入列表设置为 运行 Inference 以生成输出。Qualcomm AI Engine Direct SDK 提供 C/C++ API,以 创建/开发可以加载已编译的 .so 模型并在其上执行它的应用程序

图中显示了管道,它使用 sysfs 节点和一些系统标准命令工具收集系统信息,然后使用 ROS 消息发布这些数据。包含各种 ROS 节点来发布系统状态信息,例如 CPU 负载、内存利用率和磁盘空间。表: qrb-ros-system-monitor 管道中使用的 ROS 节点。表: qrb-ros-system-monitor 管道中使用的 ROS 主题。用例:构建并运行 qrb-ros-syste

Ubuntu 机器人开发者工作流程利用了 Qualcomm® 智能机器人产品 (QIRP) SDK,其中包含一些组件,可让您使用 Ubuntu 操作系统在 Qualcomm 平台上开发机器人功能。此信息可帮助您准备好在 Qualcomm RB3 Gen 2 设备上运行 QIRP 示例应用程序所需的软件映像和依赖项。启用提供光学字符识别 (OCR) 功能的服务。它通过提供感知、规划、控制、定位、可视

Realsense2-camera 是 realsense-ros ROS2 软件包,它是基于英特尔®RealSense TM SDK 2.0 的深度摄像头的英特尔®RealSense TM ROS 包装器。要使用这些示例,您必须拥有自己的移动机器人。rplidar-ros2 样本为 2D 激光扫描仪 RPLIDAR A1/A2/A3/S1/S2/S3 提供基本的设备处理。图中展示了 rplida
