- @u011468564


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
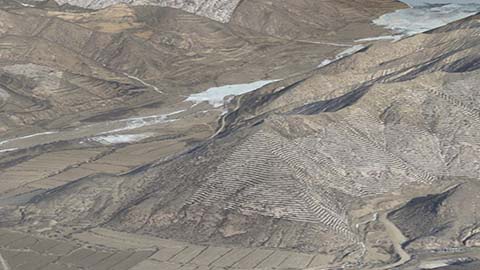
嗯,用户问的是测绘航拍1:2000地形图的市场价格。首先,我需要理解用户的需求。测绘航拍通常用于土地规划、工程测量、城市规划等领域,所以用户可能是从事这些行业的专业人士,或者可能有项目需要这方面的服务。接下来,我需要考虑影响价格的因素。用户提到的比例尺是1:2000,这个比例尺的地形图通常覆盖范围较大,但精度相对较低。不过具体的价格会受到很多因素影响,比如测区面积、地形复杂度、数据精度要求、是否包
坡向的描述有定性和定量两种方式,定量是以东为0°,顺时针递增,南为90°,西为180°,北为270°等,范围在0°~359°59′59″之间。坡 向如图所示:分为阳坡(坡向向南, 包括135~225°)、阴坡(坡向向北, 包括315~45°)、半阳坡(坡向向东南或西南偏南,包括90~135°和225~270°)、半阴坡(坡向西北或东北偏北,包括45~90°和270~315°)。重分类可以分为6类,
合计:62370平方毫米折A1幅面:0.125。合计:124740平方毫米折A1幅面:0.25。合计:249480平方毫米折A1幅面:0.5。合计:999949平方毫米折A1幅面:2。合计:499554平方毫米折A1幅面:1。0的尺寸为1189mm×841mm,A1的尺寸为841mm×594mm,A2的尺寸为594mm×420mm,A3的尺寸为420mm×297mm,A4的尺寸为297mm×210
terrasolid点云精细化处理
MRK记录 “什么时候拍了哪张照片、当时在哪提供 “卫星原始数据 + 轨道”,用于 PPK 解算高精度轨迹。.RTK提供 “实时差分数据”,用于实时定位与后处理校验。最终:PPK 软件将高精度轨迹按 **.MRK时间戳,赋给每张照片,实现厘米级地理标记 **。
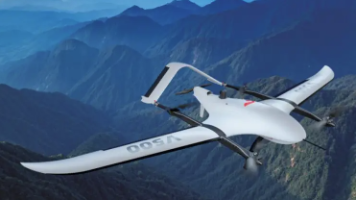
飞马V500固定翼无人机可通过激光雷达或摄影测量方法生成点云数据。激光雷达直接获取三维坐标,摄影测量则通过多视角图像特征匹配生成点云,后者精度相对较低。飞马V500搭载4200万像素全画幅相机或激光雷达模块,配备高精度算法,其点云数据精度较高,平面和高程误差满足测绘要求。设备分正射版和立测版,立测版在立体测图方面精度更优,而正射版主要用于正射影像采集。实际精度受飞行高度、地形、天气等因素影响。飞马
俯仰和横滚&实时0.05°,后处理0.025°。航向0.009°,姿态0.005°(后处理)航向0.017°,姿态0.005°(后处理)航向&实时0.2°,后处理0.05°。航向视场角10°,0°,-10°。姿态0.003°,航向0.01°。航向视场角10°,0°,-10°。姿态0.003°,航向0.01°。姿态0.003°,航向0.01°。水平0.01m,高程0.02m。俯仰和横滚&实时0.01
不经过差分解算的POS仅仅起到了照片对齐的作用,而经过解算的POS相当于每张照片的中心点有了固定解下的坐标,这对于密集点云的生成是很有帮助的,现在的空三解算已经逐渐脱离了依靠地面控制点空三加密的阶段,它直接采用的是同名点匹配链接,解算照片的姿态角数据,同时精确的反算出相机的畸变参数,生成无畸变的照片,这样每张照片的准确位置和姿态角就确定了,再利用照片中心点的坐标求取其他点坐标,从而生成具有三维坐标
1-1、由于航拍的原理,无人机获得的地面高程是DSM数据,包括了一切高于地表的高程,所以用其生成的等高线必然是不准确的,DSM-DEM需要去除地面建筑物、植被、构筑物等的高度,常用的方法是计算机软件基于一定的算法,过滤点云数据,提取地面点,从而把DSM-DEM,该方法在一定的范围内可以有效的剔除植被从而使高程数据逼近地面,但是依然存在一定的误差,和植被的茂密程度有关系,大面积的植被区域,甚至计算机