- @qq_59953808


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
stm32直流电机PID控制hal库(Cubemx),一步步手把手教你怎么配置cubemx怎么写代码。不过相信您通过配置和写代码以后大概可以知道pid的主要作用。
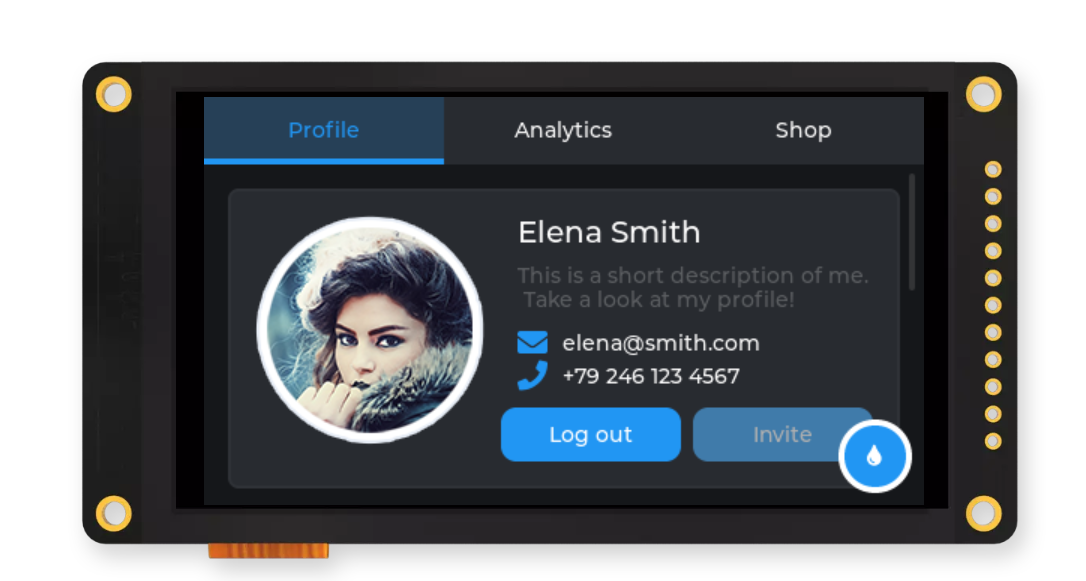
本文详细介绍了stm32移植lvgl V8.3的屏幕显示过程
W25Q128容量为128位 128/8 = 16 也就是16M擦除之前必须写使能写数据的存储单元必须是被擦除过的也就是必须是0XFF,不过不是则写入无效。此图来源于提示:这里对文章进行总结:例如:以上就是今天要讲的内容,本文仅仅简单介绍了pandas的使用,而pandas提供了大量能使我们快速便捷地处理数据的函数和方法。

对于spi速度看这评论区其他介绍可查我这里使用的240 * 320 的2.8寸的屏幕。四线SPI。

STM32CubeMX Hal库 步进电机驱动 [ULN2003驱动器] 阻塞模式和非阻塞模式[中断模式]上次写的式cubemx的现在用标准库的写一下。目前只写了速度控制,暂时没有位置控制。
使用stm32控制这个总线舵机。舵机为总线舵机。一定要配合控制板一起用,不然只使用stm32无法控制。
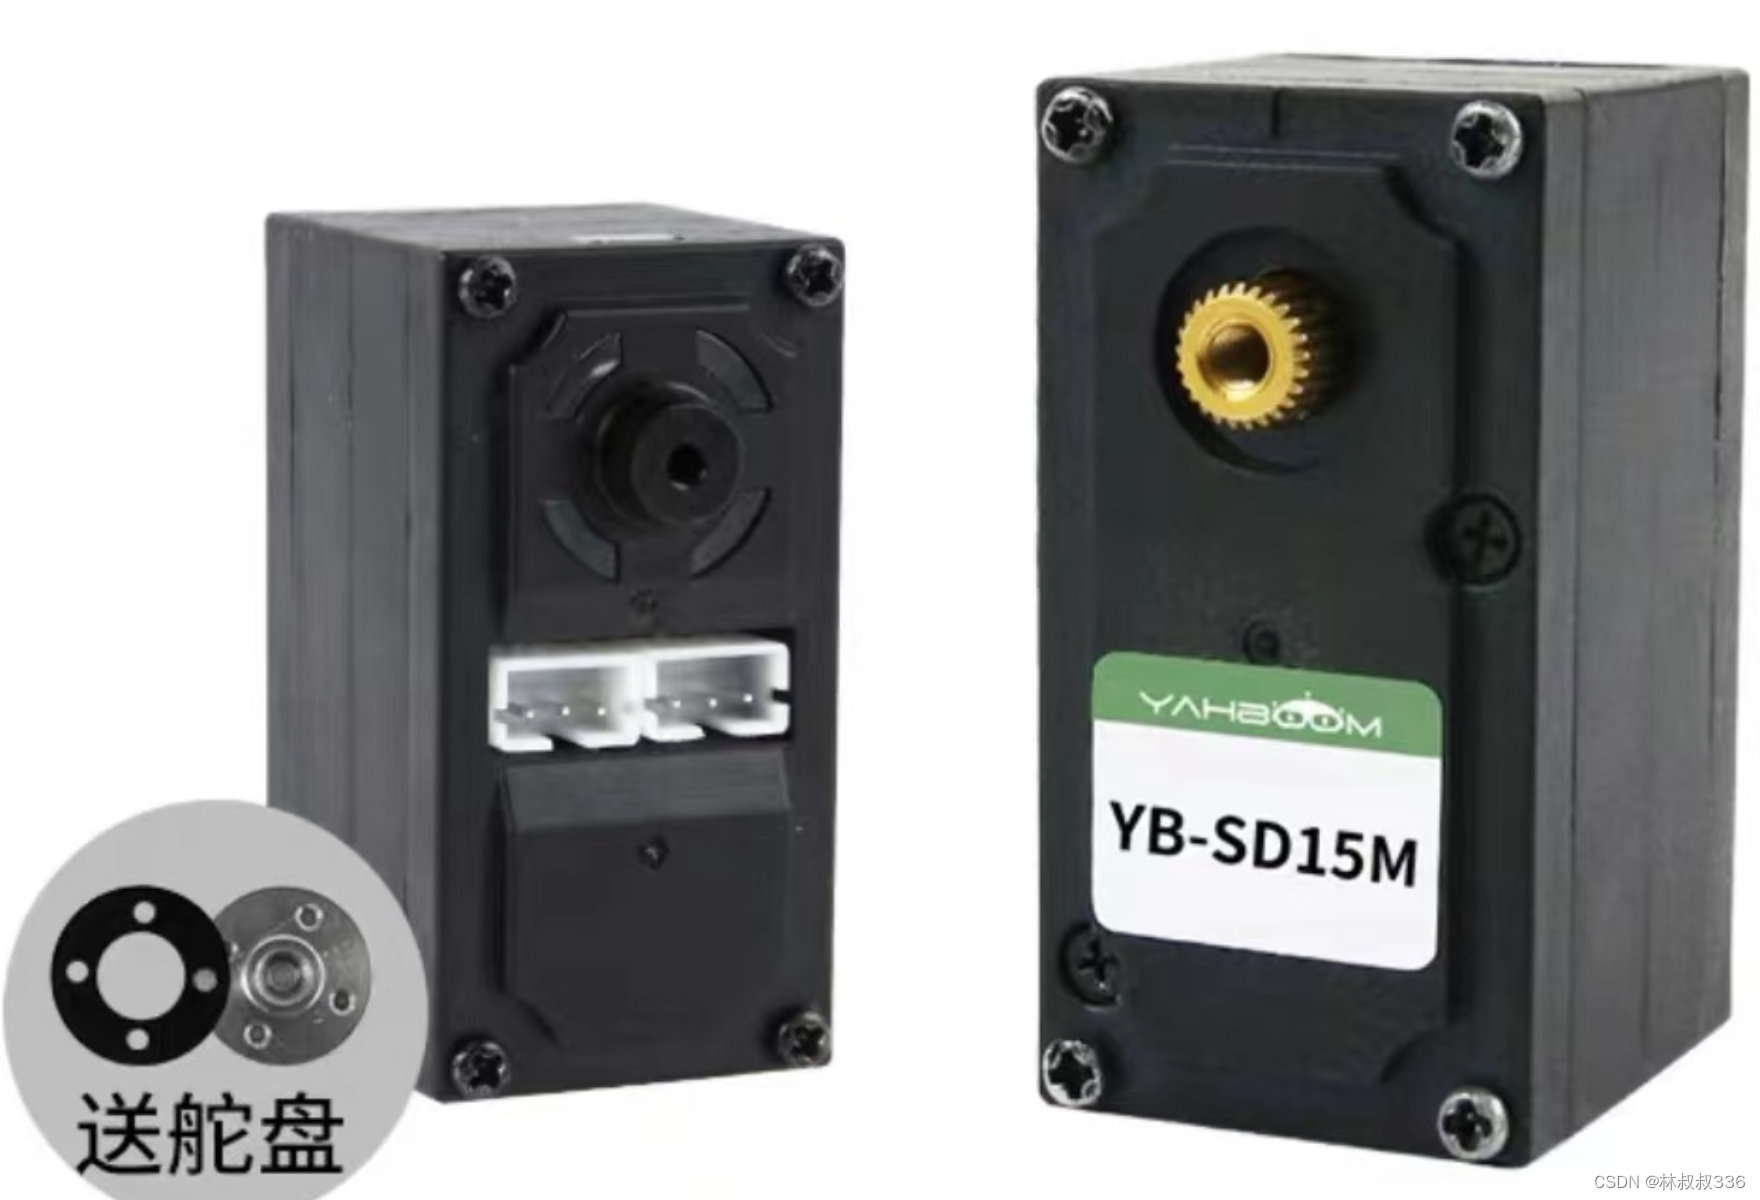
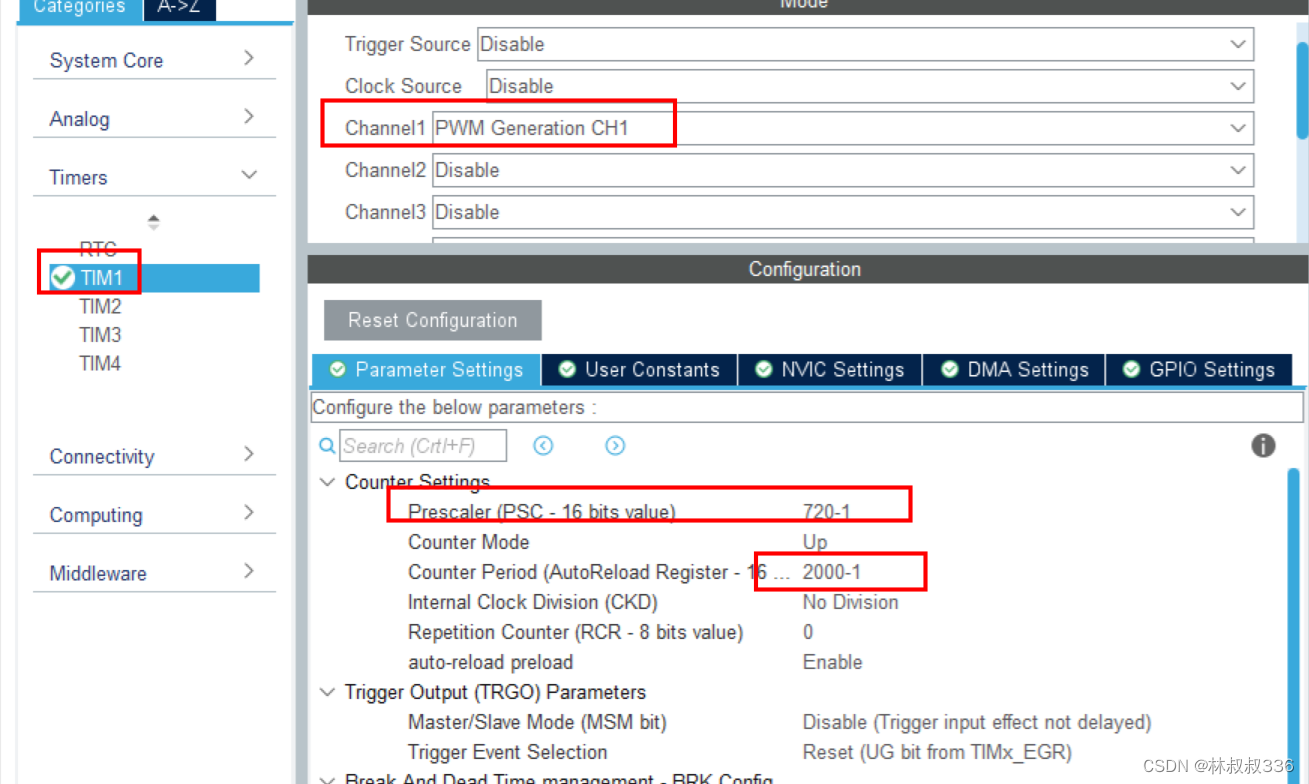
stm32对舵机进行控制,很简单直接一个pwm就可以实现pwm的周期是50HZ占空比分别对应一个1ms的高电平对应于0度一个1.5ms的高电平对应于90度一个2ms的高电平对应于180度因此,您可以通过改变PWM信号的占空比来改变舵机的角度。占空比是PWM信号的高电平时间与PWM信号的总周期之比。在这里,PWM信号的总周期通常是20ms(对应于50Hz的频率),所以:对于0度,占空比是1ms/20
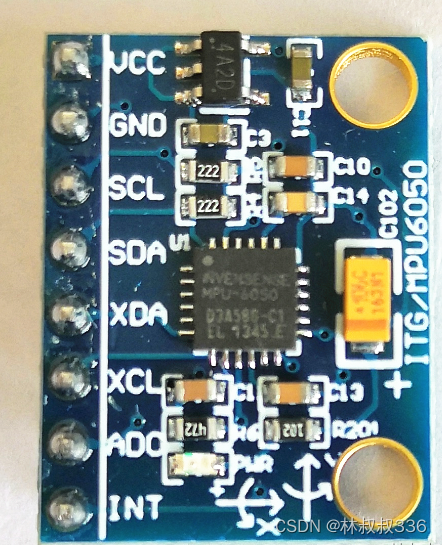
文件记录使用dmp库来读取mpu6050的角度。这是参考文件参考1–主要参考github参考参考2参考三
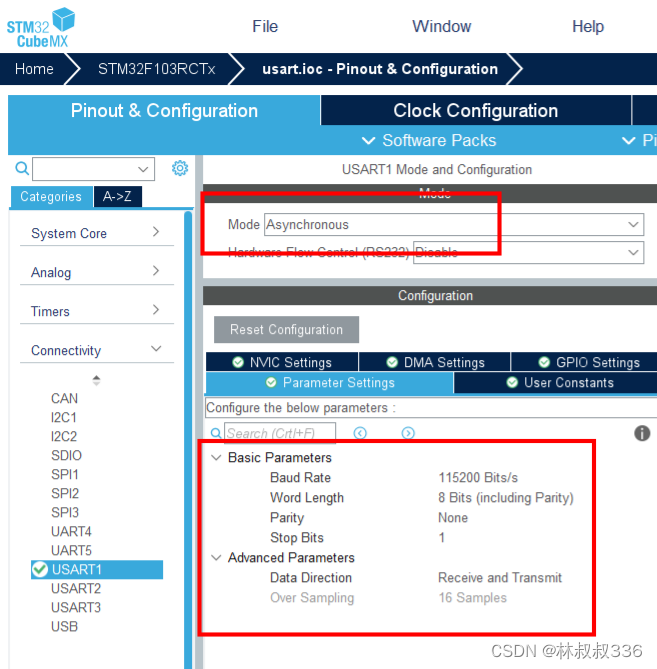
中断接收固定的数据值。
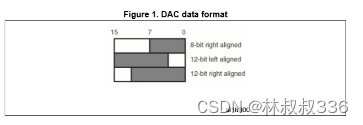
DAC代表数字到模拟转换器,顾名思义,它将数字信号转换为模拟形式。介绍一些在STM32中工作的基本DAC。我将使用带有CubeIDE的STM32F103rct6如下图所示,DAC接受三种整数格式的数据:8位(数据保持寄存器的LS字节)、12位右对齐(数据保持寄存器的12位LS位)和12位左对齐(数据保持寄存器的12位MS位)。在本教程中,我将使用 12 位右对齐数据格式。这里主要讲生成正弦波。可参