


- @qq_48772747


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文介绍了Zotero文献管理软件的完整安装与配置流程。首先从官网下载主程序和浏览器插件,详细说明了安装步骤。随后指导如何配置文献引用格式,推荐使用改进版GB/T7714标准。重点介绍了8个实用插件:包括翻译插件(Translate for Zotero)、样式插件(Ethereal Style)、中文文献处理插件(Jasminum)等,并详细说明了插件的安装方法。最后讲解了数据同步设置,建议结合
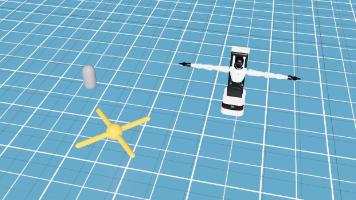
本文介绍了IsaacSim的界面功能与基本操作指南。主要包含:1)官方教程文档资源;2)核心界面模块详解,包括视口ViewPort、舞台Stage、属性Property、资产Assets等面板的功能说明;3)基础操作逻辑,涵盖立方体创建、变换操作(移动/旋转/缩放)、视角调整等;4)Xform概念及其在构建铰接式物体中的应用;5)环境光照设置与窗口布局调整方法。文章重点解析了USD框架下的场景组织
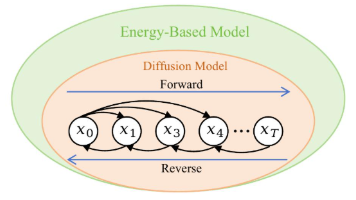
扩散模型说的是。
本文介绍了ROS2(Humble版本)的安装、测试及基本开发流程。主要内容包括:1. 推荐使用Codex或小鱼一键安装ROS2;2. 环境测试方法(节点检查、版本确认);3. Python节点开发完整流程:创建工作空间→创建功能包→编写节点→配置setup.py→编译运行;4. Launch文件使用方法;5. 常用ROS2指令分类总结(环境检查、话题、节点、服务、参数等);6. 标准工作流程示范。
本文介绍了在IsaacSim仿真环境中构建机器人系统的基本流程。主要内容包括:1)通过基础模型组装两轮差速机器人,包含杆件创建、关节连接和关节树设置;2)为关节添加驱动控制,实现目标速度运动;3)添加相机传感器,包括物理属性设置和视角窗口配置。文章详细说明了从零部件组装到运动控制的全过程,并强调了关节树概念对提高仿真精度的重要性。最后演示了如何通过多视口观察机器人运动状态,为后续更复杂的机器人仿真
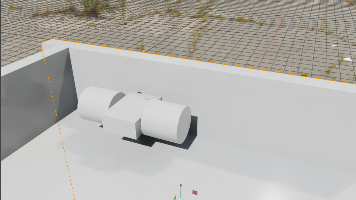
本文介绍了在IsaacSim仿真环境中构建机器人系统的基本流程。主要内容包括:1)通过基础模型组装两轮差速机器人,包含杆件创建、关节连接和关节树设置;2)为关节添加驱动控制,实现目标速度运动;3)添加相机传感器,包括物理属性设置和视角窗口配置。文章详细说明了从零部件组装到运动控制的全过程,并强调了关节树概念对提高仿真精度的重要性。最后演示了如何通过多视口观察机器人运动状态,为后续更复杂的机器人仿真