


- @pijianzhirui


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
系统选项 > 导入,文件格式 > 普通,去掉“启用3D Interconnect”,“自动运行输入诊断-愈合”,“进行完全实体检查并修正错误”这3项的勾选。

正常情况下,Edit(编辑)>Preferences(首选项)>Language(语言)>Application Language(应用程序语言),Choose at application startup(当应用程序启动时选择)或Same as operating system(与操作系统相同),就可以成功从英文改成中文。如果以上方法无效,请尝试在控制面
我遇到过的word的非正常状况有:1.启动时间很长很长,超过10s,比开机还慢。(我的电脑是SSD,正常情况word只需1s就能启动)2.复制,然后粘贴,就立刻未响应,即使粘贴的内容非常少,比如只粘贴1个汉字。3.Ctrl+S手动保存时,未响应,即使当前正在编辑的文章很短。4.点击某个插入的对象,比如插入的Mathtype公式,AutoCAD图形,未响应。5.从word窗口切换
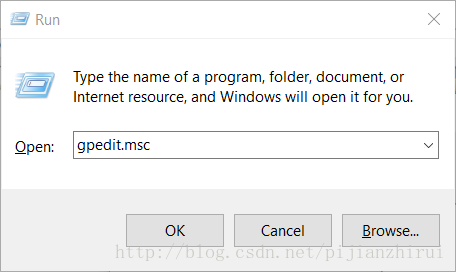
win+R,打开运行窗口,输入gpedit.msc 回车,打开本地组策略编辑器逐级展开Computer Configuration > Administrative Templates>Network > SSL Configuration Settingswin10中,右侧可以看见SSL Cipher Suite Order和ECC Cu
删除.aux, .log, .toc, .synctex.gz等文件无法解决。又怀疑是TexStudio和TexLive的问题,用最新的版本重新安装了一遍,也没用。不过这也说明xelatex和lualatex对这种意外的递归定义未做检查,导致了死循环,是一个bug.今天忽然遇到:使用xelatex或lualatex编译,一直卡住,不报错,也无法生成PDF,主动停止编译后就报错。然后,之前能正常编译
这里以简单的2自由度机器人为例,用来帮助理解在关节空间和在直角坐标空间进行轨迹规划的基本原理。如图5.4所示,要求机器人从A点运动到B点。机器人在A点时的构型为α=20°,β=30°。假设已算出机器人达到B点时的构型是α=40°,β=80°,同时已知机器人两个关节运动的最大速率均为10°/s。机器人从A点运动到B点的一种方法是使所有关节都以其最大角速度运动,这就是说,机器人下方的连杆用2s即可完成
借这篇阅读量较高的博文揭露一些情况:揭露苏州小叶网络科技有限公司不齿行径https://bbs.kafan.cn/thread-2095728-1-1.html 揭开软件文教毒瘤思杰马克丁虚伪的面纱https://bbs.kafan.cn/thread-2091302-1-1.htmlABAQUS并行计算的默认设置是,不使用多个处理器,不使用GPGPU加速。每次在提交作业前都要手工设置cp...

下载链接:https://pan.baidu.com/s/1JqKVzqRzvR13kZ1VztvGKQ 密码:debw我发现米思米的光盘有一些很特别的地方,直接查看物理的光盘,或者把光盘的内容用UltraISO做成iso文件,再装载到虚拟光驱,都看不到cip(1.14GB),data(3.16GB),software(0.98GB)这3个文件夹,如果直接用解压软件打开iso文件...

在Visual Studio中通过Xamarin进行安卓App开发,启动Android Emulator时提示:pixel_2将以不加速的方式运行。此计算机没有Intel处理器,而加速Android仿真器需要该处理器,仿真器性能会受到影响,建议使用Android物理设备进行开发。当然是因为你用的是AMD处理器,所以才会出现这个提示,解决方案如下:工具 > Android > Andro

如果CORDIC算法中不使用移位运算,而是直接使用浮点数乘法(除以浮点常数的除法会被C++编译器优化为乘法),那么CORDIC算法的浮点乘法次数大大超过同精度的泰勒级数,完全失去了加快计算速度的意义。本文的代码使用整型变量实现CORDIC算法中的移位运算,并与浮点数实现的泰勒级数算法进行速度与精度的对比。注意,在电脑上的代码中,数组angles的类型是浮点数,在Arduino nano上,angl
