


- @piaoshisuiyue


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
rclcpp::Publisher类继承自PublisherBase类,在rclcpp::Publisher类的构造函数中调用的rclcpp::get_message_type_support_handle()函数内部会调用rosidl_typesupport_cpp::get_message_type_support_handle(),该函数声明是一个函数模板,其实现位于msg消息生成的rosi

在ROS 1中,所有客户端库都是“从头开始”开发的。这允许ROS1的Python客户端库纯粹用Python来实现,这会带来诸如不需要编译代码等好处。但是,不同客户端库之间的命名惯例和行为并不总是一致的,必须在多处进行漏洞修复,而且有很多功能只在一个客户端库中实现(例如UDPROS)。ROS2希望解决上述问题,实现不特定于具体编程语言的ROS概念的通用功能,因此使用C语言开发了通用的RCL功能库(r

ROS2回调调度原理在ROS 2中,回调函数的执行管理由执行器(Executor)来处理。执行器使用底层操作系统的一个或多个线程来调用订阅、定时器、服务服务器、动作服务器等的回调,以响应传入的消息和事件。明确的执行器类包括在rclcpp的 executor.hpp ,rclpy的 executors.py 中,或者rclc的 executor.h 中。

ROS2的服务通信概念与ROS1基本保持一致,服务通信遵循请求响应机制,和ROS1不同的地方在于,ROS2的服务通信不再是同步模式,而是支持异步通信模式(后半部分会有详细介绍)服务通信的功能示意图对于服务通信,同样需要创建server和clientserver端,通过回调函数handle_service响应client端的请求client端检测server端启动成功后,向server端发送请求。

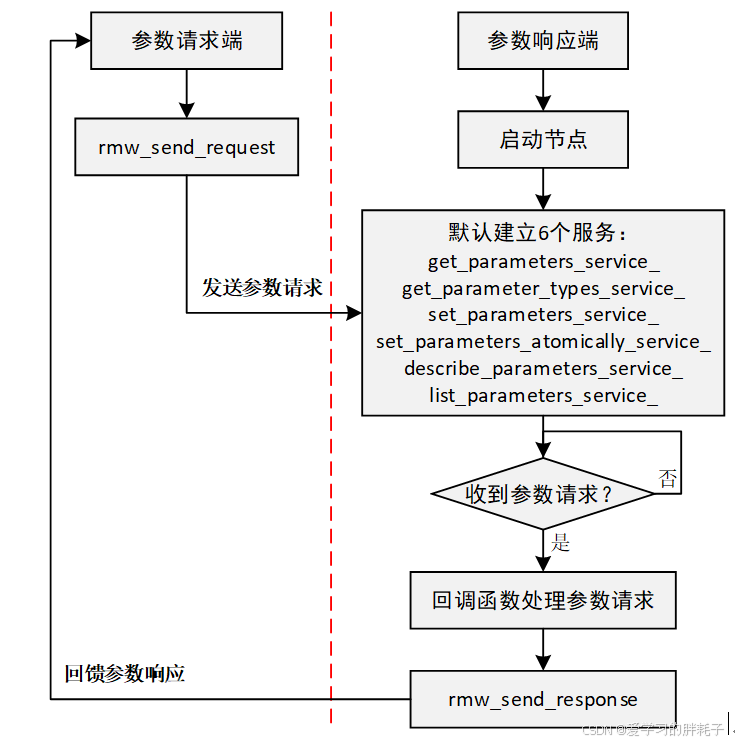
在ROS 2中,参数(Parameters)系统相比于ROS 1有了较大的改进。
它的主要组成包括ROS Mastar、 ROS Node等,不同的功能可以由不同的节点实现,节点之间可以通过发布和订阅话题来传递消息,它的本质是基于TCP/IP的Socket通信机制。ROS2继承了部分ROS1的概念,如应用节点、消息通信、服务通信、Action通信等,同时引入很多新的概念,如基于RTPS(Real-Time Publish-Subscribe)协议的DDS,服务质量(Qos)等,

ROS2中Python语言的调用关系呈现沙漏状,如下图所示。
