- @m0_66448749


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
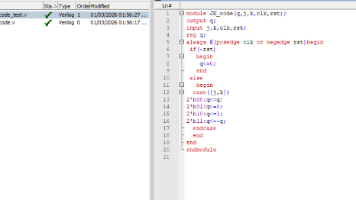
本文介绍了使用Modelsim进行Verilog仿真的基本流程,包含JK触发器代码实现与测试方法。首先讲解如何新建工程、添加Verilog文件并编译,重点强调路径命名规范(避免中文和空格)。接着演示仿真设置、波形查看和仿真控制操作。文章提供了两个关键代码文件:JK_code.v实现了一个可综合的JK触发器模块,包含时钟控制、复位功能和状态更新逻辑;jk_code_test.v则是测试模块,用于生成
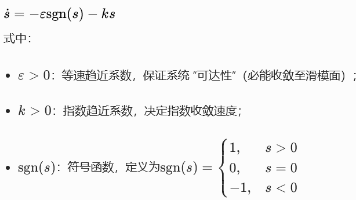
摘要:针对永磁同步电机(PMSM)速度控制中存在的参数扰动和负载干扰问题,提出基于指数趋近律的滑模控制策略。通过构造线性滑模面并设计指数趋近律,有效解决了传统滑模控制收敛速度慢、抖振大的问题。结合李亚普诺夫稳定性理论证明了系统的全局渐近稳定性,推导出PMSM速度环滑模控制律。该算法突破了PI控制对精确模型的依赖,具有快速响应和强鲁棒性特点,适用于高性能伺服驱动和新能源汽车电驱等应用场景。
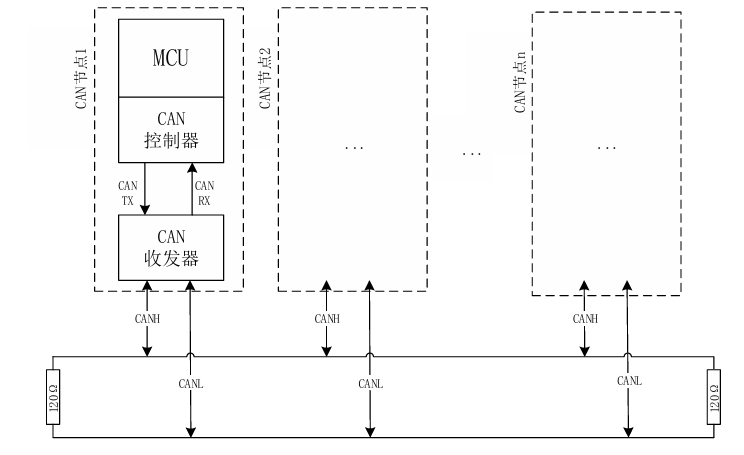
CAN总线技术摘要:CAN2.0协议支持最高1Mbps(40m内)或最长10km(5Kbps以下)的通信,节点数量受通信速率影响。CAN-FD协议通过比特率切换实现更高数据速率(数据段可达64字节),同时保持与CAN2.0的兼容性。总线采用差分线(CANH/CANL)结构,两端需120Ω终端电阻。通信采用非破坏性仲裁机制,通过标识符优先级解决冲突。错误处理包含五种错误类型和三种节点状态(主动/被动
摘要:针对永磁同步电机(PMSM)速度控制中存在的参数扰动和负载干扰问题,提出基于指数趋近律的滑模控制策略。通过构造线性滑模面并设计指数趋近律,有效解决了传统滑模控制收敛速度慢、抖振大的问题。结合李亚普诺夫稳定性理论证明了系统的全局渐近稳定性,推导出PMSM速度环滑模控制律。该算法突破了PI控制对精确模型的依赖,具有快速响应和强鲁棒性特点,适用于高性能伺服驱动和新能源汽车电驱等应用场景。
本文针对永磁同步电机(PMSM)矢量控制中传统PI控制器对交流信号跟踪存在稳态误差的问题,提出将内模原理与准谐振(QR)控制器结合应用于电流环控制。通过建立PMSM数学模型,分析PI控制器缺陷,基于内模原理设计准谐振控制器实现无静差跟踪与谐波抑制,并采用双线性变换完成离散化。研究表明,该策略在稳态精度、谐波抑制和频率鲁棒性方面显著优于传统PI控制,适用于高性能PMSM驱动系统。