


- @m0_52376787


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
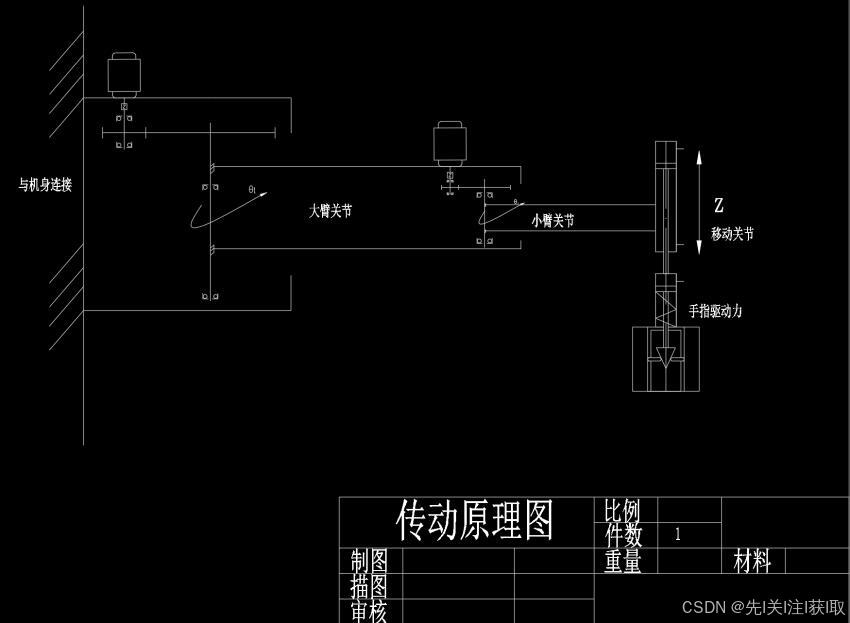
电动关节机械手作为工业自动化领域的核心装备,通过电机驱动实现多自由度运动控制,在物料搬运、装配加工等场景中承担关键操作任务。其核心作用在于替代人工完成重复性高、精度要求严苛的作业
随着科技的飞速发展与人们生活节奏的加快,扫地机器人作为智能家居领域的重要成员,正逐渐成为现代家庭清洁的得力助手。本文深入探讨扫地机器人的设计理念、关键技术、结构组成、功能实现以及未来发展趋势。通过对扫地机器人的全方位剖析,展示其如何将先进的传感器技术、智能算法、机械设计和人性化功能相结合,为用户提供高效、便捷、智能的家居清洁解决方案,同时为相关领域的研究和产品开发提供参考。随着生活水平的提高,消费
本文简要介绍了电动式关节型机器人机械手的概念,机械手硬件和软件的组成,机械手各个部件的整体尺寸设计,气动技术的特点。本文对机械手进行总体方案设计,确定了机械手的坐标形式和自由度,确定了机械手的技术参数。同时,设计了机械手的夹持式手部结构,设计了机械手的手腕结构,计算出了手腕转动时所需的驱动力矩和回转气缸的驱动力矩。设计了机械手的手臂结构。设计出了机械手的气动系统,绘制了机械手气压系统工作原理图,大
3-DOF工业机器人的结构设计
tricycle儿童三轮车结构3D数模图纸 Solidworks设计。OTRK R-300导Dan发射车简易玩具数模3D图纸 STEP格式。1比8铁路货车机车模型3D图纸 Solidworks设计 附工程图。Axial AR44比例模型攀爬车前后轴3D数模图纸 STP格式。RC遥控车Yota前转向轴3D数模图纸 Solidworks设计。简易兰博基尼跑车模型3D图纸 Solidworks设计。钢管
油罐是石化企业中最常见的储存设备,由于压力的作用以及雨水和油品的侵蚀,罐壁可能产生凹坑、裂纹、内部孔洞等缺陷,这些缺陷不仅会造成油品泄漏,甚至可能引起火灾,因此必须定期进行检测【8】。所以我们需要研究一种能够代替人来实现油罐壁面检测的机器人--- 爬壁机器人.它是能够在垂直陡壁上进行作业的机器人,是高空极限作业的一种自动机械装置,它把地面移动机器人技术与吸附技术有机结合起来, 可在垂直壁面上附着爬

采用机械手是提高产品质量与劳动生产率,实现生产过程自动化,改善劳动条件,减轻劳动强度的一种有效手段。机械手可以代替人手的繁重劳动,显著减轻工人的劳动强度,改善劳动条件,提高劳动生产率和生产自动化水平。工业生产中经常出现的笨重工件的搬运和长期、频繁、单调的操作,采用机械手是有效的;此外,它能在高温、低温、深水、宇宙、放射性和其它有毒、污染环境条件下进行操作,更显示其优越性,有着广阔的发展前途。本课题
二级行星减速器作为机械传动领域的核心部件,其核心作用在于通过多级行星齿轮组的协同运转,实现输入转速与输出扭矩的精准转换。相较于单级减速结构,二级设计通过引入中间级行星轮系
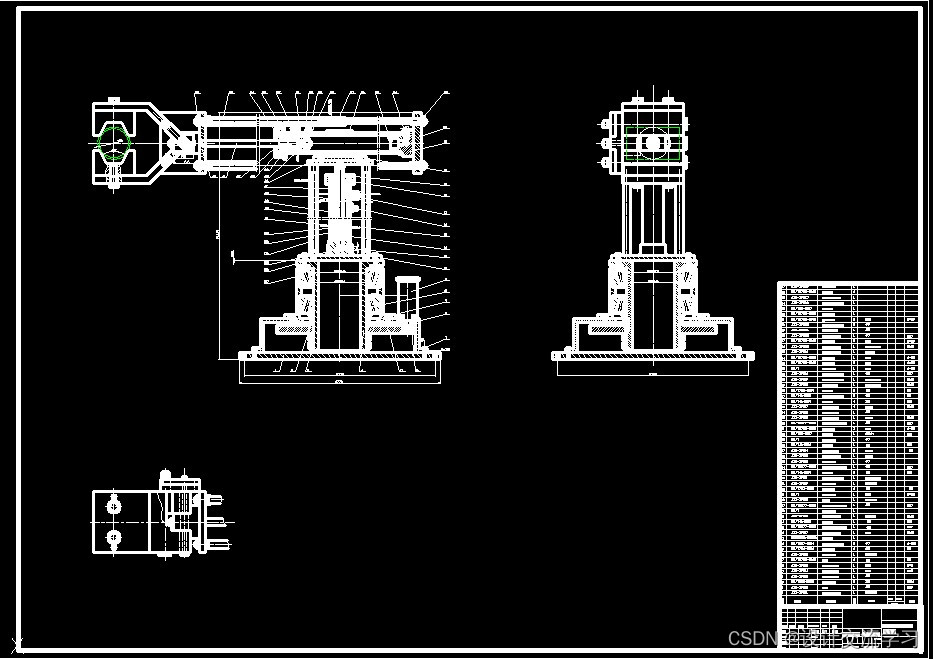
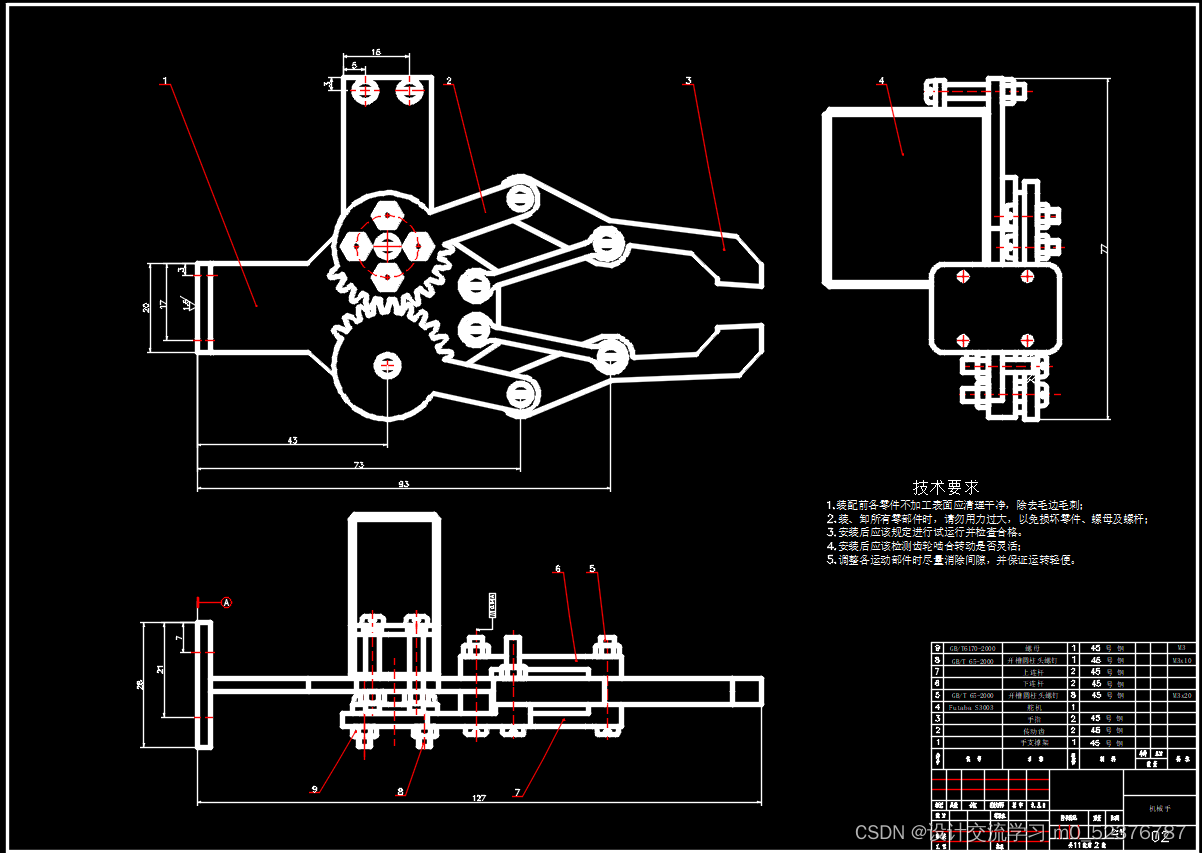
根据当前世界各先进国家对于机械手的应用情况及各先进国家对于机械手乃至机器人这一领域的深入研究,本文主要从六自由度搬运机械手的结构设计与制作,电路图的设计与绘制,控制系统的程序编写三个方面入手,并分别给予详细的介绍,从而让在校大学生或机器人爱好者能以此为基础,从而自己动手,一步步的从机械手的结构设计与制作,电路图的设计与绘制,控制系统的程序编写,来设计自己的机械手,从而为以后更深层次的研究打下基础。
在强大的设计功能和易学易用的操作(包括Windows风格的拖/放、点/击、剪切/粘贴)协同下,使用SolidWorks ,整个产品设计是可百分之百可编辑的,零件设计、装配设计和工程图之间的是全相关的。使用SolidWorks ,用户能在比较短的时间内完成更多的工作,能够更快地将高质量的产品投放市场。“全动感的”的用户界面减少设计步骤,减少了多余的对话框,从而避免了界面的零乱。智能零件技术是一种崭新