


- @longqiu_LQ


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文为第21届全国大学生智能汽车竞赛雁过留痕组的技术指南,重点解析赛题规则并提供全方位备赛方案。内容涵盖七大核心模块:赛题规则解读、硬件搭建清单、软件环境配置、基础外设应用、图像处理优化(含大津法阈值优化及八邻域/最长白列搜线算法对比)、靶环检测方法(三种实现方案)以及车模控制策略(电机闭环PID与舵机控制)。针对STC32G144单片机性能特点,特别提供图像处理帧率优化方案,通过下采样和帧间采样
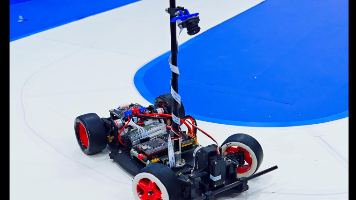
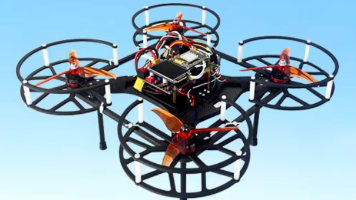
飞檐走壁组技术手册分为九个主要部分:赛题规则、赛题解析、搭车清单、机械结构、硬件设计、软件环境搭建、软件基础入门、软件控制思路、常见问题梳理。建议读者按照章节顺序阅读,特别是新手同学,可先从搭车清单和软件环境搭建入手,逐步深入到机械结构和软件控制思路。
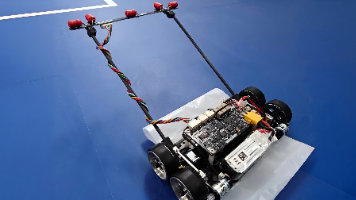
我们聚焦21届智能车竞赛龙芯赛道,由龙邱工程师为大家带来龙芯赛道的全面讲解。讲解内容包括赛题解析,机械结构,硬件配置,软件基础与控制思路。
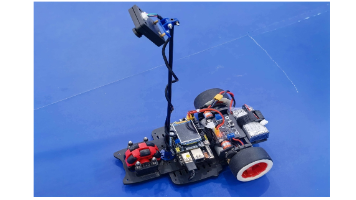
各位参赛的同学们,大家好!新的一届智能车又来临了,和往届相比,第二十届智能车大赛的赛项发生了很大的变化。今天,我们将聚焦缩微电磁组,由龙邱工程师为大家带来缩微电磁组的全面讲解。讲解内容包括赛题解析,机械结构,硬件配置,软件基础与控制思路。写这篇手册是帮助新同学快速的了解充满魅力的智能车大赛。同时,会在这里给大家分享我们缩微电磁组的方案与调车心得。我们深知,没有绝对的最优解,但在手册里,我们会毫无保
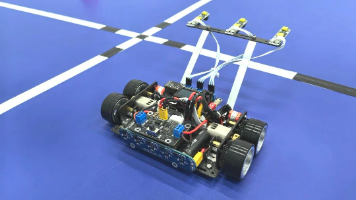
这篇教程详细介绍了四轴飞行器飞控系统的原理与实现方法。主要内容包括: 飞控系统概述:解释了飞控作为四轴大脑的作用,以及传感器、姿态解算、PID控制和电机输出四大核心模块。 姿态与坐标系:介绍了俯仰角(Pitch)、横滚角(Roll)和偏航角(Yaw)的定义,以及四轴电机布局与控制原理。 传感器与姿态解算:讲解了IMU传感器(加速度计和陀螺仪)的特性,以及为什么需要融合两者数据进行姿态解算。 Mah
本文为第21届全国大学生智能汽车竞赛雁过留痕组的技术指南,重点解析赛题规则并提供全方位备赛方案。内容涵盖七大核心模块:赛题规则解读、硬件搭建清单、软件环境配置、基础外设应用、图像处理优化(含大津法阈值优化及八邻域/最长白列搜线算法对比)、靶环检测方法(三种实现方案)以及车模控制策略(电机闭环PID与舵机控制)。针对STC32G144单片机性能特点,特别提供图像处理帧率优化方案,通过下采样和帧间采样
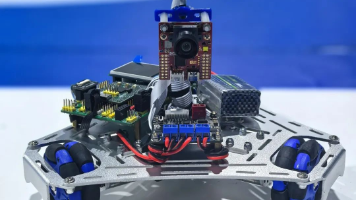
各位参赛的同学们,大家好!新的一届智能车又来临了,和往届相比,第二十届智能车大赛的赛项发生了很大的变化。今天,我们将聚焦智能视觉组,由龙邱工程师为大家带来智能视觉组的全面讲解。讲解内容包括赛题解析,机械结构,硬件配置,软件基础与控制思路。写这篇手册是帮助新同学快速的了解充满魅力的智能车大赛。同时,会在这里给大家分享我们智能视觉组的方案与调车心得。我们深知,没有绝对的最优解,但在手册里,我们会毫无保
基于AI8051U的无线充电发射器项目开源啦!请大家严格按照使用说明及注意事项进行使用!
