- @lmj1689120


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
RealSim Apollo地图编辑器全面开放,打造自动驾驶仿真开放生态
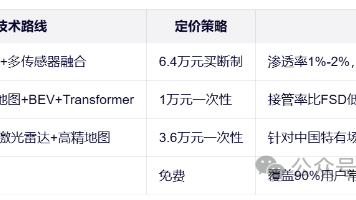
FSD入华将促进中国自动驾驶产业从"跟跑"到"并跑"甚至"领跑"的转变,为中国智能网联汽车产业的高质量发展注入新的活力
自动驾驶仿真工具链正朝着高精度地图与多样化场景构建方向发展。OpenDRIVE、NDS、ApolloMap等主流地图格式各有特点,配套的RoadRunner、Carla、RSim等编辑工具支持不同应用场景。RSim等国产工具在矿山等特殊场景中展现出独特优势,通过倾斜摄影和激光雷达技术实现高精度建模。地图编辑技术通过格式转换和API接口与仿真系统集成,显著降低了实车测试成本,并满足法规合规要求。
自动驾驶技术作为汽车产业智能化转型的核心领域,其测试验证环节直接关系到技术的安全性和可靠性。随着自动驾驶等级的提高,传统的测试方法已无法满足需求,测试验证体系正从单一实车测试向”多支柱”验证方法转变,形成仿真测试、硬件在环测试和实际道路测试的综合验证框架。我国已牵头制定多项国际标准,构建了覆盖基础、场景构建和场景应用的三层标准体系,为自动驾驶技术的验证和应用提供了规范化指导。本文将系统梳理自动驾驶
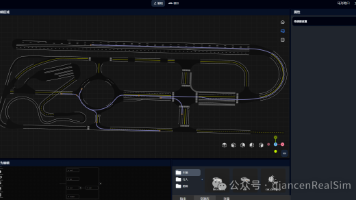
让数据真正闭环, 自动驾驶和机器人数据闭环工具链, 杭州千岑智能科技有限公司-RealSim,传感器编辑,所调几所得。
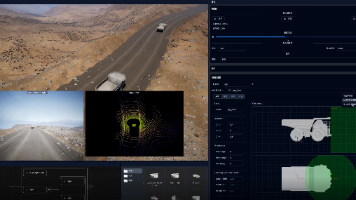
⑥在线查看和编辑OpenScenario文件。
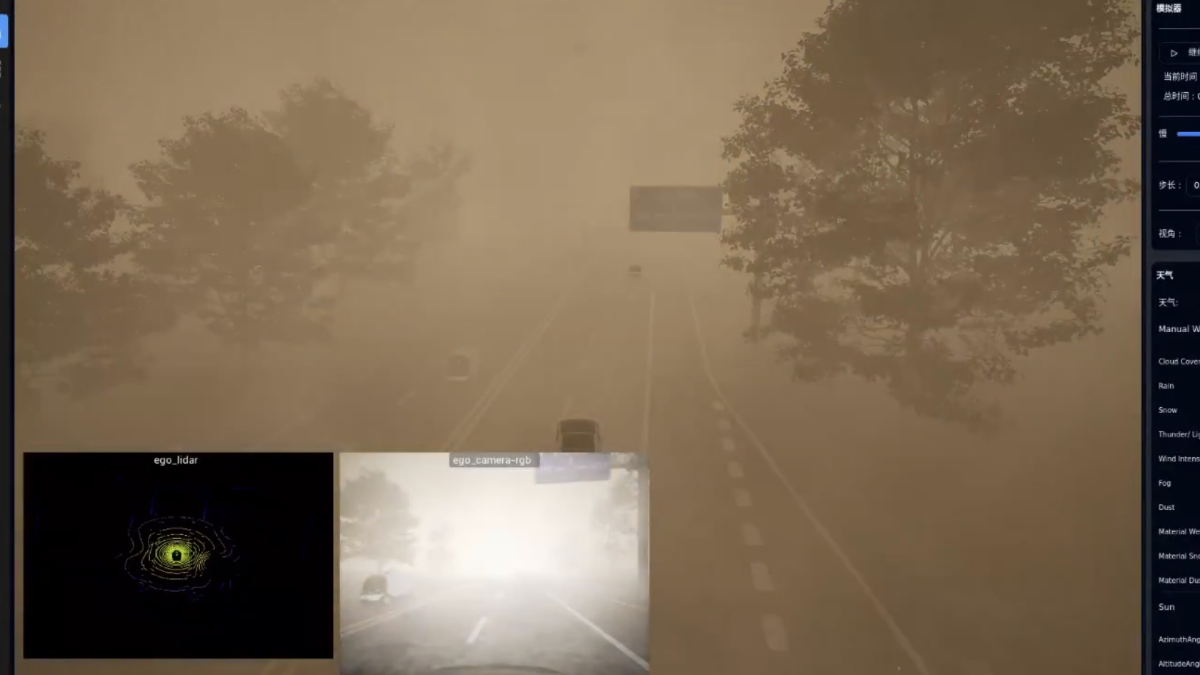
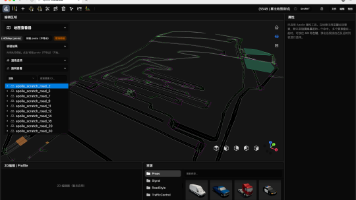
让数据真正闭环, 自动驾驶和机器人数据闭环工具链, 杭州千岑智能科技有限公司-RealSim,地图编辑器支持编辑矿山路网、作业区、挡墙等,路口链接关系编辑,支持OpenDrvie,Apollo地图。

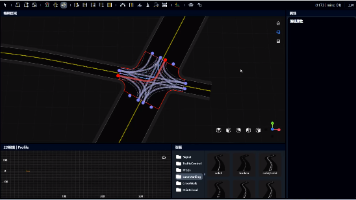
②OpenDrive地图导入成功。③OpenDrive地图编辑。④在线查看xodr文件。

让数据真正闭环, 自动驾驶和机器人数据闭环工具链, 杭州千岑智能科技有限公司-RSim。
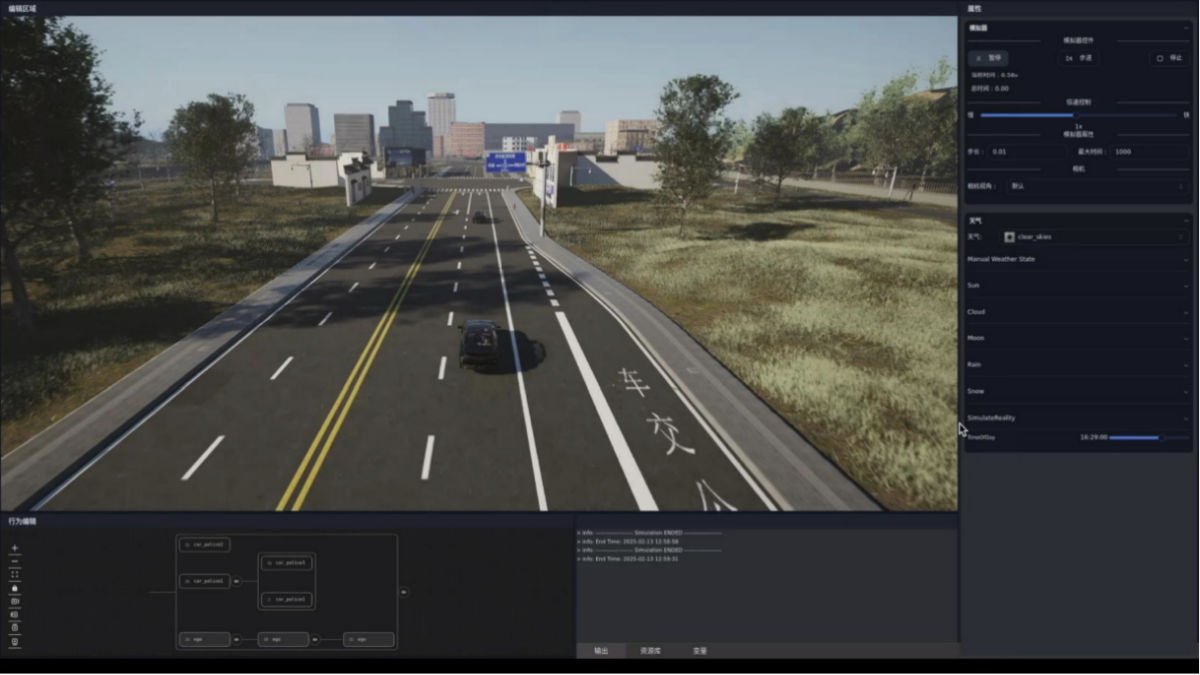
自动驾驶工具链正经历从传统模块化架构向智能体驱动的范式转变。传统工具链的分层结构导致协议冲突,仿真工具存在真实性瓶颈,开发效率与安全认证面临挑战;智能体时代通过代码生成自动化、仿真智能化、和部署异构化,实现技术突破;这一转型使自动驾驶研发从"人工编码"迈向"智能体自主执行"的新阶段。