

写文章


- @lijiaming550


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
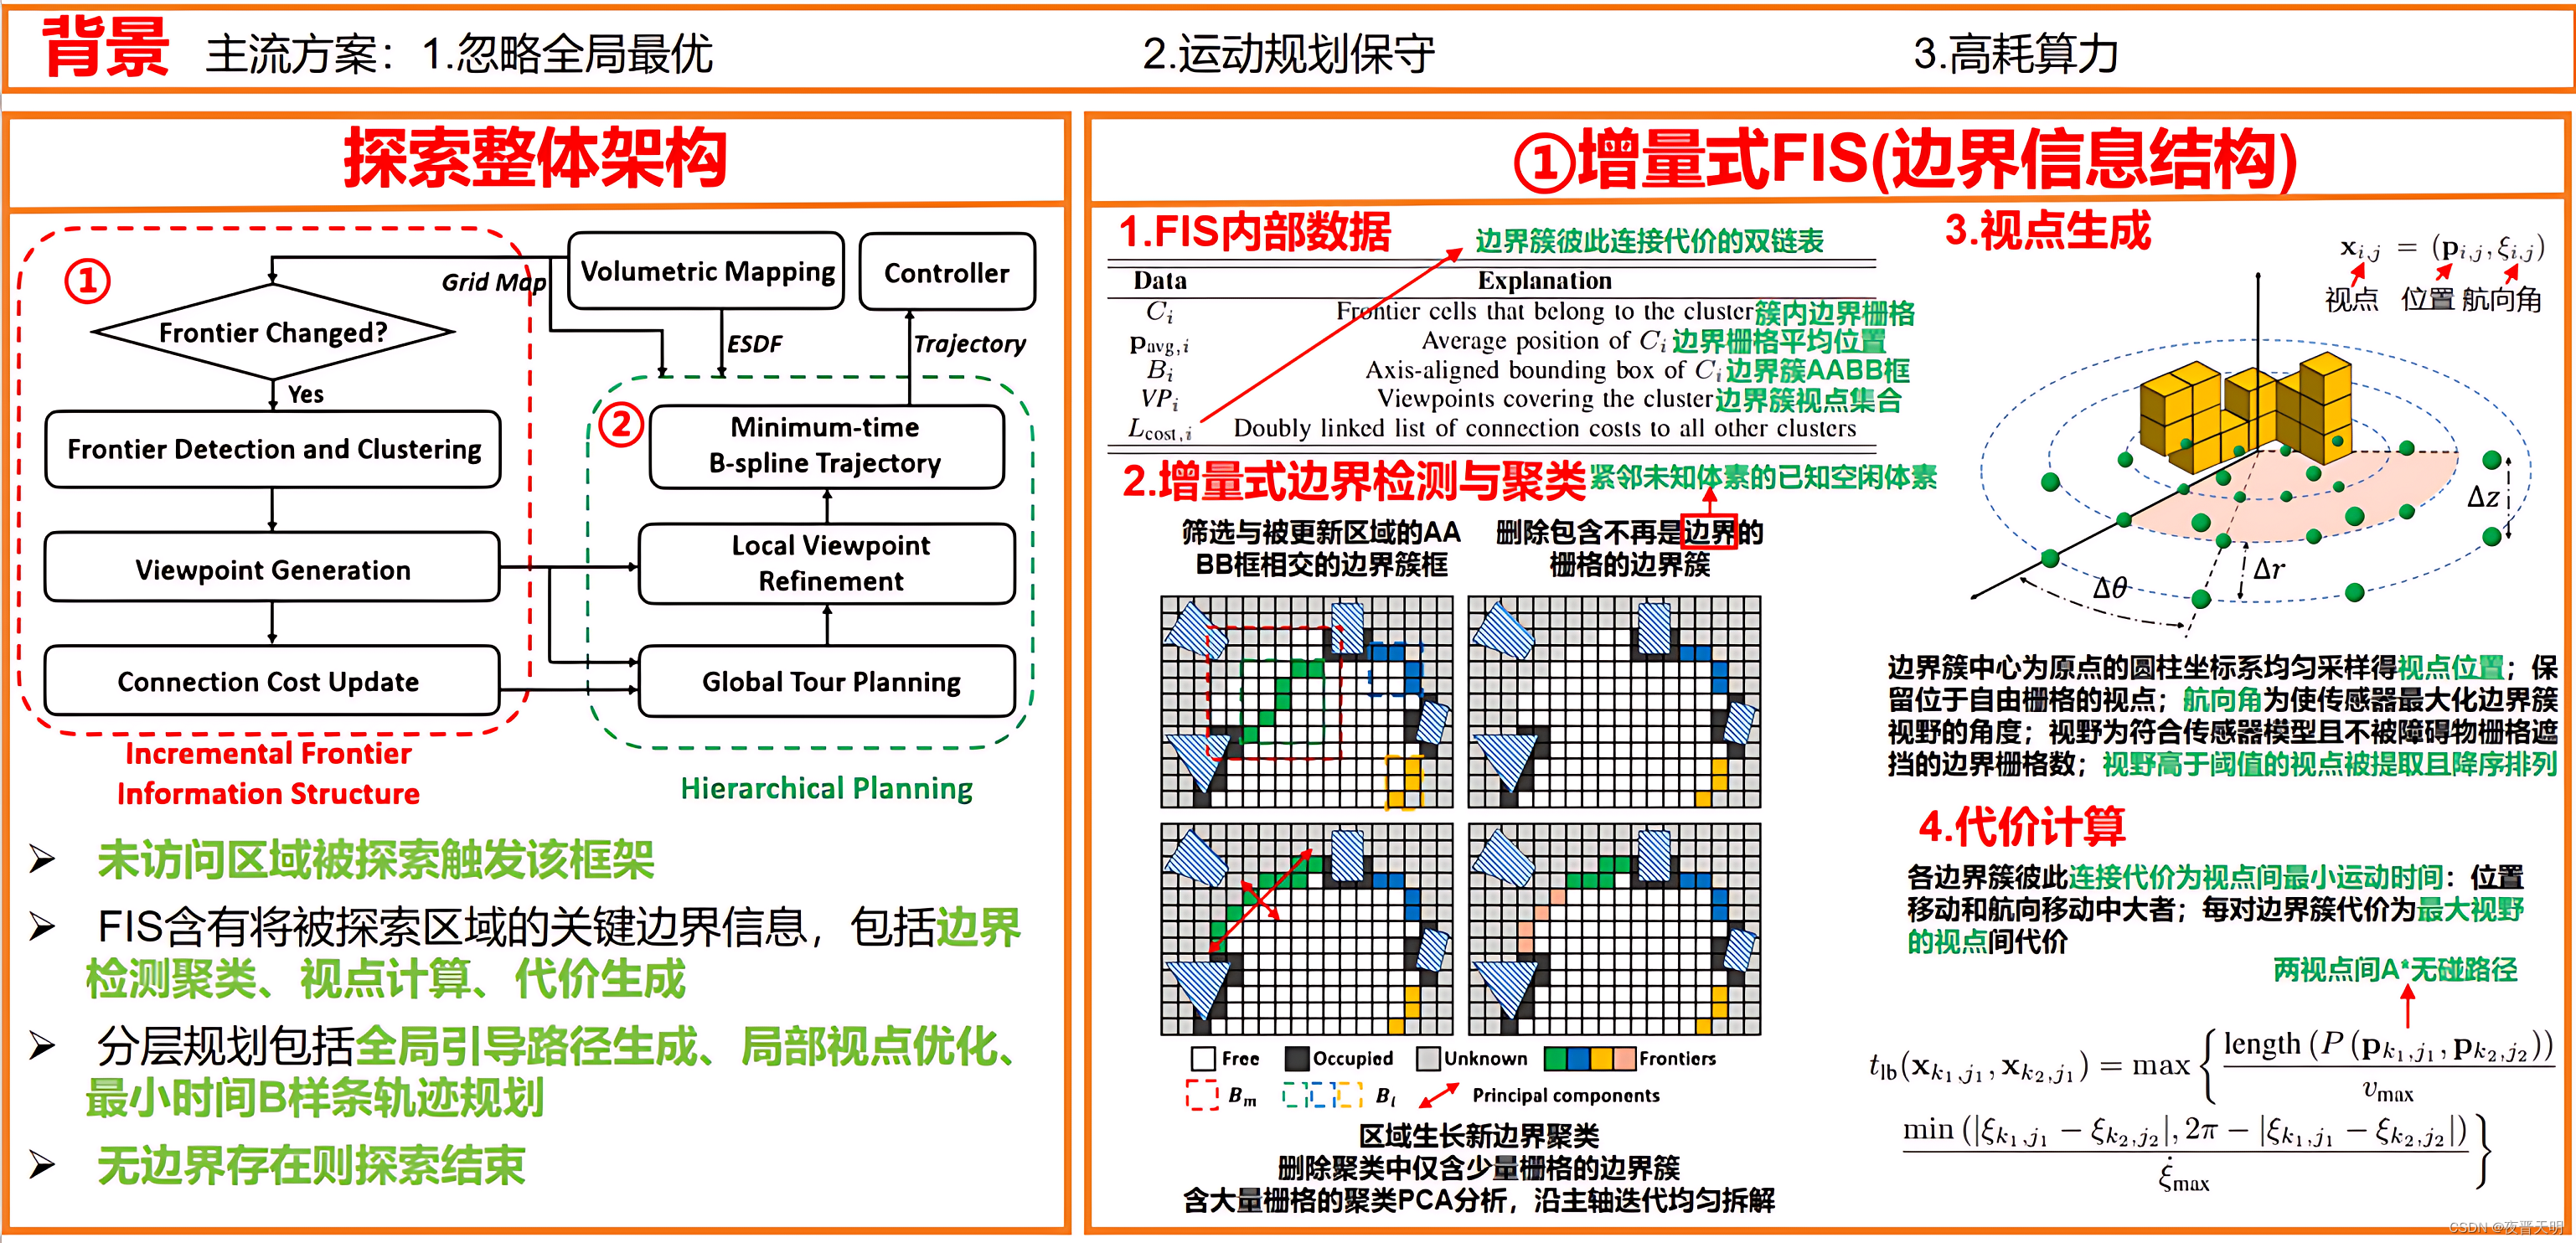
论文阅读:FUEL: Fast UAV Exploration using Incremental Frontier Structure and Hierarchical Planning
无人机单机探索算法FUEL的论文梳理及相关疑惑
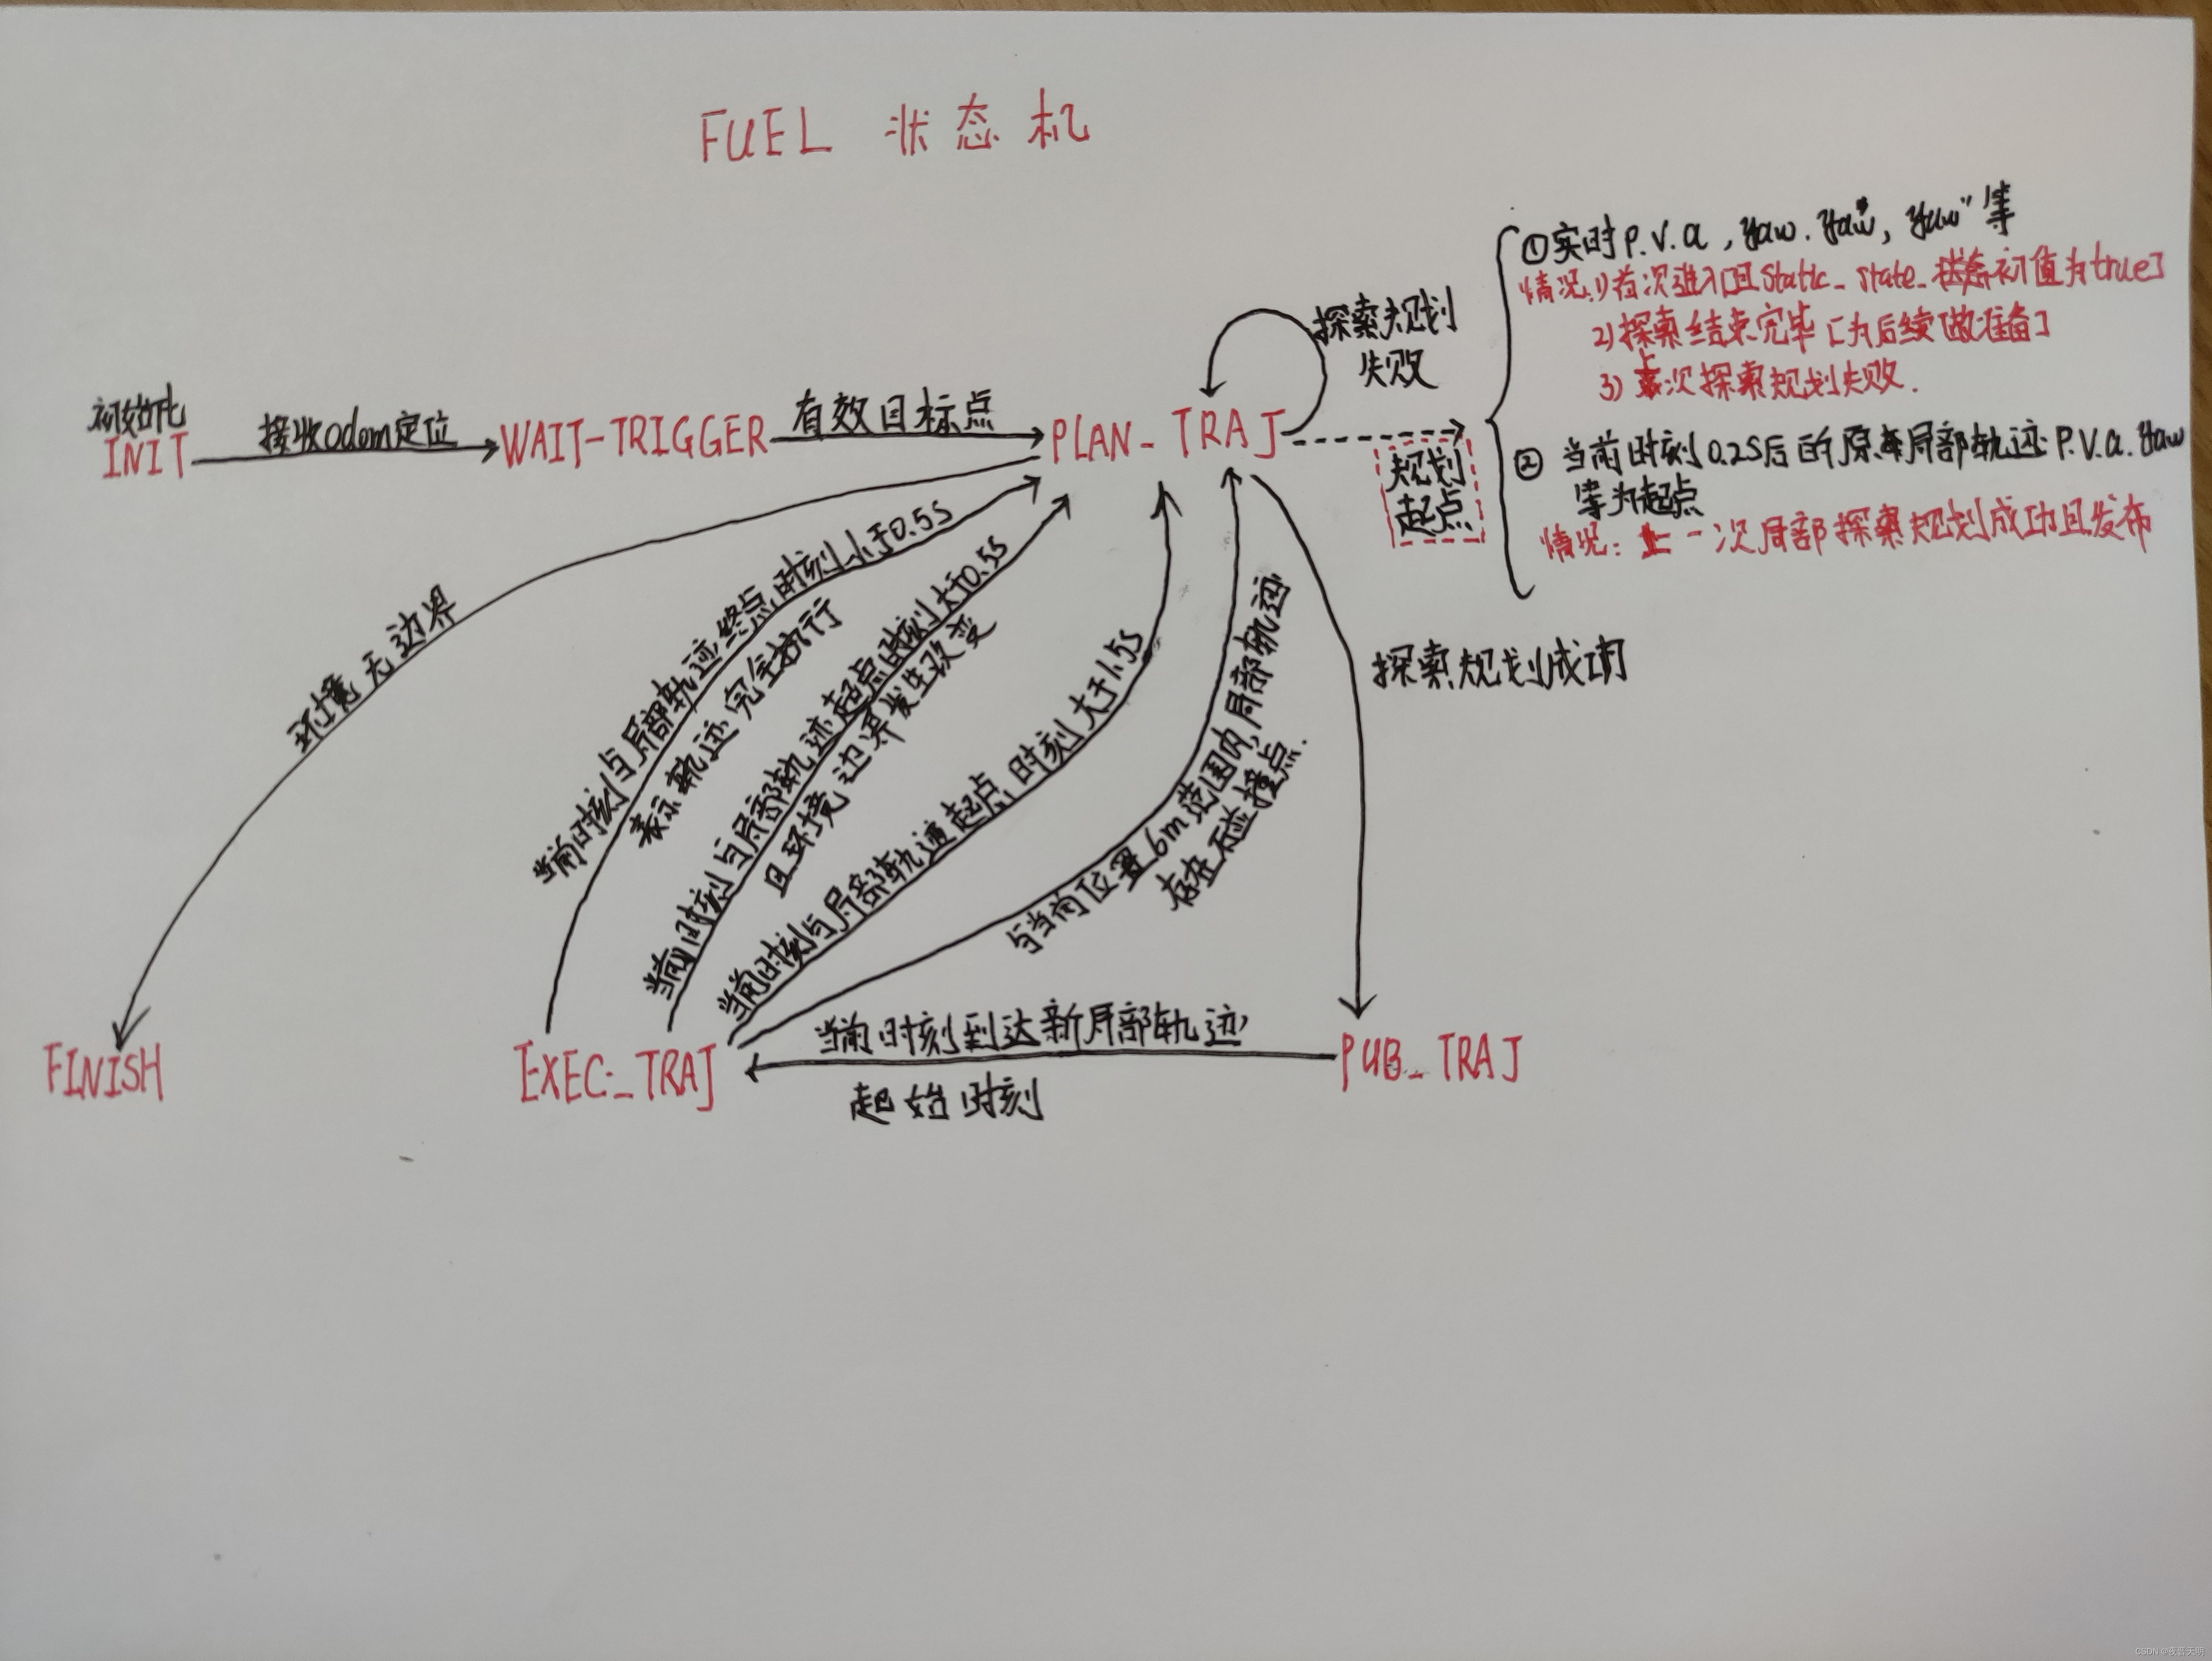
fuel无人机自主探索代码解读3——fast_exploration_fsm.cpp【状态机】
无人机自主探索框架FUEL的fast_exploration_fsm.cpp文件主要函数作用梳理、状态机状态转移图
fuel无人机自主探索代码解读1——map_ros.cpp【地图ros接口】
进行FUEL中map_ros.cpp文件的功能概述、主要函数作用介绍。本文件也是fast planner中sdf_map.cpp文件的一部分
三维路径规划辅助知识学习
论文来源:https://arxiv.org/pdf/2203.04541.pdf代码来源:https://github.com/jianzhuozhuTHU/putn用途:根据rrt树的节点{6d位姿、可穿越性}做训练、然后对插值路径点的可穿越性做预测。
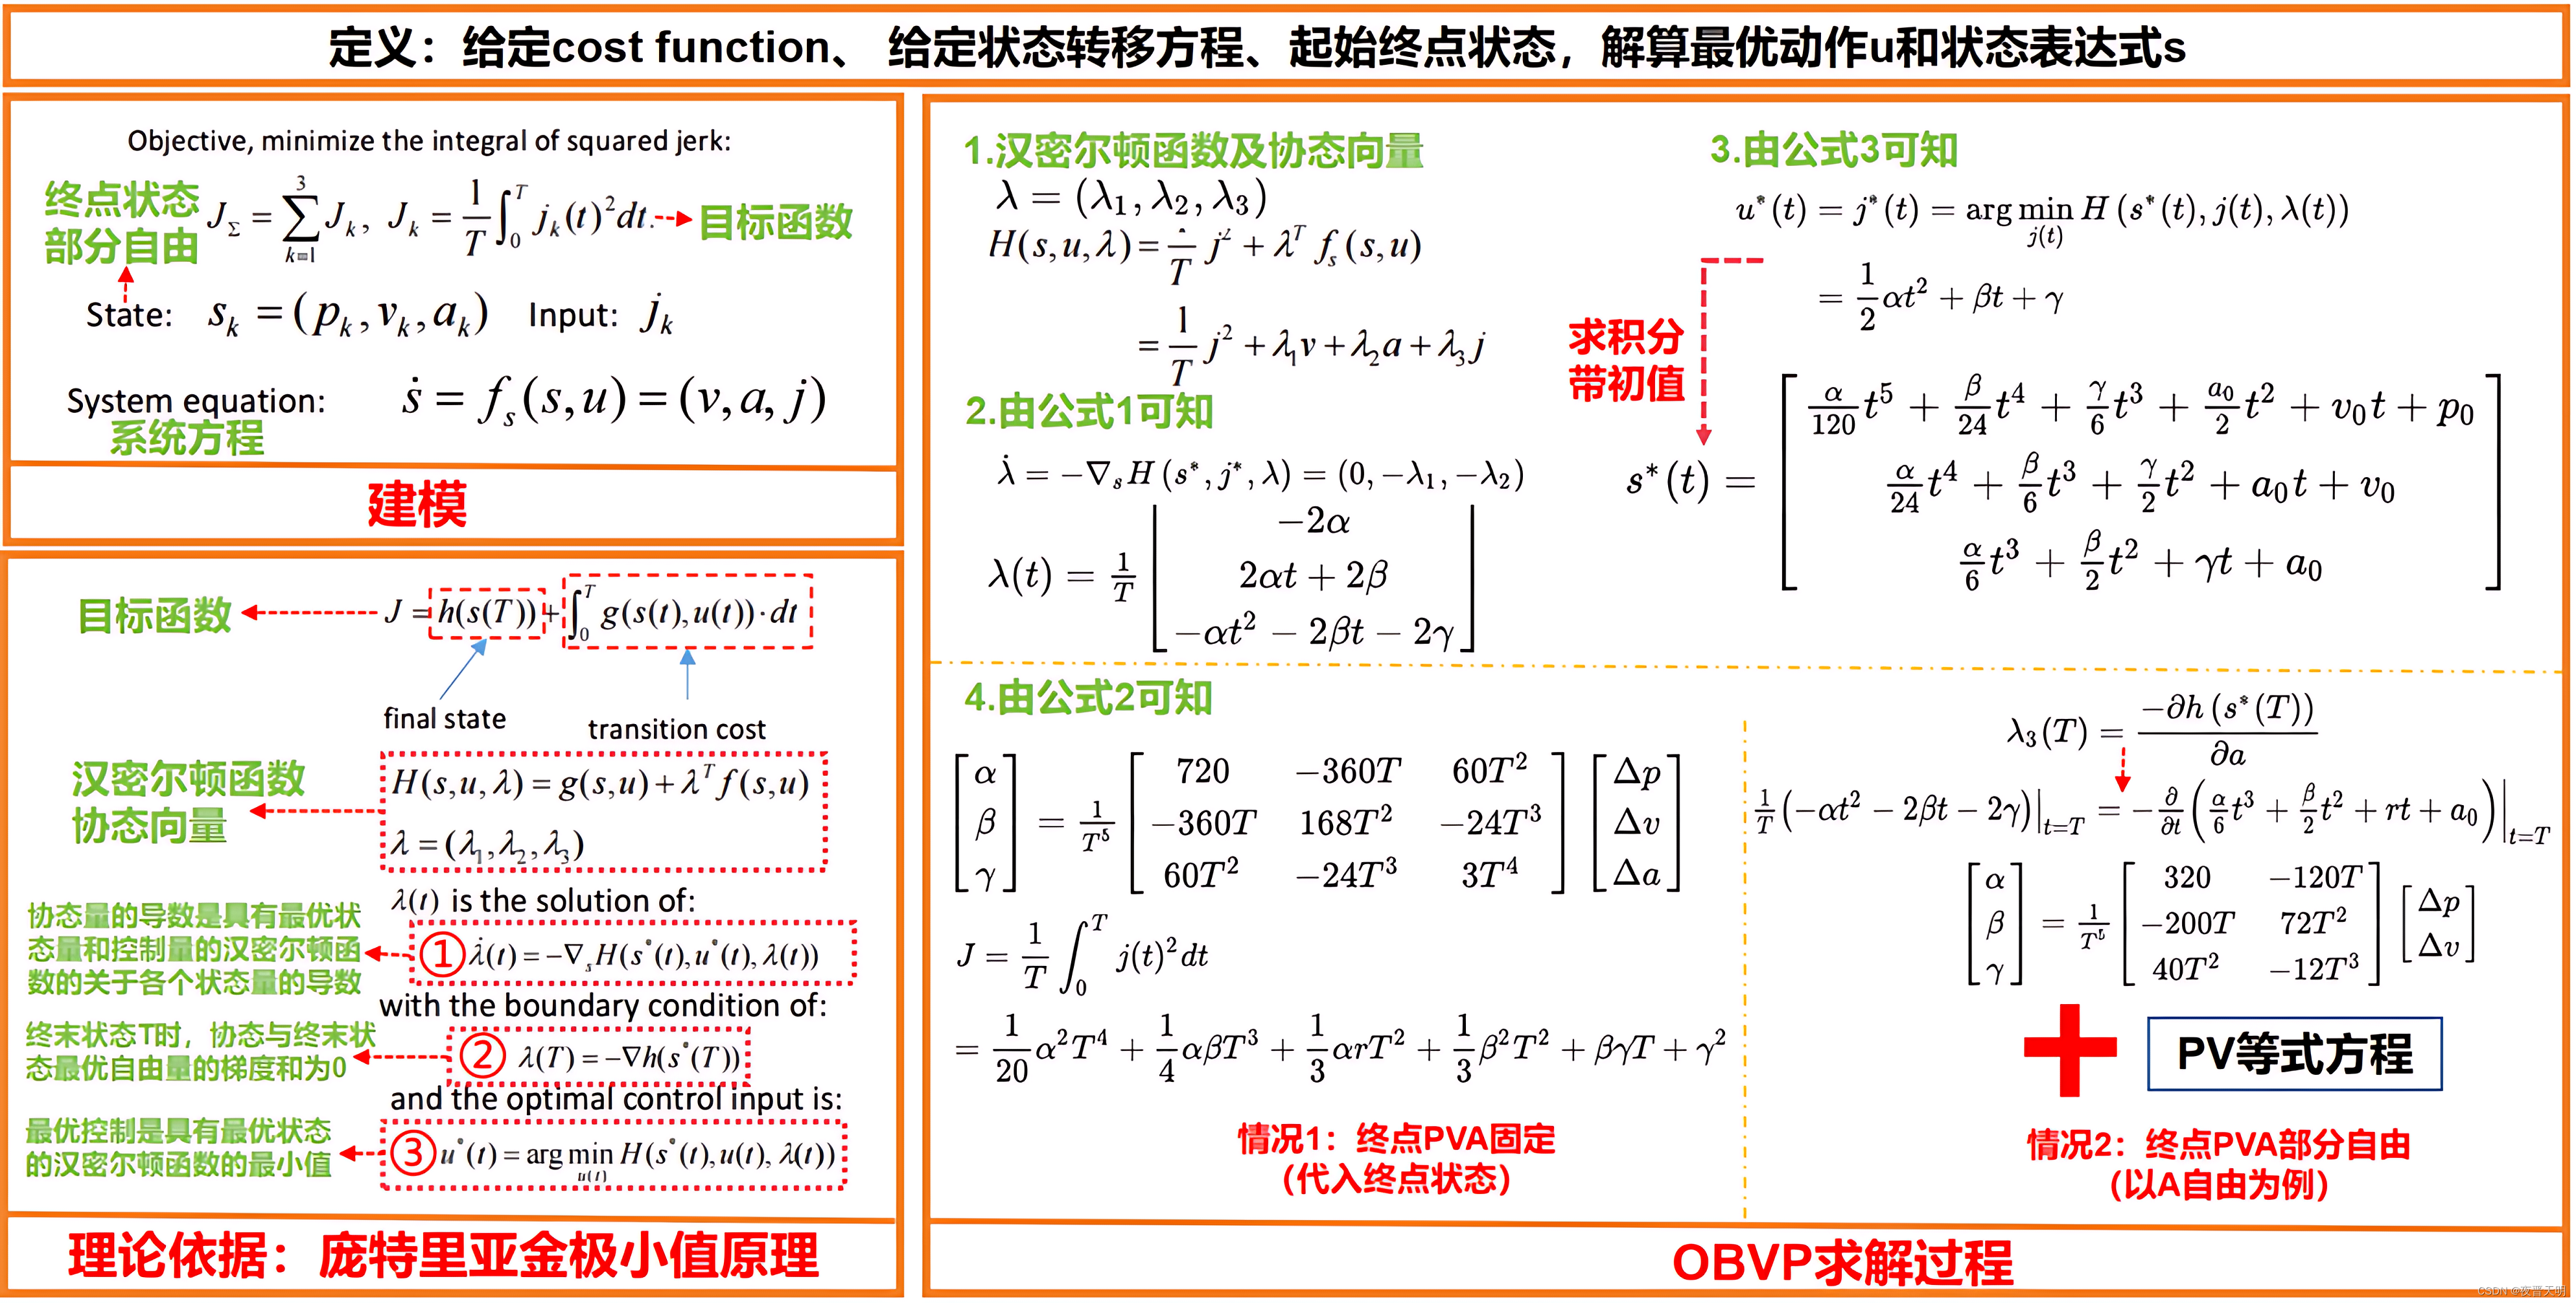
路径规划——两点边值最优OBVP问题
基于庞特里亚金极小值原理求解obvp问题、关乎obvp的概述及参考资料
到底了