- @learun7


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
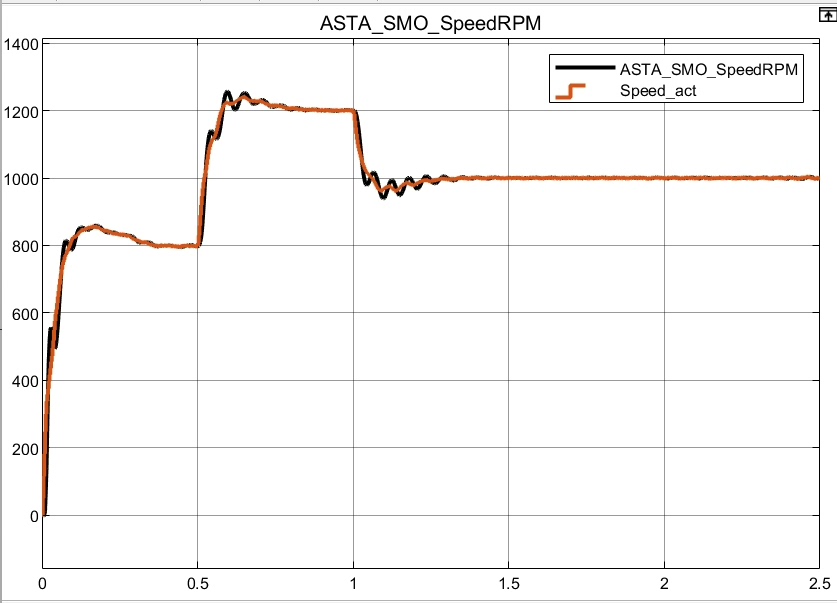
永磁电机改进超螺旋滑模观测器无位置传感器控制STA-SMO能够克服传统SMO的抖振现象,但传统算法收敛时间较长, 且该时间仅与观测器增益系数和系统扰动上界有关. 因此STA-SMO虽然在滑模面附近具有强抗扰能力, 但当系统因扰动而远离滑模面 时, 观 测 器 无 法 迅 速 回 到 滑 模 面 上。因此 采用一种改进的超螺旋滑模观测器永磁同步电机无位置传感器控制,该观测器在传统STA-SMO的基础
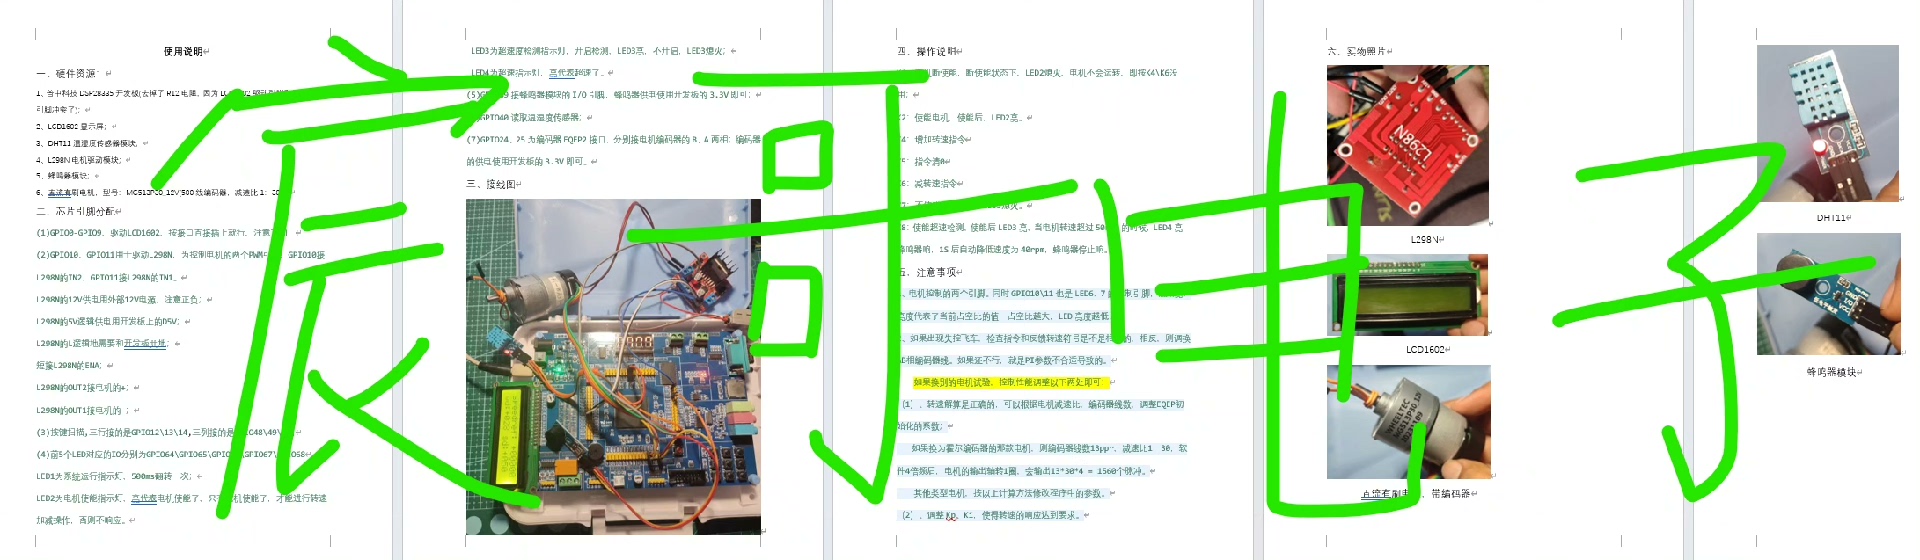
LCD1602用4位模式省IO口,DHT11随便找个GPIO接,矩阵键盘接法最骚——本来8个IO能搞定的矩阵,我偏用跳线帽做了个4x3布局,毕竟要给蜂鸣器和LED留足戏份。调通那天,LCD上温度湿度跟着转速一起跳,键盘按正负切转向,超速就闪灯尖叫,有种赛博朋克配蒸汽机的魔幻感。直流有刷电机转速闭环控制,用普中科技的开发板做的,电机是500线的ab增量编码器,用到了蜂鸣器模块,led,lcd1602
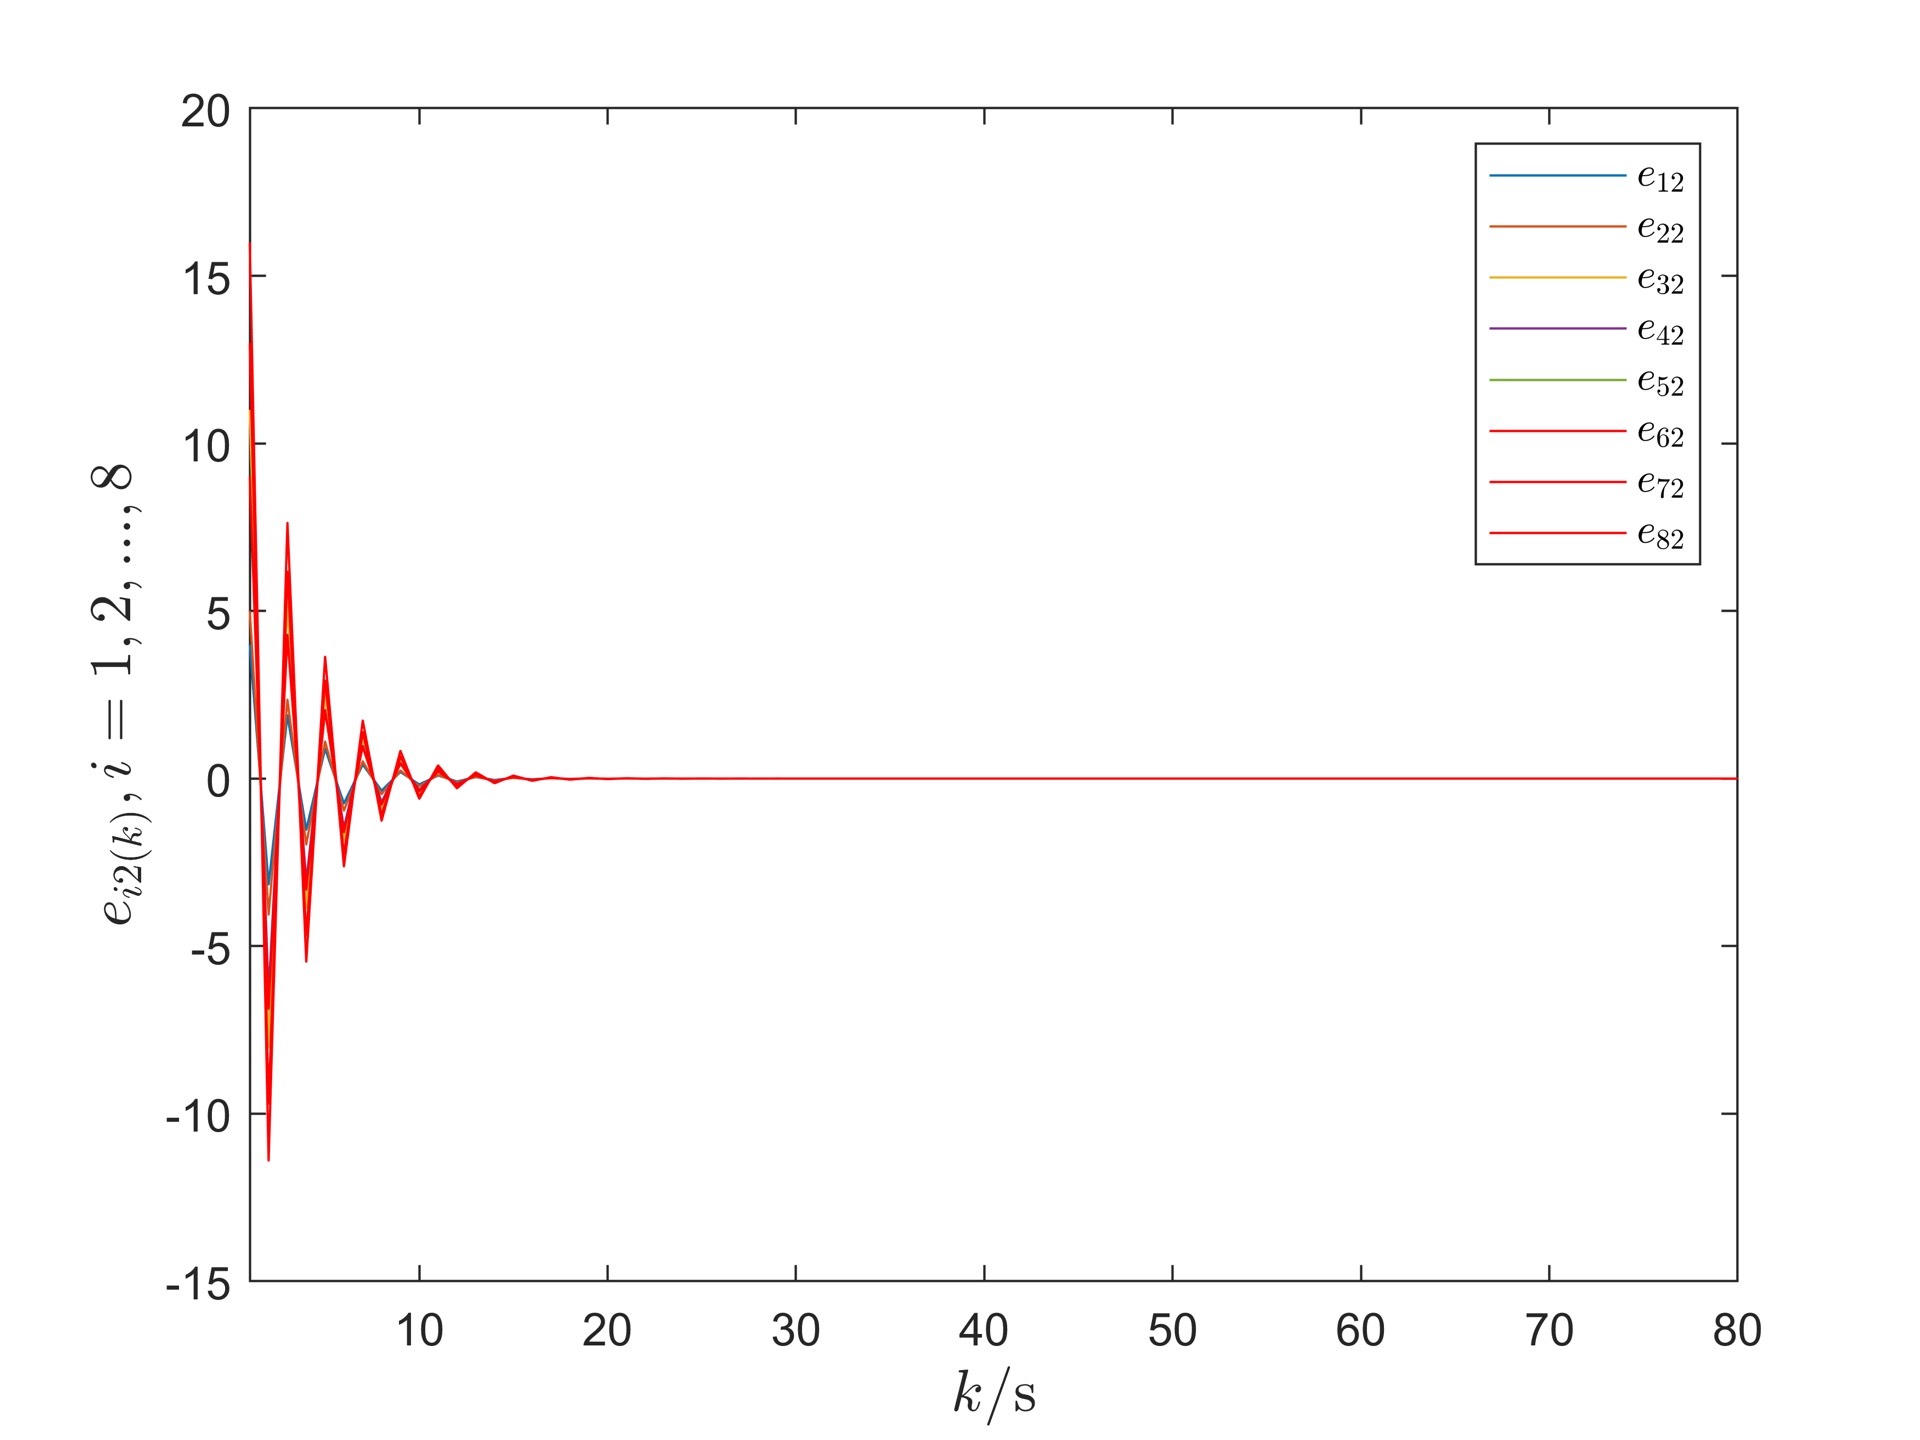
多智能体系统MATLAB仿真如下为间歇控制下的离散多智能体系统编队包含控制第二分量仿真图可接多智能体系统一致性、编队控制、包含控制仿真复现以及相应文章的解读在智能系统的广袤领域中,多智能体系统一直是个闪耀的研究热点。今天咱们就唠唠多智能体系统里的编队包含控制,特别是基于MATLAB仿真的实现。
没有PCB文件确实有点遗憾,但原理图和Keil工程全开源,对想研究无感FOC的朋友来说简直是宝藏。无人机VESC7500,低压伺服keil源码,可以无感,霍尔单馈,正余弦,ABZ等多种反馈信号,是用非线性磁链观测器,高频注入等多种算法于一身,上位机源码,原理图。这段代码实现了磁链观测的核心算法,亮点在于用交叉积直接估算转速,避免了传统锁相环的相位延迟。这个项目最值得学习的地方在于工程实现上的平衡—
最近在Carsim+Simulink联合仿真里搞了套横纵向控制器,实测在双移线工况下横向误差能压到0.2米以内,纵向速度误差控制在±3km/h,虽然离完美还有距离,但已经能看出这两个经典算法的实战能力。自动驾驶横纵向控制,纵向采用pid控制,横向采用mpc控制,根据的是车辆二自由度车辆动力学模型,得到各矩阵之后在S函数里面进行编写,纵向参考百度Apollo纵向双环PID控制算法,横向参考百度Apo
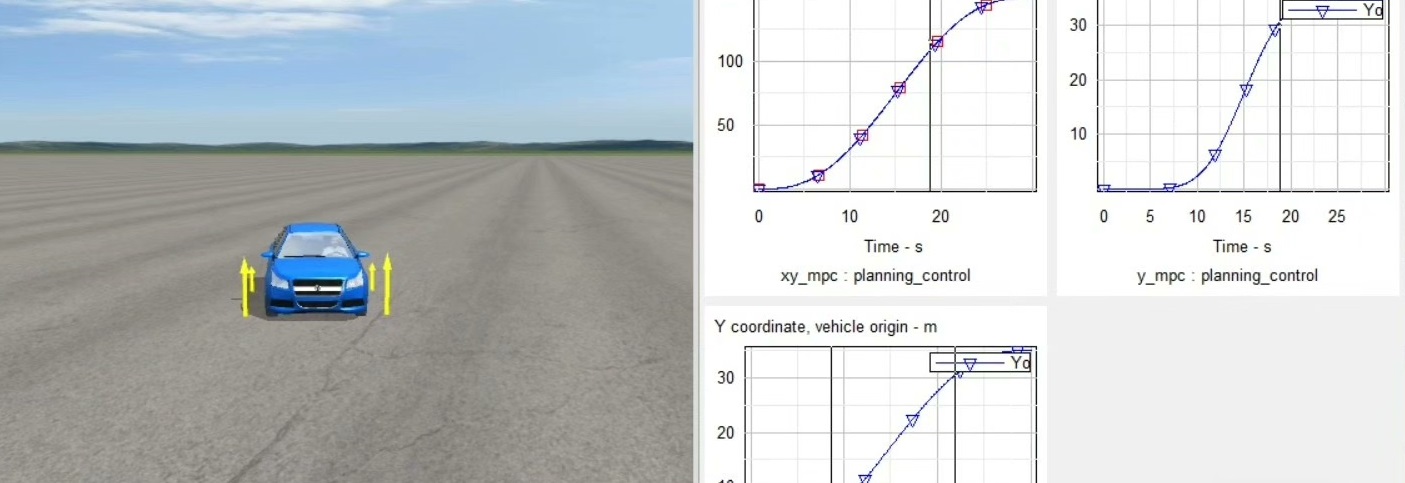
自动驾驶控制-动力学跟踪误差模型LQR算法路径跟踪仿真复现百度apollo的横向控制matlab/simulink和carsim联合仿真,动力学跟踪误差模型实现的前馈 反馈lqr横向控制,可以跟踪双移线,圆形,五次多项式以及各种自定义路径,相比运动学模型车速更高,更实用。跟踪效果完美。有离线计算反馈矩阵K矩阵和在线计算K矩阵两种。可以提供前轮转向/后轮转向/四轮转向三种模型,具体看你需要哪个请指定
基于深度强化学习的混合动力汽车能量管理策略 ,混动汽车能量管理模型,混合动力汽车能量管理1.利用DQN算法控制电池和发动机发电机组的功率分配2.状态量为需求功率和SOC,控制量为EGS功率t913.奖励函数设置为等效油耗和SOC维持4.可以将DQN换成DDPG或者TD3嘿,各位汽车技术爱好者们!今天咱们来聊聊超火的混合动力汽车能量管理。混动汽车可是当下汽车领域的热门,它结合了燃油发动机和电池电机的
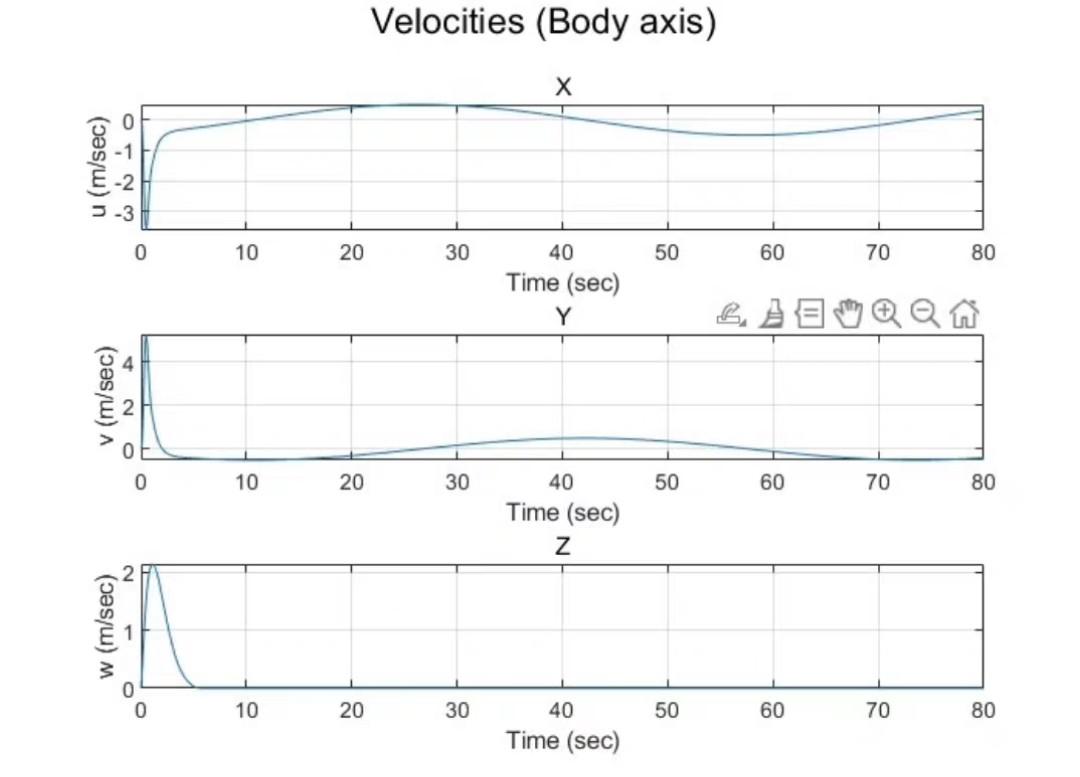
最近在研究四旋翼飞行器(UAV)的轨迹跟踪问题,特别是如何让无人机在保持0航向的情况下,以0.1 rad/sec的角速度在5米高度跟踪一个圆形轨迹。简单来说,就是通过不断预测未来的状态,然后调整当前的控制输入,使得系统能够沿着我们期望的轨迹运动。四旋翼飞行器(UAV)跟随圆形轨迹模型预测控制(MPC)控制器设计 MPC控制器设计,用于无人机在保持0航向的情况下,以0.1 rad/sec的角速度在5
ANPC虚拟同步机(VSG)并网(参数自适应控制),基于ANPC型三电平逆变器的参数自适应控制,采用电压电流双闭环控制,中点电位平衡控制,且实现VSG并网。1.VSG参数自适应2.VSG并网3.提供相关参考文献支持simulink2022以下版本,联系跟我说什么版本,我给转成你需要的版本(默认发2016b)。在分布式能源系统中,虚拟同步机(VSG)技术因其能够模拟传统同步发电机的惯性和阻尼特性,成

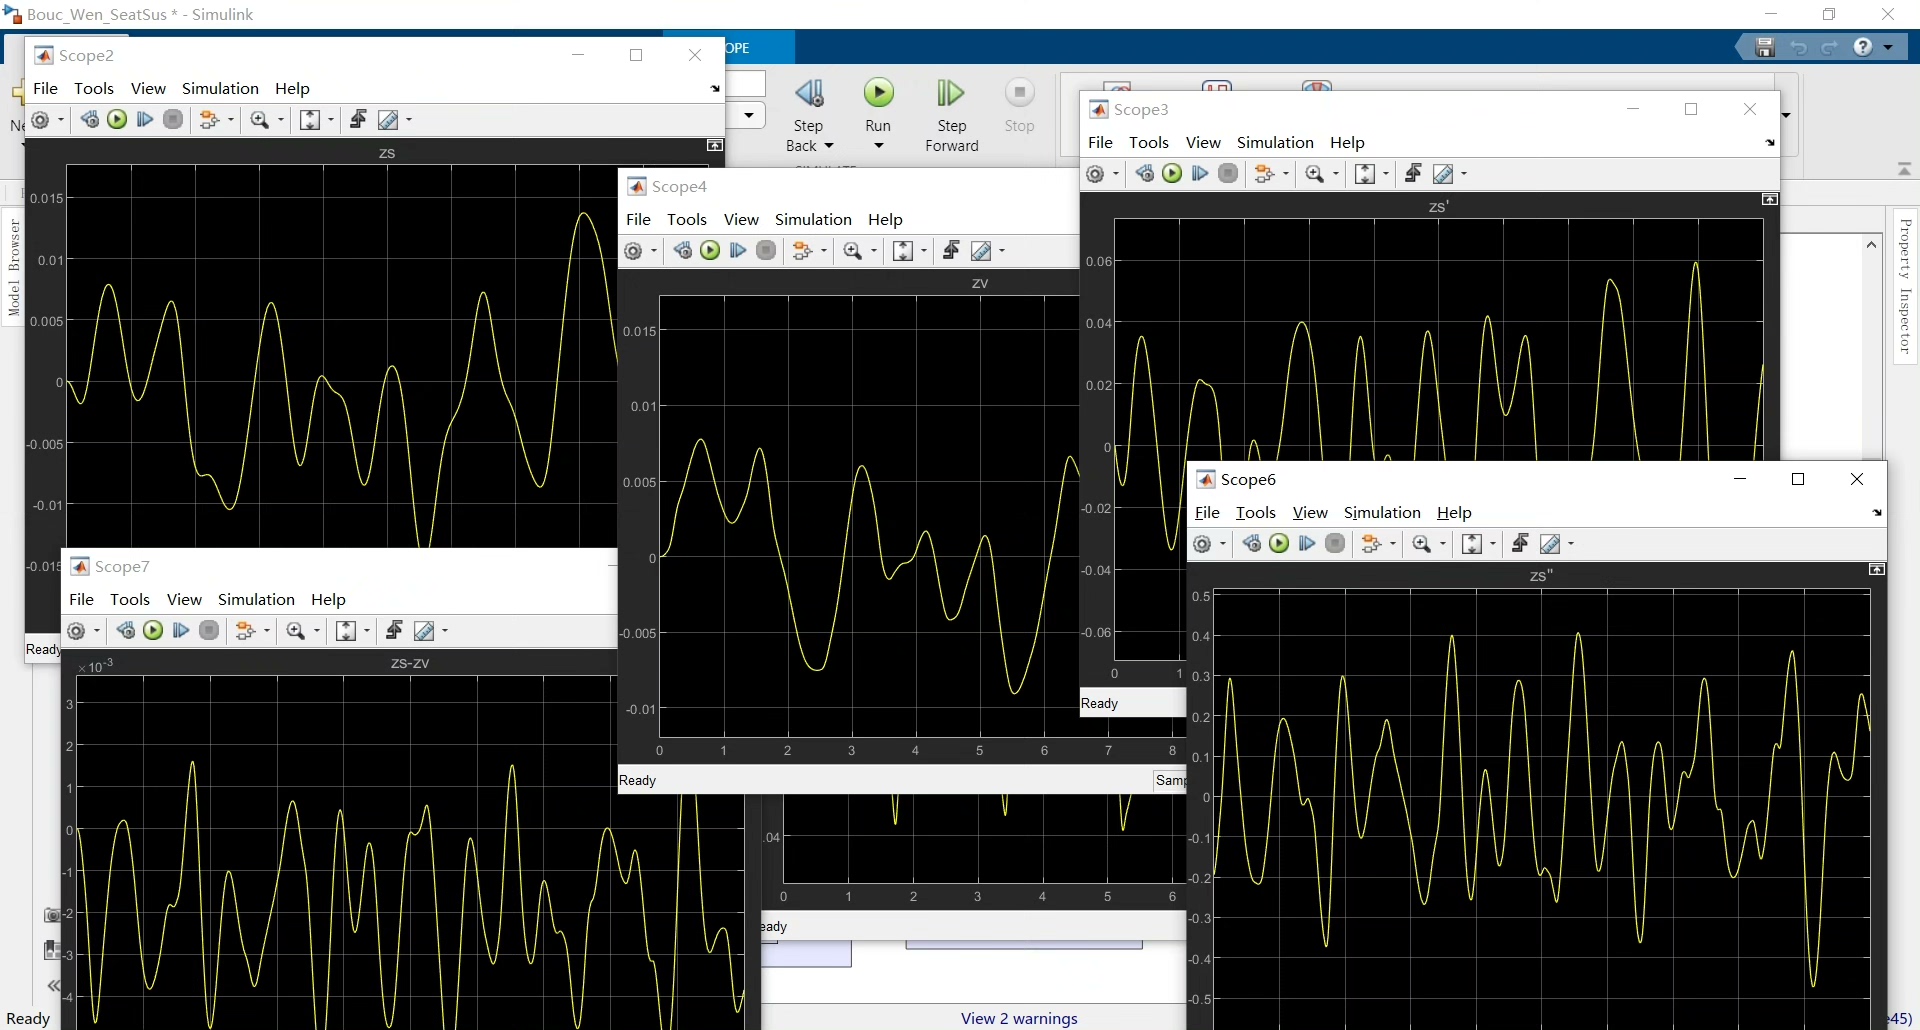
典型的双峰结构会暴露问题——低频段(1-2Hz)对应悬架共振,高频段(4-5Hz)反映座椅系统特性。这时候就该祭出磁流变的变阻尼特性了:通过实时调节线圈电流,让阻尼系数在200-2000Ns/m动态变化,专治各种共振不服。检查相轨迹图发现这是Bouc-Wen模型中gamma参数引发的分岔现象——所以别光顾着调PID,模型参数辨识的活儿也不能偷懒啊!这种规则虽然粗糙,但胜在实时性好。3自由度磁流变座