


- @hulinhulin


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
VUE正则表达式小结

C/C++实现简单的高并发http服务器

利用QT+opencv实现的基于移动最小二乘算法的图像变形,源码已经上传,已通过编译
使用OpenCV C++ 进行简单图像水印去除
OPENCV实现求解单目相机位姿
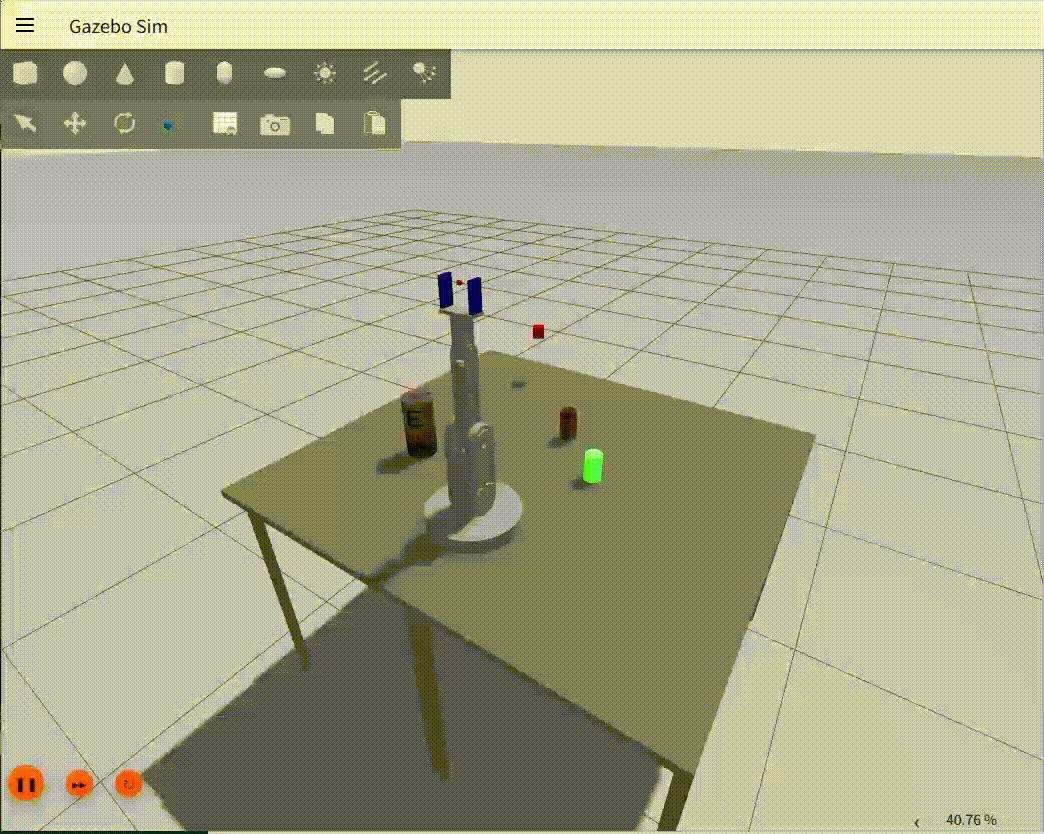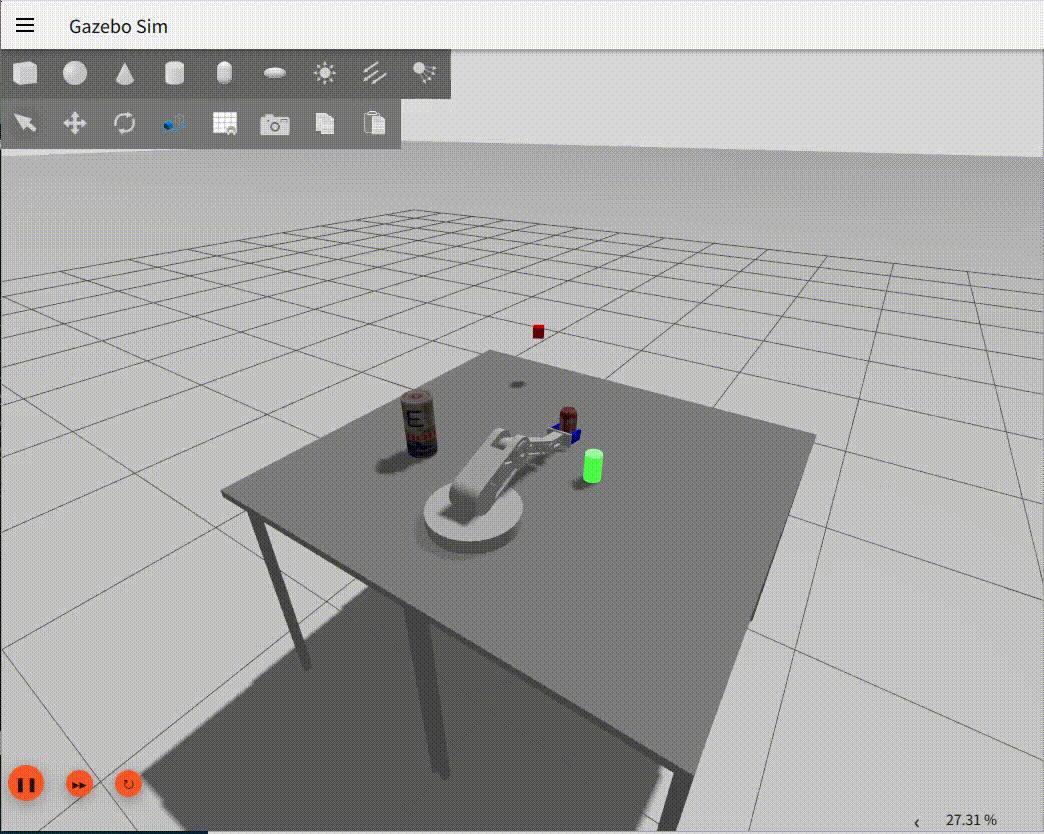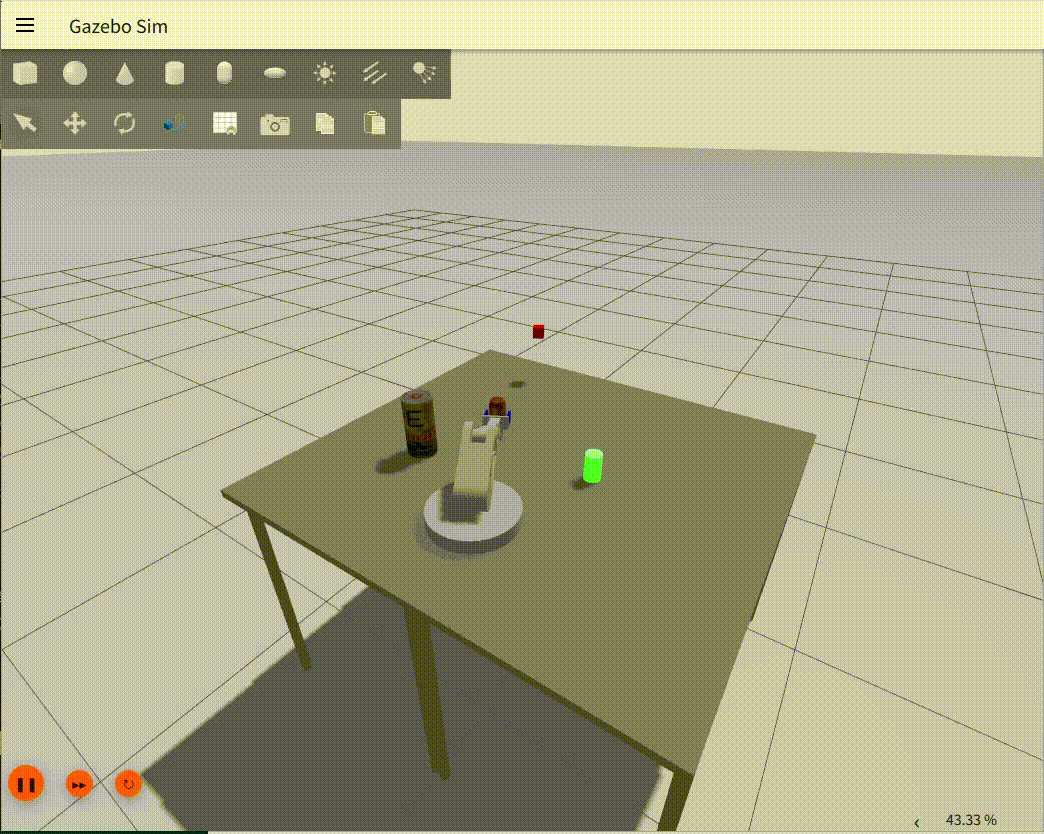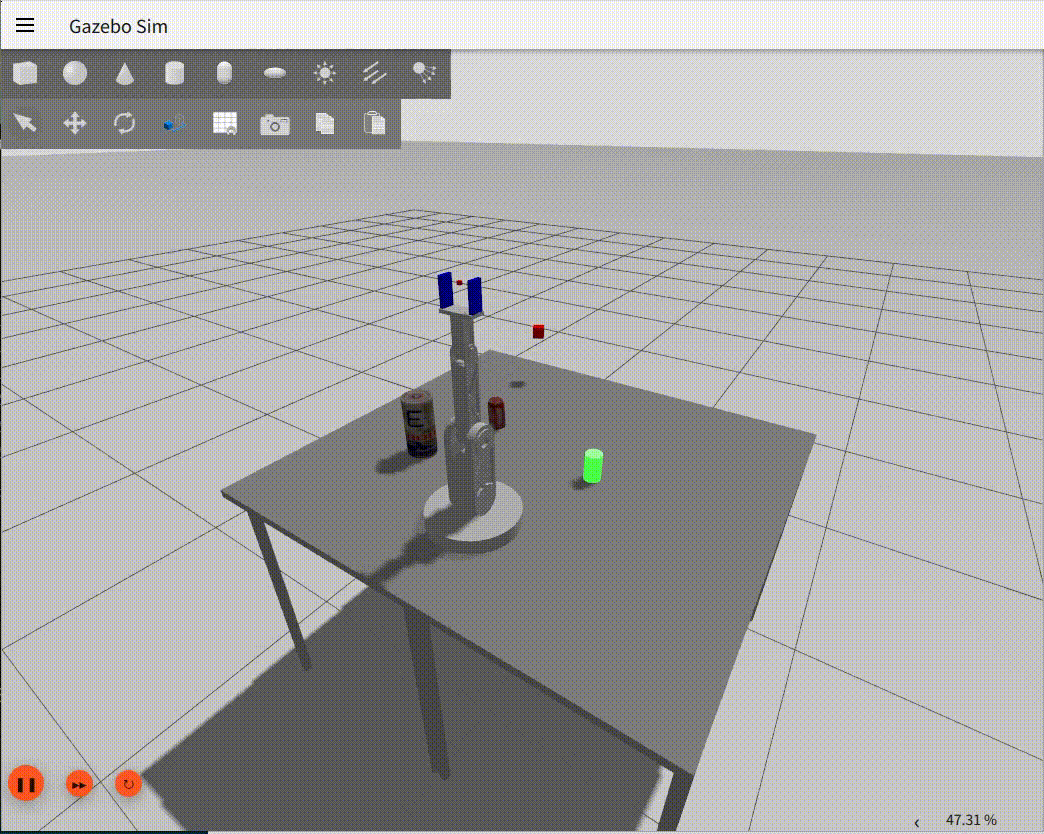
基于ROS2 Jazzy、MoveIt2、OpenCV的四轴机械臂仿真与控制项目,实现了从物体检测到抓取放置的完整流程。项目采用YOLOv8算法进行物体检测,结合深度相机实现3D定位,并通过MoveIt2完成机械臂的运动规划与控制。系统包含物体检测定位、姿态控制和抓取执行三大核心模块,支持Gazebo仿真环境。项目提供了完整的URDF模型、MoveIt配置和启动文件,依赖ROS2 Jazzy、Mo
llama.cpp是一个基于C/C++开发的高效大语言模型推理工具,支持跨平台部署和Docker快速启动,核心功能是在有限的计算资源情况下本地部署使用大模型。本文介绍了通过Docker方式部署llama.cpp的步骤,包括如何下载模型、CPU/GPU配置及启动参数说明。llama.cpp提供Web UI界面和OpenAI兼容API,支持文本和多模态对话,对电脑配置要求不高,完全免费且私密,让普
本文通过对比实验验证了ROS2高级特性(组件容器、生命周期节点、进程内通信)带来的性能提升。测试采用三阶段流水线任务,结果显示优化方案比传统多进程方式内存节省60%、CPU降低70%-86%,端到端延迟最高提升7.8倍。关键发现:1)单进程容器共享运行时大幅减少内存开销;2)进程内零拷贝通信显著降低小消息场景延迟;3)生命周期节点确保启动顺序。建议同机部署的数据流水线优先采用优化方案,但跨机器或需
摘要:本文介绍了一个基于ROS2 Jazzy和Gazebo Harmonic构建的移动机器人仿真项目。项目实现了包含激光雷达、摄像头等传感器的差速驱动机器人模型,通过ros2_control框架进行运动控制。重点阐述了激光雷达的参数配置与Gazebo集成、深度相机设置、以及ROS2与Gazebo的桥接方法。项目实现了SLAM建图(使用slam_toolbox)和自主导航功能(基于Nav2),并展示
摘要: 一种基于ROS2 Jazzy和llama.cpp的VLM推理封装系统(vlm_inference_cpu_isolation),通过CPU核心隔离、实时线程优先级保护和GPU/CPU双模式切换,实现在资源受限平台上的高效多模态推理。系统采用ROS2 Action服务架构,集成llama.cpp的SIMD指令集优化(AVX2/FMA/BMI2),使CPU推理速度提升约10倍。实验表明,GPU