- @gunser


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
避障相机的选型讨论,通常从参数表开始:量程、分辨率、帧率、视场角。但在工程现场,另一个更早、也更难返工的决策往往被跳过——。安装高度、俯仰角和机位一旦定错,覆盖上出现的盲区不是靠算法轻易能补回来的:感知可以做得更聪明,但看不到的地方,算法也无从下手。本文把"安装"从经验判断拆成可核算的几何问题,按顺序给出方法:先算覆盖,再定高度与角度,最后才谈选型。
选的不是参数最高的一台相机,而是与这台车的速度、任务与供电条件最匹配的那一组参数。朗锐创新专注于工业智能视觉、深度相机、空间智能、具身智能技术应用。提供专业硬件定制化服务,帮助客户项目快速实现快速盈利。【备选标题】
朗锐创新专注于工业智能视觉、深度相机、空间智能、具身智能技术应用。提供专业硬件定制化服务,帮助客户项目快速实现快速盈利。
帧率只是输出节奏,端到端延迟才是避障的关键——吞吐管断不断片,延迟管反应鲜不鲜。延迟是逐级累加的总账——曝光、sensor 读出、深度引擎、主控传输,每一级都在追加。未掉帧、每拍跑进 33ms,才算有效 30fps——帧间隙被塞满就生出积压,名义 fps 靠不住时,影像已是旧闻。高速与抓取的误差预算随速度膨胀,对延迟与几何真实极其敏感。压延迟的三板斧:更短曝光、硬件同步、低延迟传输,再加高速场景应
结论:深度相机能否避障,取决于它在真实运行工况下能否同时满足四件事——近场有限盲区内"看得见且来得及"、动态场景整帧几何不扭曲、运行包络内最坏点稠密度够、断供时默认失效导向安全。各路线只能靠场景对齐:室内慢速可走(双投)主动双目,动态与跨玻璃高反相变优先 ToF,追求量产可靠性在 ToF 上精进。功耗与带宽一定要排进总账。踩坑回顾只盯"标称最近距离",没验证该距离上细物可分、且整机安装姿态下真"近
遥操作是具身智能的"数据工厂"。没有它,机器人就只能停留在仿真里"纸上谈兵"。三档硬件各有所长:VR手柄解决"有没有"的问题,主从臂解决"精不精"的问题,数据手套解决"灵不灵"的问题。数据采集只是第一步——清洗、分段、标注、训练,每一步都决定了最终策略的质量。真机数据的规模化采集,是具身智能从实验室走向产业化的关键基础设施。你们觉得遥操作会被全自动数据采集(机器人自主探索)取代吗?还是说人示教永远
三个平移自由度:沿 X 轴、Y 轴、Z 轴的位移三个旋转自由度:绕 X 轴(俯仰/pitch)、绕 Y 轴(偏航/yaw)、绕 Z 轴(横滚/roll)的旋转完整的 6DoF 位姿通常用一个三维位置向量(x, y, z)加上一个旋转表示(四元数、欧拉角或旋转矩阵)来描述。EGO 的坐标系体系是一套精心设计的空间参照系统:世界坐标系提供全局基准,局部坐标系描述自身姿态,VIO 以 30Hz 输出两者
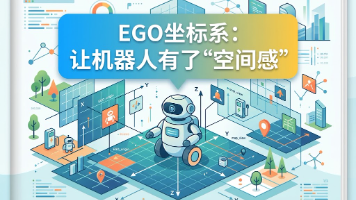
三个平移自由度:沿 X 轴、Y 轴、Z 轴的位移三个旋转自由度:绕 X 轴(俯仰/pitch)、绕 Y 轴(偏航/yaw)、绕 Z 轴(横滚/roll)的旋转完整的 6DoF 位姿通常用一个三维位置向量(x, y, z)加上一个旋转表示(四元数、欧拉角或旋转矩阵)来描述。EGO 的坐标系体系是一套精心设计的空间参照系统:世界坐标系提供全局基准,局部坐标系描述自身姿态,VIO 以 30Hz 输出两者
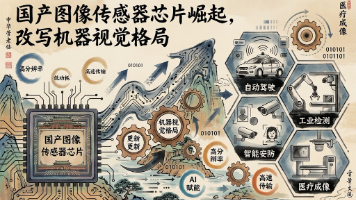
CMOS图像传感器(CMOS Image Sensor,简称CIS),是现代电子设备的"眼睛"。从智能手机、安防摄像头,到智能汽车、工业相机,每颗镜头背后都离不开这颗感光芯片。它将光信号转化为电信号,是机器视觉链路的起点。。索尼占据全球CIS市场近半壁江山,在高端手机和车载领域绝对领先;三星紧随其后,凭借自有晶圆厂在手机CIS领域分庭抗礼;安森美深耕汽车与工业传感,在车规级领域占据重要份额。三者合
摘要: 工业智能化进程中,传统工控设备与云端AI算力难以满足具身智能对边缘实时决策的需求。朗锐智能推出的萝卜派XCM5计算模组(55mm×40mm)通过三大技术革新推动落地: 自研DPU引擎:针对工业视觉优化,实现微秒级预处理与硬件加速推理,算力达10TOPS; 原生ROS2/Ubuntu支持:预装实时系统,开箱即用,缩短开发周期; 多协议ISP定制:兼容MIPI/GMSL等6类工业相机,适配极端