

写文章


- @freesex7


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
从ROS2的bag包中提取出imu、image数据,或者将imu、image数据打包成一个ROS2的bag包
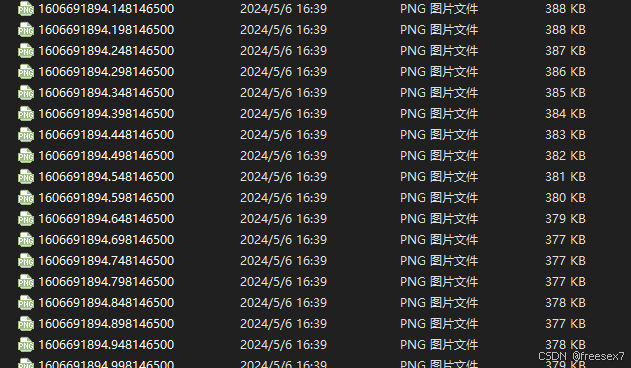
比如要指定的话题名字为"cam0",那么这些图片就要保存在cam0文件夹下面。因为在slam或者双目中是需要两个图片话题,这样就要将左右相机的图片分别保存进两个文件夹中。当你要将图片写进bag包的时候,保存这些图片的文件夹名字。,按照time,ax,ay,az,gx,gy,gz的格式保存就行。从ros2的bag包中提取的数据也会以这样的格式保存。需要安装ROS2和OpenCV。
【在ROS2空间构建microxrcedds_agent报错】
这时候它将从github拉取fastcdr和fastrtps这两个依赖。构建时卡住不动,检查网络,科学上网。根据PX4官网教程在构建uXRCE-DDS中间件的过程中,如下构建过程。

到底了