


- @cnbestx


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
BendLabs 柔性弯曲传感器采用差分电容:两组电容随形变变化做差分输出,信号与角位移线性对应;拉伸、温漂等共模分量被抵消,只测弯曲,柔性弯曲角度传感器读数与路径、半径、拉伸无关。相较电阻式柔性片,官方重复性 0.18°、分辨率 0.016° LSB、寿命 >100 万次;有机硅本体柔软耐弯,差分结构抗电与机械噪声。

Spin Robotics 的拧紧系统由机器人、工具、SpinBridge 与 SpinDashboard 四部分组成。机器人只负责把工具送到孔位并启动程序;工具旋转螺钉,同时测量扭矩、角度与深度;SpinBridge 供电、执行 拧紧程序 并保存结果;Dashboard 负责编程与数据查看。哪一环出问题,边界很清楚。

机器人触觉方面,GelSight Mini 视触觉传感器助力机器人抓取,感知表面特性与摩擦力以适应复杂场景,还可通过分析物体纹理形状实现精确识别,提升物流分拣效率。GelSight Mini视触觉传感器作为一款基于光学触觉传感技术的创新设备,以其高精度、便携性和易用性,成为连接微观世界与智能感知的重要工具。复杂表面的检测一直是传统触觉传感器的难点。GelSight Mini 视触觉传感器的光学成像

对于动作规划,能精准完成动作指令。Kinova 轻型机械臂 Gen3 技术兼容性开放,可使用 matlab 软件进行开发,利用 ROS 驱动程序实现移动操作,同时支持 C++ 和 Python 语言,为开发者提供便利。此外,Kinova 轻型机械臂 Gen3 集成度较高、载荷比合适,占地小、功耗低,适合移动机器人应用,能适应多种复杂环境。Kinova的产品主要为科研、农业、医疗保健、安全、核电、工

Gen 3机械臂以其模块化设计和高精度控制能力而受到认可,而SensONE T15传感器则通过其六轴力矩测量功能,为机械臂提供了实时的力反馈数据。这种对开发者友好的支持,使得机器人技术与力扭矩传感器集成的实现更加高效。为了解决这一问题,Kinova Robotics与BOTA Systems携手合作,共同探索机器人技术与力扭矩传感器集成的创新之路。内置的6自由度IMU增强了其多模态感知能力,使其能

随着科技的不断发展,机器人技术正逐步应用于日常生活,尤其在医疗康复和生活自理领域,为人们提供了切实有效的帮助。Kinova Gen3机器人凭借其轻量级设计和精准控制能力,成为身体残疾人士和康复患者的重要辅助工具。图片来源官网Kinova Gen3是一款轻量级机械臂,适用于多种应用场景。它以轻巧的设计和精准控制能力,成为众多研究项目和实际应用中的理想选择。在辅助技术领域,Gen3机器人展现了显著优势

Kinova轻型机械臂,特别是Gen3型号,因其高精度控制系统和模块化设计,在科研和医疗领域中占据了重要位置。Kinova轻型机械臂凭借其精良的设计和稳定的性能,为用户提供了高效且可靠的解决方案,支持完成各种复杂任务。Kinova轻型机械臂以其先进的技术和多样化的产品线,满足医疗、科研和工业等多个领域的应用需求。它适用于需要精细操作的场景,如工业自动化和基础科研。在工业自动化和基础科研中,Gen2

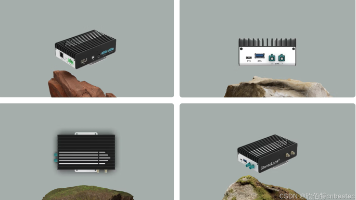
Stereolabs近日推出了ZED Box Mini,这是一款专为视觉AI设计的紧凑型迷你电脑(ECU)。该产品搭载了NVIDIA® Orin™系列处理器,具备强大的AI视觉处理能力,适用于机器人、智能基础设施和工业应用等多种场景。ZED Box Mini以其小巧的体积和高效的性能,为用户提供了一种经济实惠且高效的解决方案,能够满足多种复杂环境下的实时计算机视觉和AI需求。
通过与XELA Robotics、Manus Technology Group B.V.等国际知名企业携手,欣佰特科技将不断拓展在人形机器人与具身智能领域的技术边界,助力相关技术在更多场景落地应用,为人们的生活和工作带来更多便利与改变,为行业持续发展贡献力量。特别值得一提的是,XELA Robotics的创始人兼CEO Alexander Schmitz应欣佰特科技的邀请亲临现场,展示了其公司开发

Kinova轻型机械臂在微创手术中展现了其高精度和灵活性的优势,通过多视图图像采集和3D重建技术,为医生提供了详细的解剖结构模型,从而提高了手术的准确性和安全性。该机械臂采用模块化设计,可根据不同医疗需求进行定制,支持多种传感器和工具的集成,适应性强。其7自由度的设计确保了在复杂手术环境中的灵活操作,而先进的运动控制算法和远程中心运动模式则进一步减少了手术对患者组织的损伤。此外,Kinova机械臂
