


- @changqing1990


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文介绍了控制器如何,同时保持尽可能的灵活性,以避免被严格绑定为“位置(position)”、“速度(velocity)”和“力/力矩(effort)”这三种类型的限制(参见文章首先描述了硬件资源是如何的,然后提供了一种。
雷达和激光雷达是两种基于电磁波/光波反射原理的测距传感器。雷达通过发射无线电波,利用回波时间或频率变化测量目标距离和速度,具有抗干扰强、测速准、成本低的特点,但分辨率较低。激光雷达则发射激光脉冲,通过飞行时间生成高精度3D点云,分辨率高但易受天气影响。两者在自动驾驶、环境感知等领域各有优势:雷达适合远距离测速,激光雷达擅长精细建模。此外,超声波传感器成本低但精度和范围有限,主要用于短距探测。
本文介绍了超声波传感器模块及其在ROS2中的驱动实现方式。超声波传感器(如HC-SR04)通过发射40kHz超声波并测量回波时间来计算距离,量程2cm-4m,精度3mm。文章详细讲解了其工作原理、引脚定义、距离计算方法及速度测量原理,并提出了ROS2驱动设计方案:采用Topic通信模式,定义/ultrasonic/distance(sensor_msgs/Range)和/ultrasonic/ve
(本文分析基于linux3.2.0)关于Uart 和tty的关系,在此不必多谈,总之uart driver 是基于tty实现!下面我们直指主题:一. tty层的架构 关于tty层的架构,这个图是最好的描述: 其中读,写数据必须先通过line discipline,然后通过line discipline将数据分别交付给tty_core层或tty_d
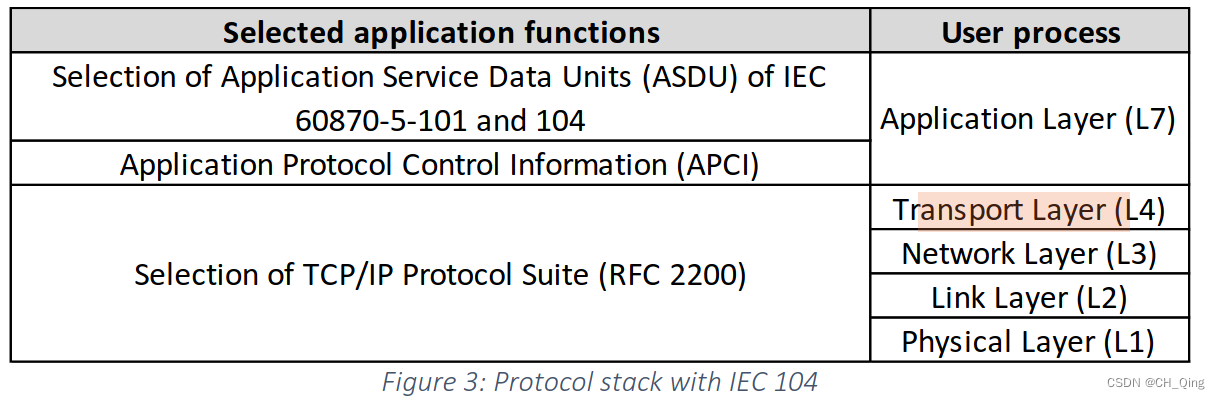
ACPI(应用控制信息,类似于帧头),由一个1byte 的起始字节0x68 + 1 byte ADPU 的长度 + 4 个1 byte控制位域(CF)组成。iec104 基于TCP/IP 传输,是一个应用层协议, 其帧结构被称为 APDU,APDU 一般由 APCI 和 ASDU组成。APDU 被称为应用协议数据单元,
确认源码包, 下载源码包。
1. 先从snap 包讲起ubuntu core 基本上是诸多snap 包堆积起来的一个系统,正如传统的ubuntu 是debian 堆积起来的一样。但不同的是ubuntu core 也是一个snap 包, 甚至 kernel, uboot 也分别是一个snap 包。因此,就让我们先 了解下snap 包 是个甚么东东吧。1.1 什么是snap ?A snap :is a s...
摘要: ROS2驱动开发中是否使用ros2_control的Manager取决于设计目标和复杂度: 简单驱动(如独立传感器/单电机)直接通过topic/service通信,无需Manager,开发快但扩展性差(如MotorDriverROSWrapper)。 复杂系统(多设备协调,如机械臂/底盘)需Manager(如ros2_control)统一调度硬件接口,支持实时控制与动态加载,但开发复杂度高
摘要:本文介绍了如何为硬件驱动创建ROS Wrapper,实现与ROS系统的对接。文章首先解释了ROS Wrapper的概念,即通过封装非ROS代码创建ROS接口的节点,并分析了使用Wrapper的优势。接着详细说明了驱动开发应保持独立于ROS的重要性,并展示了基础Wrapper的实现方法:初始化节点、管理驱动生命周期。最后,文章提供了具体示例(虚拟电机控制),演示如何通过ROS参数、话题、服务等
URDF是ROS专用的机器人描述文件格式,采用XML格式定义机器人的几何形状(连杆尺寸和形状)、组织结构(关节连接方式)、传感器位置等信息。它包含视觉显示、惯性及碰撞检测所需数据,为仿真、TF2坐标系转换和传感器集成提供统一框架。URDF本质上是描述机器人骨架结构、外壳和关节关系的核心文件,类似于Linux设备树,是ROS机器人系统的基础建模工具。