- @best_xo


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
脉宽调制(Pulse-Width Modulation,PWM)是利用微处理器的数字输出,来对模拟电路进行控制的一种非常有效的技术,通过对一系列脉冲的宽度进行调制,来等效的获得所需要的波形(含形状和幅值),即通过改变导通时间占总时间的比例,也就是占空比,达到调整电压和频率的目的。广泛应用在从测量、通信到功率控制与变换的许多领域中,用于调压调频,最突出的是针对各种类型的电机应用。
用户可以在用户文件中重新定义一个同名函数,最终编译器编译的时候,会选择用户定义的函数,如果用户没有重新定义这个函数,那么编译器就会执行__weak声明的函数,并且编译器不会报错。那么我们需要在用户文件(main.c)中,自己再定义一个一模一样的函数,只是我们自己定义的函数,不需要指明是弱函数。在stm32f1xx hal_gpio.c 文件HAL_GPIO_Init()函数中,进行配置外部中断,这
单片机中的定时器主要用于控制时间,比如延时、定时等等。而计数器则主要用于统计事件或的数量。通过控制定时器和计数器的中断、清零等操作,我们可以完成各种复杂的定时、计数等操作,实现更加的。单片机的定时器一般由计数器、、基准时钟等部分组成。在使用定时器之前需要对定时器进行初始化设置,通常包括预分频、计数器值、启动定时器等步骤。在运行时,单片机通过定时器的计数达到一定值后触发中断,并执行相应的程序。
USART也叫通用同步/异步串行接收/发送器。USART是一个全双工通用同步/异步串行收发模块,该接口是一个高度灵活的串行通信设备。和UART(通用异步收发器)一样也是一种通用串行接口。而。
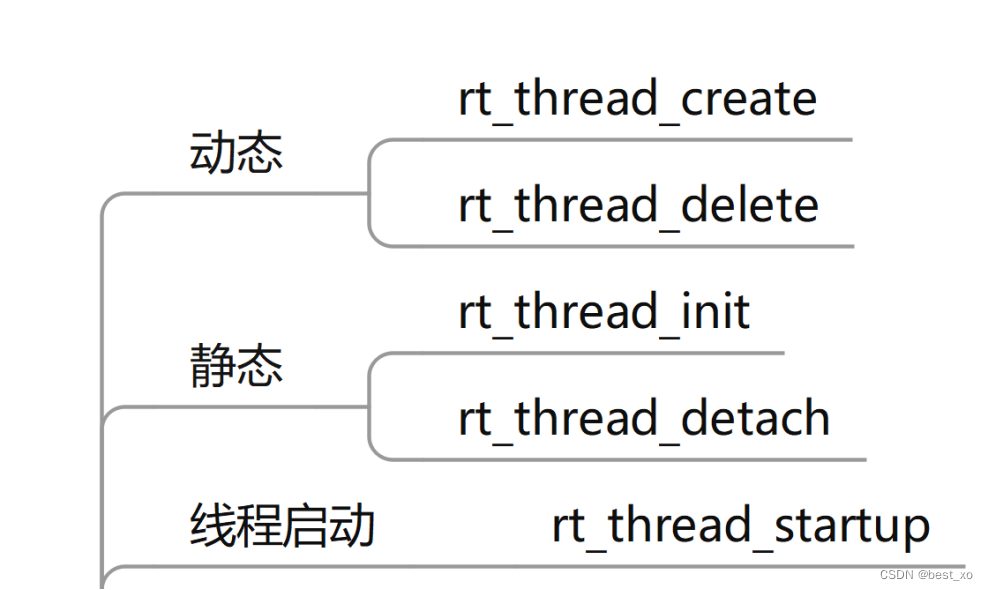
通过学习总结在我们以前使用51、32单片机中只有while(1)这一个主线程(所谓的裸机),在接触是实时操作系统后,我们可以创建多个线程,使单片机可以实现同时执行多任务。1.动态线程删除和静态删除用法一样(个人理解,如果有误,请各位大神指点)所以我只是使用了动态线程删除,我在线程2中执行操作删除线程1,之前在线程1里面试过删除线程1,不成功,会报错(搞不明白!(2)参数2 线程的函数指针 线程所要