- @ZhangRelay


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
预计2分钟完成,现在已经完成,具体时间和电脑配置相关,电脑强悍的话也就半分钟不到。选择版本需要和已经配置好的版本一致,直接将配置好的安装文件复制到对应文件夹即可。以上是Arduino IDE配置其他开发板下载速度慢的解决方法,希望对您有帮助。Linux环境Arduino IDE中配置ATOM S3。没有配置,不支持M5Stack(ESP32)各类开发版。全部拷贝完成后,再点击安装,这样速度可以起飞

Ubuntu 18.04 LTS (Bionic Beaver) 即将发布,最新资讯链接。下载并使用Ubuntu 18.04 LTS:https://www.ubuntu.com/download/desktop全部正式发行版Ubuntu下载链接:http://releases.ubuntu.com/对应课程博客内容也将进行调整和改版,新增(ROS Melodic Morenia)相关内容。课程讲
Octave与MATLAB完全兼容,免安装使用方便。注册和非注册功能会有不同,如下:未注册,功能简洁:注册后,功能全面:心动不如行动,赶快试试看~附录:Octave Online: Free Interface compatible with MATLAB官方网址答疑部分:留言提问请参考文档:Simple File I/OThe save and l...
Docker是开源的应用容器引擎。若想简单了解一下,可以参考百度百科词条Docker。好像只支持64位系统。Docker官网:https://www.docker.com/Docker — 从入门到实践:https://yeasy.gitbooks.io/docker_practice/content/Pdf版下载:http://download.csdn.net/detail/zhangrela
结合智能化工具学习教材,尤其针对晦涩内容,可通过针对性交互实现高效突破。以Arduino Mega 2560为例,利用其4路硬件串口、54个数字引脚与16路模拟输入等丰富资源,可构建多设备协同实验环境。通过智能编程工具(如IDE、仿真软件)实时调试代码、可视化信号波形,将抽象原理具象化。例如,用Serial1/2/3并行连接蓝牙、GPS、WiFi模块,避免冲突,提升系统级理解。智能化工具辅助下,复
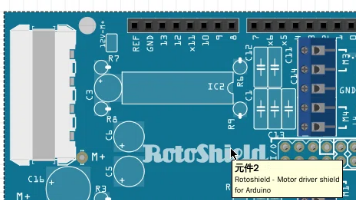
本文基于Wokwi仿真平台,系统梳理了从Arduino MEGA到ESP32的嵌入式开发入门路径。通过“理论—仿真—实物”三步法,以blink_mega、led_bar_pot_mega等项目打基础,掌握数字/模拟I/O与串口通信;进阶至DHT、MQ2传感器应用;再转向ESP32的WiFi、MQTT及WS2812灯带控制,实现IoT与复杂时序编程;最终结合步进电机与舵机项目,深入理解电气控制逻辑。

基于ESP32与WS2812B LED矩阵的彩虹动态效果仿真项目,采用FastLED库实现。硬件连接为ESP32 GPIO 18驱动矩阵,需注意供电与电平匹配。软件通过HSV色彩模型结合时间与坐标计算色相,生成对角线、中心扩散彩虹及极光波浪等动态效果。代码在Wokwi平台运行稳定,支持多动画叠加,帧率可控,适用于全彩矩阵可视化展示。

该双机械臂协同拼字方案本质为仿真演示级理想设计,不具备工程落地可行性。其核心问题在于:仿真假设过载(忽略物理误差、传感器噪声、控制延迟);ROS生态割裂(未指定版本、驱动、规划器兼容性);工程鲁棒性缺失(无异常处理、安全约束、启动逻辑);协同逻辑浅层(缺乏时序同步、状态机、通信可靠性);隐性经验空白(无硬件参数绑定、排错路径、验证标准)。方案仅呈现“假大空”的显性流程,忽视真实机器人80%的工程实
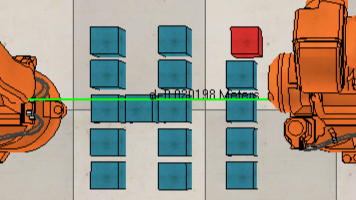
该实验调试时间为2026年9月21日11:05(Webots+ROS2联调)和11:12(ABB机械臂MoveIt路径规划),两次操作相隔约7分钟。时间依据来自系统窗口显示与ROS日志的Unix时间戳转换,均指向同一日期。机器人系统依赖外部时钟源(如硬件RTC或仿真器),并非自主“感知”时间,而是通过统一基准打上时间戳,用于时序对齐与系统协同。
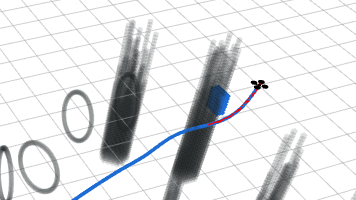
基于3D点云与体素占用栅格的机器人导航方案:采用3D激光雷达或深度相机获取环境点云,通过PCL进行地面滤除与降采样,利用VoxelGrid生成3D体素占用栅格(蓝色块),投影至2D代价地图。结合AMCL定位与静态地图,使用move_base导航栈,全局规划器生成蓝色路径,局部规划器(如DWA)依据实时体素障碍物生成红色轨迹,输出速度指令驱动底盘。关键参数包括体素分辨率、障碍物高度过滤范围及速度限幅