- @Robotway


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
基于中国社会老龄化带来的市场需求,结合市面上助老轮椅功能简单、难以解决现实痛点的问题分析,本团队设计了一款智能助老轮椅,其功能多样,拥有遥控、语音、手势多种控制方式,对用户更加友好,同时注重安全问题。

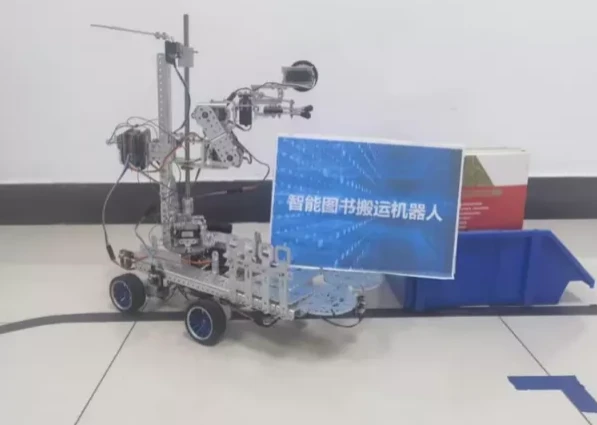
为减轻工作人员的劳动量、提高效率及缩短图书的提取时间,本团队提出设计一个智能图书搬运机器人。本设计的主要任务是成功完成要用于完成图书的提取、搬运工作。因此要求机器人具有行走、自动识别图书类别、并将图书从书架上准确提取的功能。同时机器人应考虑到在人流量大场所中工作的安全稳定以及图书馆中作业的安静运行等特性。
基于Arduino的智能晾晒收纳控制系统设计的一套全新的衣物晾晒收纳控制系统,帮助人们晾晒衣服的同时,免除人们收纳存放衣服的繁琐劳动,可以自行将衣物收纳叠放存储起来,从而在生活中解决人们不必要的劳动。该系统主要由机械支架,电机传 动及控制等部分组成。整个控制系统简单便利,便于人们日常的使用维护,同时满足人们的日常需求。

本文示例将实现4自由度并联机器狗下蹲的功能。

2自由度串联仿生腿的主要运动方式为:舵机1实现腿部前后摆动,舵机2实现腿部的上下抬伸。其中抬伸通过一个平行四连杆ABCD作为传动结构以增加腿部的行程和增强腿部运动的稳定性。

本文示例将实现8自由度并联腿机器狗保持姿态平衡的功能,当机器狗在一个平台上原地站立,平台发生倾斜时,机器狗能够自动调整姿态,保证背部水平。

本项目将利用多个BLE4.0蓝牙模块,配合主控板、OLED显示屏等,构建一个无线定位系统。本项目的系统构成为:3个信号塔,1个中控台,2个被定位的目标。

2自由度并联关节模组的主要运动方式为用舵机带动连杆摆动。

② 使用“ESP8266调试工具”将与主控板连接的WiFi模块设置为Statino模式,按照下面方法连接ESP8266模块和BigFish主控板,OLED显示屏使用四芯输入排线与BigFish进行连接。① 使用文末资料中的“ESP8266调试工具”将三个模块设置为AP模式,并记录其NAME,用于存储在程序中,按照下面方法连接ESP8266模块和Basra主控板。④ 将不同模块按照三点定位摆放开(在

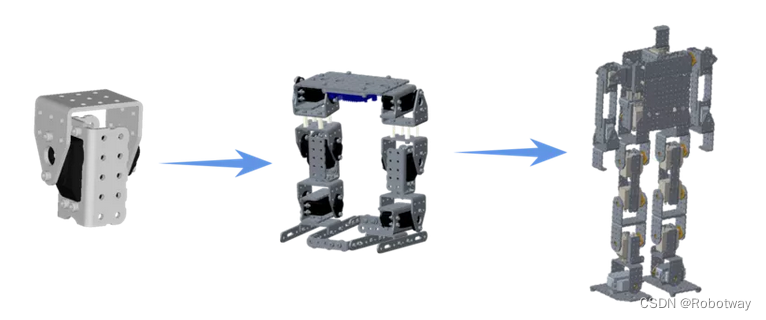
本文示例将实现17自由度人形机器人行走的功能。该项目利用探索者平台制作,其驱动系统采用伺服电机。