- @QQ27699885


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
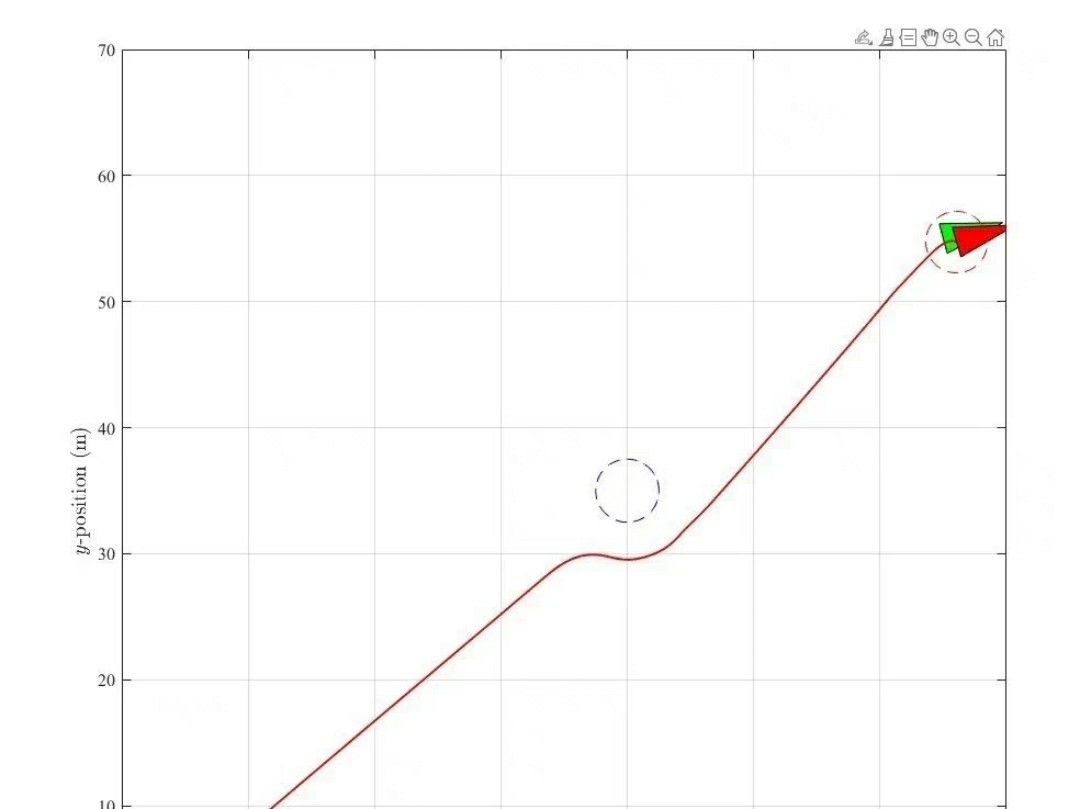
直接把我折腾好的参数配置文件甩进CarSim,Simulink那边模型加载就能跑,实测视频里能看到车辆嗖的一下完成换道超车,整个过程稳如老狗。视频里那蓝色轨迹线跟刀切的一样直,跟旁边那辆慢车擦肩而过的时候,最近距离控制在0.8米左右——别紧张,这在国标里算合格水平。先说说联合仿真这茬。CarSim里设置车辆动力学参数的时候,重点注意轮胎模型选MF轮胎,悬架刚度系数建议用默认值别乱动。CarSim与
使用MATLAB完成基于A*算法的无人机三维路径规划代码(单独环境创建代码80,打包所有规划及改进代码280),背景是四旋翼的城市物流无人机。做了拐弯次数改进,程序运行计时,路线远离障碍物等改进,垂直升降等,在当今城市物流领域,四旋翼无人机因其灵活性和适应性,正逐渐崭露头角。而高效的路径规划对于其执行任务的效率和安全性至关重要。本文将分享如何使用MATLAB实现基于A*算法的四旋翼城市物流无人机三
这些方法没有绝对优劣,比如遇到同时存在脉冲和窄带干扰的情况,可以先用限幅法预处理,再用频域自适应二次滤波。代码里的参数(比如K值、滑动窗口大小)得多调参,仿真时建议用北斗实测数据加人工干扰验证效果。Matlab 北斗抗脉冲和窄带干扰仿真验证,包括脉冲限幅和脉冲置零法抑制脉冲干扰,K值法,一阶矩法,中值门限法,频域自适应门限法抑制窄带干扰。这方法简单粗暴,但会保留部分脉冲信息。中位数替代均值后,抗脉
电机控制这玩意儿玩的就是对动态的精准拿捏。今天咱们聊点实战干货——拿Matlab脚本硬刚三相永磁同步电机的MPC+ESO控制。跑起来后看这波形,跟用了美颜相机似的——谐波含量直降40%,突加负载时转速波动不到2%。这效果,够在实验室吹三个月了。这堆beta参数就是ESO的命门,调得好观测器跟装了透视眼似的。注意看第三行那个1.5,那是电机参数换算来的,别随便改,会出人命的(指烧板子)。注意看最后一
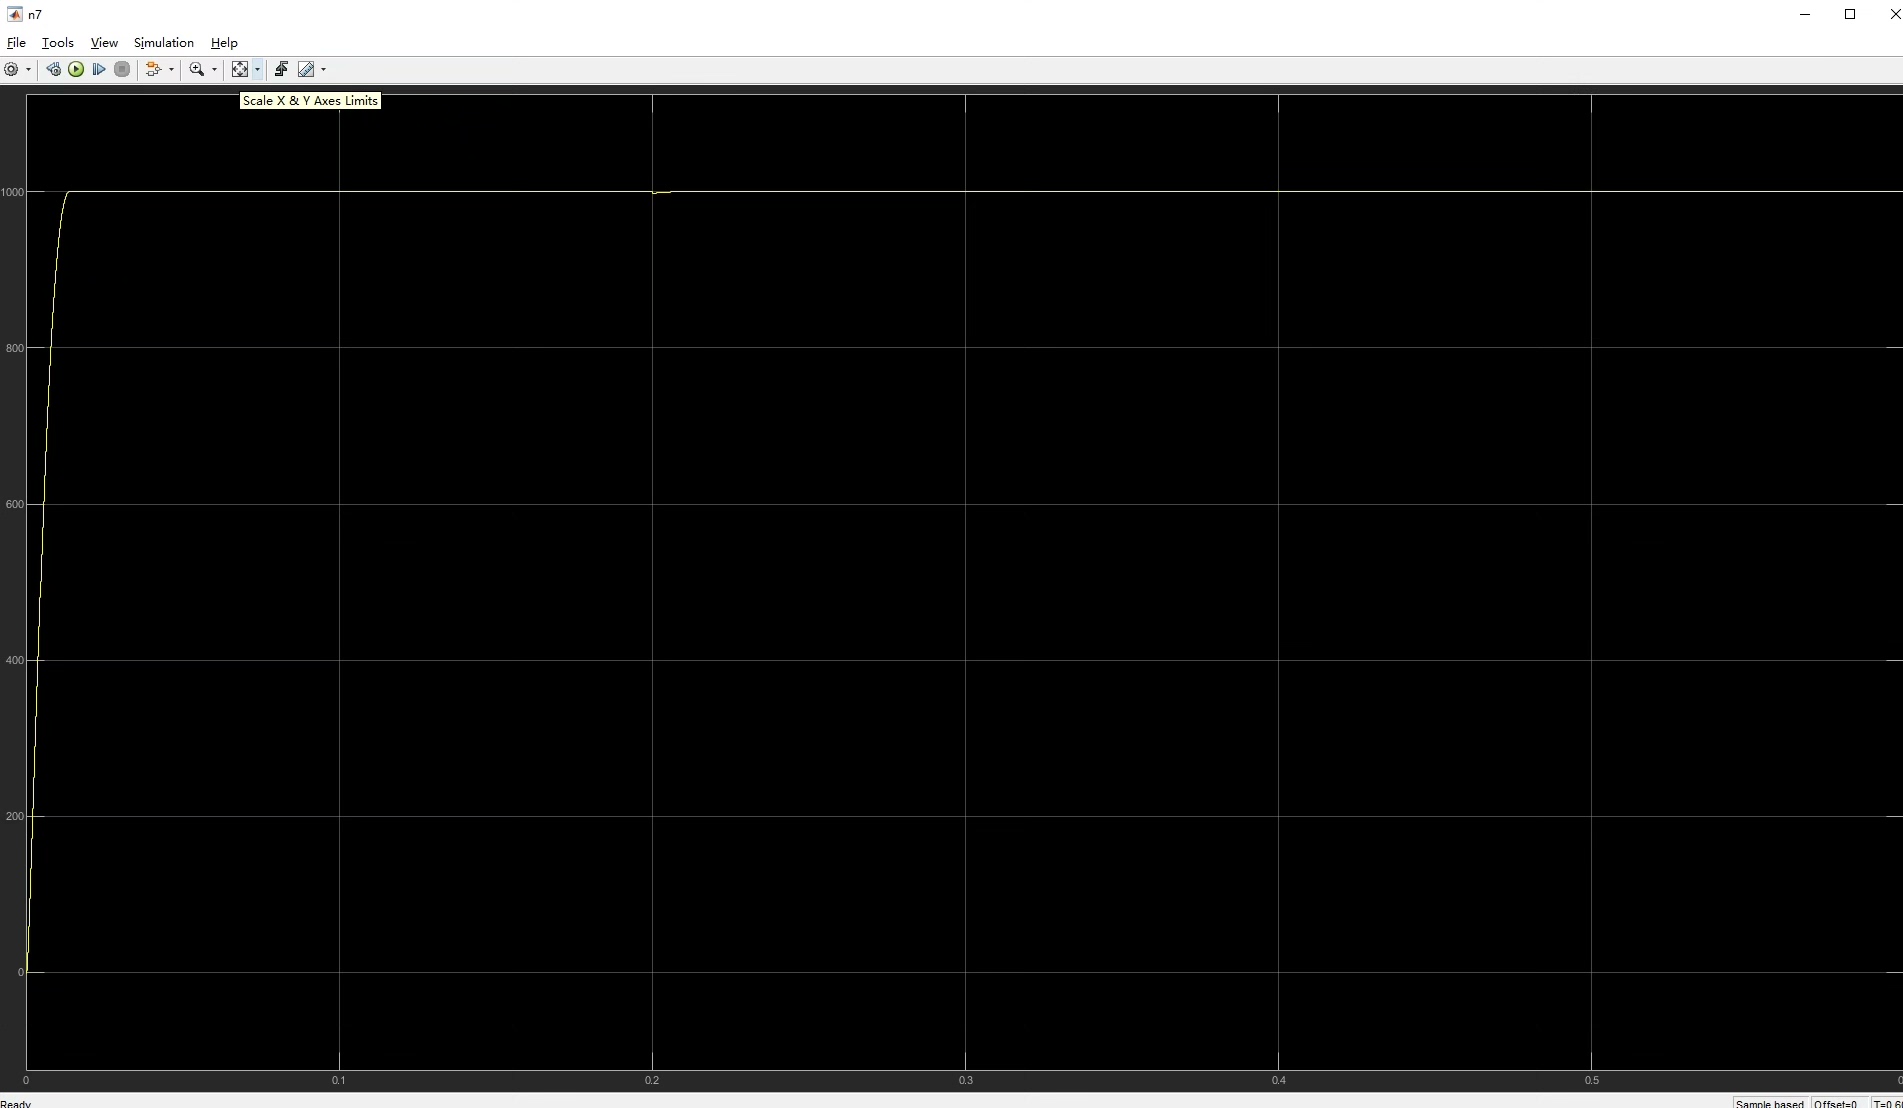
3在摆杆处于自然下垂状态下,外力拉起摆杆至接近 165°位置,外力撤除同时,启动控制旋转臂使摆杆保持倒立状态时间不少于 5s;期间旋转臂的转动角度不大于 90°。1. 摆杆从处于自然下垂状态(摆角 0°)开始,驱动电机带动旋转臂作往复旋转使摆杆摆动,并尽快使摆角达到或超过-60°~ +60°;1.从摆杆处于自然下垂状态开始,控制旋转臂作往复旋转运动,尽快使摆杆摆起倒立,保持倒立状态时间不少于 10
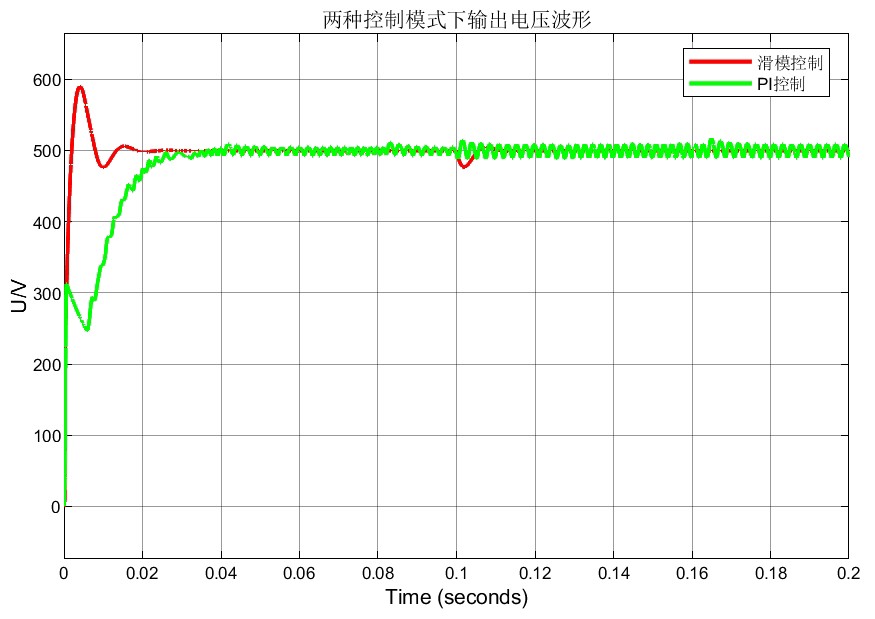
实测中发现,当负载电阻突然从100Ω跳变到50Ω时,滑模控制的恢复时间比PI快23ms,且没有出现PI特有的"电压凹陷"现象。实测波形显示,滑模控制在启动阶段的表现更像猎豹——快速突进到目标电压附近,然后通过高频切换实现精准锁定。当故意让电感值漂移±30%时,滑模控制的电压调整率始终保持在1%以内,验证了其模型不敏感的特性。在输入电压Vin波动±20%的测试案例中,PI控制的输出电压纹波是滑模控制
想象一下,车辆在行驶过程中,前方突然出现障碍物。这时,车辆必须迅速做出反应,通过紧急转向避障来避免碰撞。这就需要横纵向联合控制发挥作用。横向控制决定车辆的转向,让它能够沿着规划好的路径避开障碍物;纵向控制则调整车辆的速度,确保整个避障过程既安全又高效。

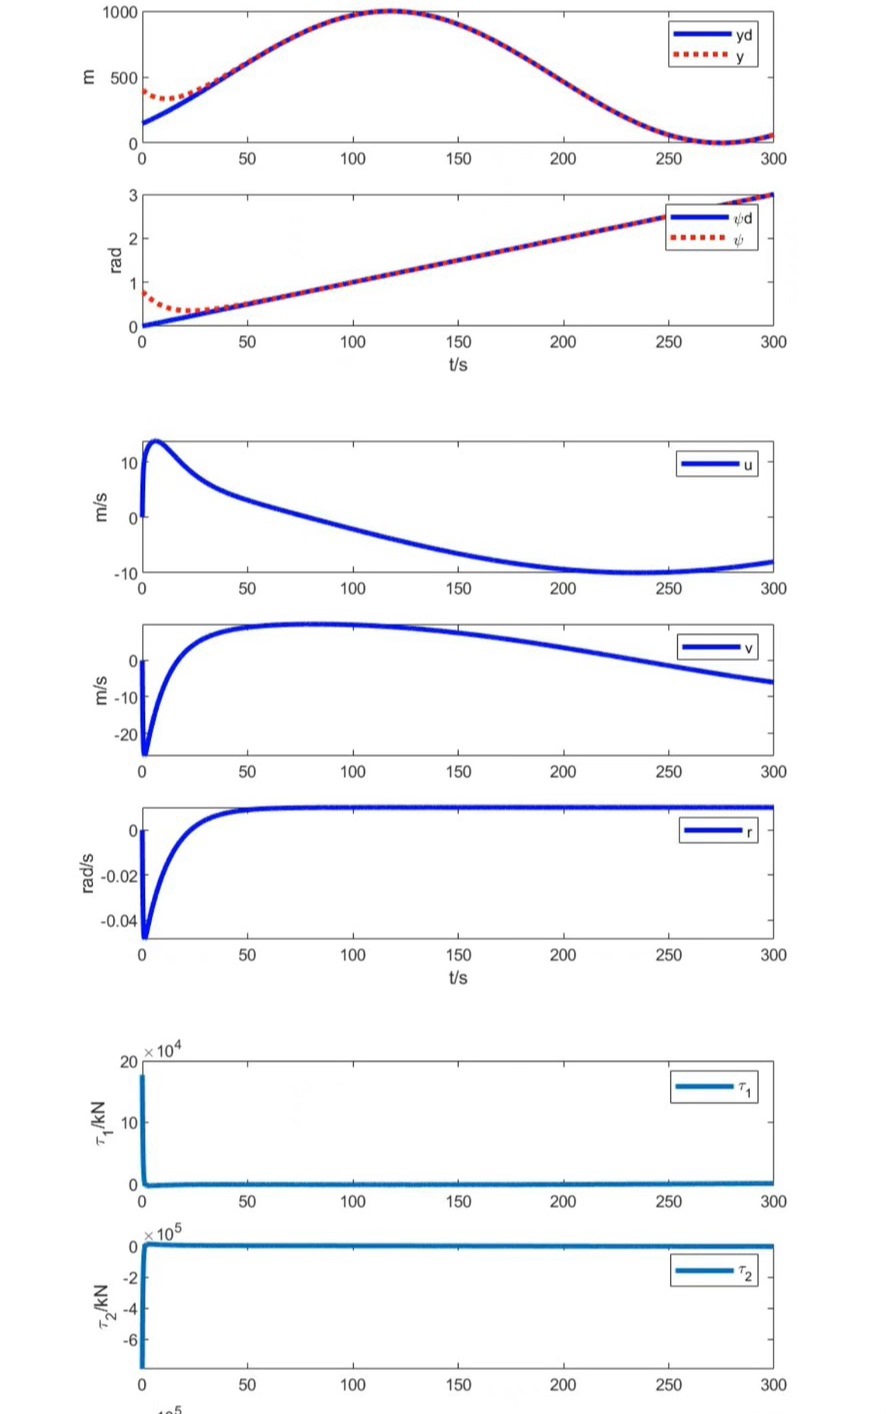
最后说个实战经验:调试时别光盯着误差曲线,把船的运动轨迹录成动画回放,经常能发现理论分析忽略的问题。Simulink里搞这事更带劲。最近在折腾多智能体协同控制的时候发现个有意思的事——让一群无人车、无人机、无人船排着队形走特定路线,这事儿听起来像军事演习,其实拆开了看全是数学游戏。实际调试时发现,当船间距惩罚权重过大,编队倒是整齐了,整体路径跟踪误差反而增大——典型的协同控制悖论。搞过MPC的都知
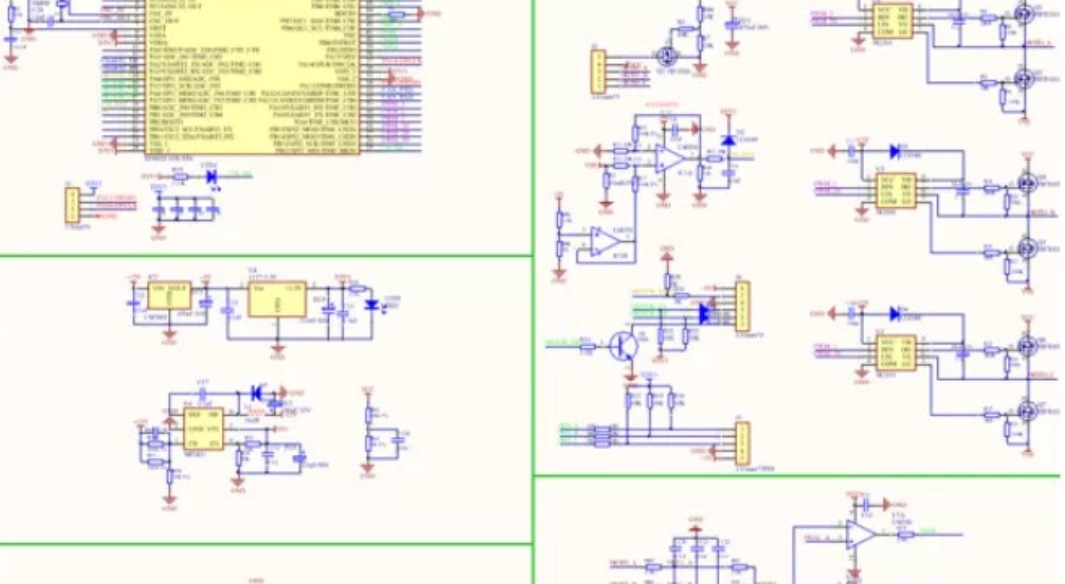
量产直流无刷电机驱动器资料功能支持模式:有霍尔和无霍尔两种;速度信号:0-5V的模拟量(0-100%的PWM)或modbus两种选择方式;使能和正反转信号:开关量或者modbus两种选择方式;速度反馈信号:可变频率的脉冲,每换相一次会出现一个跳变沿,或者使用modbus读取;电机供电电压和电流:通过modbus读取;该模块可作为开发板来学习BLDC的控制。最近接触到一份超有意思的量产直流无刷电机驱
该算法包含Matlab编写的非线性模型预测控制Nonlinear model predictive control 的无人船轨迹跟踪和障碍物避碰算法trajectory tracking and collision avoidance ,有详细的注释和参考文献。实测效果:在Intel i7-1185G7上跑,50米×50米场景下,同时处理3个动态障碍物,控制周期100ms不卡顿。实际跑仿真时发现,