- @QQ1978009424


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
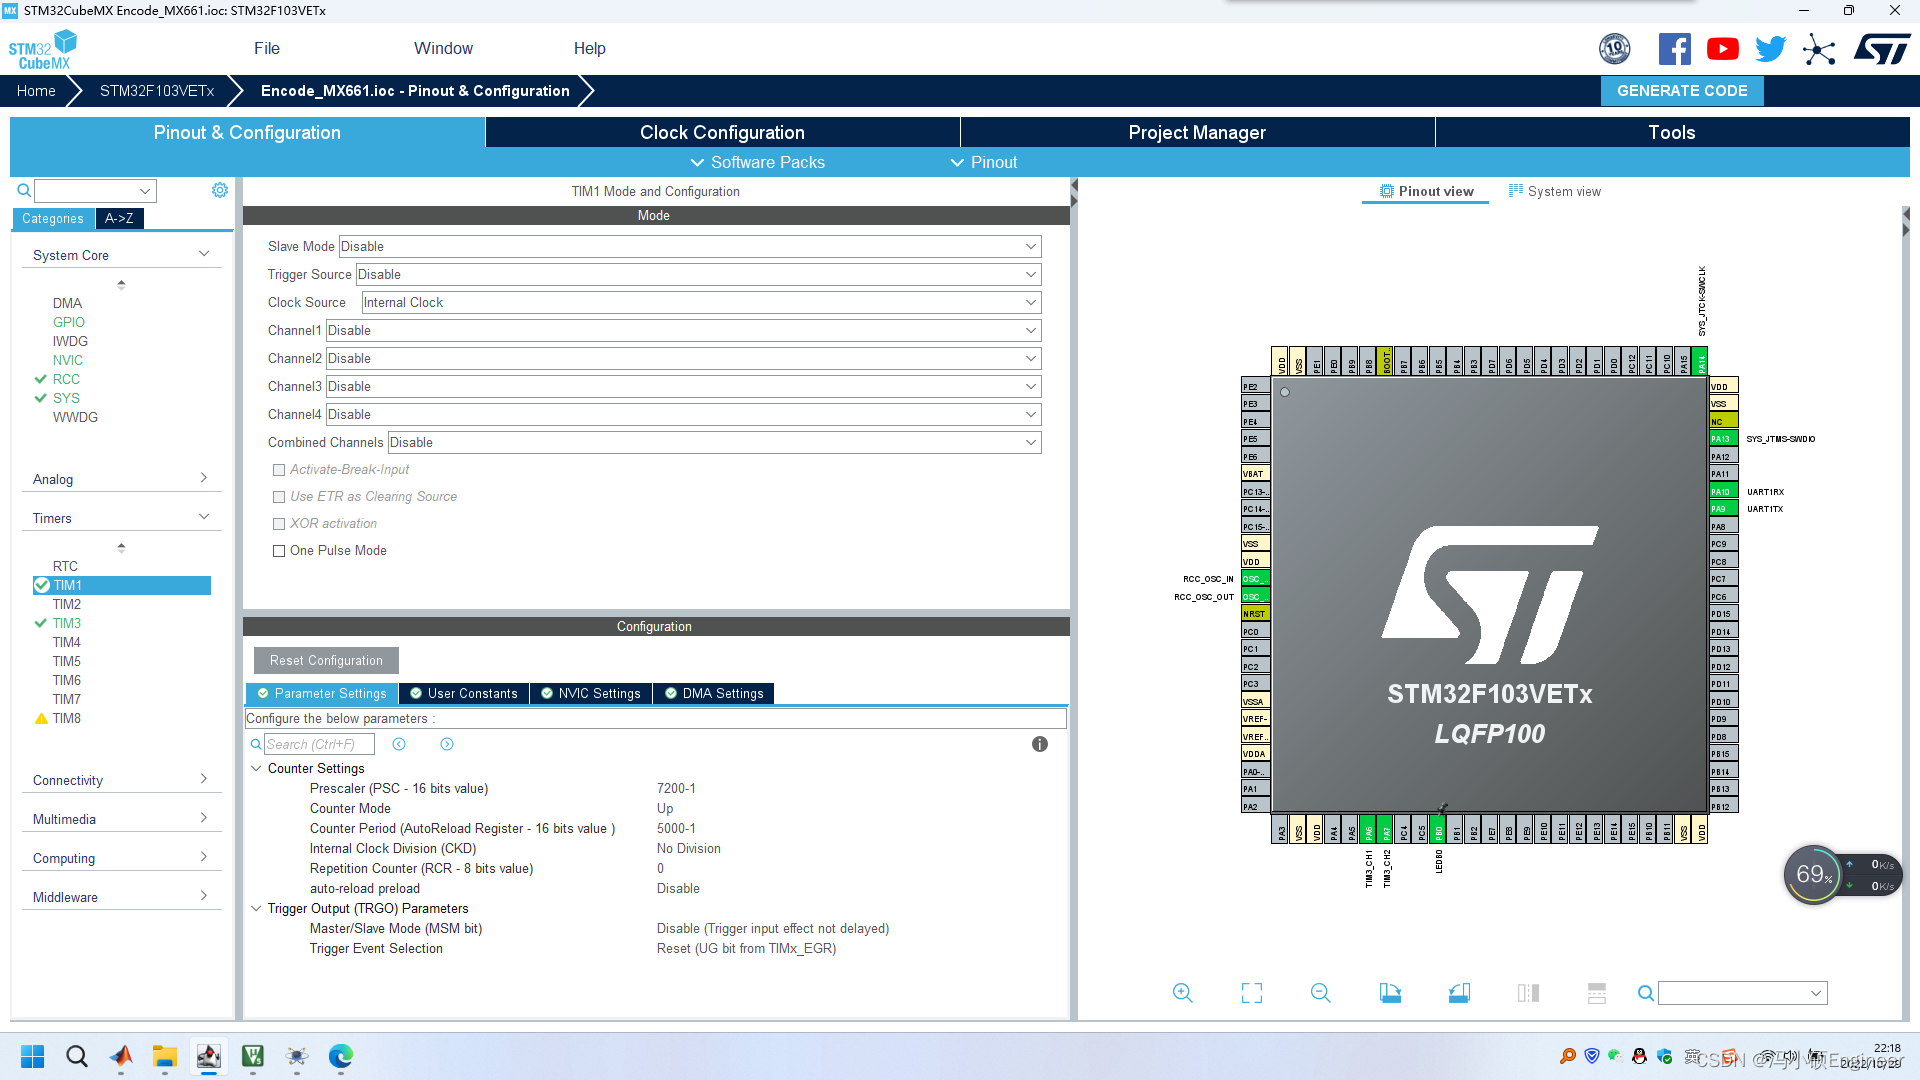
1.CubeMX配置STM32F103VET6。3.Proteus调用HEX文件仿真验证。2.Keil编写速度计算公式。
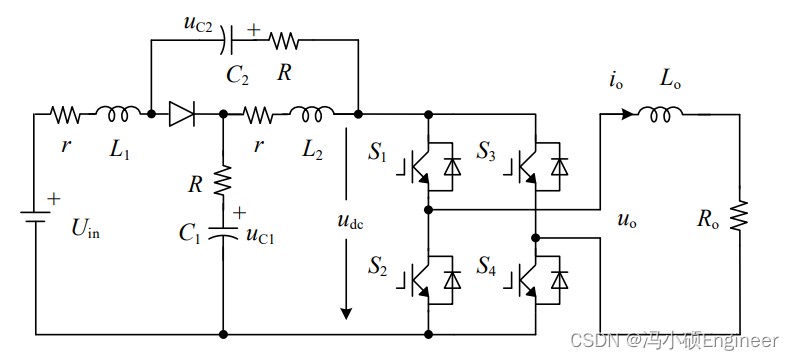
准Z源的拓扑结构。
拓扑结构仿真模型电流跟踪效果中点电位平衡控制

1.PWM整流器原理及数学模型2.数学模型3.瞬时功率理论4.功率预测方程5.评价函数6.Simulink仿真7.仿真结果锁相环(1)直流电压(2) 有功-无功功率(3)网侧电压-网侧电流(4)网侧电压-网侧电流-局部放大(5) 电流THD分析...

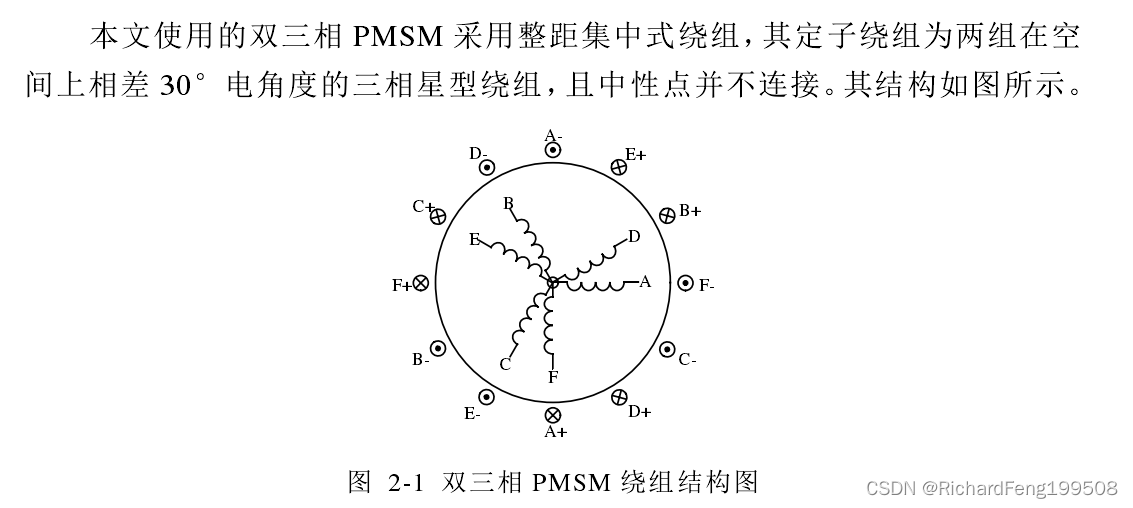
1.数学模型dq坐标系下解耦模型:六相电压源逆变器2.仿真模型采用12大矢量3.仿真结果给定转速 800 rpm转矩限幅 120Nmd轴 q轴电流六相定子电流(大矢量未考虑谐波控制 正弦度较差)总结12大矢量控制简单 但未考虑谐波空间 导致定子电流正弦度不高...
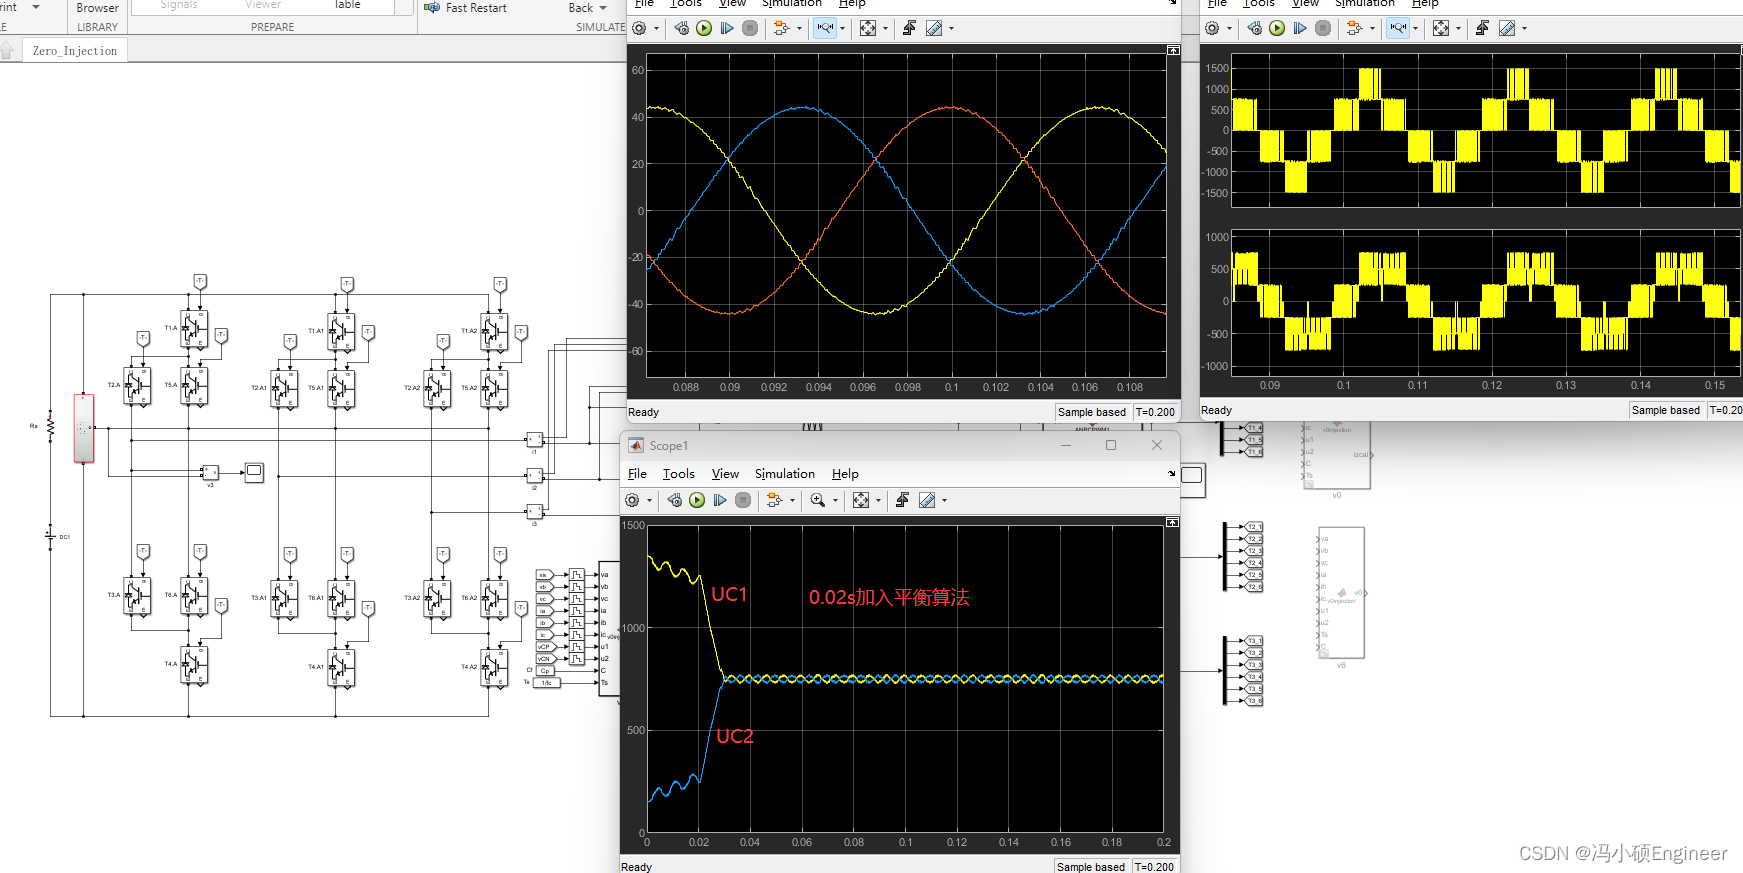
(1)基于SVPWM调制策略:正负小矢量作用时间调节-权重因子法。内管工作在50Hz工频、外管工作在开关频率3000Hz。内管工作在开关频率3000Hz、外管工作在50Hz工频。[3]SVPWM调制+正负小矢量作用时间权重调节。(2)基于SPWM调制策略:注入零序分量。[2]SPWM调制+零序注入中点平衡算法。一调制算法和中点平衡方法概要。【1】三电平空间矢量调制算法。[1]ANPC-SPWM调制
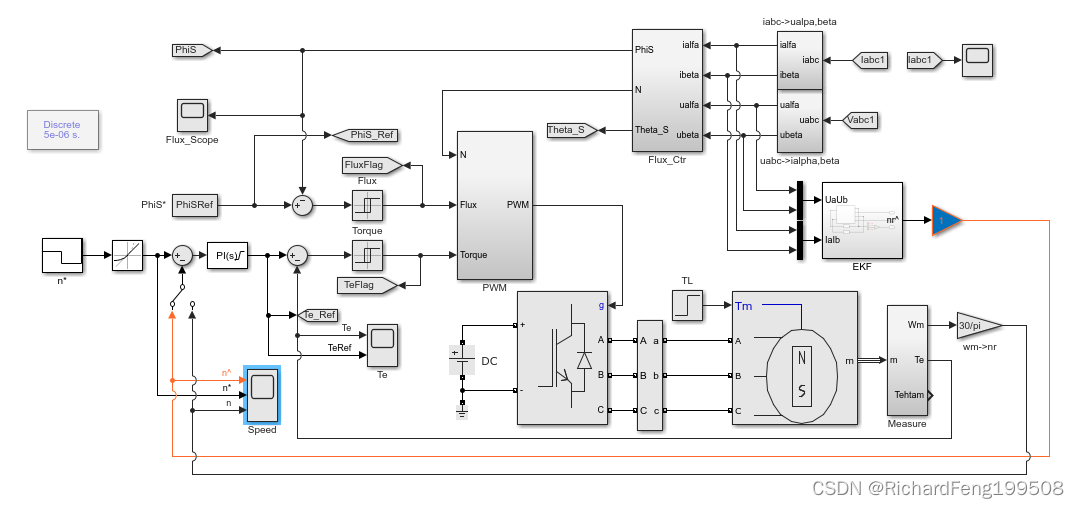
EKF PMSM 无速度
1.被控对象在工业生产过程中,大多数控制过程的模型常可以近似地用一阶惯性、二阶惯性或一阶惯性加延时、二阶惯性加延时来描述。而在本测控系统中,被控对象电阻炉的数学模型可用一个一阶惯性环节和一个延迟环节的串联来表示:...