- @PNP_Robotics


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
论文《T-Rex: Tactile-Reactive Dexterous Manipulation》你看过机器人剥鸡蛋、拧灯泡、翻书页吗?大概率见过——但仔细看,会发现它们的动作总带着一种“小心翼翼的生硬”:要么握得太紧,把鸡蛋捏碎;要么力道不够,让书页滑掉。就像蒙上眼睛、戴上厚手套去做精细活儿,再聪明的视觉模型也无从下手。加州大学伯克利分校、英伟达、斯坦福大学等机构联合发布了一项研究 T-Rex

立体视觉在完成时间、尝试次数、NASA-TLX 负荷与 SUS 可用性上全面领先:完成时间 19–35 秒(2D 为 30–66 秒)、SUS 87.3(2D 68.8、点云仅 49.8)、NASA-TLX 17.1(2D 33.8、点云 41.5)。打分函数融合六项准则:夹爪两侧受力平衡、抓取体积内内部占据率、接触覆盖度、物体厚度投影、边缘居中度,以及姿态高度、与重力/物体法向的对齐、惯性主轴对
反馈回路的使用(包括40Hz的末端执行器\((p)\)和姿态(\((q)\))更新)使机器人能够对干扰做出响应(例如,机器人跟踪杯子,以确定杯子被用户移动后的新位置)。时对不确定性的适应能力。人类操作的复杂性在一定程度上源于认知过程的类型,由于其先进的语境理解能力,大型语言模型(LLMs)提供了一种处理复杂指令并相应调整行动的方法,并且。为人类冲一杯咖啡,我们使用一个七自由度的Kinova机械臂来

打开任意一篇机器人抓取、操作任务的论文,几乎都绕不开仿真工具。MuJoCo、PyBullet、V‑Rep(现 CoppeliaSim)早已成为机器人科研的标配。仿真给机器人研发带来巨大便利:不用担心硬件磕碰损坏,可以上千个场景并行运行,无需人工值守,低成本快速生成海量训练数据,完美适配强化学习这种极度依赖试错的算法范式。但光鲜的虚拟世界背后藏着行业通病:仿真环境训练出来的控制策略,部署到实体机械臂
传统二指夹爪功能单一,普通仿生灵巧手普遍存在自重超标、传动间隙大、无原生触觉、兼容性差等痛点,难以适配复杂非结构化场景作业。作为行业主流科研级硬件设备,Wuji2代灵巧手依托真实可溯源的硬件参数、成熟的直驱力控技术、完整的软件生态,成为高校科研、人形机器人集成、遥操作、具身AI学习的核心载体。Wuji2代灵巧手,以轻量化模块化设计、全链路软件开发生态,打造出适配科研研发、原型验证、算法训练的高性能

在机器人灵巧手科研领域,是使用非常广泛的四指科研灵巧手。它拥有拇指加三根手指,共,手掌尺寸接近成年人手掌,常搭载于Franka协作机械臂末端,用来开展抓取、手内操作算法验证。即便硬件自由度充足,要让Allegro Hand像人一样,在手中同时握住2‑4个分散的小物体,依旧是一个极具挑战的问题。人类可以采用分批的策略抓取物件:用部分手指捏住第一个物体之后保持关节锁死,再调动其余空闲手指抓取下一个物体

Kinova Gen3是科研圈非常普及的7自由度轻型协作机械臂,凭借902mm工作半径、全关节扭矩传感、原生支持ROS/MoveIt!、末端可快速搭载深度相机与Robotiq 2F‑85两指夹爪,成为家庭场景物体抓取、具身智能算法验证的标杆硬件平台。。相机只能采集朝向自己一侧的点云数据,物体背光、被遮挡的部分完全空白。如果直接拿残缺的局部点云下发给Kinova Gen3做抓取规划,很容易出现夹爪碰
在机器人灵巧手科研领域,是使用非常广泛的四指科研灵巧手。它拥有拇指加三根手指,共,手掌尺寸接近成年人手掌,常搭载于Franka协作机械臂末端,用来开展抓取、手内操作算法验证。即便硬件自由度充足,要让Allegro Hand像人一样,在手中同时握住2‑4个分散的小物体,依旧是一个极具挑战的问题。人类可以采用分批的策略抓取物件:用部分手指捏住第一个物体之后保持关节锁死,再调动其余空闲手指抓取下一个物体
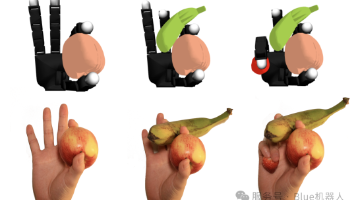
机器人对物体部分进行高效且零样本抓取的能力对于实际应用至关重要,并且随着视觉语言模型(VLMs)的最新进展而变得越来越普遍。
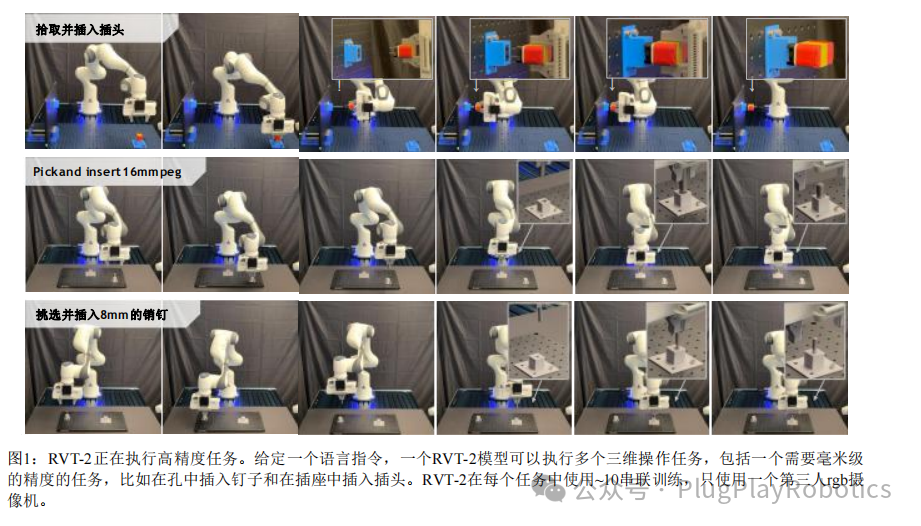
从人类演示中学习(Learning from Demonstration, LfD),也就是我们常说的示教学习,是目前机器人领域解决快速编程问题的主流研究方向。简单来说,就是让机器人观察人类完成一次或者几次操作演示,自主学习作业规律,无需逐点编写复杂的控制代码。目前主流的示教方案主要分为三类:拖拽示教、遥操作示教、人体动作捕捉示教。但这几种方案各自都存在难以回避的短板。拖拽示教需要直接对机械臂本体