- @NYTfewcsrZ


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
这段藏在周期中断OB里的握手协议,确保S7-315-2PN/DP与12个ET200S站保持着3ms级别的同步。仓库三层钢平台震动的瞬间,我盯着HMI上突然跳红的堆垛机定位数据,手指在博途V16的交叉引用列表里快速滑动。这套仿德玛泰克架构的堆垛机控制系统,正在用STL和SCL的混编逻辑挑战着我们的调试神经。四个移位指令配合位掩码,把8个光电开关的状态搓成了32位控制字。(代码截图和硬件组态图已打码,

麻雀算法加改进麻雀,混沌映射,机械臂轨迹,配合3-5-3多项式规划,关节空间下轨迹规划,可用于六自由度,五自由度等机械臂,替换自己的DH即可在机器人领域,机械臂的轨迹规划一直是核心问题之一,它关乎机械臂能否高效、准确地完成任务。今天咱们来聊聊麻雀算法及其改进,再结合混沌映射,在关节空间下基于3 - 5 - 3多项式规划实现机械臂轨迹规划,这种方法适用于六自由度、五自由度等多种机械臂,只需要替换对应
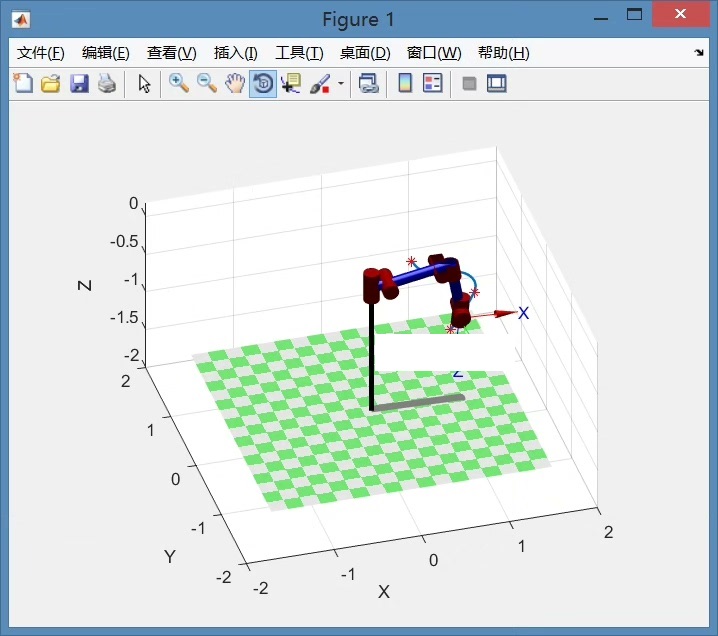
机械臂关节空间轨迹规划matlab,B样条轨迹规划算法,三次非均匀,五次非均匀B样条,七次非均匀B样条轨迹规划在机械臂的控制领域中,轨迹规划是至关重要的一环,它直接影响着机械臂运动的平稳性、准确性以及效率。今天咱们就来唠唠利用 Matlab 实现机械臂关节空间的 B 样条轨迹规划,特别是三次非均匀、五次非均匀和七次非均匀 B 样条轨迹规划。

机械臂轨迹规划算法,鲸鱼算法优化353多项式,时间最优,鲸鱼优化算法与改进鲸鱼优化算法对比,带约束matlab源码。在机械臂的世界里,轨迹规划算法就像是它的“智慧大脑”,决定着机械臂如何精准且高效地完成任务。今天咱就来唠唠基于鲸鱼算法优化353多项式的时间最优轨迹规划,以及鲸鱼优化算法和改进鲸鱼优化算法的那些事儿,最后还得秀一秀带约束的Matlab源码。

f_target的计算藏着门道:本质上是在求解使DMP系统产生示教轨迹所需的外力项。偷偷说,这里最容易栽在时间导数计算上,建议用gradient函数别手算差分。机械臂的路径规划总让人头大,尤其是想让轨迹既灵活又稳定的时候。最近折腾Matlab的DMP(动态运动基域)发现这玩意儿挺有意思——它不像传统规划那样死板,反而像教小孩写字:先描红再自己发挥。不用重新示教,改改目标位置同时保持权重不变,系统会

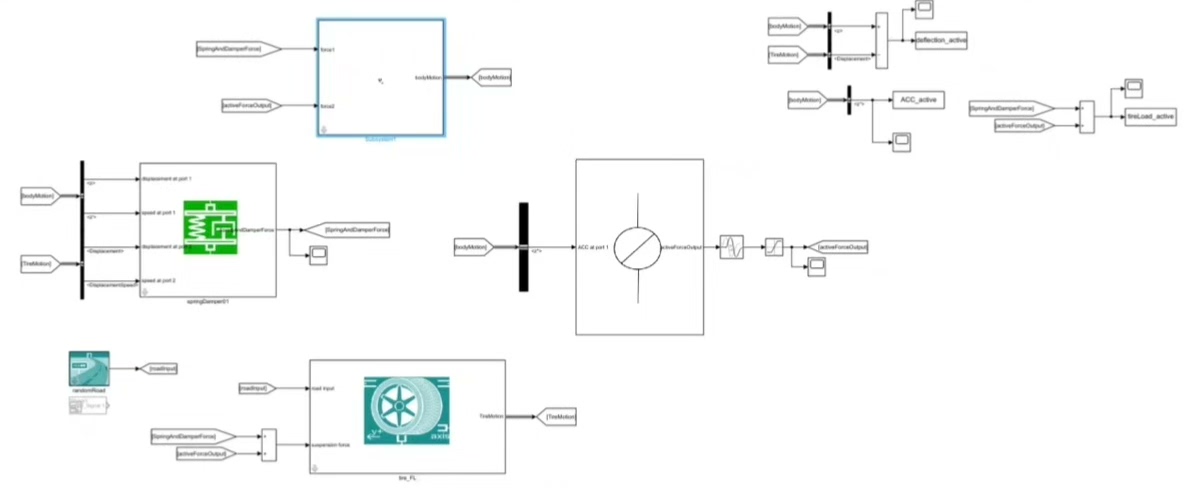
四分之一车悬架模型是车辆动力学仿真中常用的简化模型,今天咱们用Simulink手搓一个能跑的双质量被动悬架系统。模型核心包含簧上质量(车身)和簧下质量(车轮)两个自由度,建模时要注意簧载质量与非簧载质量之间的阻尼弹簧耦合关系。当阻尼增加到2000 N·s/m时,车身加速度会明显降低,但轮胎动载荷的波动幅值反而增大——这正体现了悬架设计的权衡艺术。四分之一车被动悬架双质量(二自由度)simulink
加湿器模型用湿度传递函数配合查表法最实用,别整那些复杂的微分方程,仿真速度伤不起。喷氢阀模型要特别注意死区时间,实测数据表明电磁阀响应会有50ms左右的延迟,这个不在模型里体现的话,控制器设计准出问题。氢气系统模型:氢气循环泵模型、引射器模型、喷氢阀模型、进排气管道模型、加湿器模型。氢气系统模型:氢气循环泵模型、引射器模型、喷氢阀模型、进排气管道模型、加湿器模型。空气系统模型:空压机模型、进排气管
知识点:无感方波方案、启动方式、换相方式、AD转换器、比较器、凸极性、保护功能、欠压、过压、温度保护、限流、过流、启动缺相、锂电工具类产品、启动力矩、超低速运行、堵转时间。知识点:无感方波方案、启动方式、换相方式、AD转换器、比较器、凸极性、保护功能、欠压、过压、温度保护、限流、过流、启动缺相、锂电工具类产品、启动力矩、超低速运行、堵转时间。无感方波方案,无感启动无抖动,无反转,启动方式为脉冲注入

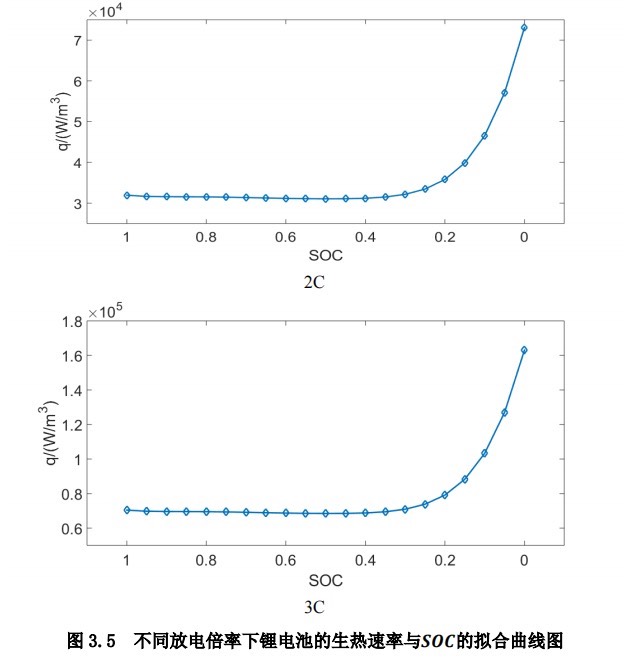
咱们这个COMSOL案例直接把实验台上1C到3C放电倍率的真实工况搬进电脑,模型里藏着三个彩蛋:可修改的产热公式库、自动切换倍率的控制逻辑、还有藏在角落里的网格加密彩蛋。当你在研究栏右键点击"参数化扫描",下拉菜单里预置了从0.5C到3C的倍率梯度,背后是两套并行的控制逻辑——恒流放电段用时间驱动,恒压段自动切换为电压阈值触发。求解器配置藏着工程师的血泪史。(后记:案例包里附赠的《防翻车指南》记载
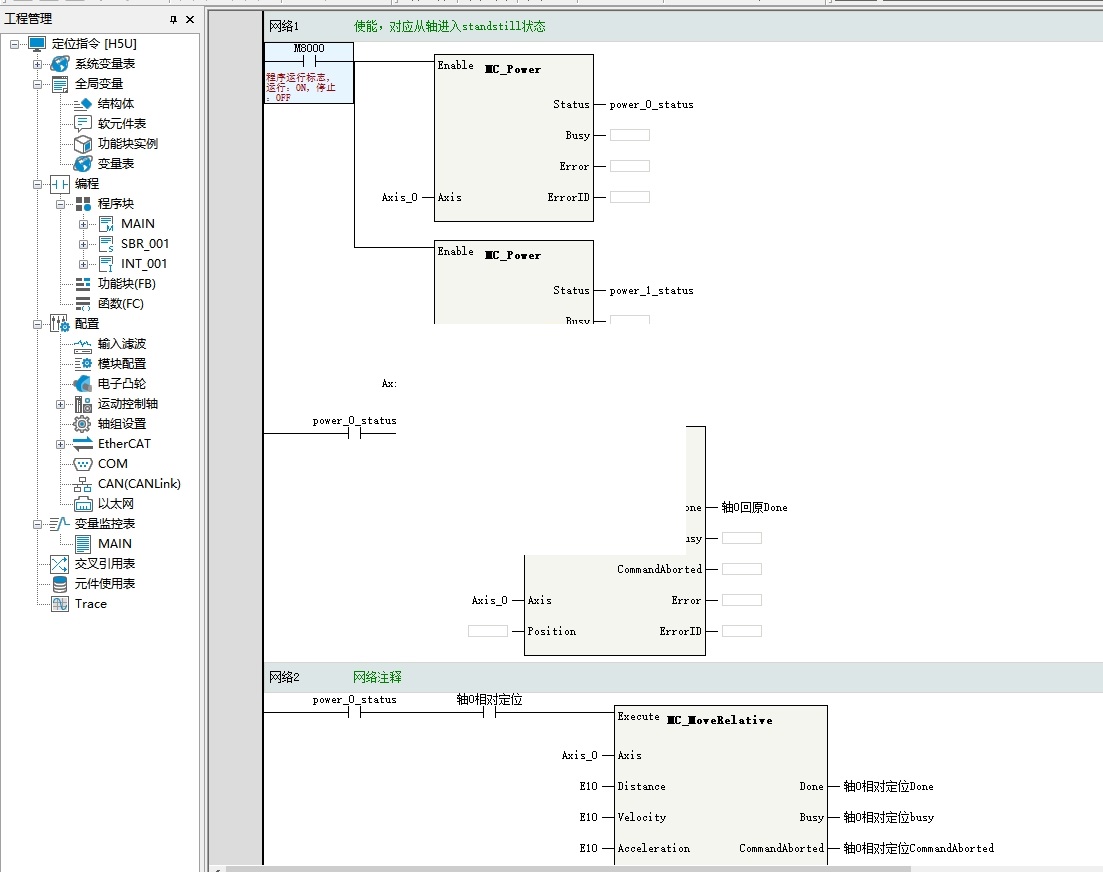
汇川H5U凸轮程序,直线插补程序,单轴示教程序在工业现场摸爬滚打的老司机都知道,运动控制的核心玩法无非是让轴按特定轨迹动起来。今天咱们用汇川H5U PLC来整点硬核的,手把手实现凸轮同步、直线插补和单轴示教这三个常用功能。