- @LuminWave


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
摘要:割草机器人技术路线选择直接影响使用体验,目前主流方案为激光雷达(LiDAR)与"RTK+视觉"。激光雷达通过主动扫描构建3D地图,适合复杂环境,抗干扰强但成本较高;RTK+视觉依赖卫星定位,成本较低但受遮挡影响大。核心对比维度包括:1)建图效率:激光雷达快速适配复杂地形,RTK需校准且受光照影响;2)环境适应性:激光雷达无惧遮挡,RTK适合开阔场景;3)成本:激光雷达定位

近年来,具身智能与人形机器人发展迅猛,机器人正从“能走、能看”迈向“能抓、能操作”。支撑这一跃迁的关键在于腕部相机的广泛应用——通过“手眼协同”实现近场精细感知。相较于传统全局视觉,“眼在手上”的腕部相机克服了遮挡问题,提升操作精度。尤其以DM-Mini3DToF为代表的微型3D相机,凭借轻量化设计、0.04m起深度感知、高精度多模态数据输出及高速串行接口,有效解决近场视觉盲区与动态抓取难题,广泛

《具身智能发展报告(2026年)》由中科院信通院联合清华等机构发布,系统梳理技术、产业与应用进展。报告指出,具身智能正从实验室走向真实场景,呈现“热”(政策资本涌入)与“冷”(落地难、盈利难)并存局面。技术上,模型、数据、本体、算力四要素协同演进;应用向制造、医疗等领域深化,但商业闭环尚未形成。评测体系仍存真实性与生产性错位挑战。未来关键在于将“演示能力”转化为“作业能力”,感知硬件如DM-Min

ToF深度相机凭借主动红外测距、稠密深度输出与低算力开销,成为机器人避障、工业拆码垛及智能安防的核心感知技术。iToF适用于0.2~8米中近距离场景,具抗光性强、无需立体匹配优势;dToF则用于远距补盲。在服务机器人、柔性物流与客流统计中,ToF实现精准三维感知,提升效率与可靠性。未来随着分辨率提升与成本下降,ToF有望成为智能硬件的“标配眼睛”。
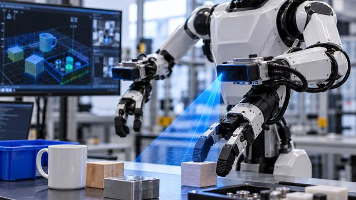
洛微科技推出DM-Mini 3D ToF相机,专为机器人灵巧手与机械臂末端设计,具备4cm超近距感知、4mm测距精度、紧凑轻量化结构(60×29×30mm,80g)及IP54防护,支持RGB-D多模态视觉与30fps实时输出。采用SerDes高速接口,简化布线,提升传输稳定性。可广泛应用于精细抓取、防碰撞、精密装配等场景,助力具身智能实现高精度末端操作。现开放样机申请与定制合作,推动机器人视觉方案
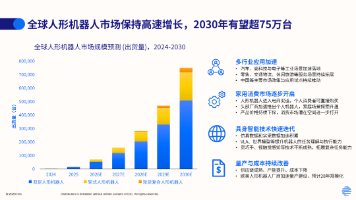
2026年上半年,全球人形机器人出货量达2.5万台,同比增长432.1%,中国占比超77%。行业正从“展示品”转向真实场景应用,竞争焦点由硬件参数转向数据闭环与感知能力。灵巧手销量激增,但操作数据匮乏成瓶颈。专业3D视觉感知硬件如洛微科技DM系列、DS系列,通过高精度多模态数据采集,助力构建“底盘避障+腕部真值”感知体系,成为突破数据“粮荒”的关键基础设施。未来规模化落地,取决于数据生态的成熟,而
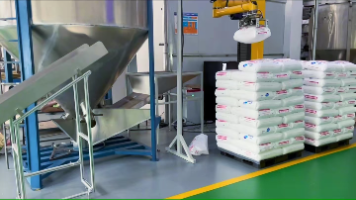
视觉引导拆垛成败关键在3D相机选型。本文基于实战经验,揭示四大常见误区:忽视视场与精度的平衡、低估强光/暗光影响、忽略软包形变挑战、安装距离不匹配。提出系统化选型清单,涵盖工作距离、视场、精度、抗环境光、帧率、防护等级、标定难度与接口适配性等8大核心指标。强调“场景匹配优于参数堆砌”,推荐优先考虑抗光强(如100Klux)、支持一键标定、兼容主流机器人品牌的成熟方案,并建议采用“眼在手外”安装以提
智能割草机器人技术正经历从RTK+视觉方案向激光雷达方案的转型。传统方案存在卫星信号依赖、光照敏感等缺陷,难以满足复杂庭院环境需求。激光雷达凭借全天候工作、高精度感知和主动避障等优势,显著提升了建图效率、路径规划和地形适应能力。随着固态激光雷达技术的成熟,行业呈现多传感融合趋势,推动产品从单一功能向庭院智能生态演进。技术竞争重点正从价格转向场景适配能力,激光雷达方案有望加速智能割草机的普及,开启庭

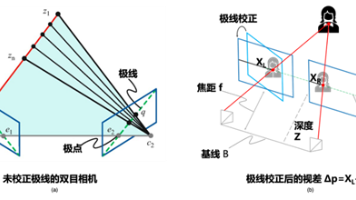
3D 深度相机科普,详解双目视觉、结构光、i‑ToF、d‑ToF 原理、优缺点,分析 3D 相机在手机、机器人、工业物流的应用场景,帮助快速看懂 3D 视觉技术
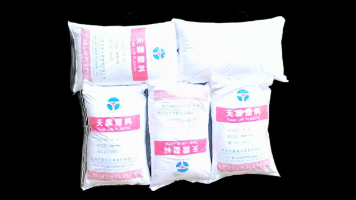
3D视觉引导拆垛技术正推动仓储物流智能化升级。传统机器人拆垛依赖人工编程,难以应对混码、包装多变等场景。3D视觉系统通过工业相机采集三维数据,结合AI算法精准识别货物位置和姿态,引导机械臂完成抓取。关键技术包括实例分割算法、手眼标定和智能拆垛策略,可处理1-5mm定位误差和复杂工况。该技术已应用于烟草、化工、食品等行业,支持不规则垛型拆垛,但严重破损物料仍需人工辅助。企业在选型时需关注工况条件、物