- @Logic_9527


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
合作多智能体路径规划(Co-MAPF)要求异构智能体共同完成运输任务,同时满足会合、避碰和任务先后约束。论文建立完整 Co-MAPF 整数线性规划模型,并提出 Co-dRRT 框架,用双向 adRRT-Connect 生成初始路径,结合启发式会合点选择和改进 SIPP 优化路径,最后用 adRRT 处理会合后的配送阶段。
三维多无人机航迹规划容易受到稀疏奖励、长时域决策和机间协调不稳定的影响。论文提出 AGP-MADDPG,将带多目标约束改进 A* 规划、动态引导点和多头自注意力集中式评论家方法结合。仿真表明,AGP-MADDPG 在收敛速度、任务成功率、决策效率和轨迹质量上优于比较方法。
多任务优化中的知识迁移常停留在个体复制,难以捕捉任务间的深层关系。论文提出流形迁移学习知识迁移策略(MTLKT),用主成分分析(PCA)提取源、目标种群的低维特征子空间,再用采样测地线流(SGF)在 Grassmann 流形上构造连续的中间子空间,最后依据源任务优良个体在这些子空间中的几何特征,逐步生成目标任务的迁移个体。基于 MTLKT 构建 MTLMTO在多任务基准和机器人导航任务中,该方法展
针对未知环境中的多机器人协同建图,论文融合快速探索随机树(RRT)与基于前沿的探索(FE):先用 RRT 定位已知与未知空间的边界,再扩展连续前沿区域,以其质心作为探索目标。任务分配采用改进市场机制,综合实际路径长度、目标及沿途信息增益、探索重叠和机器人位置。仿真与实测表明,该框架可缩短探索时间和总行程,并改善任务分配均衡性。
本文提出了一种雪雁算法(SGA),该算法借鉴了雪鹅的迁徙行为,并模拟了其迁徙过程中常见的“人字形”和“直线”飞行模式。

通过计算个体在目标空间中的距离,可以有效避免选择相似的个体,从而增强解的多样性。对于优化算法,搜索操作符在迭代过程中的作用至关重要,因为它直接影响到算法的性能和能够发现的解决方案的质量。对当前前沿层中的每个个体,更新其支配的个体的被支配计数。如果某个被支配个体的被支配计数减为0,则将其加入集合 Q 并赋予新的层次排名。c.构建第一层前沿,识遍历种群,找出被支配计数为0的个体(即不被其他任何个体支配
本文提出了一种改进的灰狼优化算法(IGWO),其用于解决全局优化和工程设计问题。IGWO通过采用一种名为基于维度学习的狩猎(DLH)的搜索策略,对传统灰狼优化算法(GWO)进行了改进,有效地解决了原算法中存在的种群多样性不足、探索与开发之间的不平衡以及过早收敛的问题。
本文介绍进化计算领域张青富教授提出的基于分解的多目标进化算法(MOEA/D),该论文发表于《IEEE Transactions on evolutionary computation》,引用9k+(高被引论文~)。分解是传统多目标优化中的一种基本策略,但它尚未广泛应用于多目标进化优化。本文提出了一种基于分解的多目标进化算法(MOEA/D),该算法将一个多目标优化问题分解为多个标量优化子问题,并同时

HOA灵感来自于徒步旅行,它认识到优化问题的搜索景观与徒步旅行者所穿越的山区地形之间的相似性。HOA的数学模型以Tobler徒步函数(Tobler’s walking Function, THF)为前提,该函数通过考虑地形的高程和行走距离来确定徒步者的步行速度。HOA利用了徒步旅行者作为一个群体的社会思维和个人徒步旅行者的个人认知能力。2024年,SO Oladejo受到徒步旅行启发,提出了徒步优

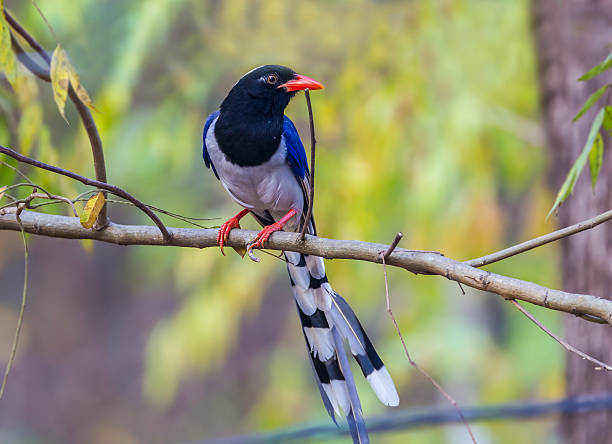
2024年,S Fu受到自然界中红嘴蓝喜鹊社会行为启发,提出了红嘴蓝喜鹊优化算法(Red-billed Blue Magpie Optimizer, RBMO)。智能算法,论文复现,算法应用(机器学习、二维&三维路径规划、UAV路径规划、布局优化、调度优化、VRP问题等),定制算法可以联系我~在寻找食物的过程中,红嘴蓝喜鹊通常以小组(2至5只)或成群(10只以上)的方式行动,以提高搜索效率。RBM