- @2503_94173062


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
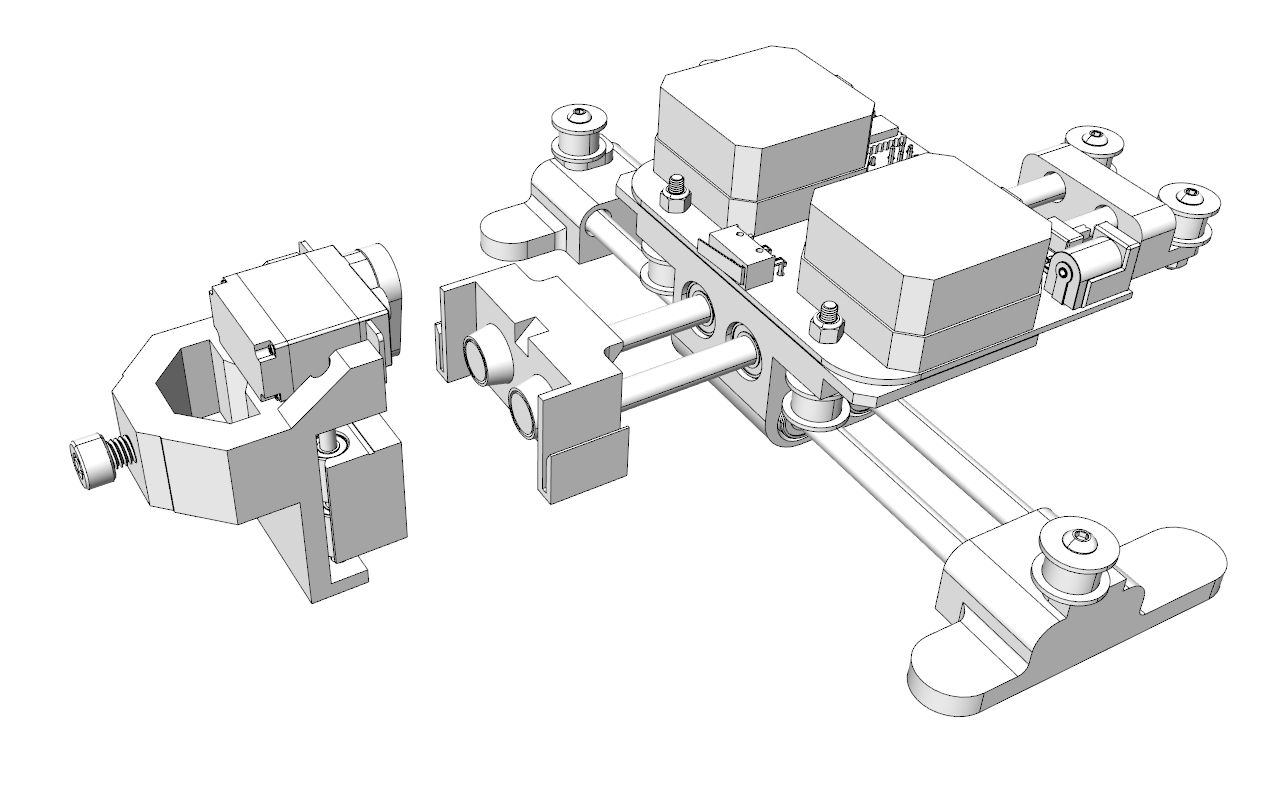
注意HAL_Delay的值要根据步进电机步距角调整,我用的是0.9度电机,延时2ms刚好能让笔迹连贯。最近折腾了个基于STM32的写字机器人,从硬件画板到代码调试踩了不少坑,这里把核心模块拆开说说。主控用的是性价比极高的STM32F103C8T6,这货72MHz主频带PWM外设,驱动两个42步进电机绰绰有余。PCB布局要特别注意电机驱动模块的散热,我在底层铺了整块铜皮接GND,实测连续工作半小时温
不过要吐槽的是,Simulink的3D动画模块比起Carsim的实时可视化确实糙了点,建议调试时把关键自由度数据做成仪表盘。轮胎模型用了魔术公式的魔改版。调试时发现,当轮速低于5km/h时,把松弛时间从0.02秒拉长到0.05秒,阶跃工况下的车身抖动明显减弱。十四自由度包含:整车纵向,横向,横摆,车身俯仰,侧倾,垂向跳动,车轮的四轮旋转和垂向自由度,每个自由度的数据都可在simulink当中实时查
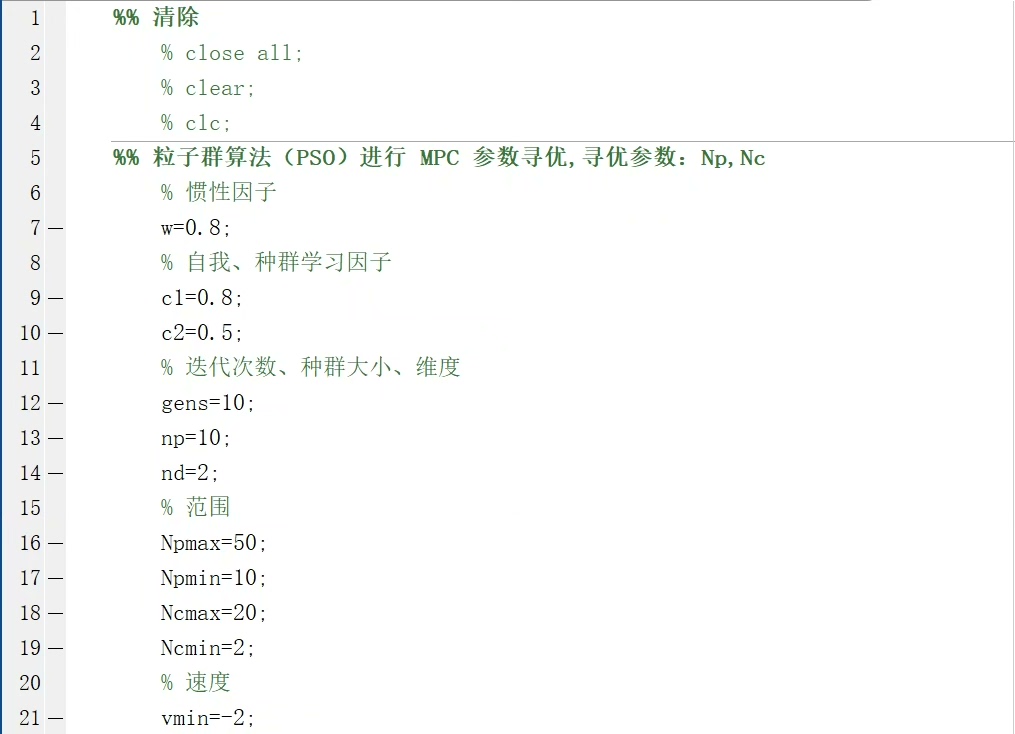
a. 最新:粒子群优化算法实现MPC(模型预测控制)参数自动调节:b. 代码模型说明:针对手动调节MPC参数困难、难以找到参数最优值的问题,首先建立了MPC轨迹跟踪控制效果的评价指标,用以描述模型仿真结果的优劣,其次编写了粒子群优化代码对simulink模型中MPC参数(Np,Nc,预测时域,控制时域)进行自动调节。可设置MPC参数Np,Nc的调节范围,进行最优参数寻优。
以前没这个函数块的时候,每次要获取轴状态都得写一大段重复代码,现在只需要调用这个函数块,传入轴编号,就能轻松拿到状态,是不是很方便?总之,这个信捷PLC XDC总线运动控制轴配置函数块,特别是封装版无限使用的特性,给我的编程工作带来了极大便利,希望我的分享也能给各位正在和信捷PLC打交道的小伙伴一些启发。最近在捣鼓信捷PLC的XDC总线运动控制,自己动手做了个超好用的轴配置函数块,而且是封装版可无
最近在捣鼓ST-CausalConvNet这个模型时发现,它的因果卷积设计就像给预测任务加了"防作弊装置",而空间关联筛选机制堪比给监测站点装了个"关系探测器"。先看时间维度的处理。这段代码有个精妙之处:kernel_size=3时,虽然实际在做3个时间步的卷积运算,但通过左侧填充两个零值,确保每个输出位置只依赖当前及之前的两个时间步。时空因果卷积神经网络(ST-CausalConvNet)提出的
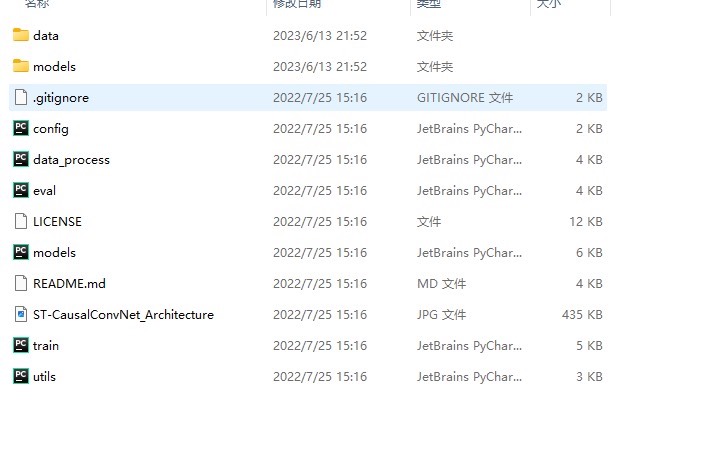
Proteus里调这车的时候,L298N模块的使能端记得接上拉电阻,不然电机可能抽风。最后吐槽下Proteus的电机模型——有时候明明代码没问题,车轮就是不动,重启仿真又好了,玄学程度堪比祖传代码突然跑通。这辆在Proteus里撒欢跑的小车有点意思——左边俩红外探头负责找黑线,脑门上顶着的超声波模块像根小天线,遇到障碍就急刹车转向。先看电机驱动的核心操作。项目:红外循迹避障小车模拟——基于Ardu
直接在Simulink里搭车辆模型的时候,最头疼的就是参数耦合问题。质量估计误差控制在±5%以内,坡度估计在±1°范围内,基本能满足多数控制系统的需求。先看质量估计部分,用RLS的核心在于实时更新参数。RLS初始化时,协方差矩阵P的初始值别设太小,容易导致初期震荡。观测方程处理GPS速度信号时,注意单位转换。转到EKF坡度估计时,状态方程要考虑质量估计值的变化。先用递归最小二乘法(RLS)质量识别
蹲在实验室角落的平衡车突然立起来的时候,我手里的烙铁差点掉地上——这玩意儿真能站住了!调参时发现个邪门现象:当Kp值超过12时,平衡车会突然鬼畜般疯狂抖动,然后表演原地后空翻——别问我是怎么知道的。那些论文里的完美曲线,都是debug时摔了八百次车才调出来的。调试时发现,把0.6和0.4的系数对调会导致系统震荡,玄学程度堪比老中医把脉。这种非线性补偿比单纯的电压检测靠谱得多,实测在6.8V时仍能保
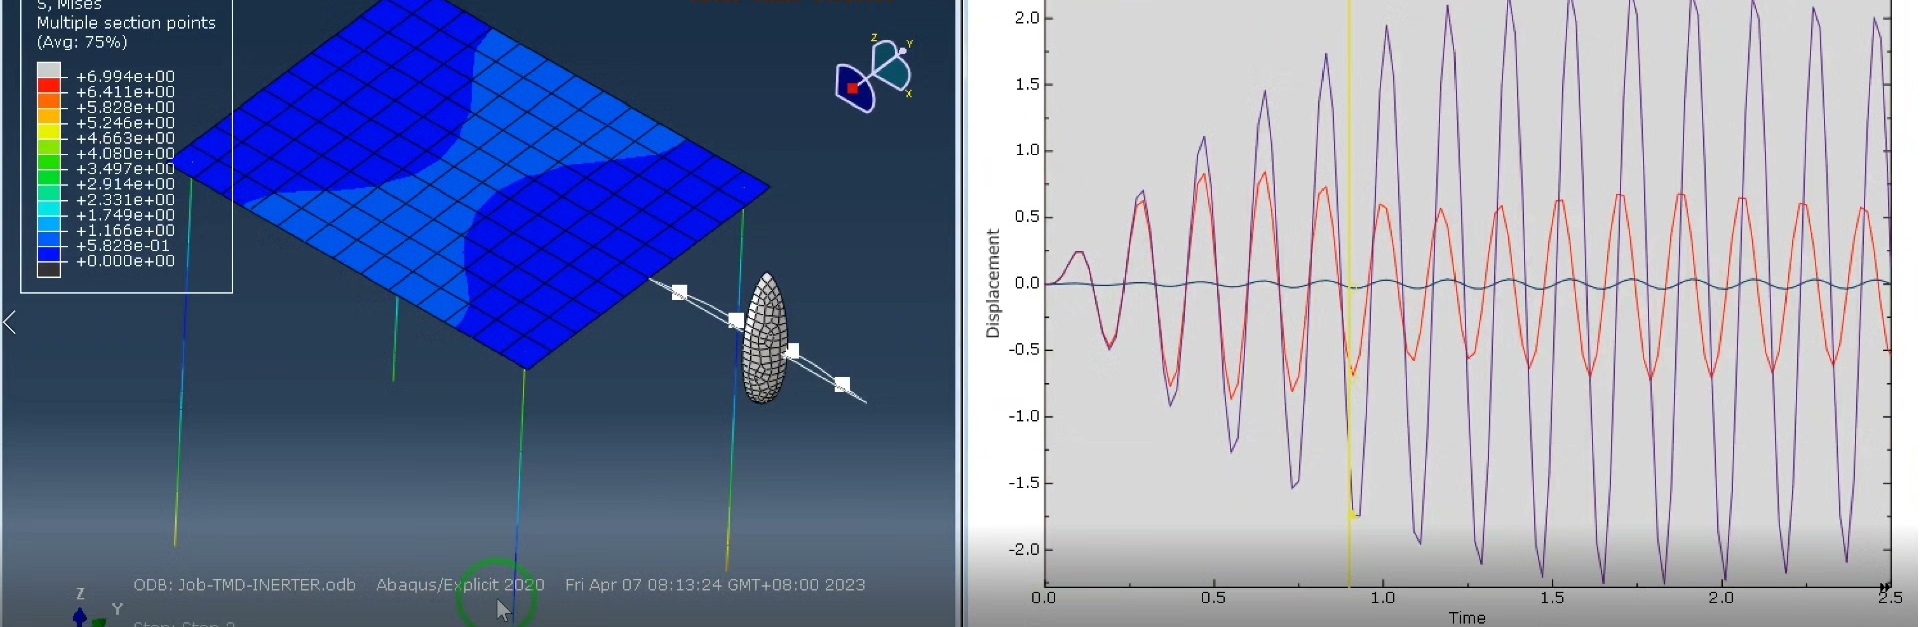
在Abaqus里折腾结构振动控制装置,尤其是调谐质量阻尼器(TMD)和惯容器,这事儿其实挺有意思。比如你想用丝杠螺距和飞轮转动惯量来模拟惯容系数,本质上是在玩“机械系统”和“参数耦合”的游戏。先从一个简单案例说起:假设要在建筑结构顶部加个TMD,同时用丝杠飞轮结构实现惯容器,怎么在Abaqus里快速搭出模型?假设丝杠螺距p=5mm,飞轮J=0.02 kg·m²,那么b=0.02/(0.005)^2
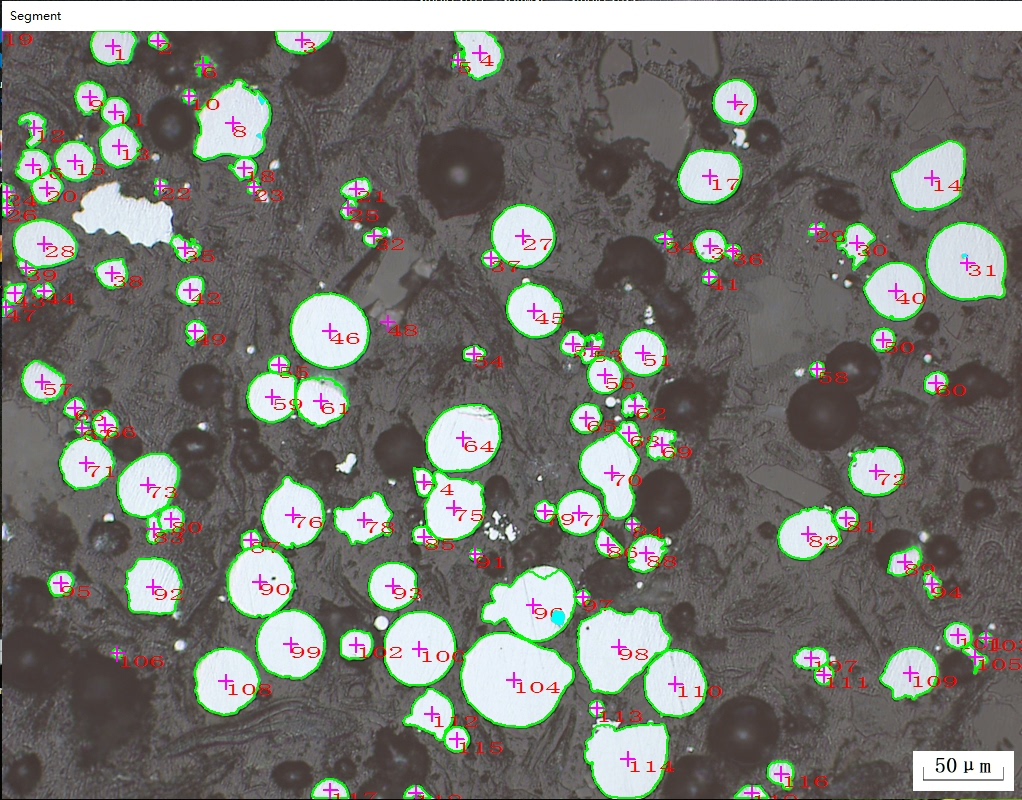
细胞分割,深度学习,颗粒分割在计算机视觉领域,分割任务一直占据着重要的位置。而其中,细胞分割和颗粒分割,这两个看似不同应用场景下的任务,却因为深度学习技术的出现,有着诸多共通之处。