- @2503_93975890


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
六自由度机械臂建模仿真(matlab程序),有控制面板,代码可流畅运行1、机器人运动学正逆解、动力学建模仿真与轨迹规划,雅克比矩阵求解2、蒙特卡洛采样画出末端执行器工作空间3、基于时间最优的改进粒子群优化算法机械臂轨迹规划设计在机器人领域,六自由度机械臂因其高度的灵活性和广泛的应用场景,一直是研究的热门对象。今天咱就聊聊如何通过Matlab来实现六自由度机械臂的建模仿真,还带着个控制面板,代码跑起

本系统代码通过“分层设计+协同调度”,实现了FPGA硬件加速与软件推理的高效融合,核心优势体现在三个方面:一是通过共享内存与硬件IP核,保障数据流转的高效性(单帧图像采集+转存耗时仅20ms);二是通过顶层脚本与退出控制模块,确保系统运行的稳定性(无僵尸进程、资源泄漏);三是通过模型量化与多线程推理,平衡检测精度与速度(mAP 85.52%,平均帧率1.11帧/s)。

通过上述 Matlab 代码,我们利用 3 - 5 - 3 分段多项式插值法实现了六自由度机械臂的关节空间轨迹规划,并完成了角度、速度和加速度的仿真曲线绘制。你可以根据实际的机械臂参数和运动需求,灵活调整代码中的参数,实现不同的轨迹规划。

注意sat()函数代替sign()函数能平滑抖振,但别把delta设太大否则跟踪精度会下降。调参时有个小技巧:先关掉自适应,手动调K_hat到勉强能跟踪,再开启自适应让它自己优化。左边传统SMC的关节角度跟踪明显有高频抖振,右边FOSMC的曲线平滑得像德芙巧克力。这个近似方法的精髓在于用整数阶系统逼近分数阶特性,参数N越大精度越高,但别超过5否则数值稳定性会崩。传统滑模面是s=ce+ė,这里用分数

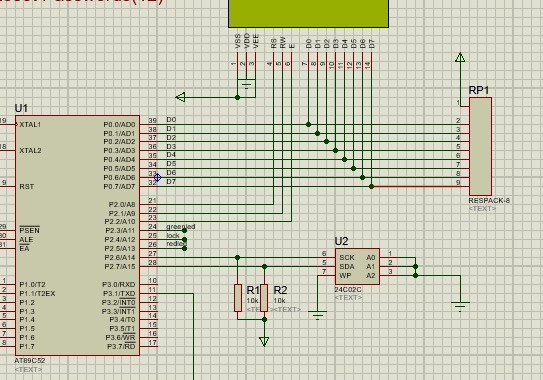
基于51单片机的密码锁设计proteus在电子设计的领域中,基于 51 单片机的项目总是充满乐趣与挑战。今天咱就来聊聊基于 51 单片机的密码锁设计,并且借助 Proteus 这款强大的软件进行仿真验证。
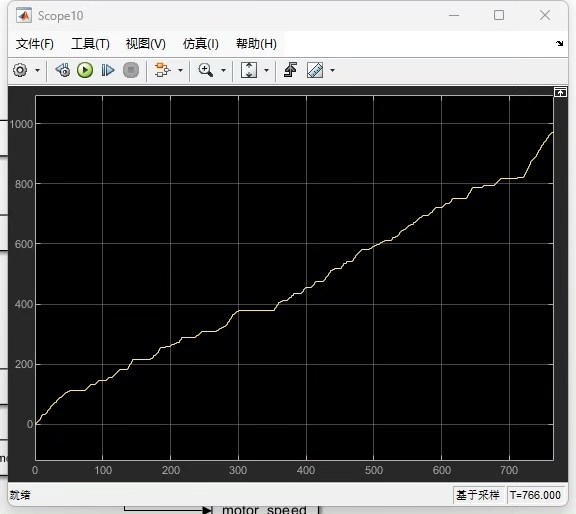
基于深度强化学习的混合动力汽车能量管理策略1.利用DQN算法控制电池和发动机发电机组的功率分配2.状态量为需求功率和SOC,控制量为EGS功率3.奖励函数设置为等效油耗和SOC维持4.可以将DQN换成DDPG或者TD3在混合动力汽车领域,如何高效地管理能量,实现发动机和电池之间的功率合理分配,一直是研究的热点。深度强化学习技术为这一问题的解决提供了新的思路,今天咱们就来唠唠基于深度强化学习的混合动
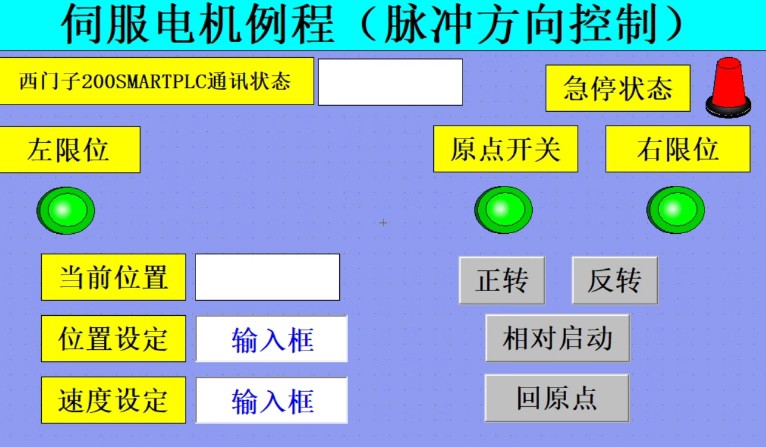
注意这里有个坑:SMART PLC的晶体管输出是漏型,需要将PULS-和SIGN-短接后接24V负极,同时伺服驱动器的COM-也要接同一个负极。打开STEP7-MicroWIN SMART,在工具里找到"运动"向导,配置Axis0为PTO输出,脉冲+方向控制。关键是把脉冲当量算清楚:假设丝杆导程5mm,编码器分辨率10000ppr,那么每脉冲移动量就是5/(10000*4)=0.000125mm(
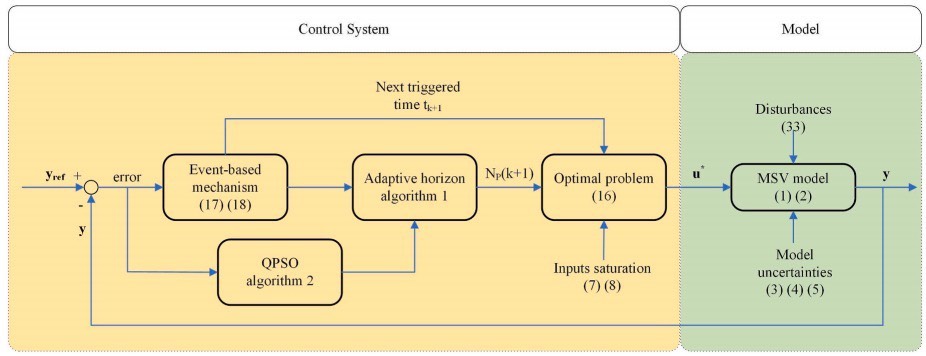
不过坑还是有的——事件触发时机和预测时域的耦合会导致奇怪的边缘效应。这玩意儿在复杂海况下的控制响应总带着点玄学味道——传统周期采样控制就像拿着菜刀切牛排,既浪费算力又不够优雅。传统MPC每50ms解一次优化问题,实际运行时发现60%的计算都浪费在状态偏离不大的时候。收工前瞥见监控里无人船划出的优美航迹,突然想起导师的名言:"好的控制算法应该像海豚游泳——精准而节能。注意看代价函数里的权重系数,第一
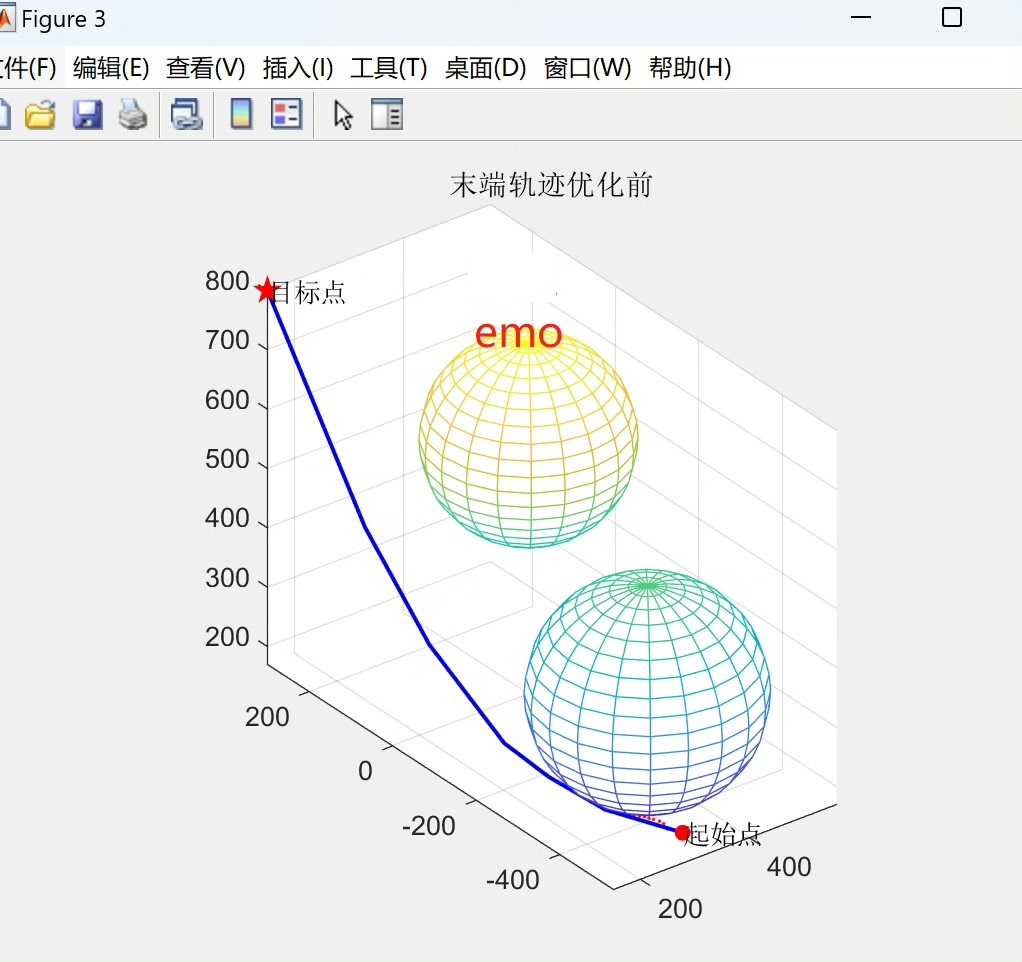
RRT(快速探索随机树)算法是一种常用于路径搜索的概率算法,而 RRT*是它的改进版本,在路径搜索过程中能够逐渐优化找到的路径,使其更优。它的基本思想是从起始点开始,通过在搜索空间中随机采样点,逐步扩展一棵树,直到树的节点到达目标点,从而找到一条路径。% 初始化参数% 起始点坐标% 目标点坐标5, 5, 1];% 障碍物,格式为[x, y, radius]% 定义树的节点结构while true%
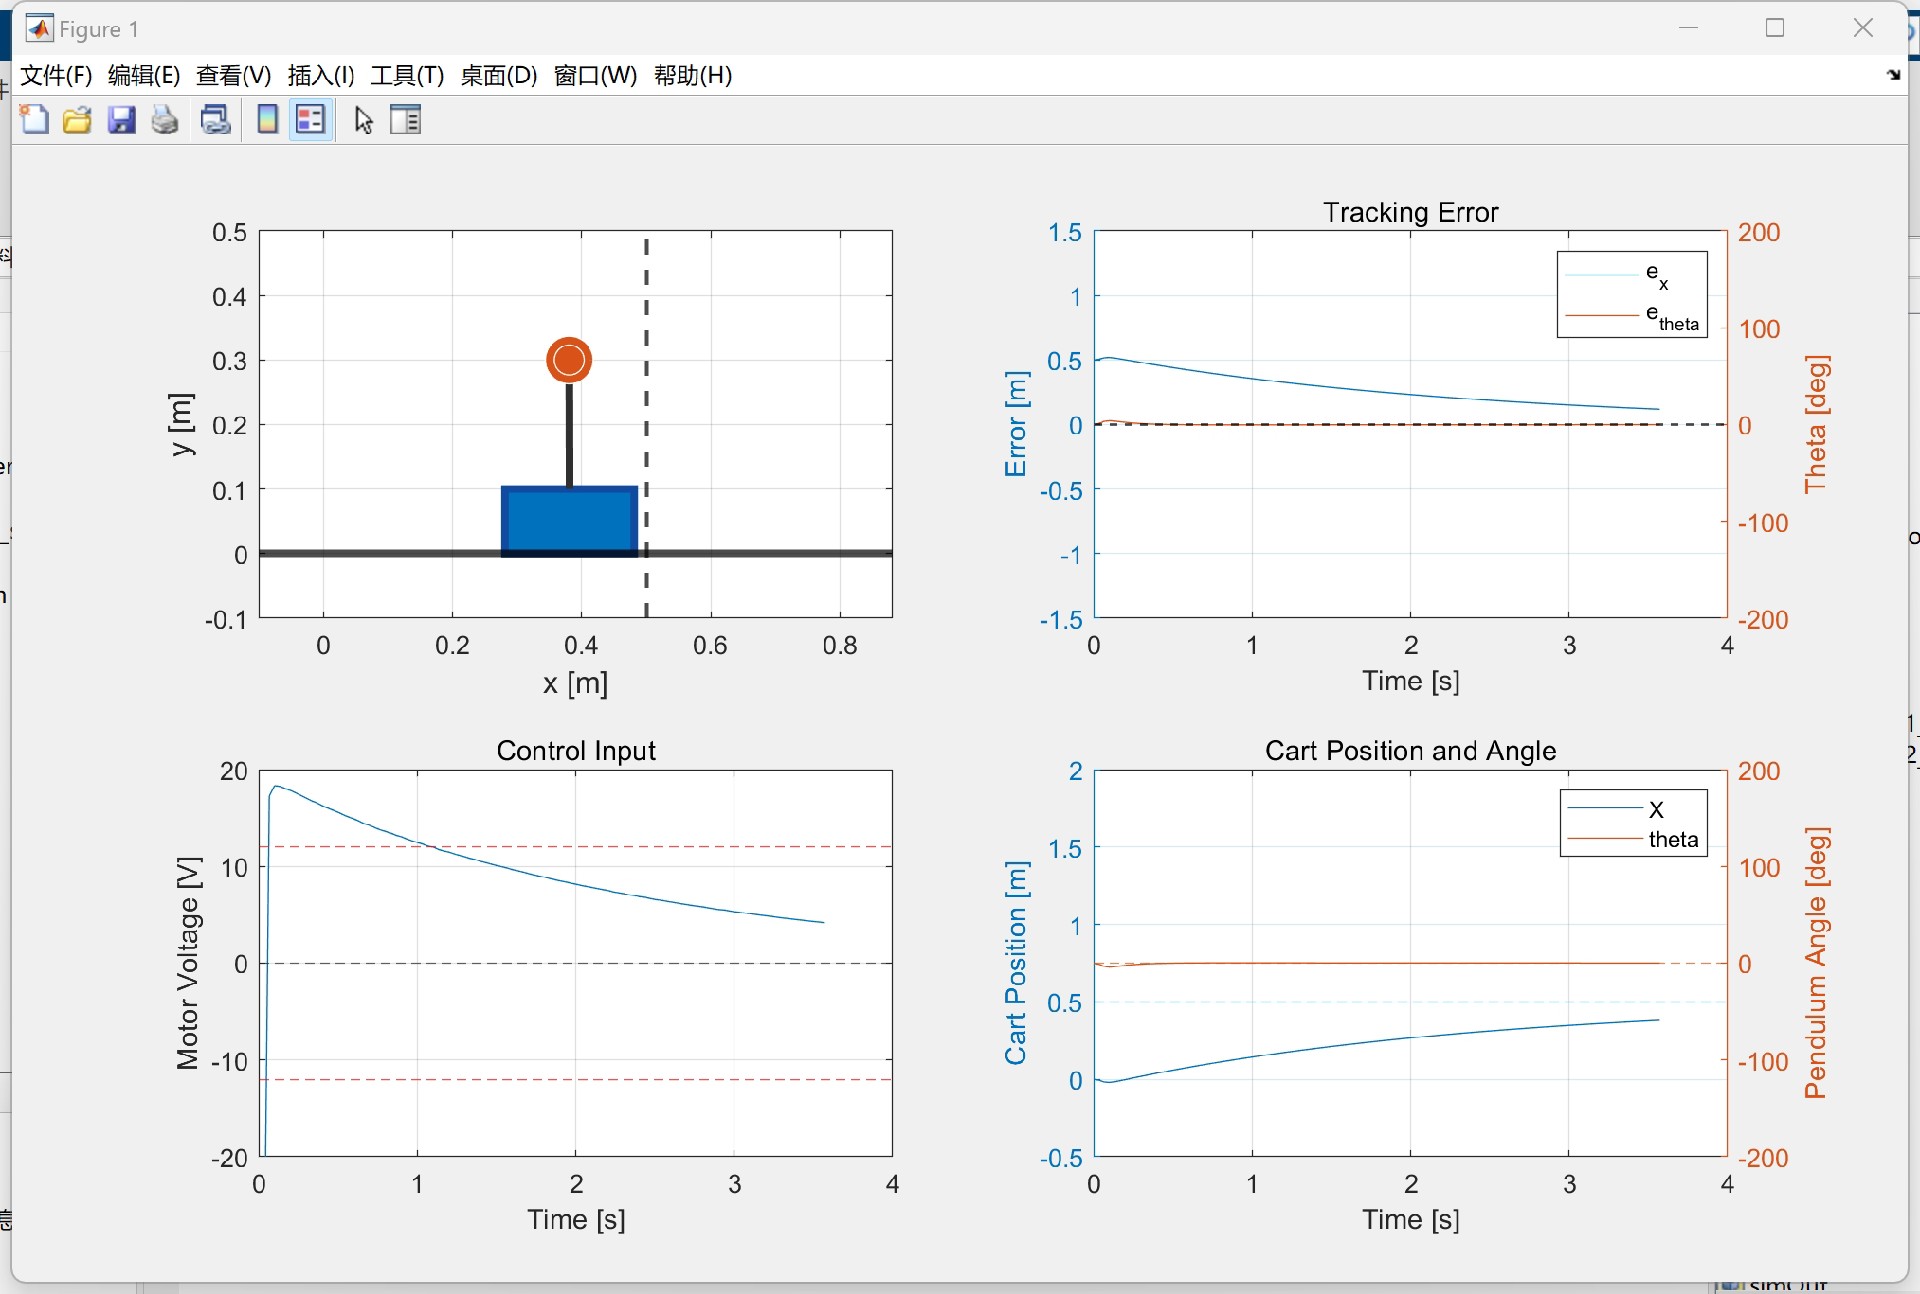
今天咱们拿一阶直线倒立摆开刀,用MATLAB仿真三种主流控制方法——PD、LQR、MPC,看看它们是怎么让杆子立起来的。某次仿真我把Q矩阵对角元素从[10,1,100,1]改成[100,1,10,1],结果小车直接冲出轨道——原来位置权重给太高,系统宁可让杆子倒下也要保持小车静止。有次我故意在仿真中给摆杆加瞬时冲击,MPC能在0.3秒内恢复平衡,而LQR用了0.5秒,PD控制直接翻车。MATLAB