- @2503_92354576


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
ER-MIMU-063九轴 IMU(三轴加速度计 + 三轴陀螺仪 + 三轴磁力计),满足姿态稳定与飞行控制需求,额外获取地磁航向数据,提升偏航角精度,适配长距离飞行、精准航线作业的无人机。飞控算法将解算的实际姿态,与用户设定的目标姿态(如悬停、水平飞行)做对比,计算偏差后输出控制信号,调整无人机电机的转速与旋翼的倾角,修正飞行姿态,完成闭环控制。飞行过程:当无人机进行前进、后退、转向等操作时,IM
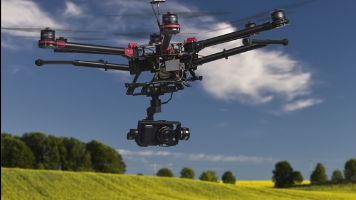
在无人机自主飞行的核心技术链条中,惯性测量单元(IMU)的精度与可靠性直接决定了整机的控制上限。高精度IMU对无人机系统的提升是全方位的,尤其在导航精度、稳定性、自主性和可靠性等关键性能方面。它通常是实现专业级和工业级无人机应用的核心传感器之一。
无人机悬停时姿态漂移?机器人操控失误?自动化设备精准定位总差 "临门一脚"?它们都需要一颗强大的“运动感知心脏”--IMU。对于无人系统研发、生产、应用的专业人士来说,IMU的精度、稳定性等关键指标是重点。
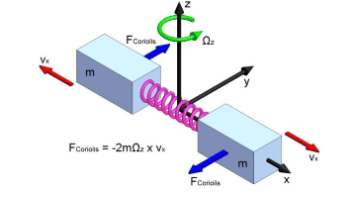
无人机在进行任何形式的飞行时,必须了解空中平台的方向、其运动的性质以及飞行方向。通常用于测量此运动的是IMU,IMU提供无人机在横滚、俯仰和偏航方面的加速度和角速度数据。常见应用包括控制和稳定、测量和测试。
姿态控制精度与系统集成度现已成为制约无人机性能提升的关键瓶颈。无人机通过IMU集成的陀螺仪与加速度计,实现对三维空间姿态(角速度、加速度)数据的实时测量,数据传递至飞控系统,能得到无人机的姿态、速度、位移等信息,无人机稳定飞行的核心依赖于IMU的精度与可靠性。
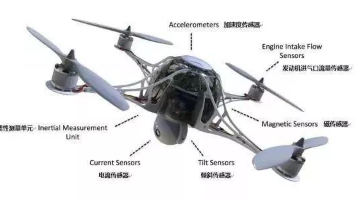
惯性测量单元(IMU)作为无人机飞行时运动感知的核心部件,它通过整合陀螺仪、加速度计,有时还包括磁力计、气压计等多种传感器的数据,全面掌握无人机的运动状态。这些信息对于飞行控制、姿态稳定和导航至关重要。因此,选择一个适合无人机的IMU是非常重要的,其性能直接影响无人机的飞行控制与姿态稳定。
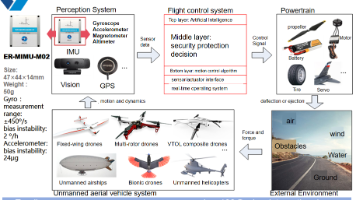
IMU作为无人机导航与控制系统的核心部件,其性能直接影响飞行器的姿态稳定性、定位精度与环境适应性。IMU原始数据经滤波融合,解算无人机的实时姿态角(俯仰、横滚、偏航),当无人机进入 GNSS 信号弱或丢失区域(如城市峡谷、室内环境),IMU可独立维持短时间导航解算,避免无人机失控。
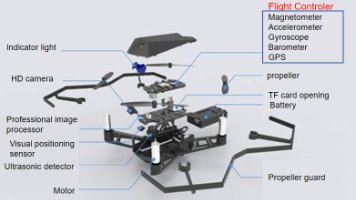
在无人机飞速发展的浪潮中,精准、稳定、可靠的姿态感知是实现自主飞行、复杂机动和环境适应的关键。其优异的零偏不稳定性、角度随机游走和动态响应性能,为无人机实现精准悬停、稳定飞行、快速机动和可靠导航提供了坚实的技术保障。MEMS三轴陀螺仪集高精度、小体积、轻重量、宽温域、低功耗等优势于一身,完美契合现代无人机对姿态感知核心传感器的高要求。,能够快速捕捉无人机的高速机动,为飞控算法提供高频、实时的角速度
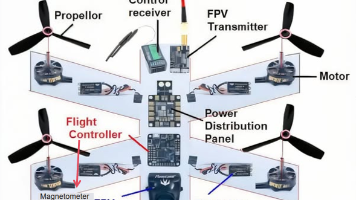
在无人机与机器人领域,精准的姿态感知和运动控制是实现复杂任务的核心前提,惯性测量单元(IMU)为系统提供独立、实时、高频率的角速度与加速度数据实现运动感知能力,从根本上改变了精准运动控制的实现方式,并在多个维度上对其进行了重新定义。

IMU是机器人感知自身运动状态的核心传感器,通过内置的加速度计与陀螺仪测量机器人的加速度与角速度,经算法解算后为机器人的控制、导航、平衡等功能提供关键数据,广泛应用于轮式机器人、足式机器人、无人机、机械臂等各类机器人系统中。加速度计:测量机器人三轴线性加速度,ER-MIMU-064 加速度计量程 30g,零偏稳定性(10s 1σ)<50ug,零偏重复性 100ug,非线性系数 < 100ug/g²