


- @2501_94661555


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
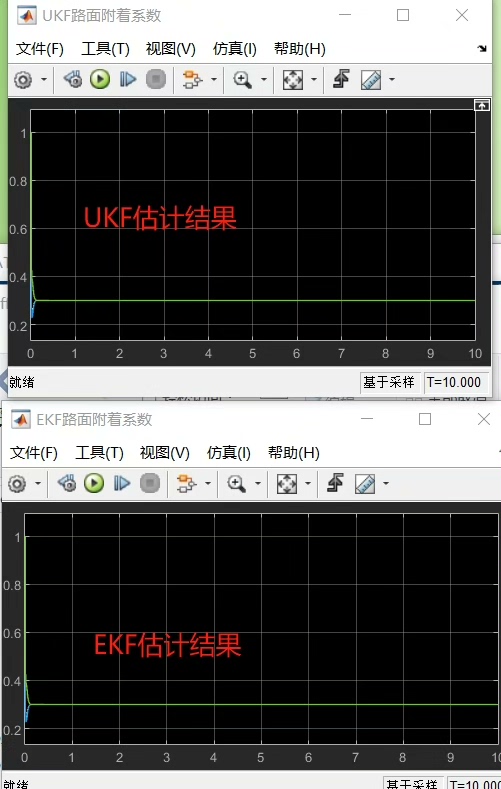
不过要注意过程噪声的设置,太大容易震荡,太小则响应迟滞,建议先用默认参数跑,再根据具体车型微调。重点是这个Dugoff轮胎模型,纯Simulink模块搭建,不用写一行代码——对,就是直接拖拽标准模块实现的(图1)。这里的状态方程用的是车辆动力学微分方程,观测方程直接取轮速传感器和IMU的实测数据。直接上干货,今天咱们来聊聊怎么用Simulink现成的卡尔曼滤波模块做路面附着系数估计。老司机都知道轮
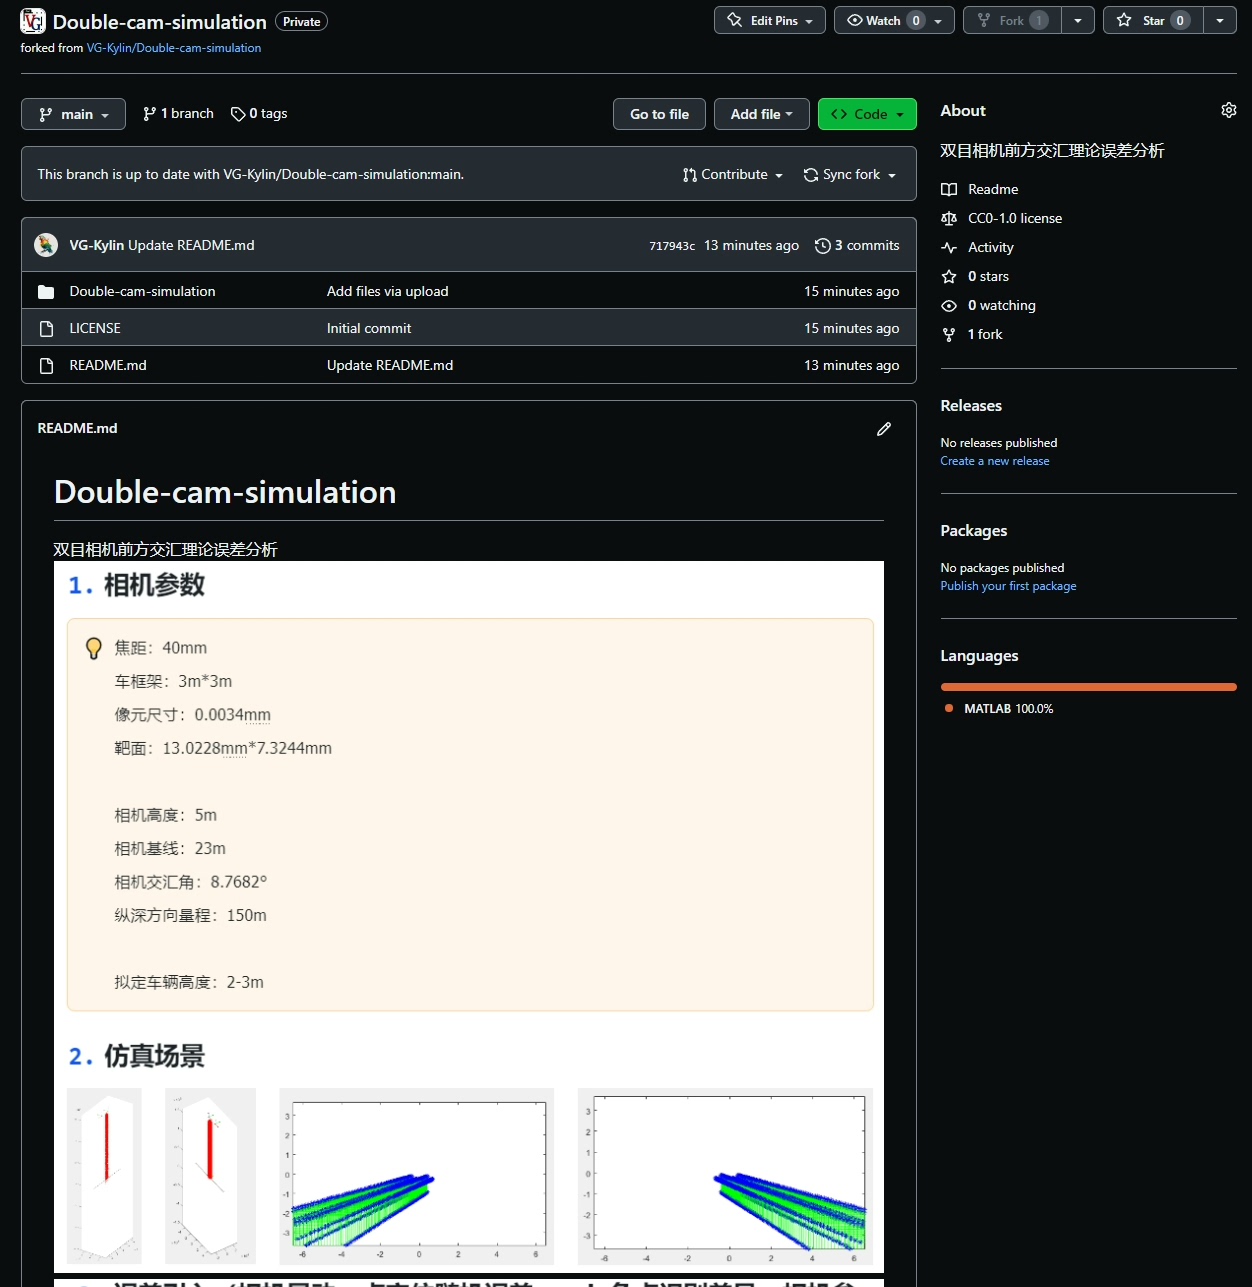
这让我开始系统性梳理双目测量中的误差传导机制,顺手整理出这套可复用的误差分析工具包。这背后是容易被忽视的镜头畸变影响——标定参数中的k1、k2径向畸变系数在图像边角区域的修正量能达到5-10个像素。将体素尺寸设为测量精度的1.5倍左右,能在保留细节的同时过滤60%以上的异常点。实测发现当基线超过20cm时,近距离区域的误差反而增大——这是因为大基线导致视场重叠区域减小,可用特征点数量下降。包含误差
Docker采用C/S架构,核心由Docker Daemon、Docker Engine和Driver模块组成。Docker Client通过TCP/Unix/FD三种方式与Daemon通信,Daemon接收请求后由Docker Server路由分发。Engine作为运行核心,通过Job机制管理容器操作,包括镜像存储(Graphdriver)、网络配置(Networkdriver)和资源管理(Ex

本文详解Python条件语句的使用方法,包括简单if-else语句、多重条件语句和嵌套条件语句。通过实例演示如何根据用户输入进行条件判断,并介绍了elif关键字实现多分支选择。特别说明Python通过强制缩进明确代码逻辑,避免嵌套if-else语句的二义性问题。文中还提供了GitHub上的多个相关issue链接作为参考资源。
内置式PMSM的弱磁控制策略通过在不同转速区域采用不同的控制方法,实现了宽调速范围和高效运行。额定转速以下的MTPA控制、额定转速以上的电流圆运动控制,以及转折速度时的MTPV控制,三者相互配合,使得电机在不同工况下都能保持良好的性能。代码实现中,通过状态机的方式可以方便地实现不同控制策略的切换,同时也能保证系统的稳定性和响应速度。希望这篇文章能够帮助你更好地理解内置式PMSM的弱磁控制策略!
本文探讨了计算机启动过程中BIOS与UEFI的技术演进。传统BIOS采用16位实模式,通过中断调用管理硬件,存在内存访问限制;而UEFI作为其现代化替代方案,采用模块化设计,支持64位环境,通过直接加载驱动实现高效硬件管理。文章详细对比了两者的启动流程:BIOS需经历POST自检、中断初始化和MBR引导;UEFI则引入GPT分区和安全启动机制,兼容性更强。随着EFI发展为UEFI标准,这种统一固件
本文研究了多种编程语言(Rust、Go、Java等)在异步和多线程编程中的内存消耗差异。基准测试显示,处理10000个网络连接时,不同语言的内存消耗差距可达20倍(100MB到3GB)。静态编译语言(如Rust、Go)内存占用显著低于托管平台语言。文章重点分析了Rust的异步编程特性,通过tokio运行时优化任务调度,并提供了示例代码展示其并发处理能力。尽管Rust的线程管理比Go更复杂,但其内存
Docker采用C/S架构,核心由Docker Daemon、Docker Engine和Driver模块组成。Docker Client通过TCP/Unix/FD三种方式与Daemon通信,Daemon接收请求后由Docker Server路由分发。Engine作为运行核心,通过Job机制管理容器操作,包括镜像存储(Graphdriver)、网络配置(Networkdriver)和资源管理(Ex