

写文章


- @2303_76173836


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
树莓派4B使用ROS2系统驱动无人船(无刷电机)
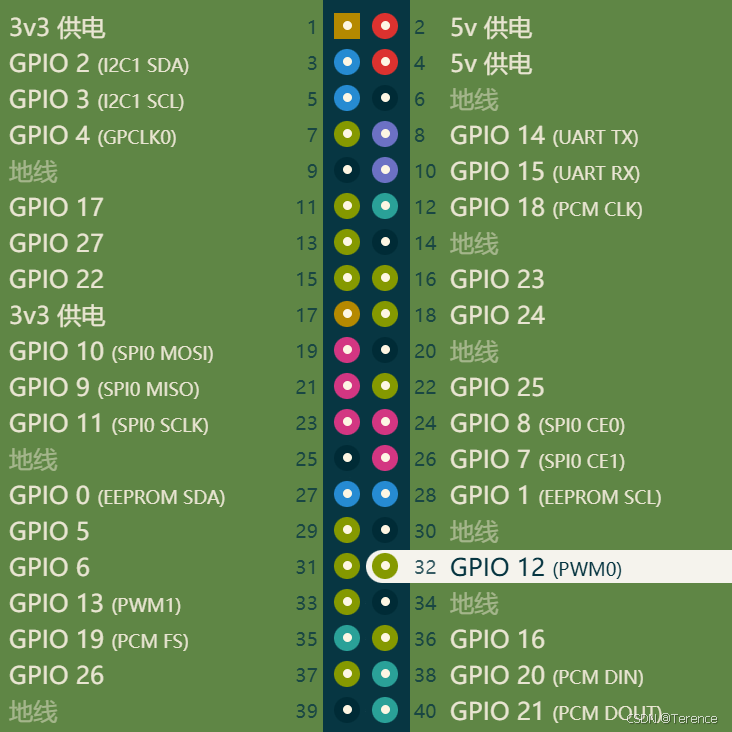
无人船一般使用无刷电机,无刷电机一般有三根线,分别是正极、负极和信号线,需要用pwm信号来驱动,接线时,将电机的信号线与树莓派的PWM引脚相连,树莓派的PWM引脚分为硬件接口和软件接口,软件接口的使用很容易出现问题,因此我们使用硬件接口,即GPIO12,GPIO13,GPIO18和GPIO19,ROS2作为常用的机器人开源系统,常常被部署到各种平台,本博客以树莓派4B为平台,Ubuntu22.04
2025linux安装pycocotools(亲测有效)
在安装pycocotools时,往往会遇到各种各样的问题,特别是在linux系统中。经过探索,发现以下的方法有效。在https://github.com/cocodataset/cocoapi下载cocoapi,并保存在系统中。
到底了