


- @2301_80300770


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
摘要: 本文详细记录了安装CUDA、cuDNN和PyTorch的过程。重点解决了安装后程序消失的问题,安装步骤包括:通过nvidia-smi确定CUDA 12.9版本,下载对应版本并保持默认安装设置;下载匹配的cuDNN并复制文件到CUDA目录;最后安装兼容的PyTorch 12.8 GPU版本。通过测试代码验证安装成功,确认GPU可用。整个过程特别针对常见安装问题提供了解决方案。

第五步:读取完成了之后就可以换刚才已经格式化过的卡了,把格式化的新卡插入读卡器,然后还是这个软件,这个时候你的1.img文件里面已经有镜像了,还是选择刚才的1.img文件,然后这个地方是写入,同样的不管他的警告啥的,直接写入就行了,时间和刚才差不多,比较长。第三步:下载完成之后点开,会发现他多出来一个盘E盘,这个就是插入的读卡器的盘,点击右下角那个Format就可以直接格式化(注意别弄错了,没有镜

vins-fusion复现,可以用d435,也可以用d435i。都支持

这篇教程详细介绍了如何使用Livox Mid360雷达和FAST_LIO算法搭建无人机建图系统。作者从硬件配置(Livox Mid360雷达、Jetson Nano、PX4)开始,逐步指导安装Livox SDK2、ROS驱动,并解决配置过程中的IP设置问题。接着讲解了FAST_LIO建图系统的安装和错误处理方法,特别是Sophus库编译问题的解决方案。最后展示了系统运行效果,并预告后续将讲解FAS
本文详细介绍了如何从零开始制作一个基于树莓派4B的智能小车,并实现目标位置导航功能。硬件部分包括树莓派4B、L298N电机驱动模块、三轮小车底盘和二维激光雷达(镭神N10)。通过Python代码进行电机测试,确保硬件接线正确。接着,配置雷达驱动并使用RVIZ可视化雷达数据。随后,通过hector_slam进行实时建图,确保地图与坐标系的正确性。最后,提供了Python和C++两种控制代码,实现小车
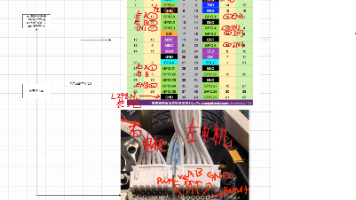
本文详细介绍了如何从零开始制作一个基于树莓派4B的智能小车,并实现目标位置导航功能。硬件部分包括树莓派4B、L298N电机驱动模块、三轮小车底盘和二维激光雷达(镭神N10)。通过Python代码进行电机测试,确保硬件接线正确。接着,配置雷达驱动并使用RVIZ可视化雷达数据。随后,通过hector_slam进行实时建图,确保地图与坐标系的正确性。最后,提供了Python和C++两种控制代码,实现小车