- @weixin_55023359


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
以上这些问题都是因为树莓派空间不足。解决方案:先删除掉一些文件,工作空间下的功能包之类的占用空间比较大,可以删除掉一些没用的。但图形界面出现之后,使用sudo apt-get autoremove仍然出现第2条问题……,

摘要:2025年7月30日遇到sudo apt-get update报错,怀疑密钥过期。通过检查/etc/apt/sources.list.d/ros-latest.list文件,使用sudo apt-key adv命令从Ubuntu密钥服务器重新获取密钥(C1CF6E31E6BADE8868B172B4F42ED6FBAB17C654)后,成功执行了sudo apt-get update更新操作
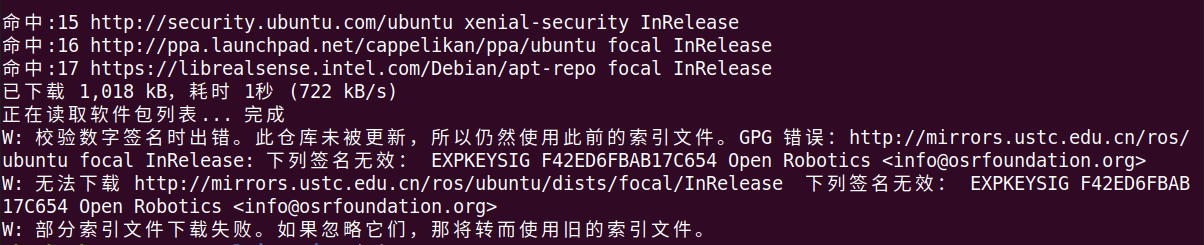
ros秘钥在2025年6月过期,需要访问https://raw.githubusercontent.com/ros/rosdistro/master/ros.key更新秘钥
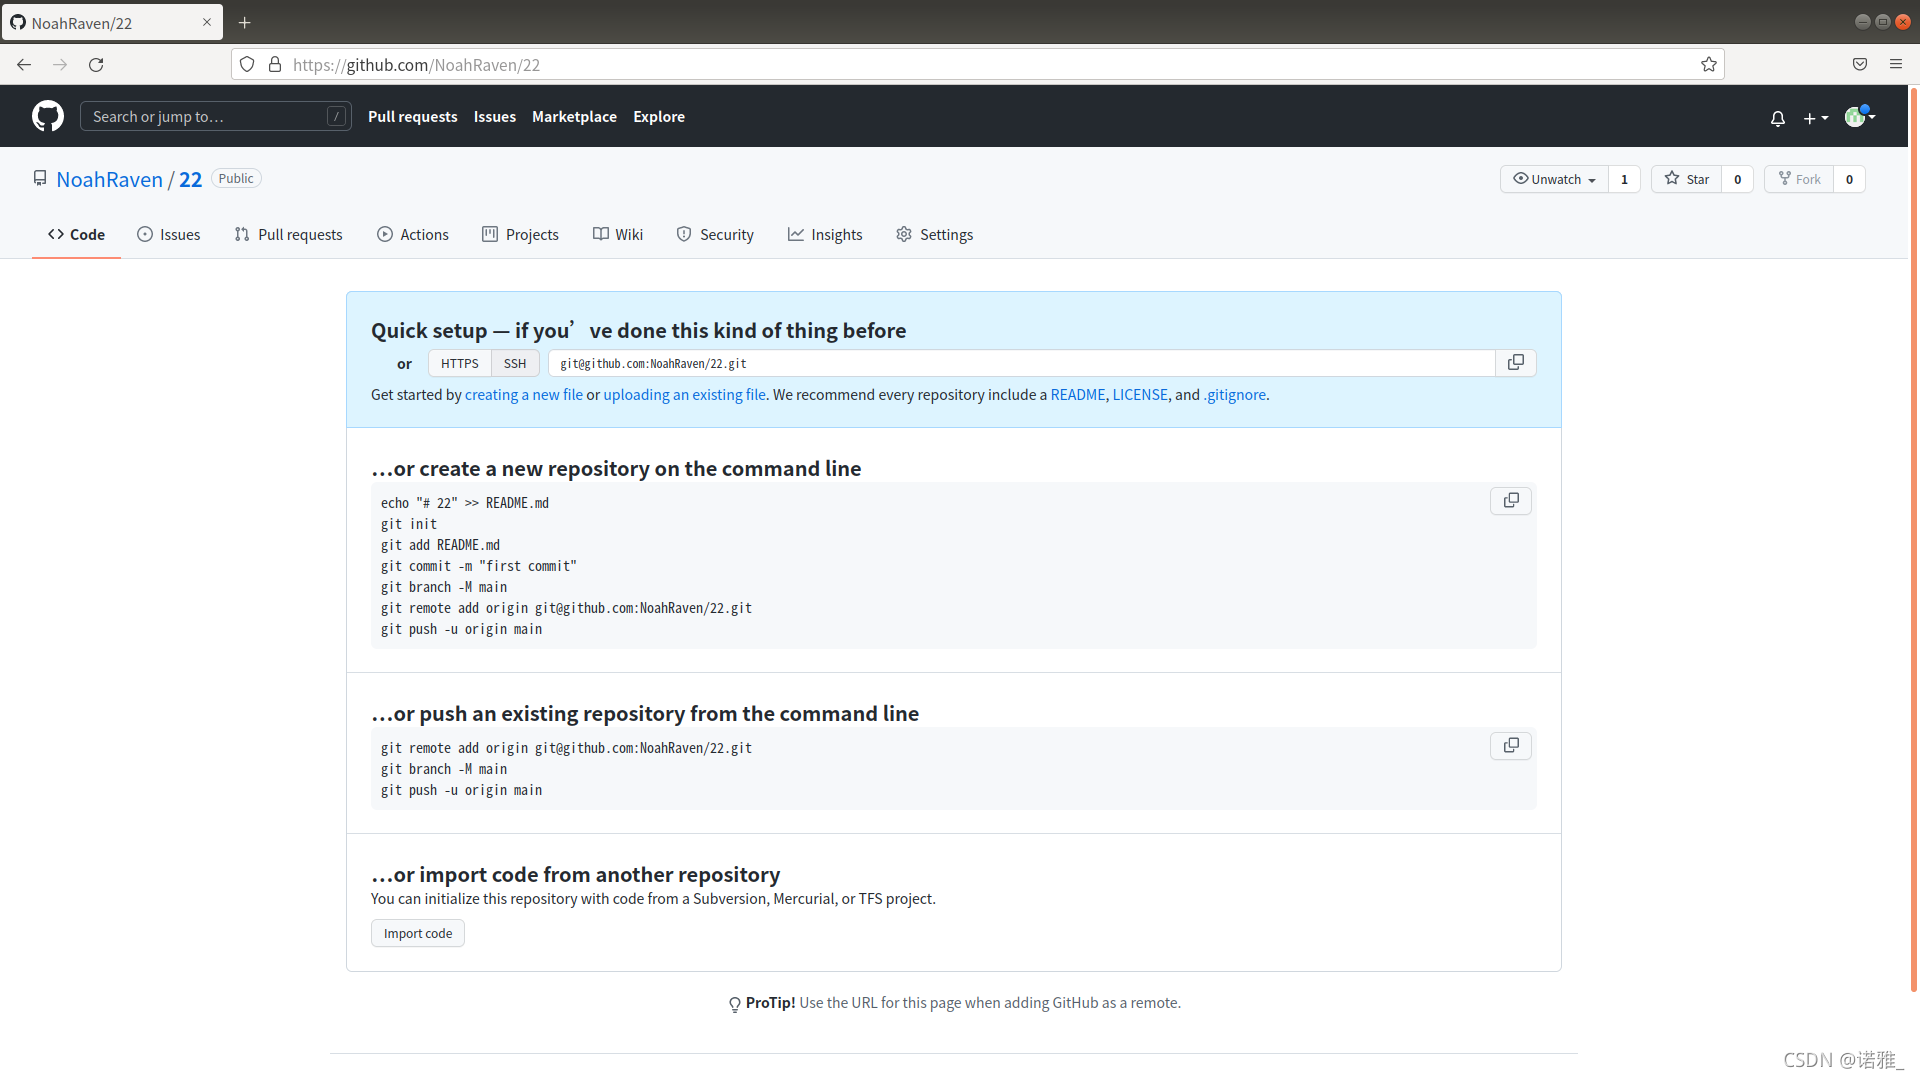
之前git clone https://github.com/一些仓库的速度巨慢,速度达到惊人的20kib/s。克隆个稍微大一点的文件(比如PX4/Firmware.git)就根本完成不了,中途会因为克隆超时而中止。因此可以用本地库和github.com上的库连接的方法(ssh协议)来加快速度下载。首先在~上随意新建一个目录,作为你的本地仓库。这里我的本地仓库名为repositories1.先让本
本文详细介绍了在Ubuntu 20.04系统上搭建3D Gaussian Splatting环境的完整流程。教程包含:1) CUDA 11.8和conda环境安装;2) 通过修改environment.yml解决torch安装问题;3) submodules的安装方法;4) 官方数据集训练步骤;5) Windows可视化工具SIBR_viewer的使用;6) 自建数据集处理方案,包括视频转图片、C