- @weixin_54858125


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
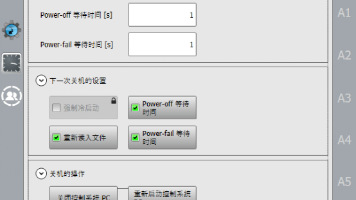
KUKA机器人关机时冷启动介绍
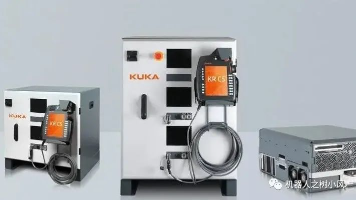
KUKA机器人新控制柜KRC5控制柜的特点
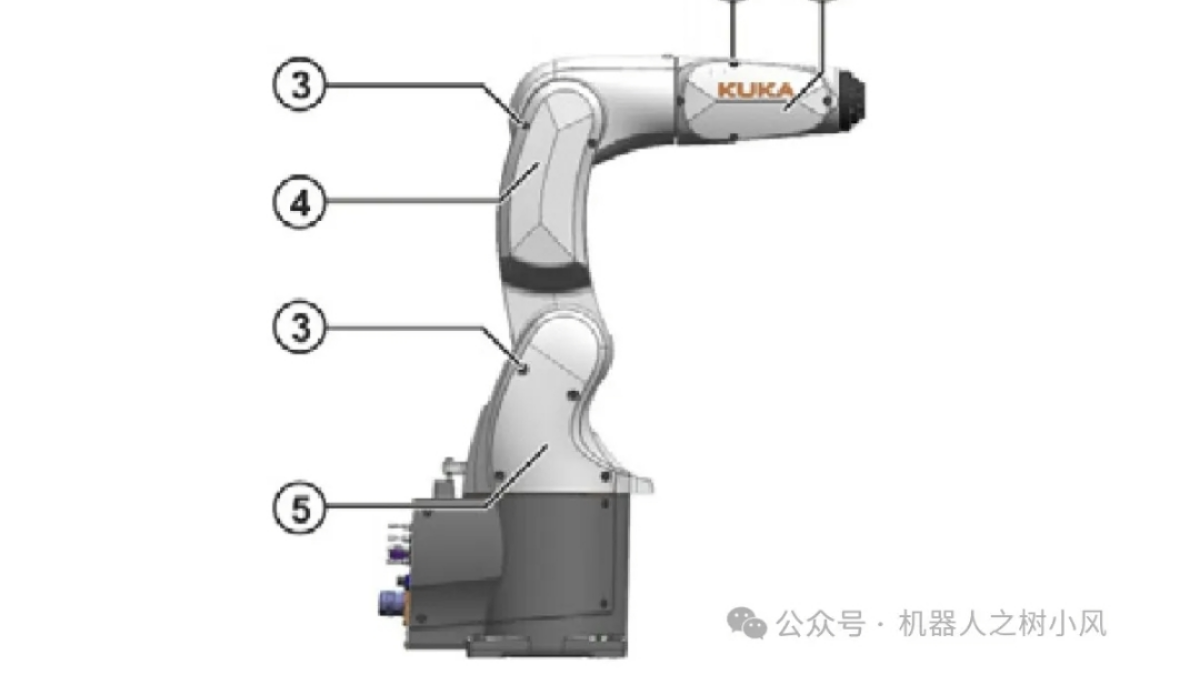
拆开机器人一个轴的盖板,如A5轴盖板,拆开后可以看出机器人轴盖板内装有一些线缆,当机器人轴在转动过程中这些线缆可能会摩擦到盖板,而在盖板内侧涂上润滑脂就能够降低线缆与盖板的摩擦,这样就能够减少线缆的磨损。2、接下来需要两个人一起操作,一个人用手托着盖板,另一个人用规格为T10的内梅花扳手将盖板A2、A3、A5上的4 颗螺丝小心的分别从盖板上拧出放到一起,4颗螺丝比较小,拧的时候要注意避免丢失。下图
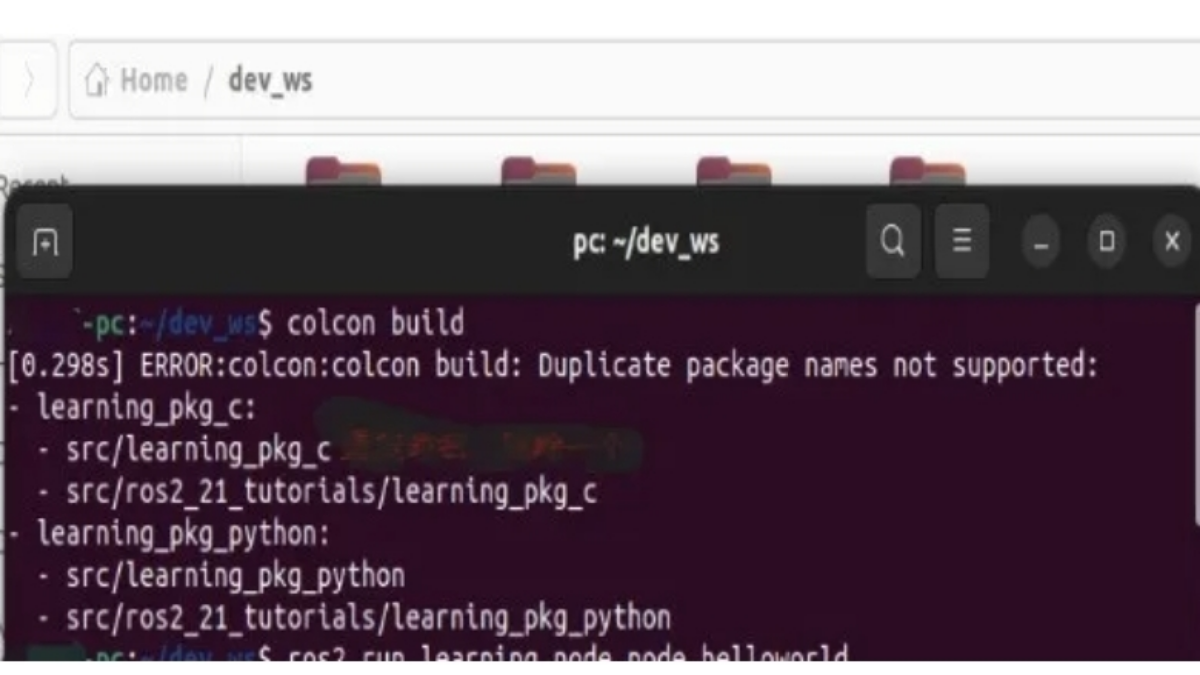
在ROS2中,工作空间创建完成后,会经常需要编译工作空间。通过删除一个相同的功能包即可消除错误信息,例如删除src文件夹下的learning_pkg_C 和learning_pkg-python功能包。编译的过程需要点时间,以下是编译开始和结束的两张图片,表示编译完成。根据错误分析,出现了两个命名相同的功能包learning-pkg_c 和learning-pkg_python。2、每次改完程序后
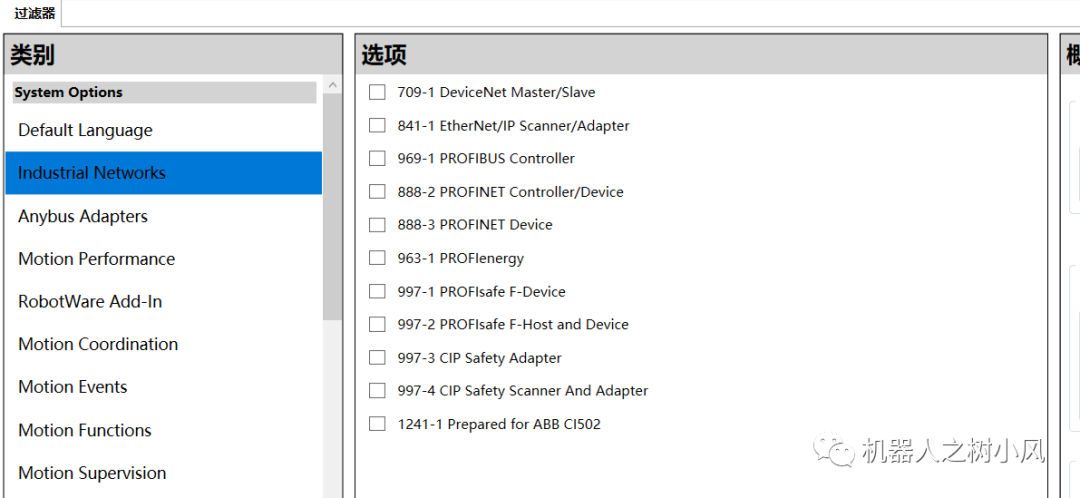
ABB机器人虚拟控制器添加选项的方法
KUKA机器人KR SCARA-2系列介绍

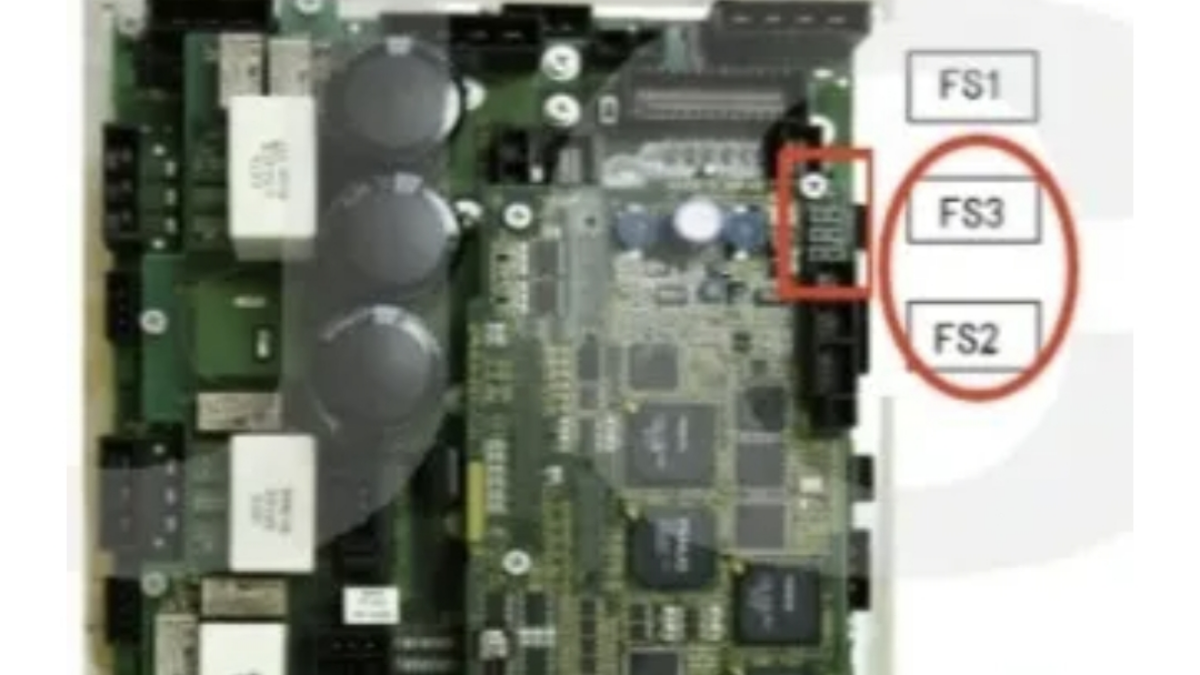
原因]6轴伺服放大器上的保险丝(FS2,FS3)已熔断。括号内的数字表示在第几台6轴伺服放大器上检测出了保险丝熔断。[原因]主板上的外围设备接口+24V输出保护用保险丝(FUSE1)已熔断。2.拆除CRS40的连接,确认这样操作后保险丝(FUSE1)是否继续熔断。3.若采取对策2后保险丝(FUSE1)继续熔断时,更换主板。FANUC机器人的故障诊断中报警代码的介绍就更新到此。1.保险丝熔断时,要在
KUKA机器人不同的用户权限详细介绍
KUKA机器人快速启动设置
KUKA机器人KR 3 D1200 HM介绍